链上镖师 / Chain Biaoshi
TRC|码头混合车队路权:人工驾驶卡车转向不确定性下的实时分配
以转向概率、场景优化和期望净收益协调自动驾驶卡车与人工驾驶卡车
论文面向自动驾驶卡车与人工驾驶卡车长期混行的码头路网,用转向概率预测、场景化路权优化和期望净收益选优,为交叉口分配可实时执行的到达时窗、通行顺序与超车指令。
- 01:决策对象包括自动驾驶卡车的到达时窗、交叉冲突通行顺序和跟驰场景超车选择。
- 02:三阶段框架依次完成转向概率预测、候选路权方案生成和期望净收益选优。
- 03:实验采用福建泉州石湖码头高保真数字孪生,车队规模覆盖10至60辆。
- 04:实验中平均停车次数最高下降51.39%,平均停车时间最高下降73.33%。
混行路口为何频繁打乱运输节奏
自动化集装箱码头正在经历分阶段车队升级,自动驾驶卡车具备确定的轨迹和速度控制,人工驾驶卡车会出现不规则加减速与转向意图变化。两类车辆在无信号交叉口争用相同道路资源时,临时停车可能继续影响邻近车辆,局部冲突由此传导到岸桥与堆场之间的水平运输节奏。
论文聚焦两类干扰:人工驾驶卡车转向意图不确定造成的交叉冲突,以及低速人工驾驶卡车造成的跟驰阻滞。
01交叉冲突:车辆从相交路段进入同一冲突区域,需要确定先后通行关系。
02跟驰阻滞:自动驾驶卡车受低速车辆影响,需要在安全条件满足时获得超车引导。
03决策目标:在满足运动学与安全间隔约束的前提下,为自动驾驶卡车争取更早的可行到达时窗。
三阶段框架如何吸收转向不确定性
框架先用LightGBM将任务信息、计划路径、车辆速度、加速度、距停止线距离、横向位置、前车数量、车头时距和路口几何编码为特征,输出各类转向动作的概率分布。系统随后保留联合概率较高的场景,为每个场景生成候选路权方案,再按照期望净收益选择最终方案。
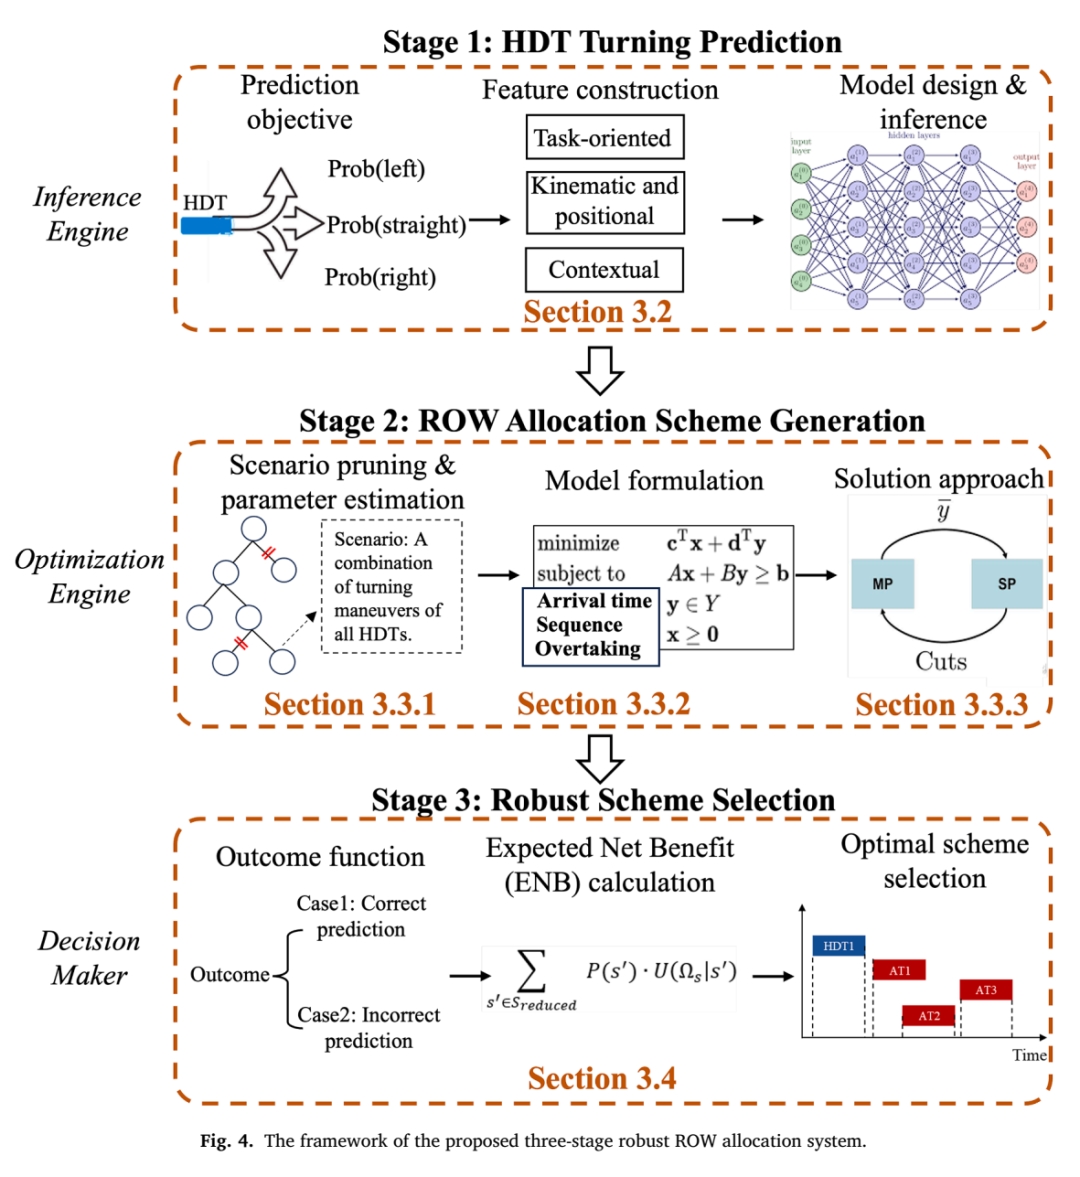
三阶段鲁棒路权分配系统:从HDT转向预测到候选方案生成与ENB选优(来源:Fig. 4)
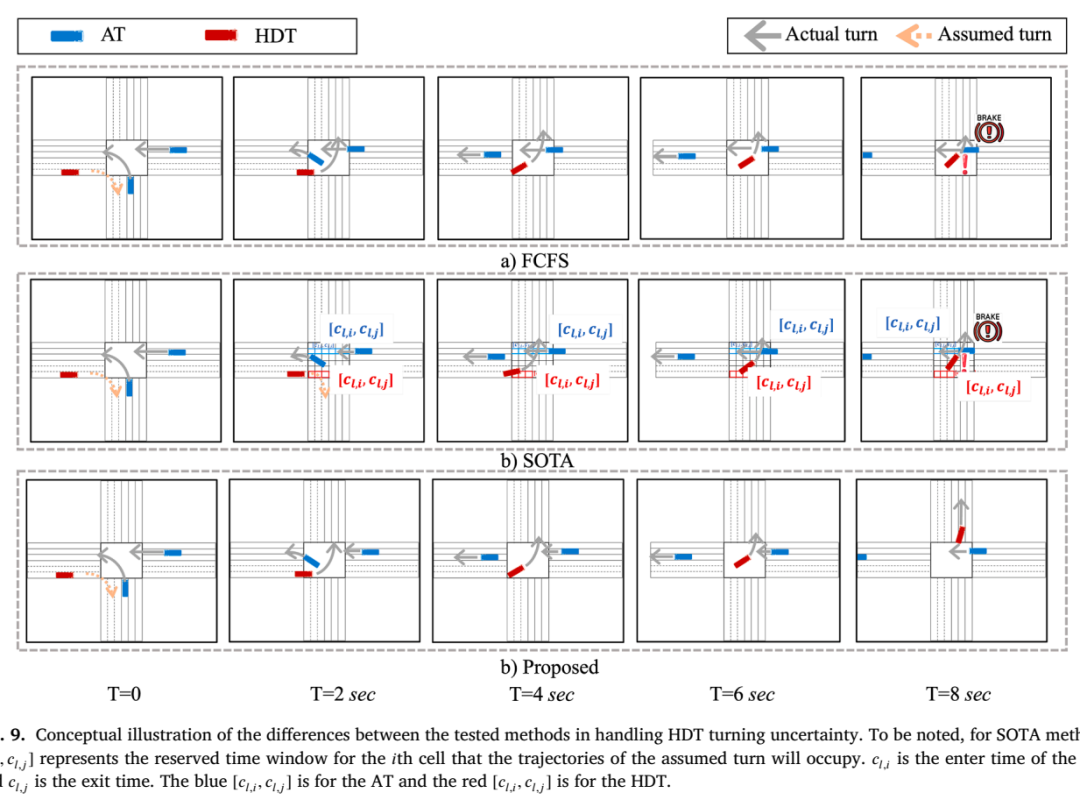
FCFS、SOTA及预测增强方法处理HDT转向不确定性的机制示意(来源:Fig. 9)
1转向推断:输出每辆人工驾驶卡车各项可行转向动作的概率。
2场景生成:计算多车转向组合的联合概率并保留高概率场景。
3方案优化:分别求解通行时窗、排序关系和超车选择。
4鲁棒选优:以场景概率加权效用,并计入预测偏差引起的冲突惩罚。
时窗、排序与超车如何进入实时求解
场景模型以未排程自动驾驶卡车到达时窗上界之和为目标,推动其尽早通过交叉口。约束覆盖速度上限、控制系统所需的最小时窗宽度、车辆间安全间隔和带风险阈值的机会约束。超车决策还需同时满足多车道路段、可用行驶距离和速度优势等运动学条件。
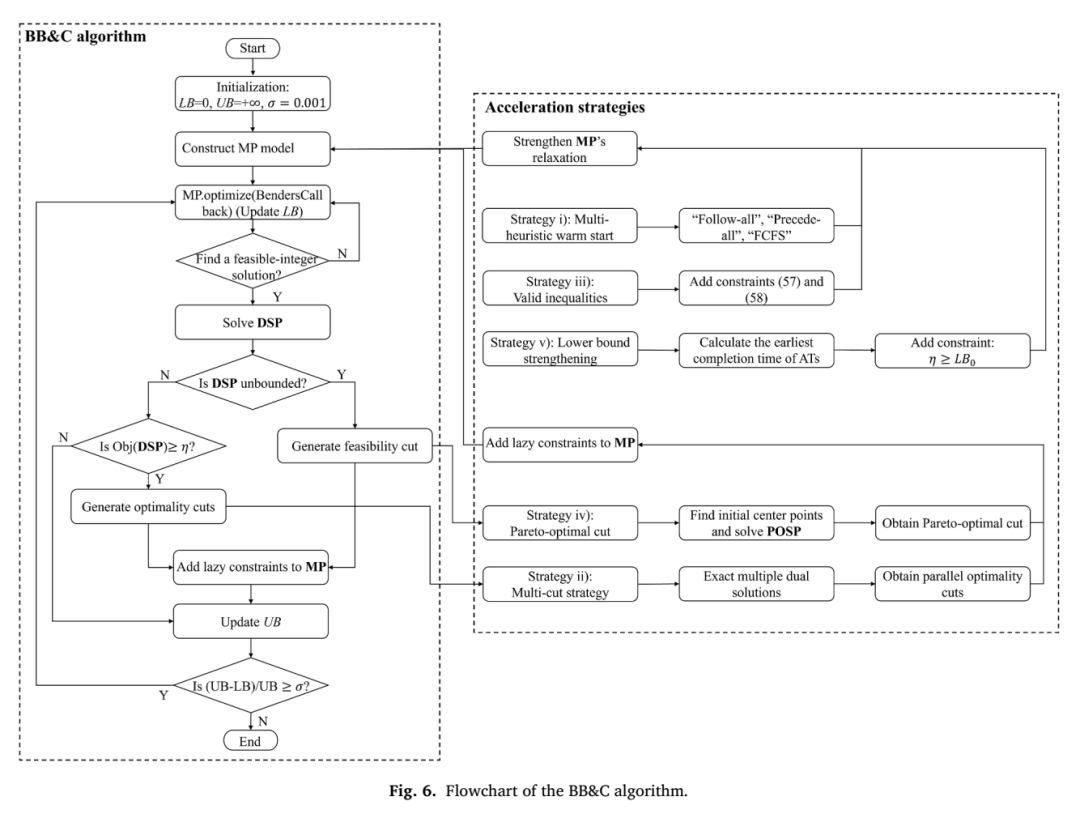
定制Branch-and-Benders-Cut算法的求解流程与加速环节(来源:Fig. 6)
定制BB&C算法把通行排序和超车选择放入整数主问题,把到达时窗的可行性检验与连续优化放入线性子问题。子问题可行时生成最优性割,不可行时生成可行性割;强最优性割、Pareto最优可行性割和主问题初始解共同减少无效组合搜索,以适应路口级频繁更新。
求解结构将离散通行关系与连续时窗拆分,使每个交叉口能够在分布式架构下独立更新路权方案。
石湖港区网络与转向预测输入
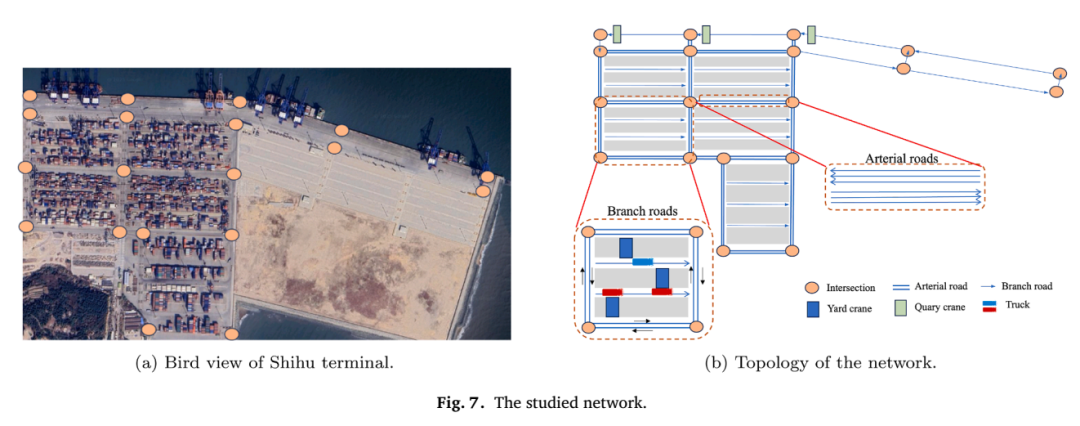
石湖港区现场及研究采用的码头运输网络(来源:Fig. 7)
实验建立在福建泉州石湖码头的高保真数字孪生上,研究网络覆盖岸桥、堆场、运输道路和交叉口。敏感性实验将车队规模从10辆增加到60辆,每次增加10辆;人工驾驶卡车占比从0.1变化至0.9,用于观察交通密度和行为不确定性共同上升时的冲突与运行表现。
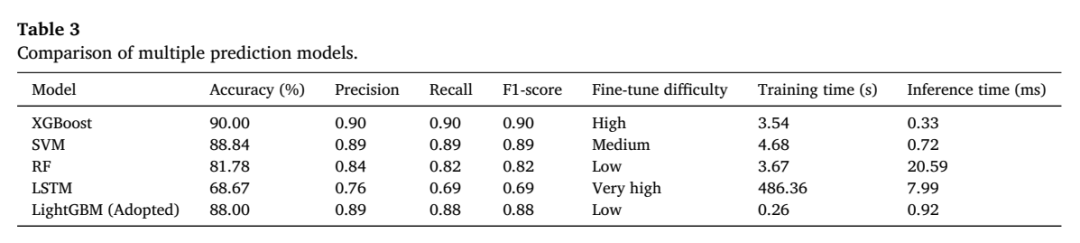
多种HDT转向预测模型的精度与计算成本比较(来源:Table 3)
LightGBM准确率
88.00%
单次推理时间
0.92 ms
从一次转向偏差到多组冲突削减
代表性轨迹显示,当人工驾驶卡车的实际转向偏离预测结果时,依赖单一预测路径的方案可能产生时窗重叠,自动驾驶卡车随后执行急停或明显减速。鲁棒方案提前计入其他高概率转向场景,通过调整速度和延后到达时窗保留安全间隔,将统计指标中的冲突削减落实到具体车辆交互过程。
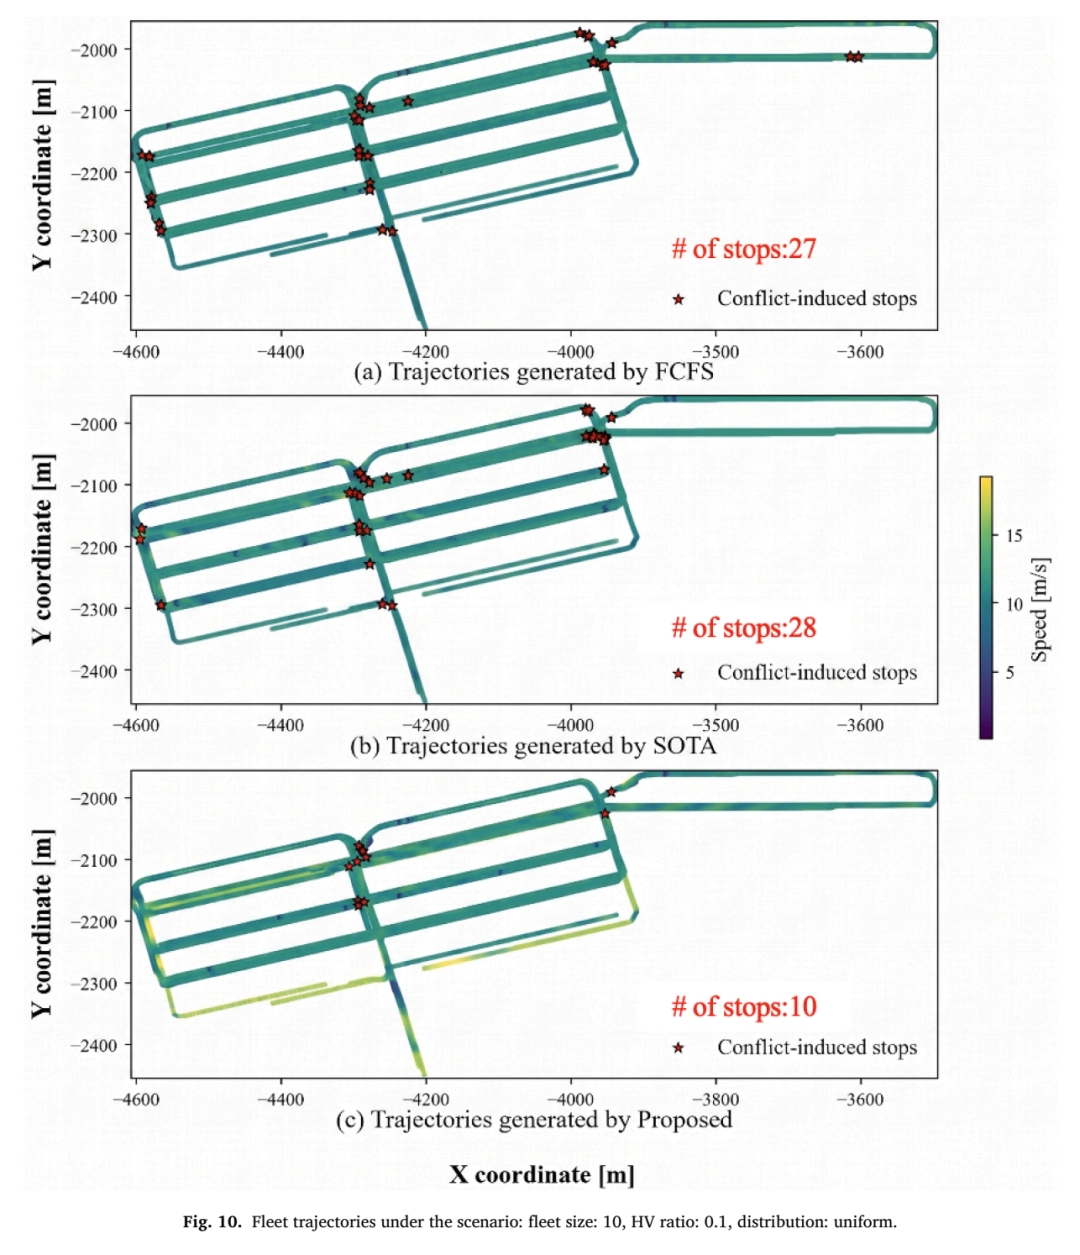
车队规模10、HDT比例0.1且采用均匀分布时的车辆轨迹(来源:Fig. 10)
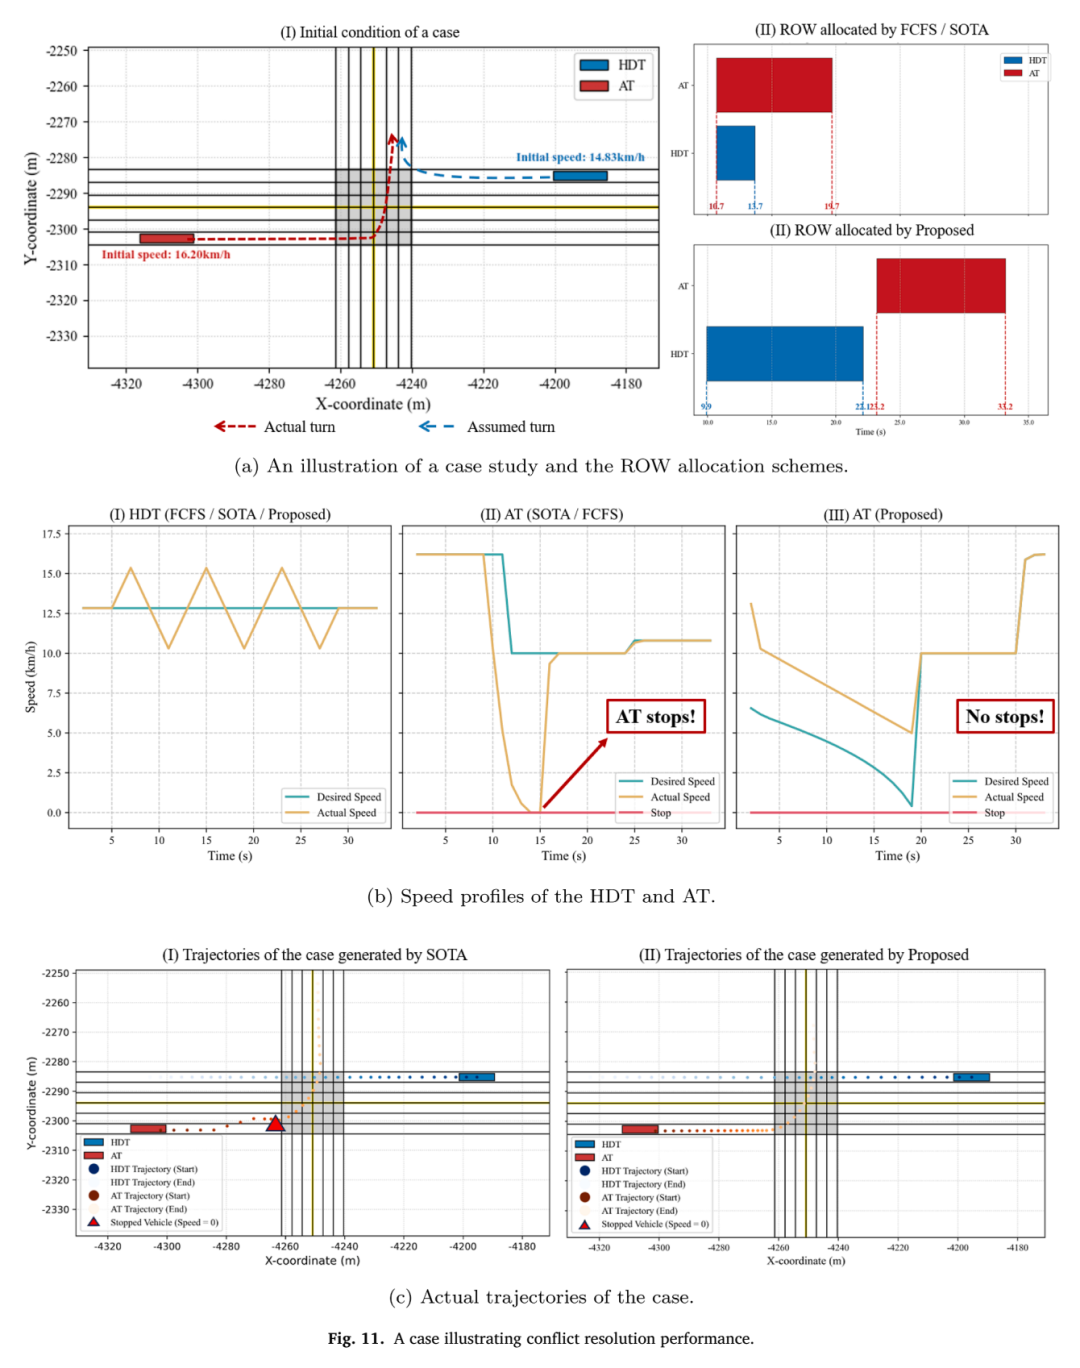
HDT实际转向偏离预测时的冲突形成与路权处置案例(来源:Fig. 11)
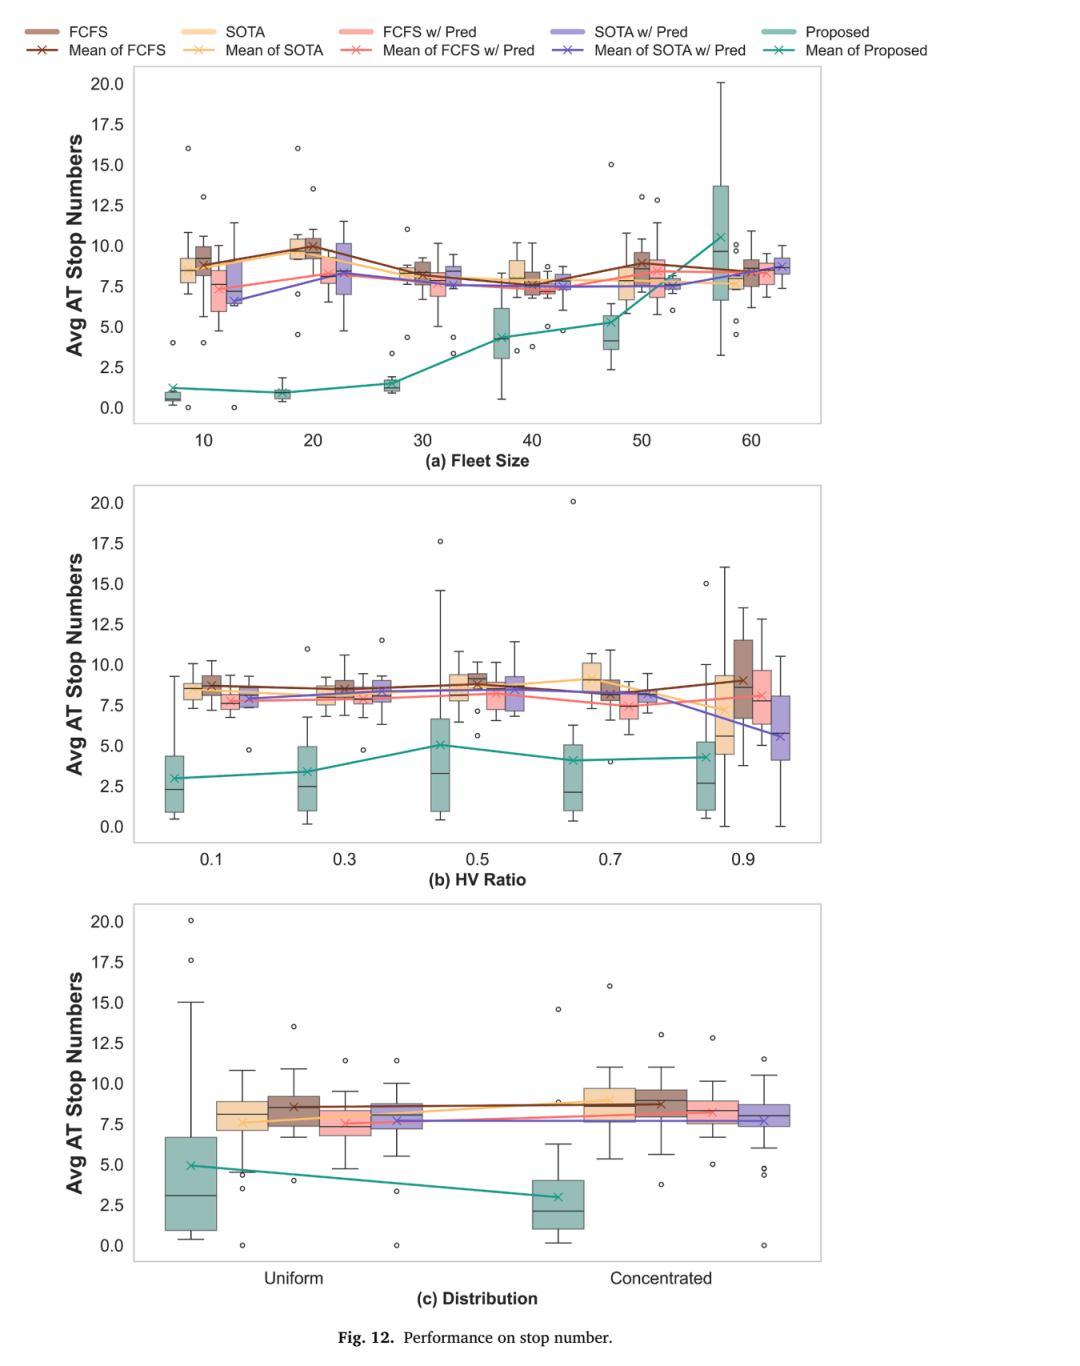
不同车队规模与HDT比例下的冲突解决性能(来源:Fig. 12)
平均停车次数最高降幅
51.39%
平均停车时间最高降幅
73.33%
局部路权如何传导到码头作业效率
路口层面的收益继续传导到车队与岸桥作业。五次独立随机种子仿真的平均结果显示,所提方法将慢速人工驾驶卡车造成的平均延误降低46.93%,完工时间缩短5.94%,岸桥空闲时间下降13.89%。这些指标对应车辆通过节奏、水平运输任务完成速度和岸桥等待之间的直接联系。
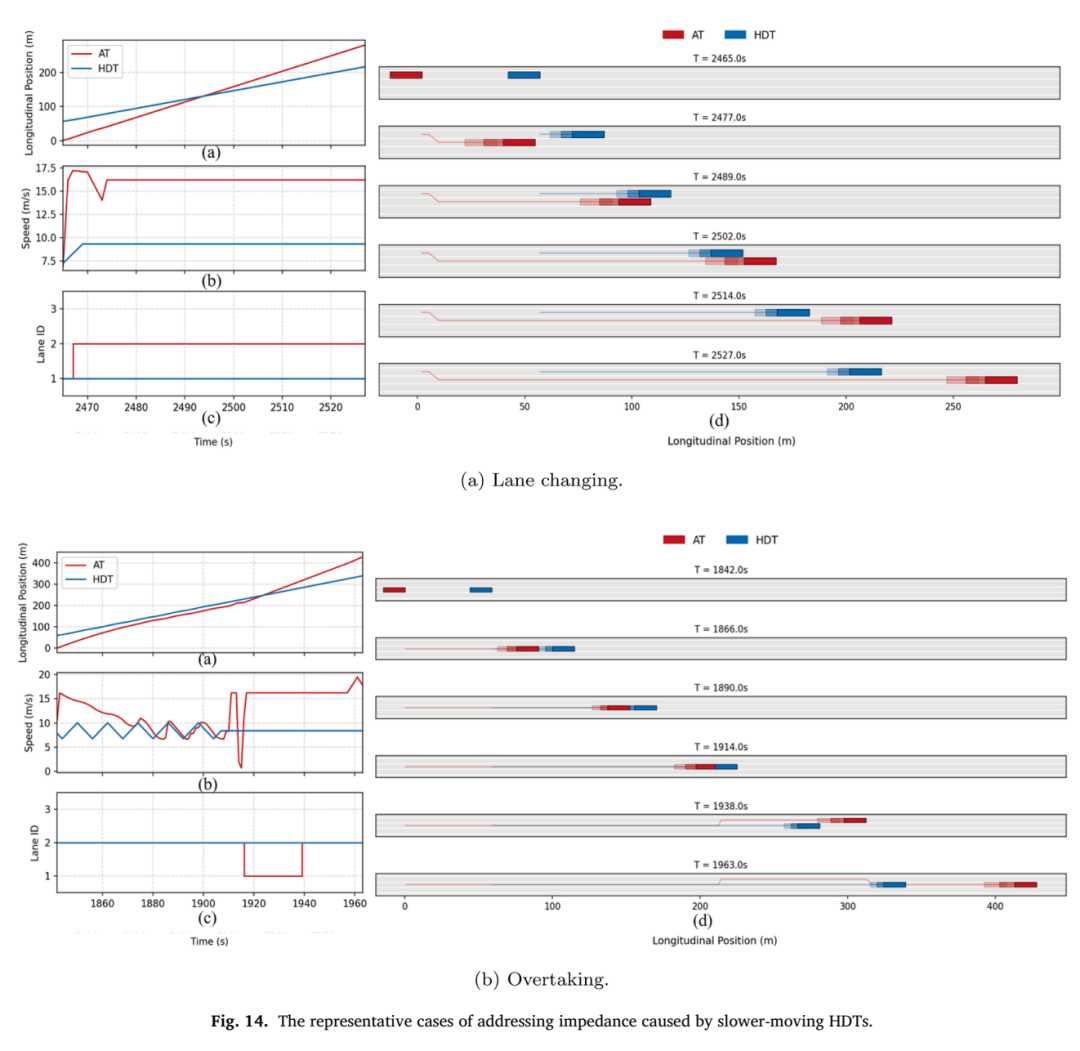
路权分配方法对车辆运行过程与码头作业效率的影响(来源:Fig. 14)
平均延误降幅
46.93%
岸桥空闲时间降幅
13.89%
适用条件、可行边界与部署范围
模型假设自动驾驶卡车的任务、计划路径和初始位置已知,人工驾驶卡车到达时间服从给定高斯分布,多辆人工驾驶卡车的转向意图在联合场景计算中相互独立。超车仅适用于允许换道的多车道路段,研究范围未覆盖人工驾驶卡车之间的冲突,也未联合优化整个码头的全部路口。
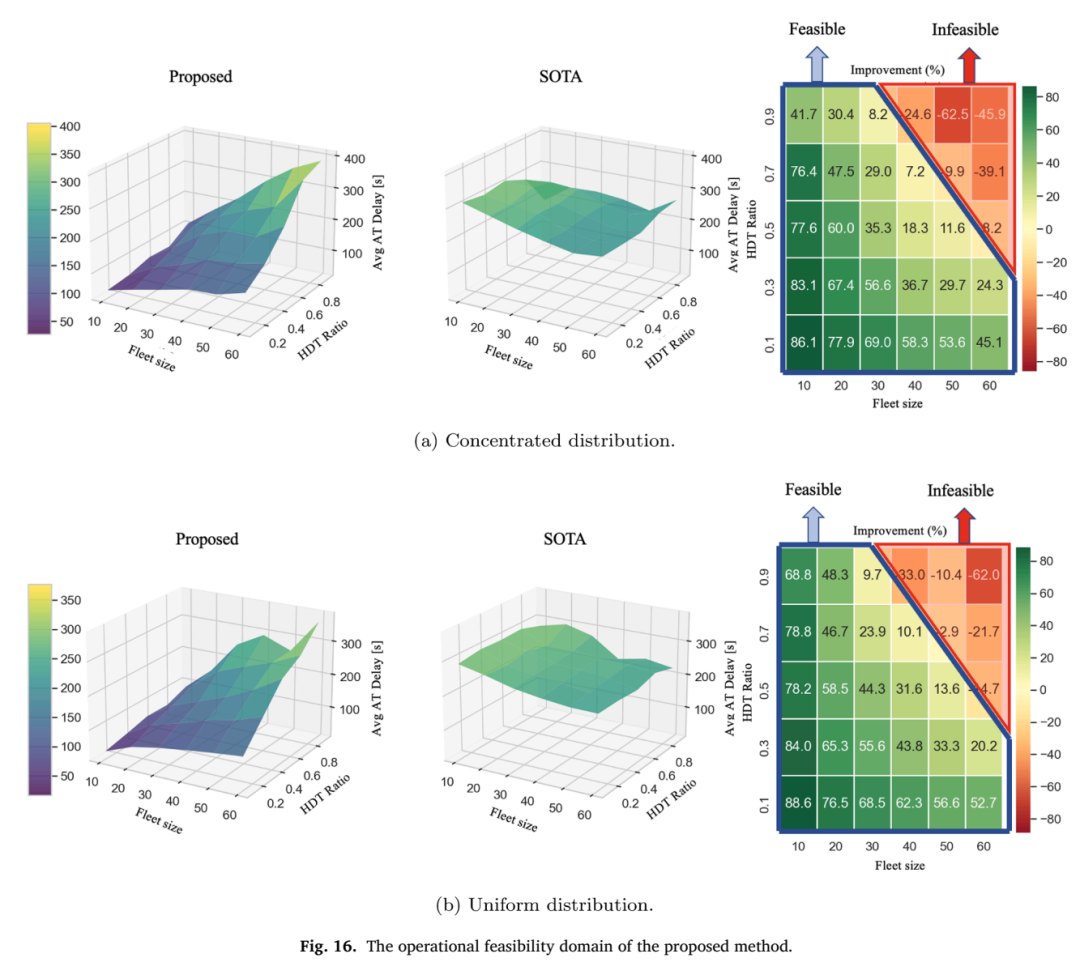
关键参数组合下的性能响应面与方案可行性分布(来源:Fig. 16)
✓适用场景:无信号交叉口中自动驾驶卡车与人工驾驶卡车共同运行。
✓运行前提:终端系统能够提供任务、路径、车辆状态和交叉口几何信息。
✓执行保障:车载自动驾驶系统持续感知环境,并在安全临界状态下执行制动等安全动作。
✓验证范围:论文采用数字孪生仿真并报告实体测试床补充验证,未报告长期生产环境运行结果。
✓边界数值:论文用图示识别车队规模与人工驾驶卡车比例的可行域,当前摘录未报告具体分界值。
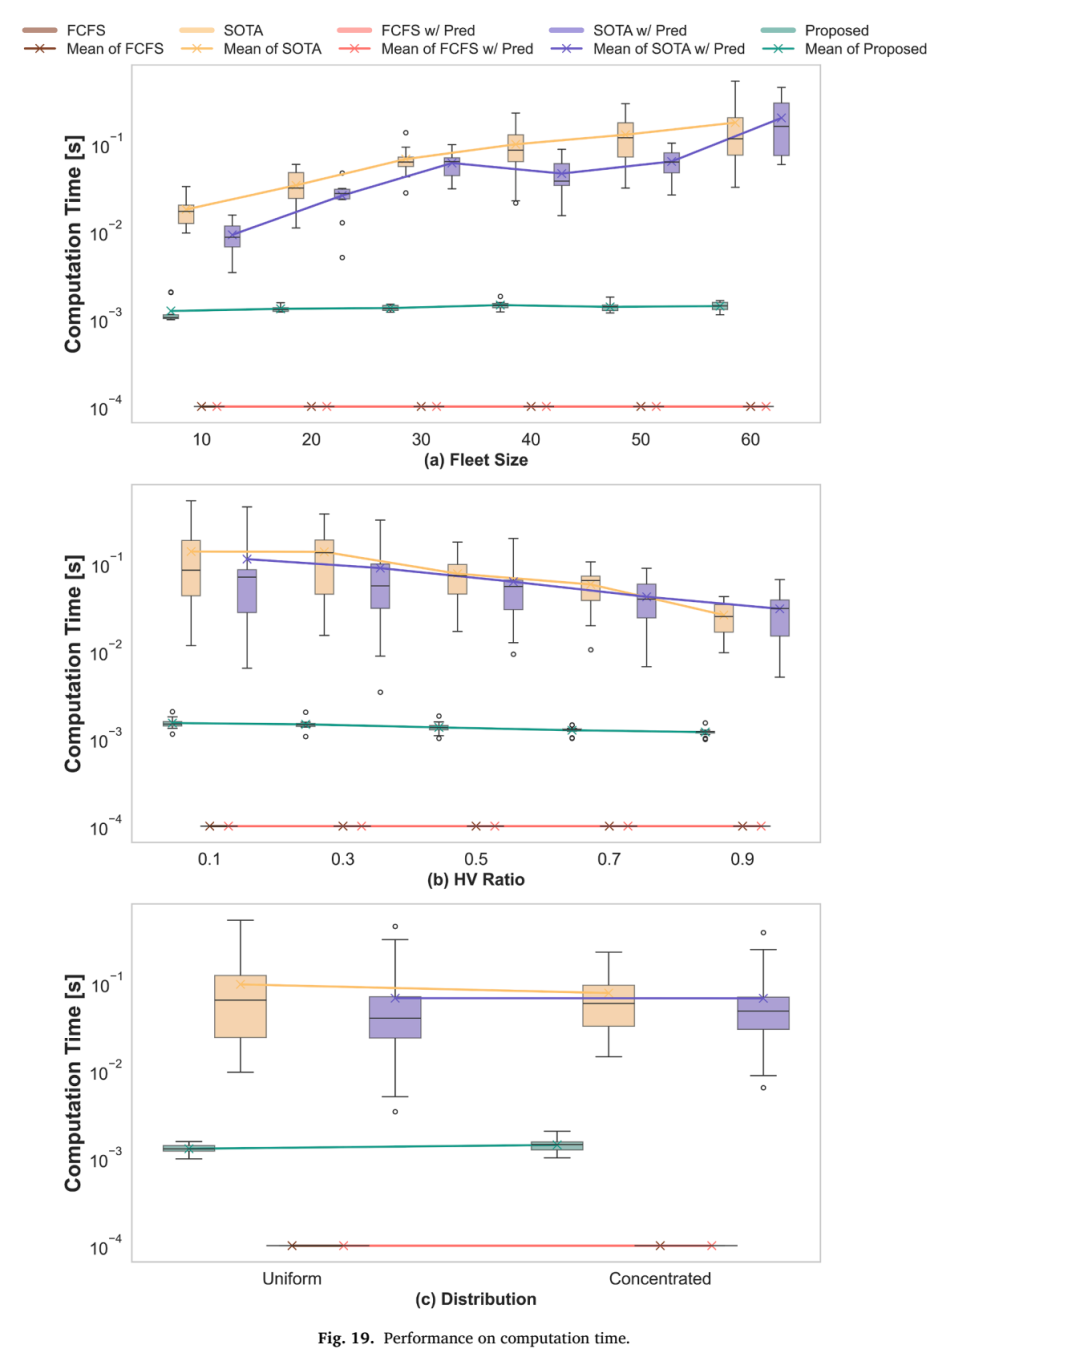
不同实例规模下定制BB&C算法的计算性能(来源:Fig. 19)
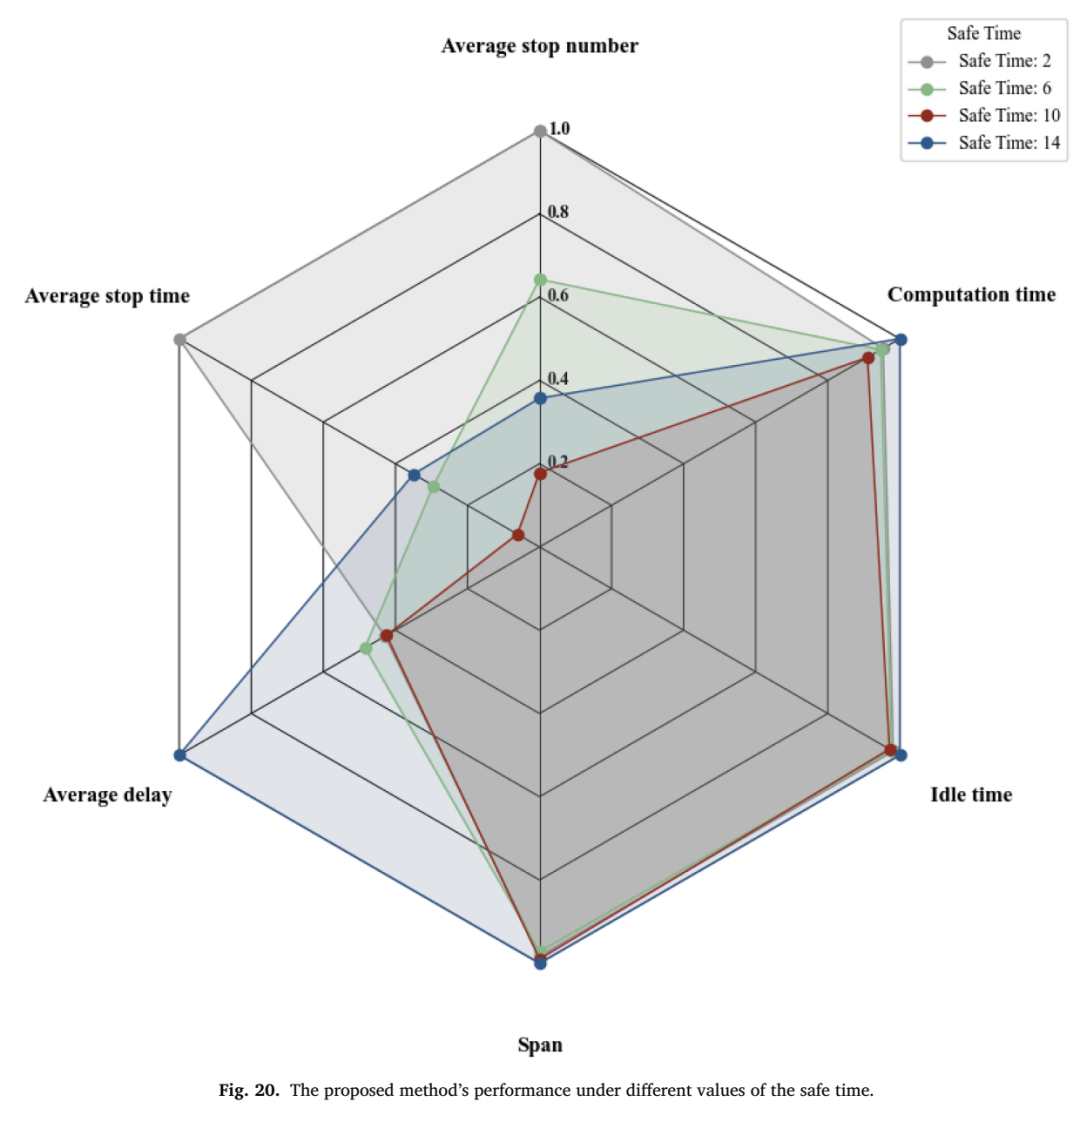
各路权分配方法在六项运行与计算指标上的综合表现(来源:Fig. 20)
论文:Robust right-of-way allocation for automated container terminals with partially automated truck fleet
作者:Junqi Li,Jintao Lai,Lianhua An,Jia Hu
期刊:Transportation Research Part C
链上镖师、先卜交通、先卜运筹通用论文ID
保存此推文 ID,可在粉丝群内获取相关材料,未来更多功能敬请期待
先卜科技团队:常文婕、张巧巧、王一航、夏子帆、张晓乐、祁园园、张仁义


