链上镖师 / Chain Biaoshi
TRA|城市食品订单末端配送:无人机搭乘出租车的协同调度框架
用实时车辆轨迹延伸无人机服务范围,并改善长距离订单的配送效率与能耗表现
论文提出无人机搭便车末端配送框架,让无人机前往登乘点搭乘运行中的车辆,在合适位置下车后完成末端配送,并通过实时代理式协调改善长距离食品订单的服务表现。
- 01:研究对象:曼哈顿城市交通网络中的食品订单、出租车轨迹与无人机配送协同。
- 02:核心方法:DHLDF多层框架与去中心化代理式启发算法。
- 03:主要结果:相较直接无人机配送,成功率提高20.6%,能耗降低11.9%。
从无人机直飞到车辆搭便车
纯无人机配送受到载荷、续航和服务半径限制,长距离订单需要更长的飞行路径与更高的电量消耗。论文把运行中的出租车视为移动中转资源:无人机先飞往车辆经过的登乘点,随车沿道路移动,在下车点重新起飞,完成客户侧的最后一段配送。
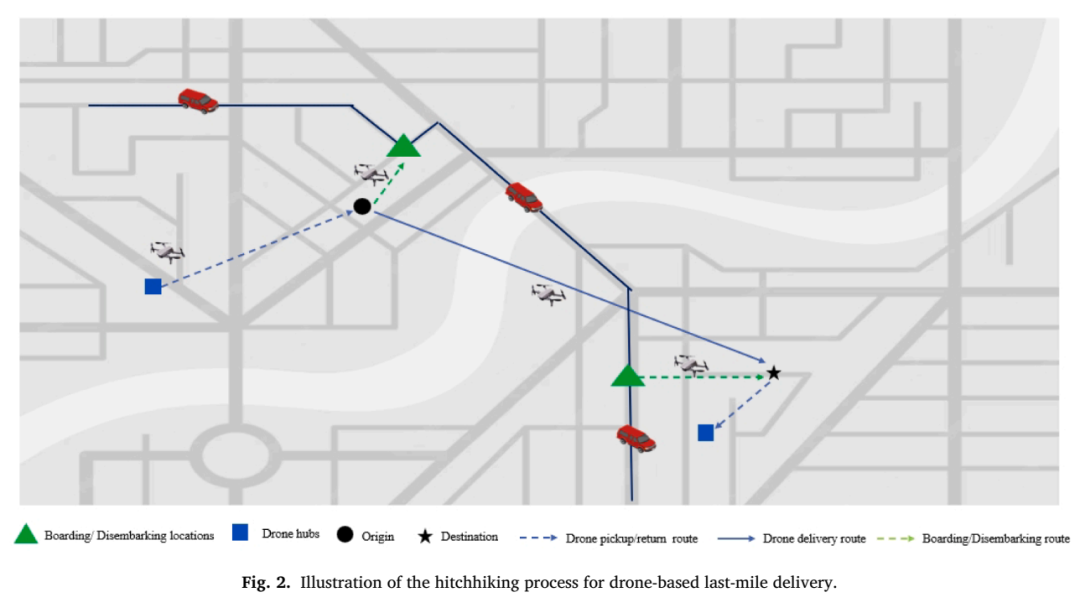
无人机搭便车末端配送流程(来源:Fig. 2)
DHLDF把三类城市系统接入同一条配送链
DHLDF由城市交通网络、无人机配送网络和物流运营层组成。交通网络提供车辆路线与时序信息,无人机网络管理枢纽、待命无人机和荷电状态,物流运营层处理订单、取货时间窗、送达时间窗以及登乘和下车位置。中央协调系统依据当前状态完成无人机与车辆的动态匹配。
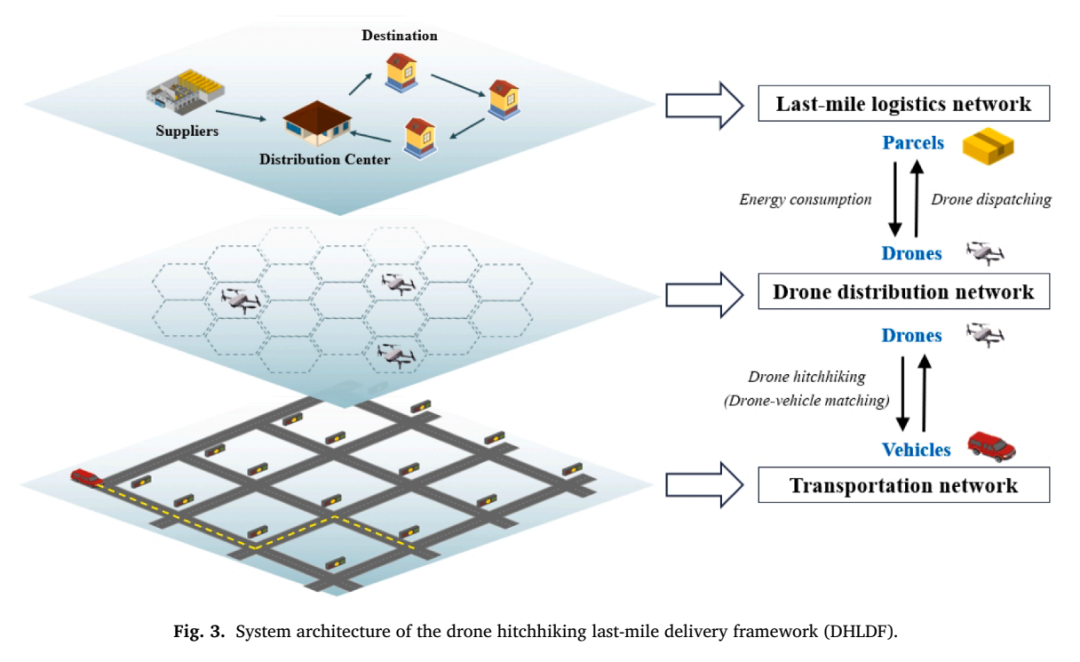
无人机搭便车末端配送框架的系统架构(来源:Fig. 3)
11. 接收食品配送订单与无人机搭便车请求
22. 根据取货时间窗筛选可用枢纽与待命无人机
33. 搜索满足时空同步条件的运行车辆
44. 确定登乘点、下车点与后续配送路径
55. 完成配送后依据荷电状态安排返航或充电
订单分配、车辆匹配与荷电状态同步
算法在每个匹配周期内处理订单分配与车辆协同。系统先根据配送距离和决策阈值确定直接配送或搭便车模式,再筛选能够满足取货时间窗、送达时间窗和电量要求的无人机。车辆匹配同时考虑车辆到登乘点和下车点的空间距离,以及无人机与车辆的到达时间差。
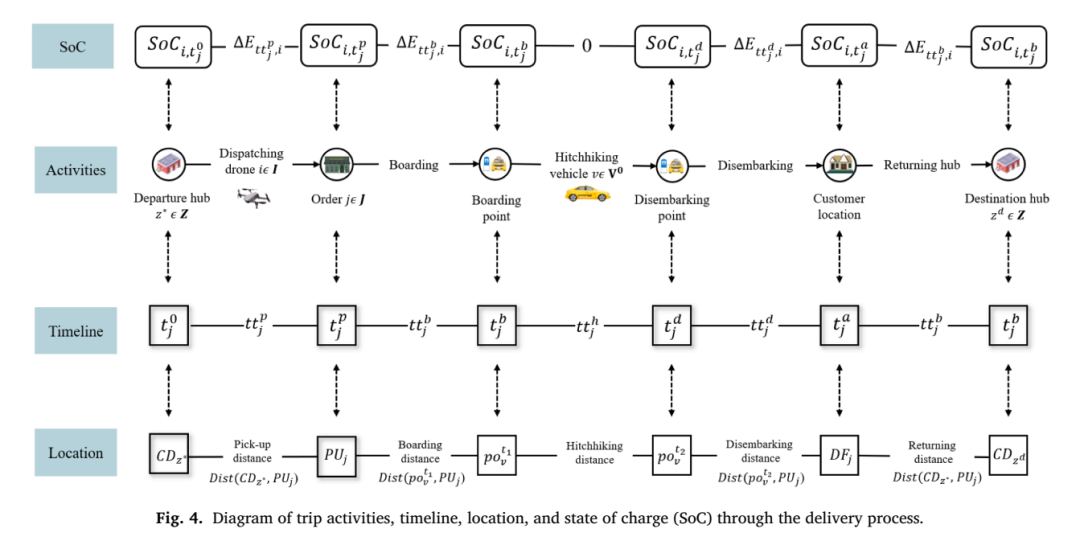
配送过程中的活动、时间线、位置与无人机荷电状态(来源:Fig. 4)
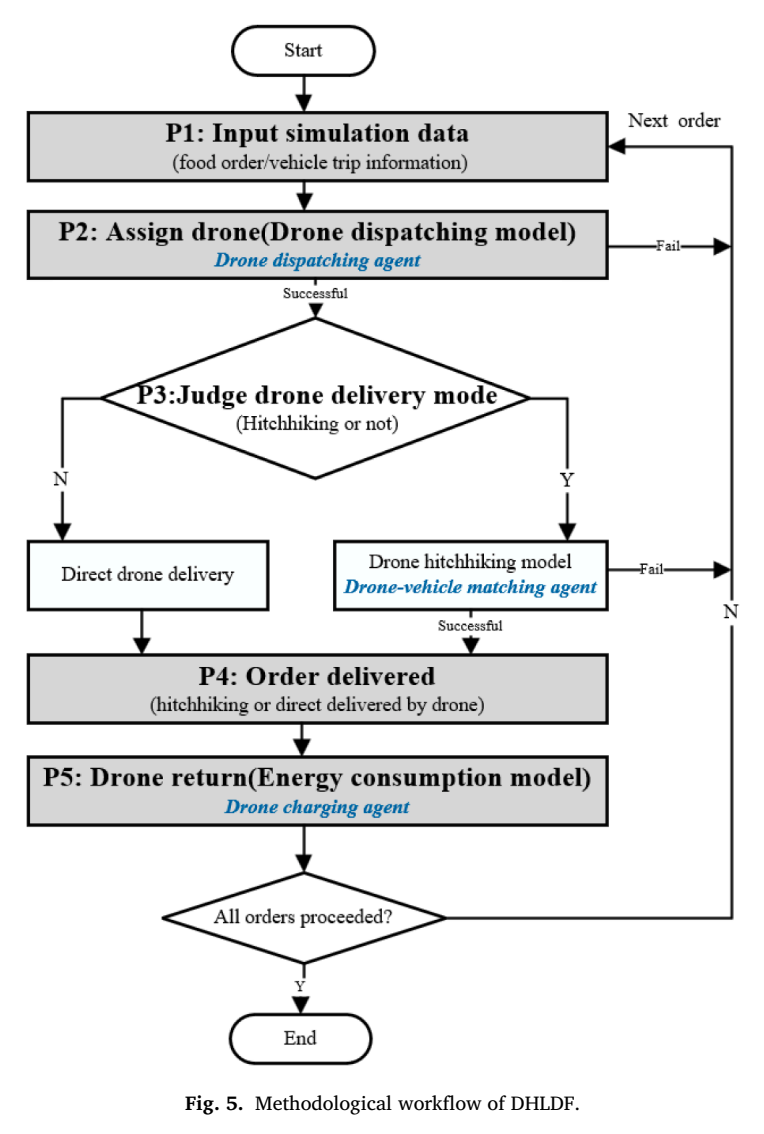
DHLDF代理式算法的方法工作流(来源:Fig. 5)
匹配效用由节省能耗、配送效率改善和车辆运营成本共同决定;时空同步阈值用于限制无人机与车辆在登乘位置的到达偏差。
曼哈顿食品配送案例:轨迹数据与十个无人机枢纽
仿真案例覆盖曼哈顿区域,车辆侧使用纽约市出租车轨迹数据,订单侧使用Uber Eats、Grubhub和DoorDash等平台的食品配送记录。研究筛选出12,815个食品订单,并通过GraphHopper根据区域编号、起终点和时间信息生成车辆道路轨迹,再用K-Means聚类形成十个无人机配送枢纽。
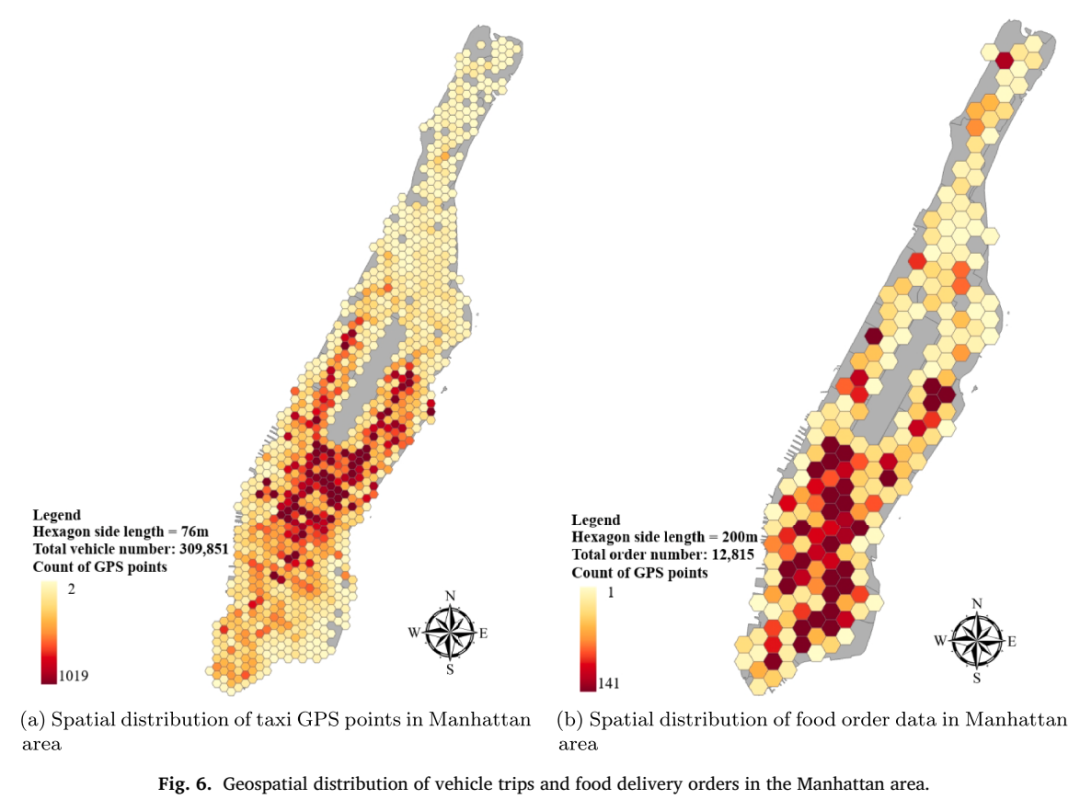
曼哈顿区域车辆轨迹与食品配送订单的空间分布(来源:Fig. 6)
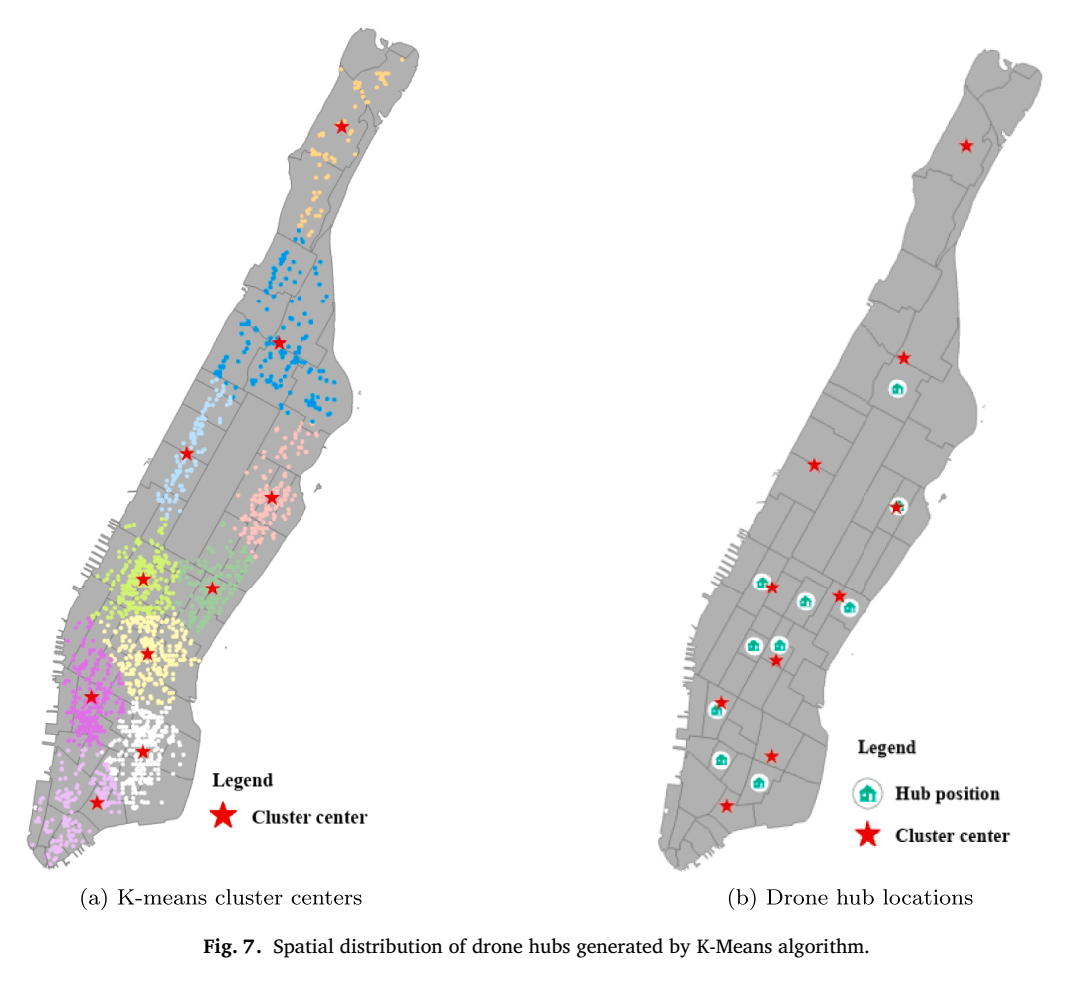
K-Means算法生成的无人机枢纽空间分布(来源:Fig. 7)
不同配送距离下的路径与能耗变化
四类案例显示,搭便车路线会增加部分短距离订单的等待与衔接时间,减少无人机独立飞行距离。订单距离分别为849米、1825米、2833米和6735米时,搭便车能耗分别为24%、22%、37%和50%,直接配送能耗分别为28%、32%、54%和95%。长距离订单的时间与能耗改善更加明显。
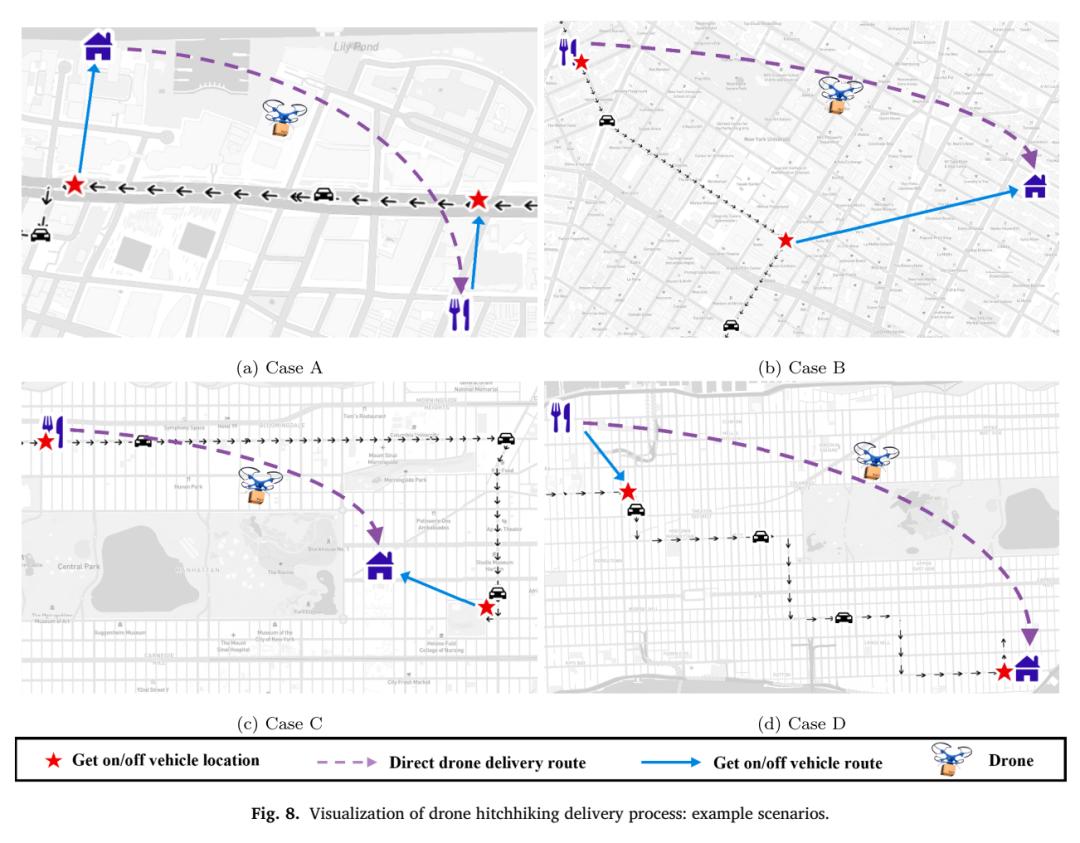
四类典型场景下的无人机搭便车配送过程(来源:Fig. 8)
6735米订单能耗
95% → 50%
2833米订单配送时间
283秒 → 232秒
系统级表现:成功率、能耗与无人机周转
大规模仿真表明,搭便车框架通过车辆移动和无人机协同降低独立飞行需求,并提高无人机周转率。与直接无人机配送相比,DHLDF成功率提高20.6%,能耗降低11.9%。配送失败分布显示,运行策略对长距离订单的服务覆盖具有重要影响,等待、工作和充电状态的无人机数量也随仿真过程持续变化。
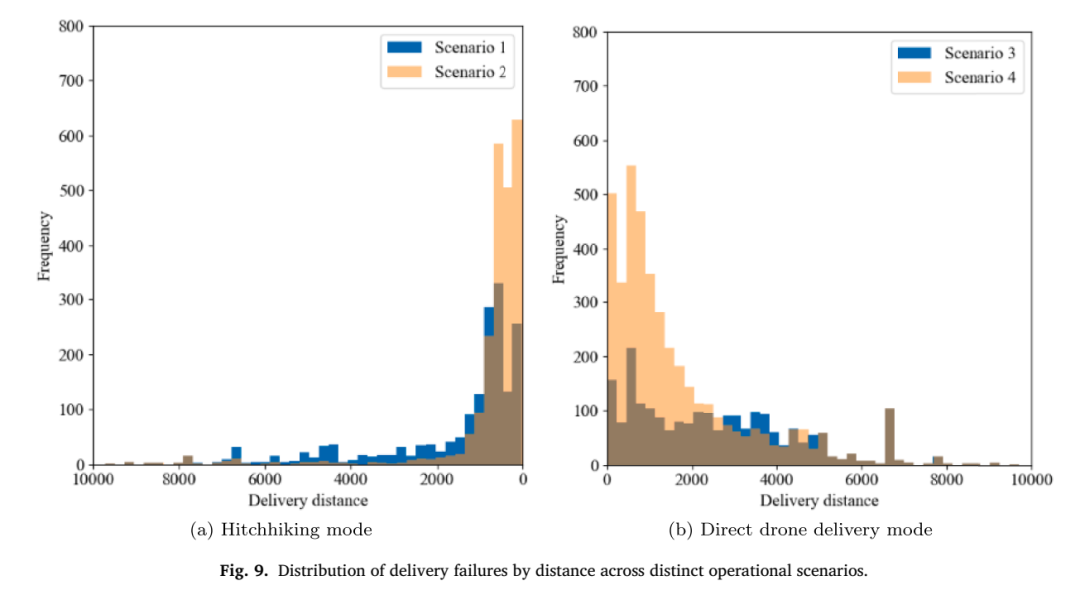
不同运营场景下按配送距离分布的配送失败数量(来源:Fig. 9)
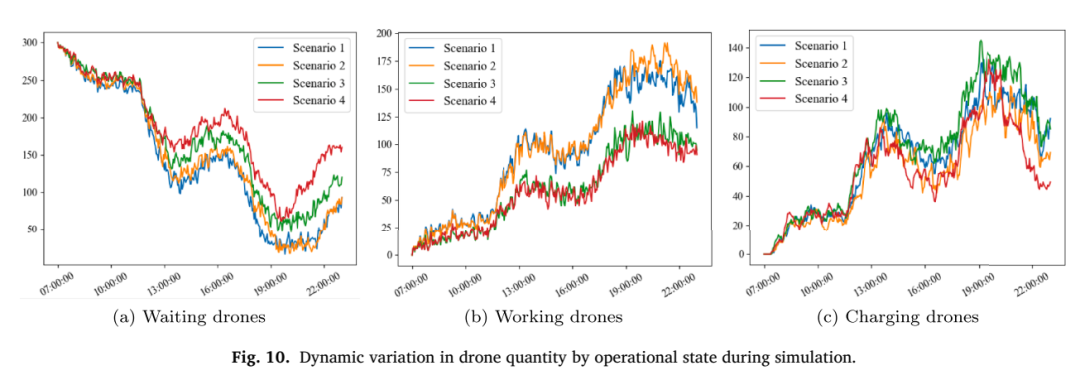
仿真过程中无人机运营状态数量的动态变化(来源:Fig. 10)
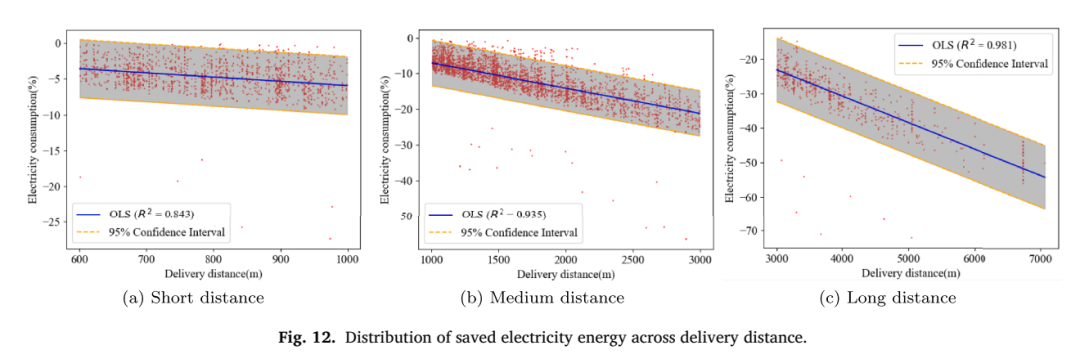
不同配送距离下节省电能的分布(来源:Fig. 12)
配送模式阈值决定运营权衡
研究通过配送模式决策阈值区分直接飞行订单与搭便车订单。短距离订单采用搭便车会增加车辆衔接环节,长距离订单更容易获得飞行距离和能耗收益。阈值敏感性分析同时考察配送失败数量、平均能耗和平均配送时间,结果为按订单距离进行模式选择提供定量依据。
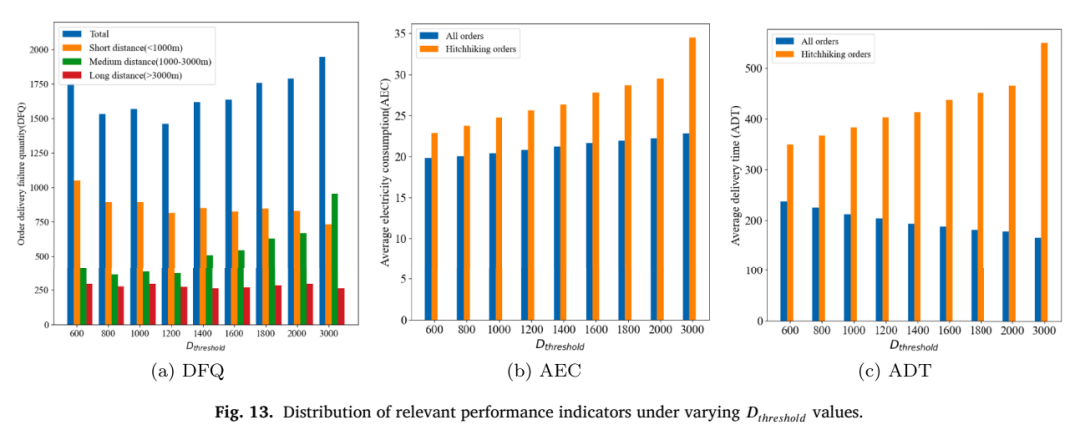
不同配送模式决策阈值下相关性能指标的分布(来源:Fig. 13)
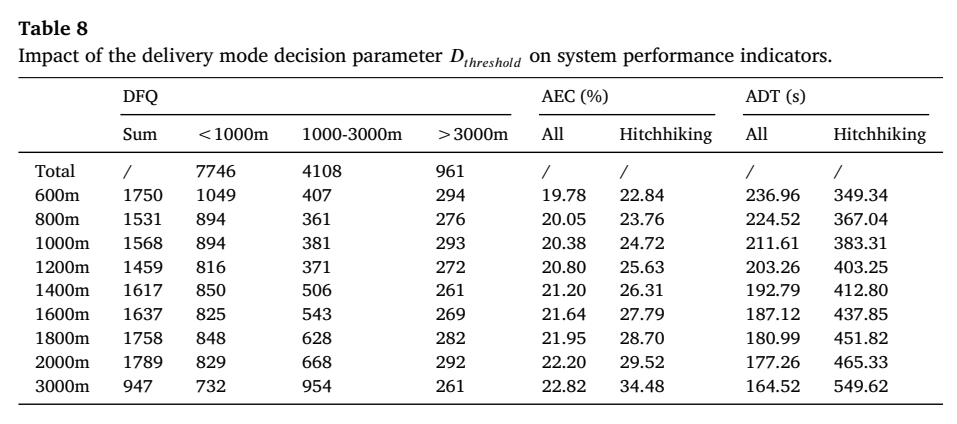
配送模式决策阈值对系统性能指标的影响(来源:Table 8)
论文案例采用600米作为基础配送模式判断阈值,敏感性分析进一步考察阈值变化,并将1200米阈值的系统表现作为参数选择的重要参照。
模型适用条件与研究边界
论文的能耗模型针对轻量级多旋翼无人机校准,使用载荷质量、飞行速度、电池容量和功率传输效率等参数。仿真设置包括250千焦电池容量、30分钟充电时间、70%的最低待命电量和30%的最低充电阈值。研究结果依赖曼哈顿车辆轨迹、食品订单时序与空间分布,向固定翼或混合垂直起降平台的推广条件论文未报告。
✓需要存在具有稳定时空轨迹的可搭乘车辆资源。
✓需要满足无人机登乘、下车、取货与送达的时间窗约束。
✓需要依据订单距离、车辆可用性和电量状态配置配送模式。
✓固定翼或混合垂直起降无人机的适用性:论文未报告。
✓不同城市、不同订单密度与不同车辆结构下的外推效果:论文未报告。
论文:Cooperative drone-based hitchhiking vehicle framework for last-mile logistics services: A case study for online food delivery scenarios
作者:Zijian Ding,Fan Zhang,Wei Ma
期刊:Transportation Research Part A
链上镖师、先卜交通、先卜运筹通用论文ID
保存此推文 ID,可在粉丝群内获取相关材料,未来更多功能敬请期待
先卜科技团队:常文婕、张巧巧、王一航、夏子帆、张晓乐、祁园园、张仁义


