链上镖师 / Chain Biaoshi
TRPC|拥堵约束下取送网络:上落客点布局优化
把AMOD车辆停靠、步行接驳和路网拥堵放进同一个网络设计问题
这篇论文研究自动出行服务的上下客停靠如何占用道路和路侧空间,并用ALNS搜索路侧泊位配置与双排停车管控方案。
- 01:研究对象是带步行接驳的AMOD服务,决策包括每条路段是否允许双排停车上下客,以及配置多少专用路侧上下客空间。
- 02:模型把车辆路径、上下客频率、交通分配和路段性能函数连接起来,目标同时覆盖车内时间、步行时间和路侧空间供给。
- 03:案例结果显示,低AMOD渗透率下专用上下客空间收益有限,高渗透率下有策略地配置路侧空间可以明显改善网络速度。
研究背景
网约车和需求响应出行服务带来更灵活的出行选择,也会增加车辆公里数、空驶和诱导需求。论文进一步关注一个更细的交通扰动:车辆频繁短暂停靠进行接送客,这类PUDO过程会占用路侧空间或直接形成双排停车瓶颈。
随着自动驾驶降低运营成本,AMOD需求可能上升。服务车辆的行驶和上下客活动会在更大范围内影响交通流,因此城市需要提前判断哪些路段应提供专用路侧上下客空间,哪些位置应限制双排停车。
论文的核心场景是:乘客可以步行到指定上下客点,车辆需要遵守停靠能力约束,普通交通和AMOD车辆共享同一路网,停靠政策会反过来改变路段速度和拥堵水平。
核心问题
作者提出拥堵感知上下客网络设计问题CA-PUDO-NDP。对每条路段,规划者需要同时决定两个变量:是否允许双排停车PUDO,以及设置多少个专用路侧PUDO空间。
01目标O1:降低AMOD乘客和私家车乘客的车内出行时间。
02目标O2:控制AMOD乘客从真实起终点步行到上下客点的时间。
03目标O3:限制全城分配给PUDO的路侧空间总量。
难点来自双层耦合:AMOD车辆会根据可用上下客位置调整路线和停靠点,交通分配又会根据AMOD行驶和PUDO频次更新路段旅行时间。即使每条路段最多只放一个泊位,方案空间也会随路段数量指数增长。
1输入路网、需求、路段上限和候选PUDO政策。
2求解带步行接驳和停靠容量约束的AMOD车辆路径问题。
3把AMOD行程、私家车需求、路侧停靠频次和双排停车频次送入交通分配。
4用综合目标值评价政策,并在庞大方案空间中继续搜索。
方法框架
论文把完整框架拆成三个模块:AMOD模型、PUDO敏感的静态交通分配模型,以及上层ALNS元启发式搜索。为降低循环依赖,作者采用预期旅行时间求AMOD停靠序列,再把停靠频次输入交通分配。
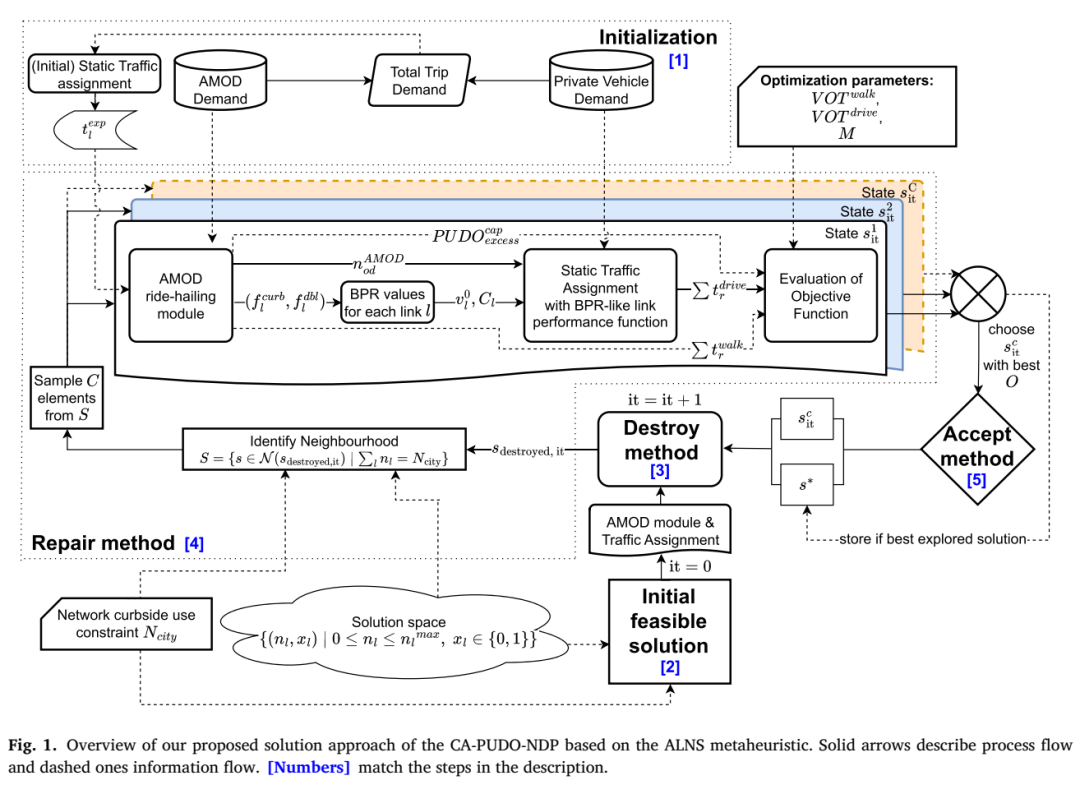
Fig. 1:CA-PUDO-NDP基于ALNS的求解流程,实线表示流程传递,虚线表示信息传递。
交通分配部分沿用BPR函数,并让自由流速度和容量随停靠活动变化。作者定义有效停靠频次为路侧停靠频次加上1.3倍双排停车频次,用更高权重体现双排停车对交通流的冲击。
上层目标把车内时间和步行时间折算成统一成本,文中设车内时间价值为6欧元每小时、步行时间价值为21欧元每小时,并对PUDO容量超限施加每车分钟999999的高额惩罚。
案例或实验设置
案例使用一个小型城市路网,总需求固定为90150次出行。作者设置4档AMOD占比:1%、2.5%、5%和7.5%,并在每档中测试不同的全城路侧PUDO空间数量N_city。
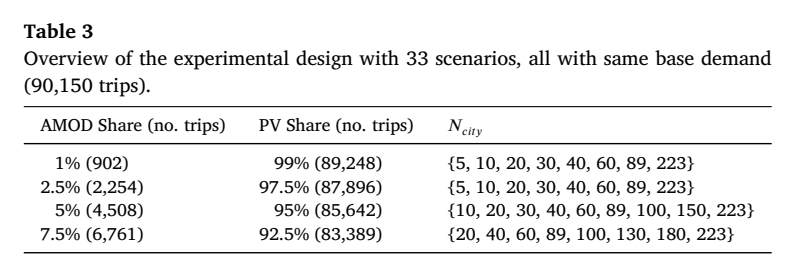
Table 3:33个实验场景的AMOD需求比例、私家车需求比例和全城路侧泊位数量设置。
实验场景
33个
总出行需求
90150次
在路侧空间供给上,论文给出每个需求组的N_city取值。全网理论最大路侧PUDO区域数量为892。高AMOD需求下,作者未继续提高渗透率,因为并发PUDO会超过网络可承载水平并触发容量惩罚。
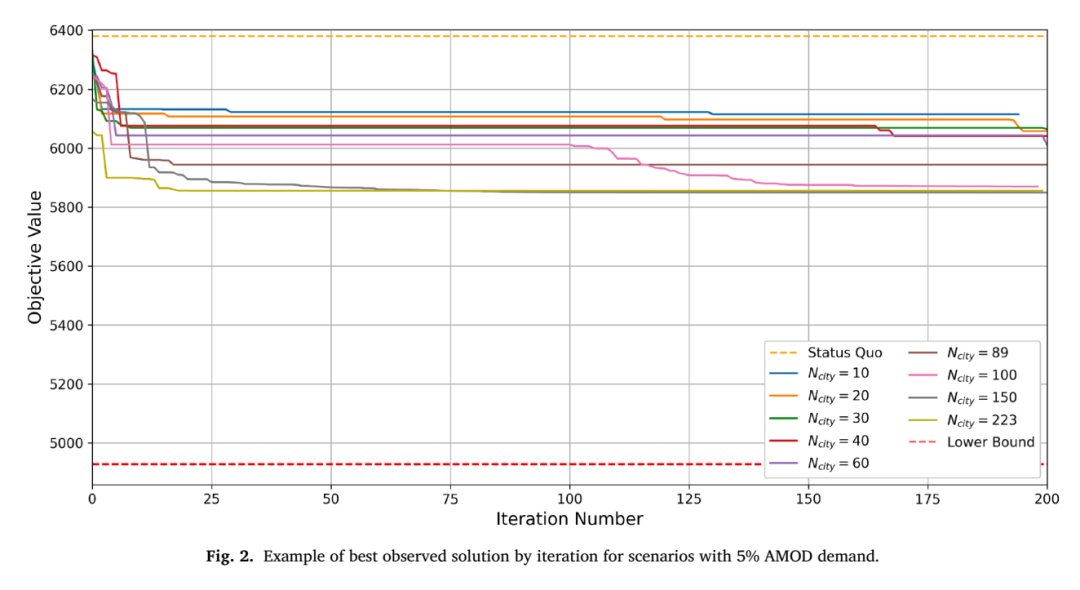
Fig. 2:5% AMOD需求场景中不同N_city设置的最佳观测目标值迭代过程。
结果分析
算法结果显示,5% AMOD需求场景中,目标值在迭代过程中逐步稳定。作者报告现状基准约为6400,下界约为4950,PUDO过程带来的净影响约为900到1150个目标值单位,相当于18%到24%的恶化。
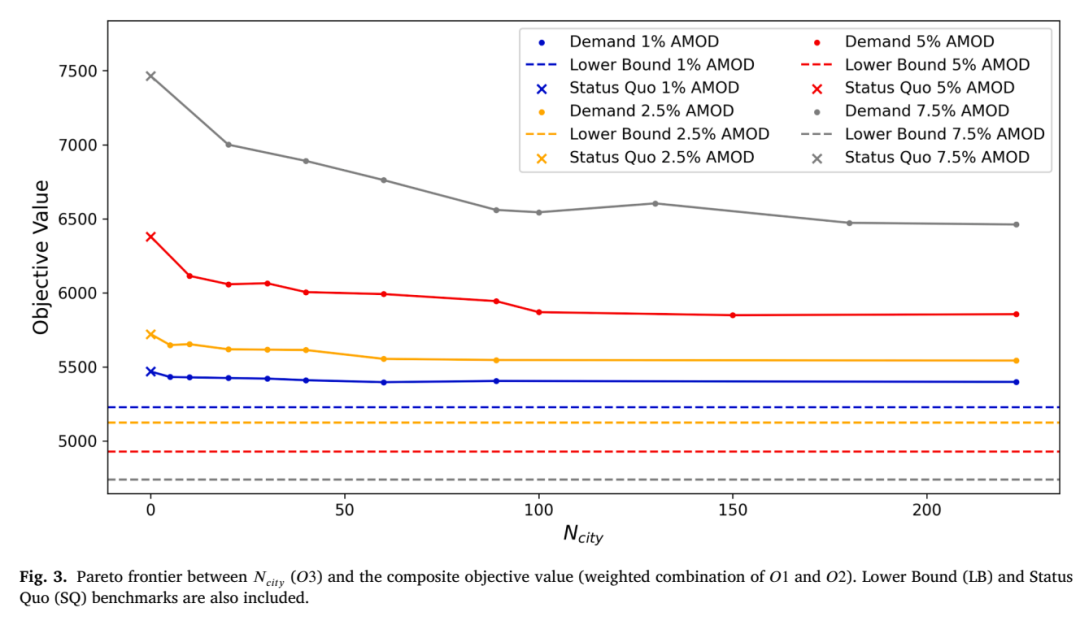
Fig. 3:N_city与综合目标值之间的帕累托关系,并包含下界和现状基准。
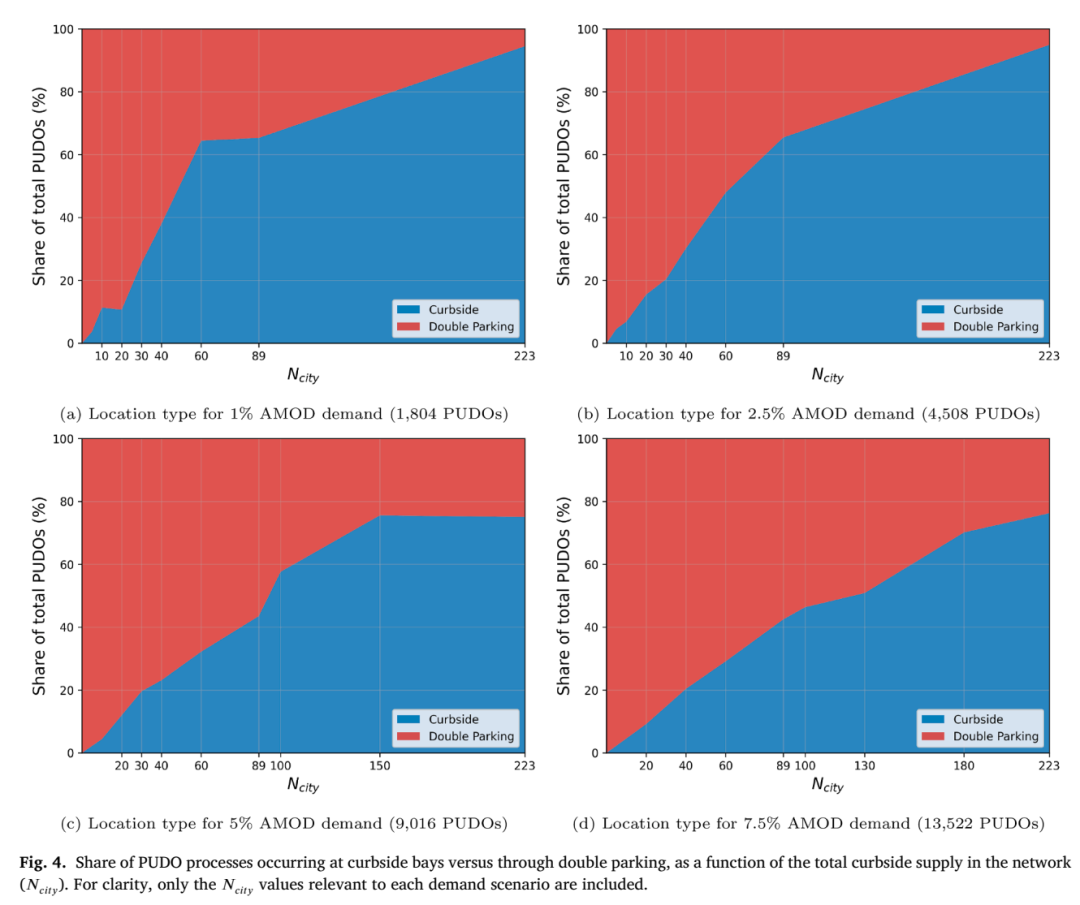
Fig. 4:不同AMOD需求与N_city设置下,PUDO发生在路侧泊位和双排停车中的比例。
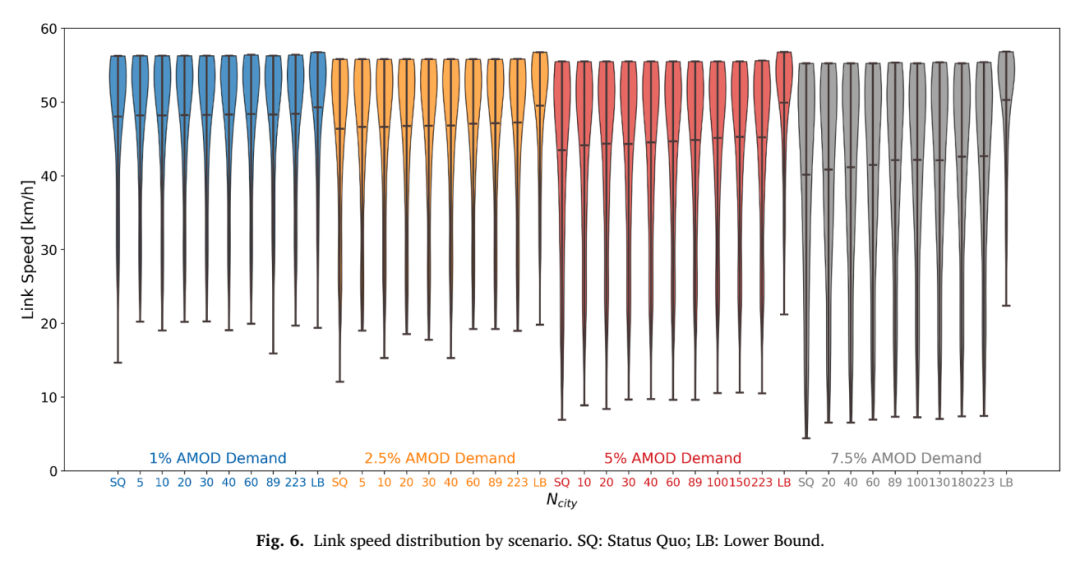
Fig. 6:不同AMOD需求场景下的路段速度分布,包含现状和下界基准。
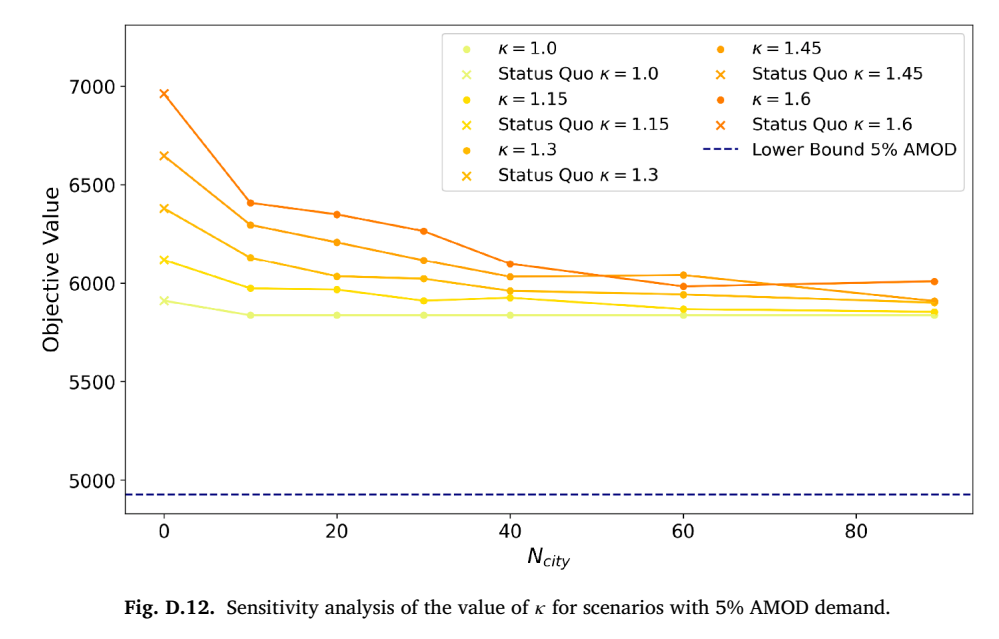
Fig. D.12:5% AMOD需求场景中步行时间价值权重alpha的敏感性分析。
管理启示
从政策含义看,路侧空间的边际收益递减。研究网络中,超过约100个路侧PUDO空间后,不同AMOD需求水平下继续增加空间带来的改善都很小。7.5% AMOD需求下,策略性配置100个路侧空间相对完全依赖双排停车可使平均网络速度提高2 km/h。
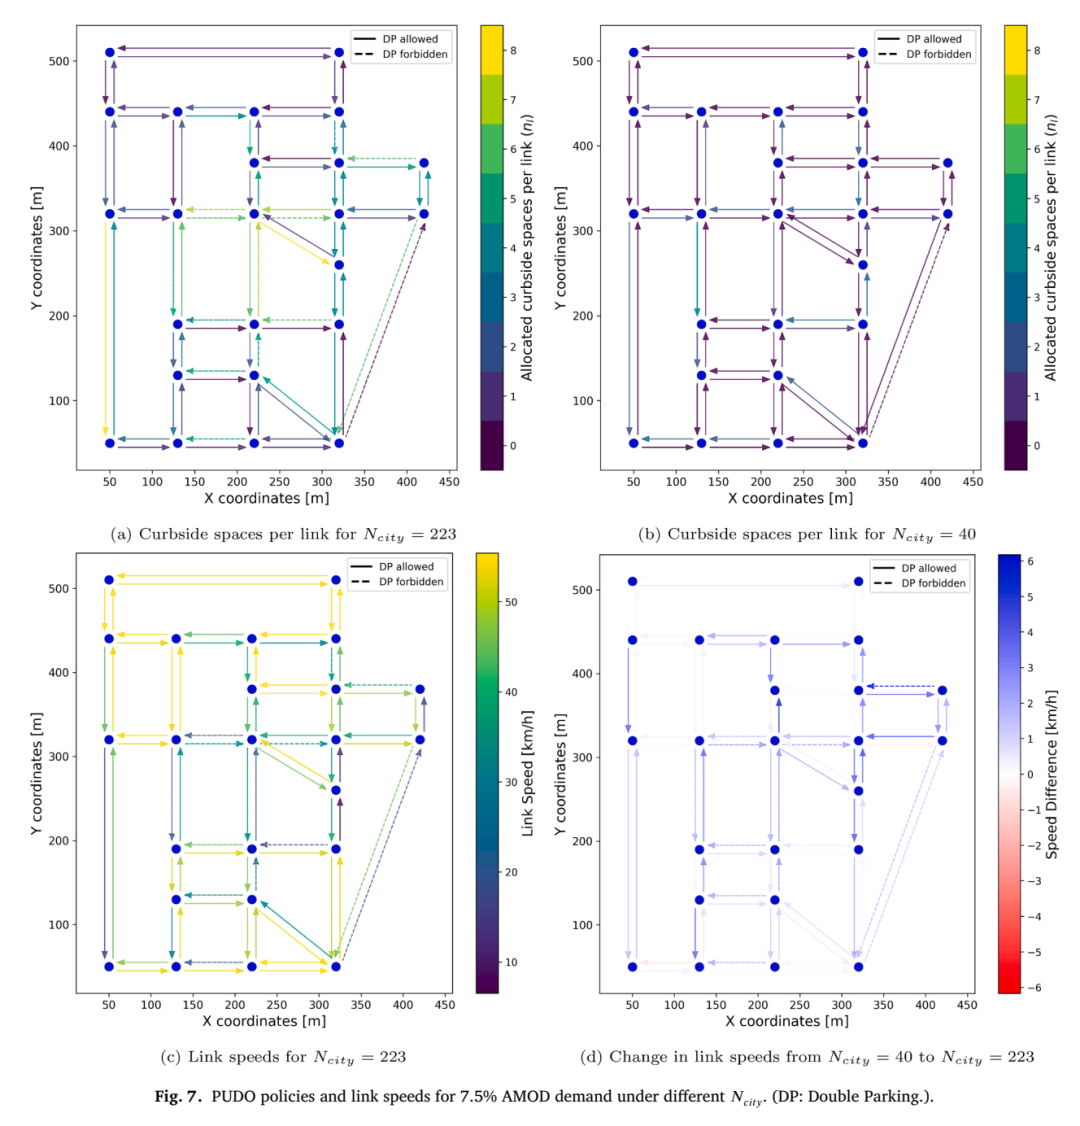
Fig. 7:7.5% AMOD需求下,不同N_city对应的PUDO政策和路段速度变化。
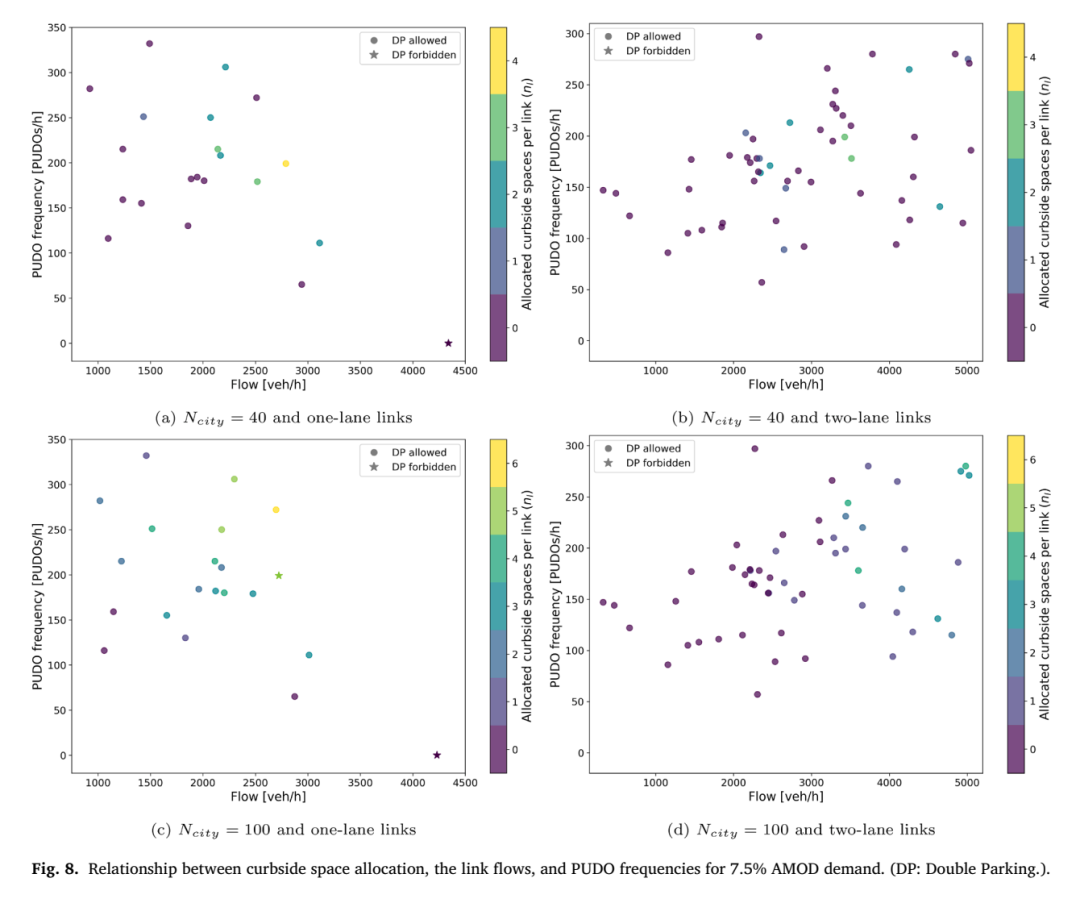
Fig. 8:7.5% AMOD需求下,路段流量、PUDO频次与路侧空间分配之间的关系。
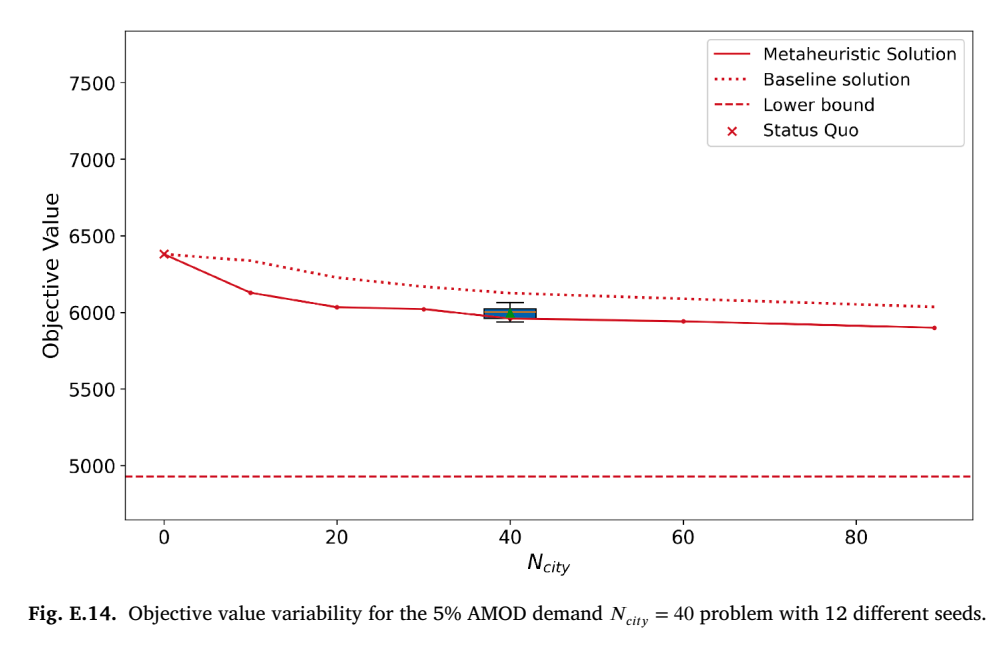
Fig. E.14:5% AMOD、N_city=40场景下12个随机种子的目标值变化。
✓低AMOD渗透率下,专用路侧空间带来的系统改善有限,可先保留更低供给水平。
✓高AMOD渗透率下,应优先识别高流量、高PUDO频次和单车道敏感路段。
✓路侧泊位配置需要与双排停车禁限联动,单纯增加泊位数量难以替代路段级管控。
✓步行时间价值和算法随机种子会影响目标值,主结论仍支持分阶段、定点化配置路侧PUDO空间。
论文:Congestion-aware pick-up and drop-off network design problem
作者:Santiago Álvarez-Ossorio Martínez,Florian Dandl,Allister Loder,Klaus Bogenberger
期刊:Transportation Research Part C, 189, 105715
链上镖师、先卜交通、先卜运筹通用论文ID
保存此推文 ID,可在粉丝群内获取相关材料,未来更多功能敬请期待
先卜科技团队:常文婕、张巧巧、王一航、夏子帆、张晓乐、祁园园、张仁义


