链上镖师 / Chain Biaoshi
TRC|跨路网交通状态估计:数据驱动端到端泛化框架
用路网拓扑、土地利用和时段编码,在十个欧洲城市验证新区域交通速度估计
这篇论文把城市路网速度估计推到无历史观测的新区域场景,用图对比学习、路网属性和土地利用特征支撑跨城市泛化。
- 01:研究区覆盖伯明翰、伦敦、卢塞恩、苏黎世、巴黎、慕尼黑、里斯本、斯德哥尔摩、马德里和维也纳十个欧洲城市。
- 02:模型目标是估计工作日5:00至23:00的小时平均道路速度,输入只依赖路网拓扑、道路属性、土地利用和时段信息。
- 03:实验同时设置同城未观测子网估计和跨城市整网估计,用来区分传导式泛化与归纳式泛化。
研究背景
新城建设、城市扩张和传感器覆盖不足,让交通规划经常面对一个早期问题:目标区域还没有历史速度观测,仍然需要估计路网层面的典型速度水平。传统四阶段模型和活动模型能给出需求与分配结果,训练、校准和多阶段误差累积成本也会限制跨区域复用。
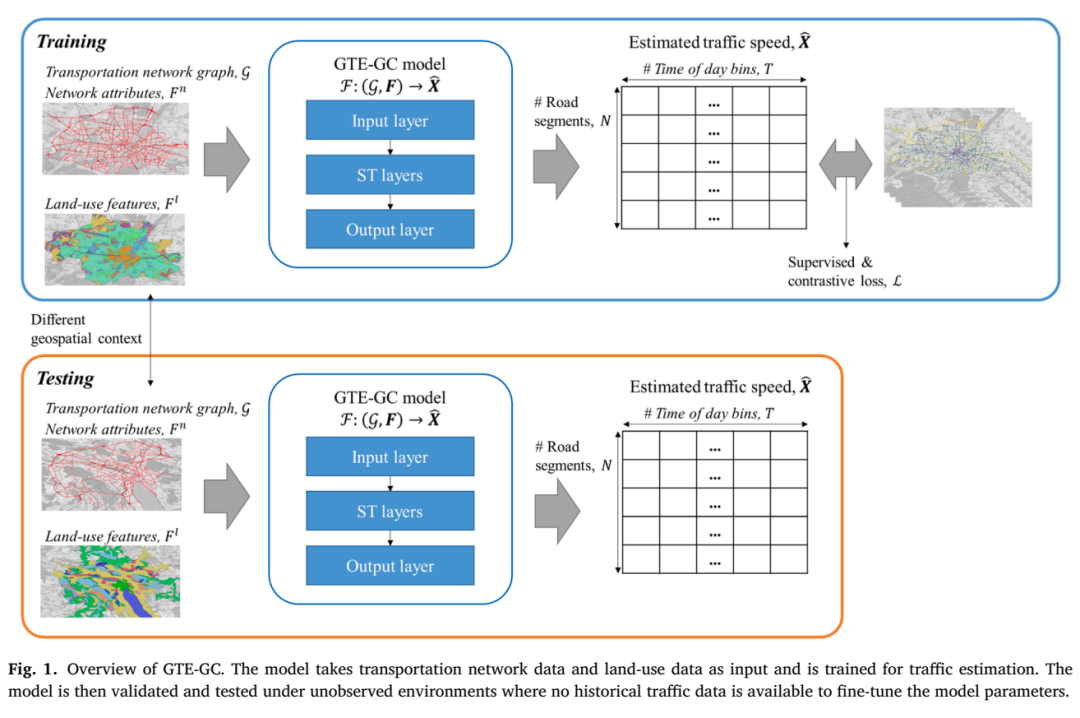
Fig. 1:GTE-GC整体框架与传导式、归纳式交通估计任务设置。来源:Fig. 1
作者将问题定位为面向规划阶段的端到端速度估计。模型训练时可以使用源网络的速度数据,落到目标网络时只读取交通网络拓扑和土地利用特征,直接输出每条道路在不同小时的平均速度剖面,用于补充仿真模型和传统需求模型。
文章的核心价值在于把“有部分观测的同城补全”和“完全新城市的整网估计”分开建模,使交通估计从运营监测任务延伸到数据稀缺区域的规划辅助任务。
核心问题
论文定义了两个任务。传导式交通估计在同一个城市图内训练和测试,训练节点、验证节点和测试节点来自同一地理环境。归纳式交通估计在源城市训练,在完全未见过的目标城市测试,目标网络没有可用于微调模型参数的历史速度数据。
1输入:道路属性、路网连接、土地利用比例和时段编码。
2训练:在源网络上最小化速度误差,并用图对比目标约束相邻节点表征。
3输出:目标网络每条道路在18个小时窗口上的平均速度估计。
这个设定要求模型同时处理空间结构、土地利用差异和日内速度变化。若模型过度依赖源城市图结构,跨城市应用容易失效;若只使用静态特征,模型又难以理解相邻道路在城市网络中的相似性。GTE-GC的设计正是围绕这一张力展开。
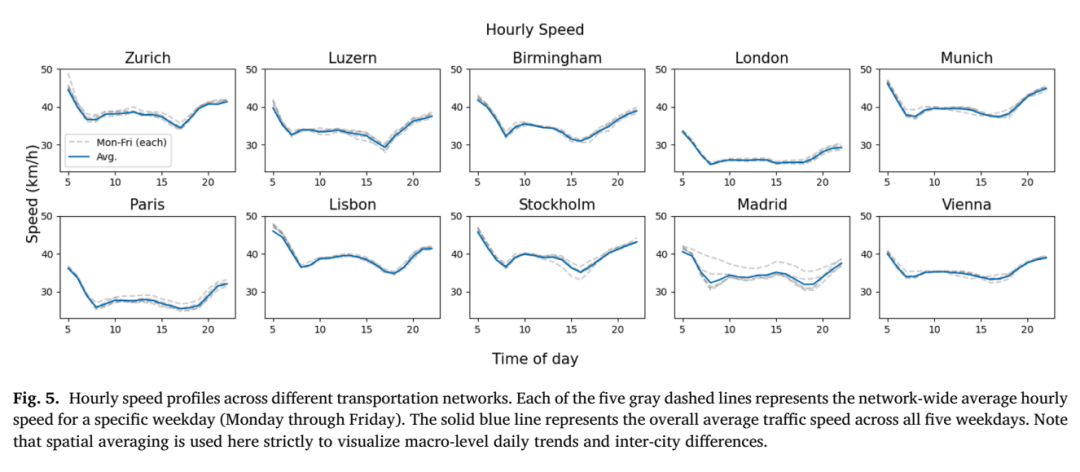
Fig. 5:不同城市工作日小时速度剖面与城市间宏观趋势差异。来源:Fig. 5
方法框架
GTE-GC先分别处理道路网络属性和土地利用特征。道路属性包括路段长度、道路等级、限速、附近路段数量和中心性等信息,土地利用特征来自道路缓冲区与不同土地覆盖类别的面积重叠比例。两类特征经过独立线性变换后拼接,再形成节点的空间表征。
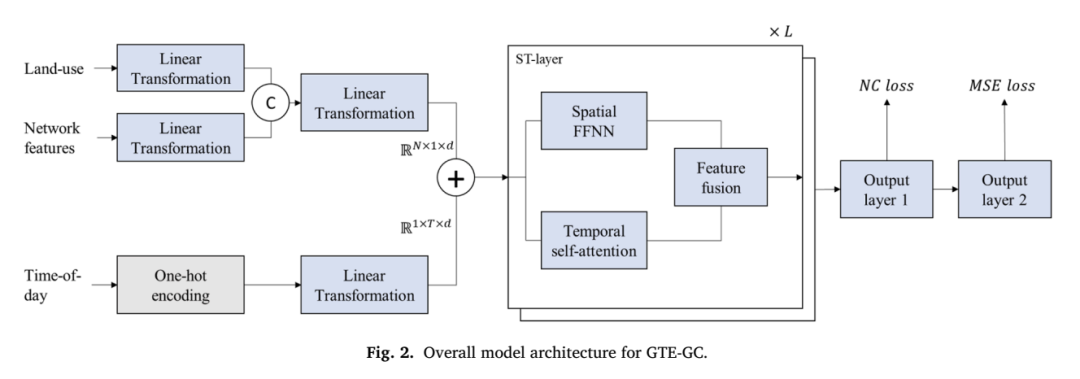
Fig. 2:GTE-GC模型架构,包含输入变换、时空层、特征融合和输出层。来源:Fig. 2
时间维度采用一位有效编码表示不同小时段,再映射为时间表征。时空层由空间前馈网络、时间自注意力和特征融合模块组成,最终预测道路速度。论文在训练阶段加入图对比损失,让空间相邻节点在潜在空间中更接近。
图卷积层复杂度
O(|E|d + Nd²)
显式拓扑聚合
GTE-GC前向复杂度
O(Nd²)
拓扑约束进入对比学习目标
方法上的关键取舍是把路网结构放进训练目标,让推理阶段保持轻量特征驱动,从而减少对源城市具体连接模式的过拟合风险。
案例或实验设置
实验覆盖十个欧洲城市:伯明翰、伦敦、卢塞恩、苏黎世、巴黎、慕尼黑、里斯本、斯德哥尔摩、马德里和维也纳。交通速度与道路网络来自TomTom,速度目标使用平均速度,时间范围为2021年11月9日至11月13日工作日的5:00至23:00。
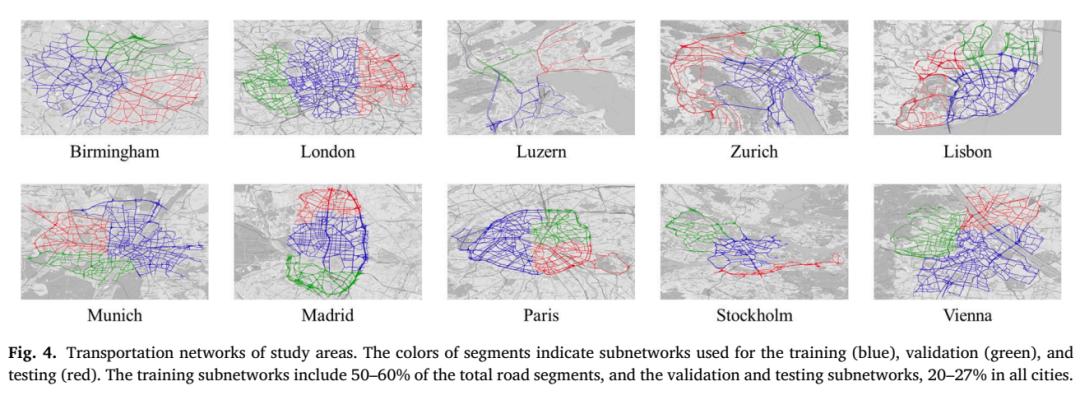
Fig. 4:十个研究城市的路网子网划分,蓝色为训练、绿色为验证、红色为测试。来源:Fig. 4
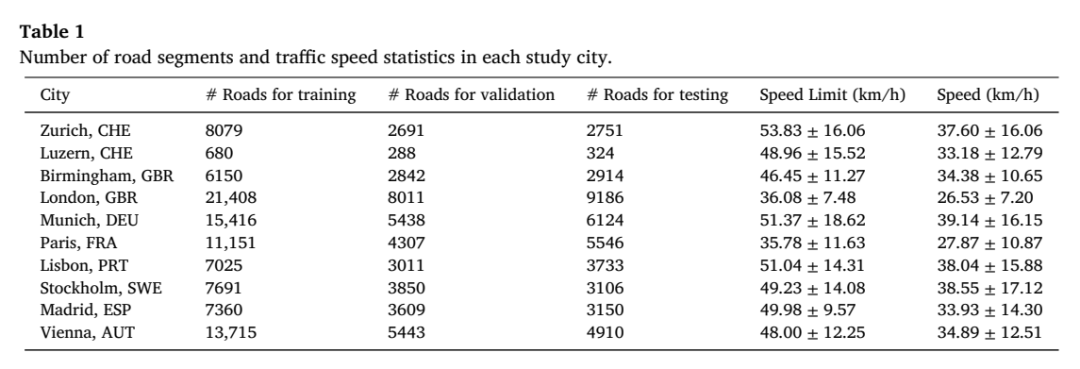
Table 1:各研究城市的道路样本量、限速和平均速度统计。来源:Table 1
速度数据先从15分钟粒度聚合到小时粒度,再对五个工作日取平均,形成N乘18的速度矩阵。研究排除了较低功能等级道路,以减少探针车辆渗透率不足带来的噪声;土地利用使用CORINE Land Cover 2018,并聚合为15类输入特征。
01伦敦训练道路21408条、验证8011条、测试9186条,是样本量最大的城市。
02卢塞恩训练道路680条、验证288条、测试324条,是样本量最小的城市。
03模型训练使用2个时空层、64维隐藏层、8个注意力头、5跳邻居、200个epoch。
结果分析
传导式任务中,GTE-GC在多数城市和指标上具有竞争力,并在伦敦、慕尼黑、里斯本和维也纳至少一个指标取得最佳表现。无图对比损失的GTE也表现稳定,说明输入编码和时空层本身已经能捕捉同城子网之间的相似结构。
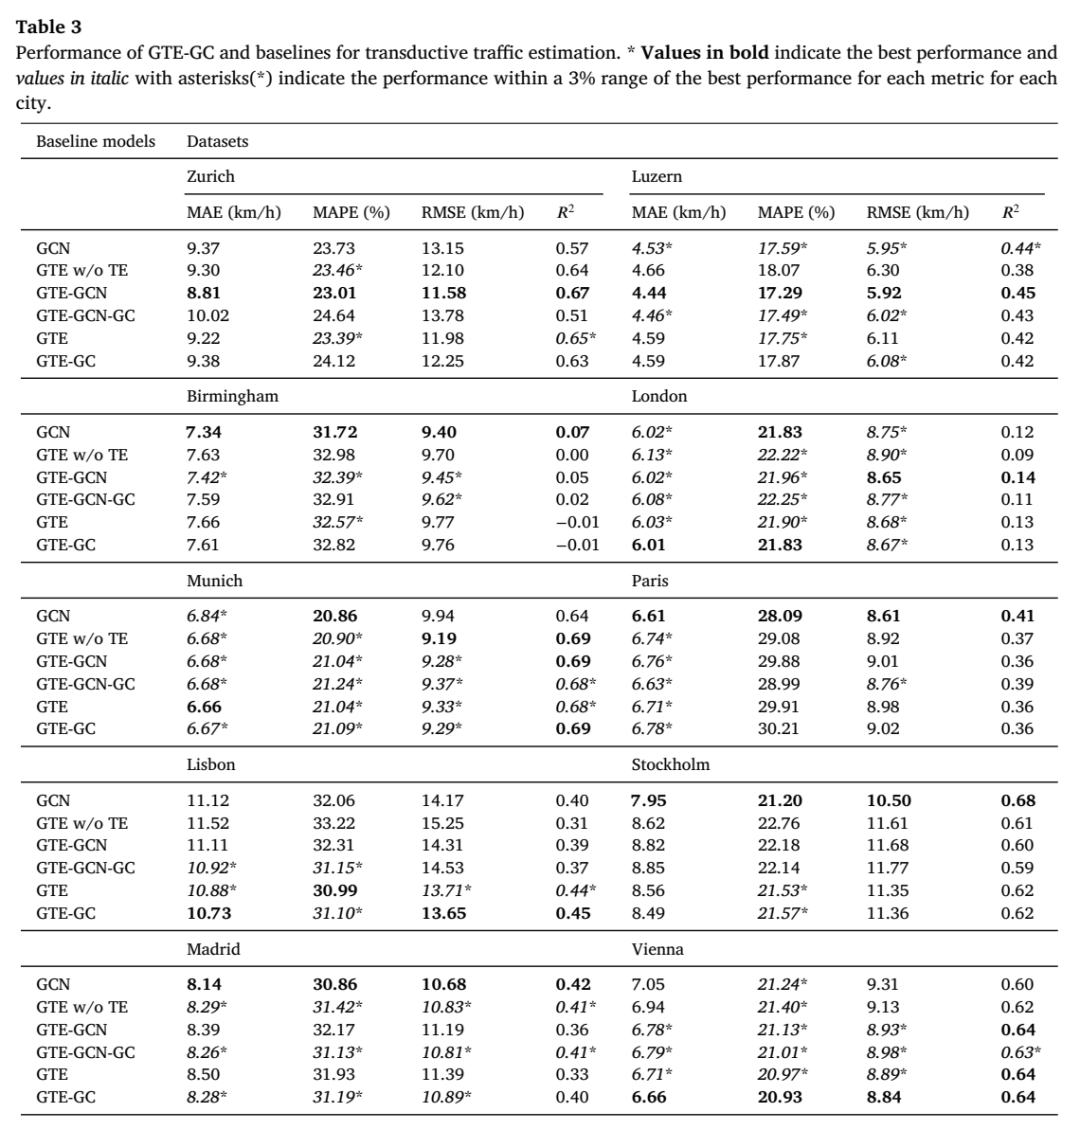
Table 3:GTE-GC与基线模型在传导式交通估计任务中的性能比较。来源:Table 3
跨城市归纳式任务更接近论文提出的规划场景。文本结果显示,以维也纳训练的GTE-GC在多数目标城市达到最佳或接近最佳表现;苏黎世也具备较强源域泛化能力,在卢塞恩、伯明翰、伦敦、慕尼黑、巴黎和维也纳等目标城市上表现有竞争力。
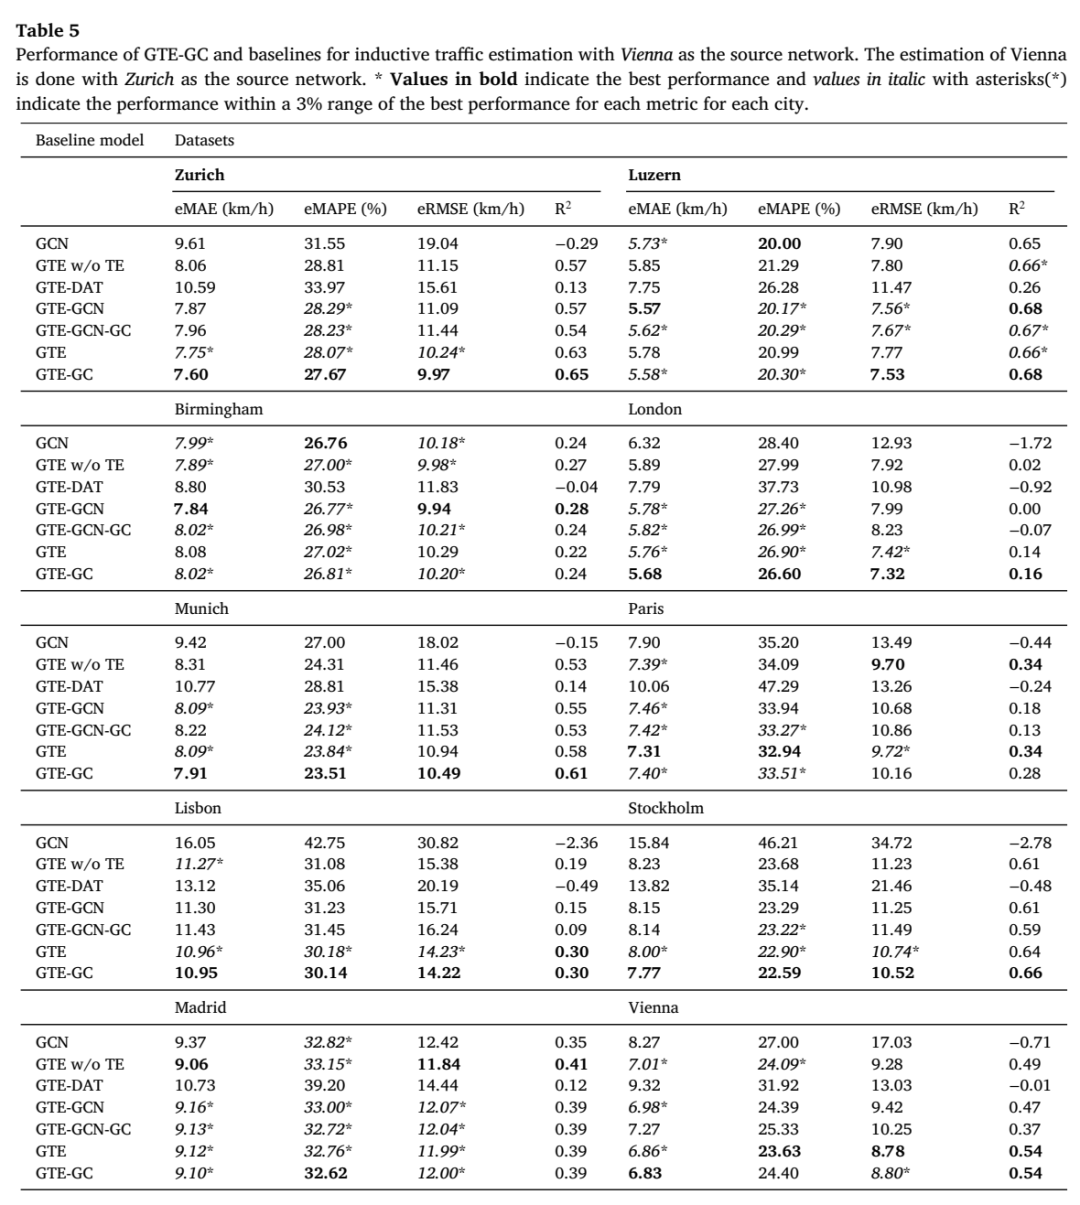
Table 5:以维也纳为主要源网络时,GTE-GC与基线模型的归纳式交通估计结果。来源:Table 5
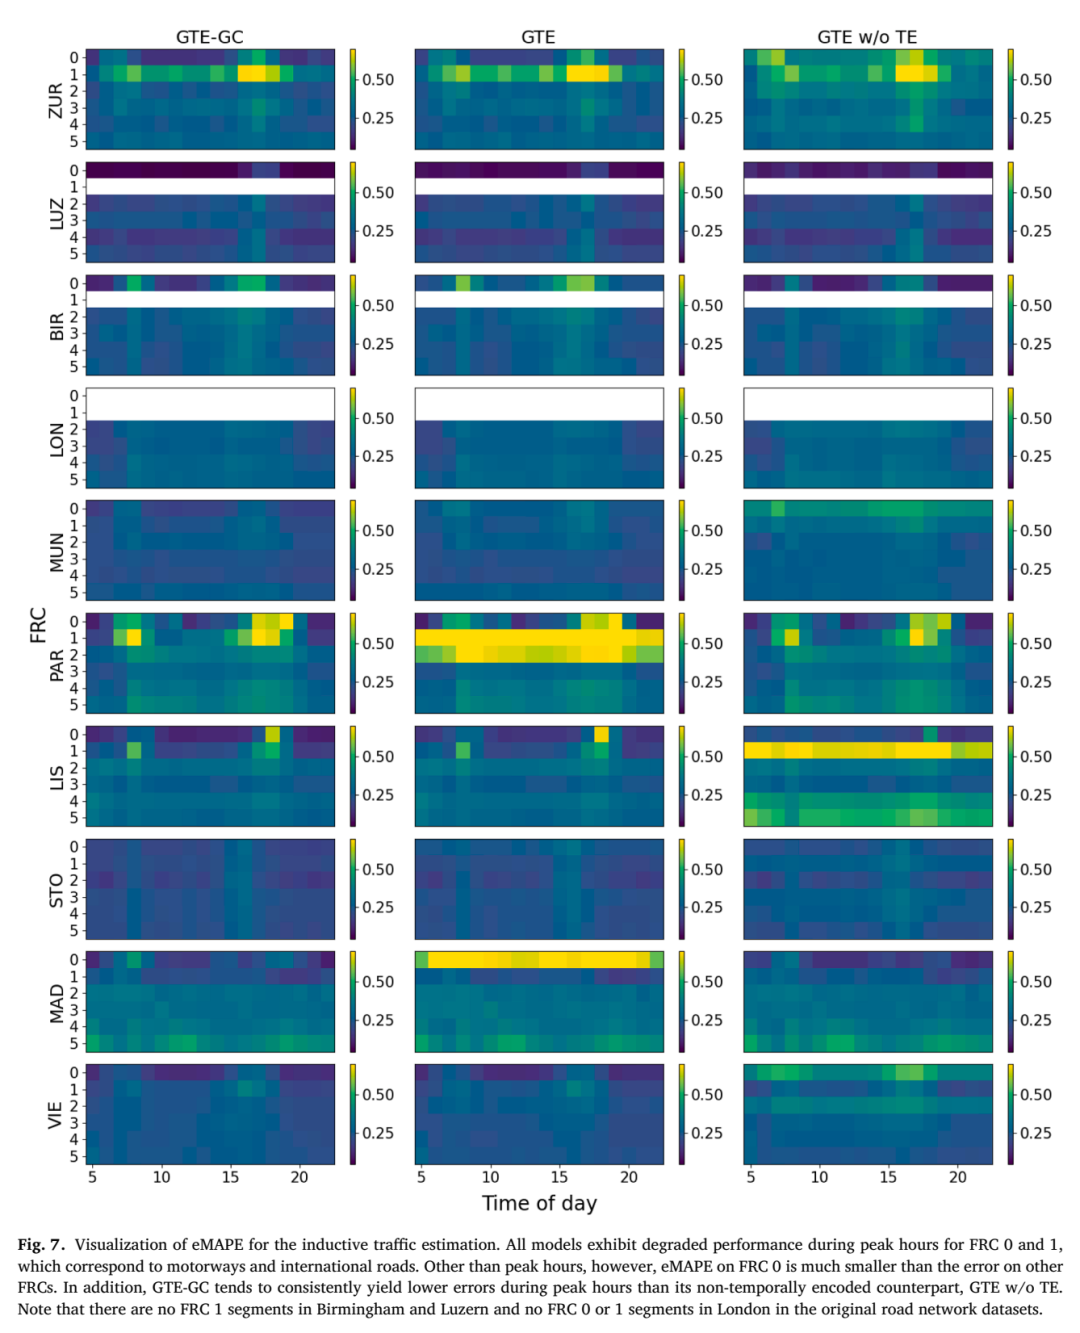
Fig. 7:归纳式交通估计中按道路功能等级和时段划分的eMAPE可视化。来源:Fig. 7
管理启示
对交通规划团队而言,这类模型适合用于早期方案筛查:在目标区缺少传感器或探针历史记录时,先用可获得的道路属性、拓扑关系和土地利用信息形成速度基线,再把结果交给仿真、需求预测或重点路段调查做细化。
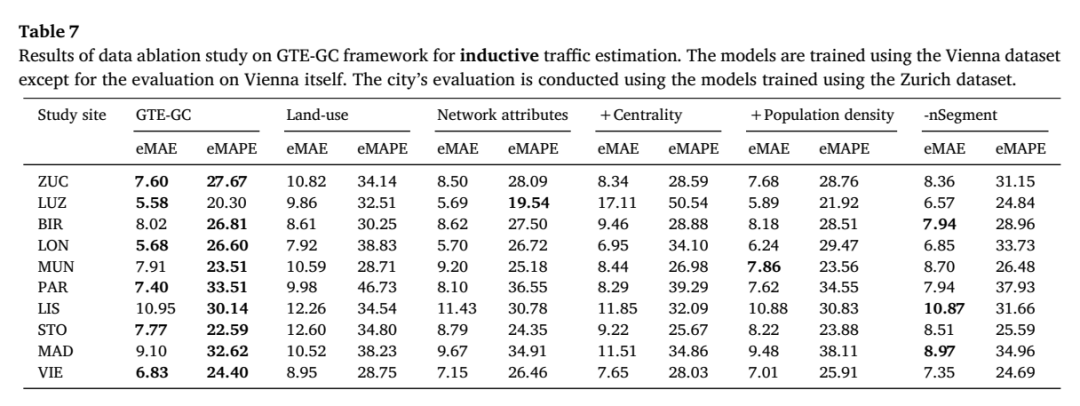
Table 7:GTE-GC在归纳式交通估计中的数据消融结果。来源:Table 7
数据消融给出的实践信号是,基础道路属性、土地利用、中心性和邻近路段数量都值得纳入跨网络估计。论文还指出,人口密度特征没有稳定提升模型表现,可能与人口数据空间分辨率和道路级速度任务之间的尺度错配有关。
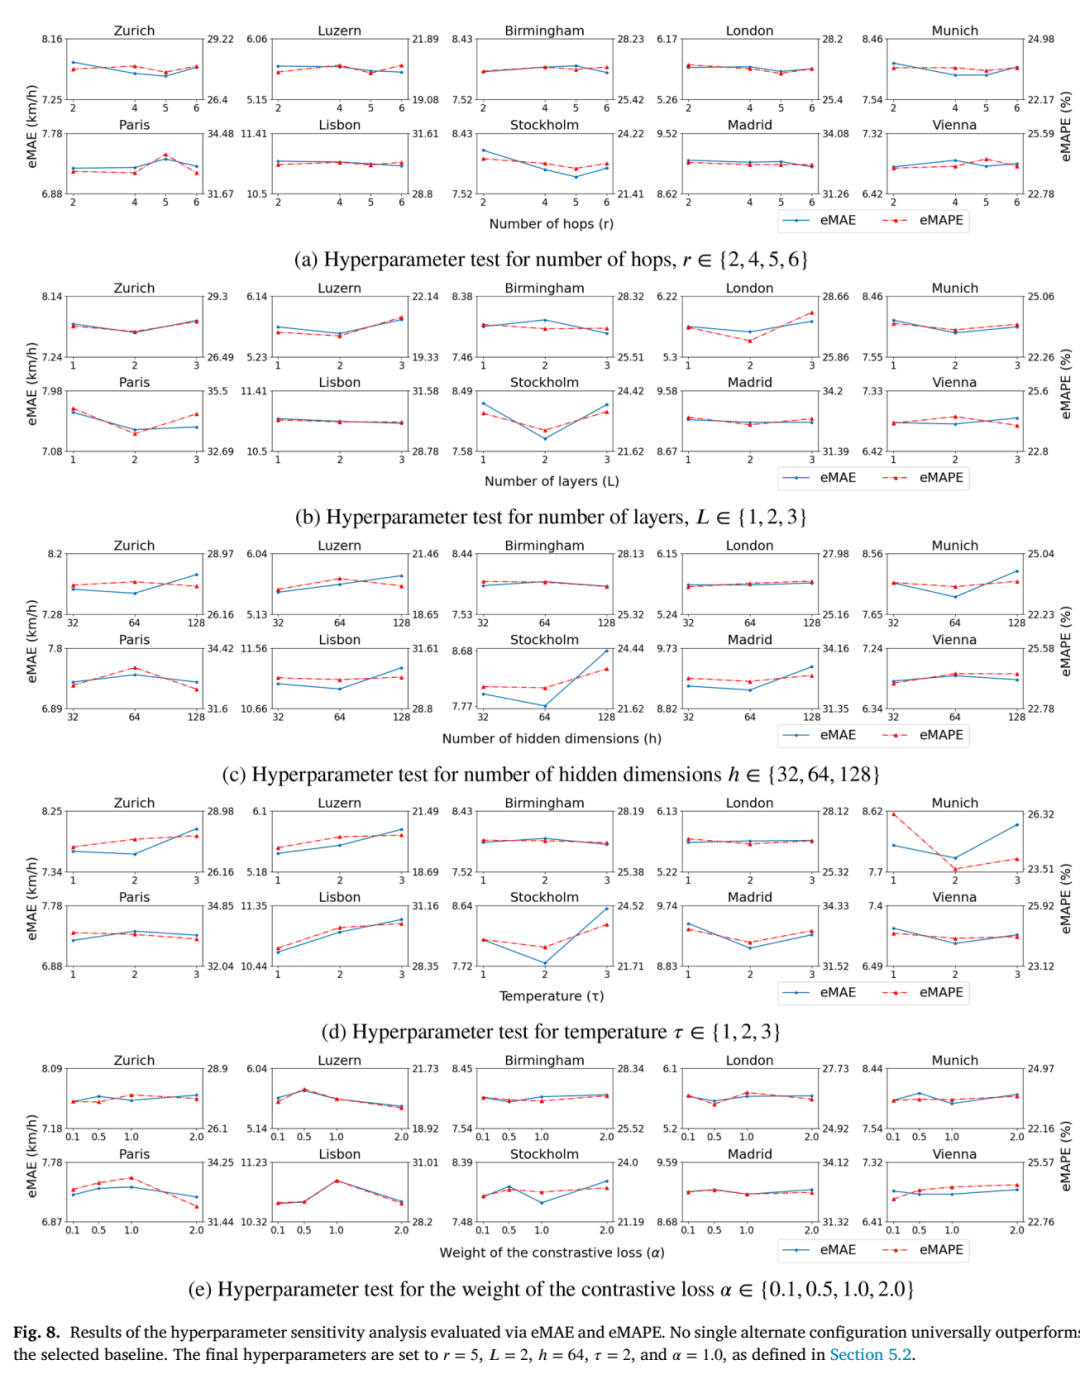
Fig. 8:GTE-GC超参数敏感性分析,最终配置为r=5、L=2、h=64、tau=2、alpha=1.0。来源:Fig. 8
这篇论文给出的管理边界很清楚:GTE-GC可以作为缺数据区域的可扩展速度估计工具,用于早期交通规划和方案比较;具体城市落地时仍需要关注源城市选择、道路等级误差结构和输入数据尺度。
论文:A data-driven end-to-end framework for traffic estimation with cross-network generalization
作者:Yuyol Shin,Wei Ma,Monica Menendez
期刊:Transportation Research Part C
链上镖师、先卜交通、先卜运筹通用论文ID
保存此推文 ID,可在粉丝群内获取相关材料,未来更多功能敬请期待
先卜科技团队:常文婕、张巧巧、王一航、夏子帆、张晓乐、祁园园、张仁义


