链上镖师 / Chain Biaoshi
TRE|急救无人机网络设计:时空不确定性下的数据驱动优化
把日内波动、跨日随机和空间转移一起纳入无人机急救网络设计
这篇TRE论文把急救无人机站点、机队规模和排队可靠性放进两阶段分布鲁棒优化框架,用真实急救数据检验时空不确定下的部署韧性。
- 01:研究对象是急救医疗服务中的UAV网络,典型任务包括AED、血液制品和解毒剂等时效性物资配送。
- 02:论文把需求到达率剖面作为随机变量,刻画跨日需求量随机、日内到达波动和空间热区转移。
- 03:模型联合设施选址、UAV容量配置、派单决策和排队服务可靠性,并用Wasserstein模糊集处理分布不确定性。
- 04:算法层面提出加速混合整数Benders分解,在中大规模实例上显著缩短求解时间。
研究背景
急救医疗服务面对很硬的时间约束。论文引用院外心脏骤停证据指出,若心肺复苏和除颤不能及时实施,患者生存概率会以每分钟约5%到10%的速度下降。无人机可绕开道路拥堵,用近直线航迹把AED、血液制品或解毒剂送到患者附近,因此成为急救网络中的快速响应层。
网络设计难点来自提前配置和事后派单之间的错位。站点是否启用、每个站点放多少架UAV,都要在需求真正出现前确定;实际需求到来后,系统还要保证有可行派单方案,并在响应时间阈值内完成服务。
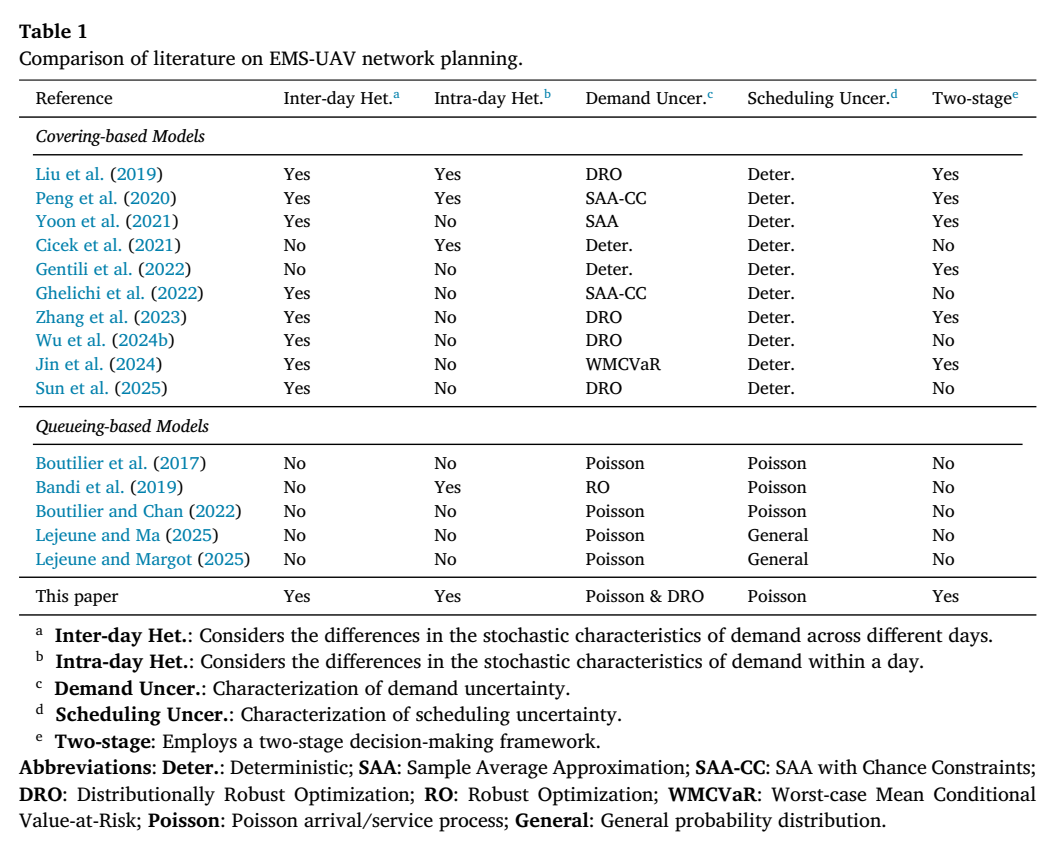
Table 1 EMS-UAV网络规划文献比较。来源:Table 1
现有覆盖模型擅长处理长期设施配置,排队模型擅长刻画到达和服务过程。本文的切入点是把跨日异质性、日内异质性、Poisson到达、DRO和两阶段决策放在同一个急救无人机网络模型中。
核心问题
论文指出,急救需求的不确定性具有链式传导关系:跨日总量会变,日内到达时点会变,需求热区也会随时间段移动。若模型只使用固定平均到达率,峰值拥堵会被平滑,站点和机队配置容易低估高峰时段的资源压力。
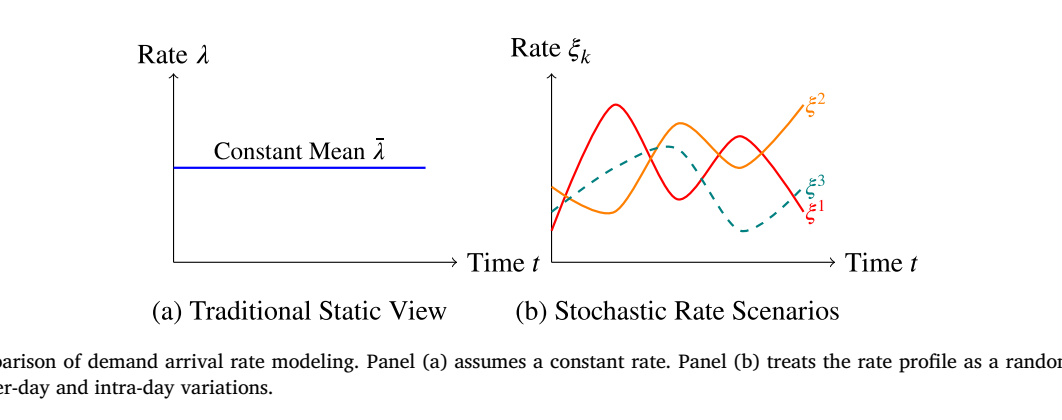
Fig. 1 需求到达率建模对比:恒定均值与随机到达率剖面。来源:Fig. 1
作者把每一天在不同时间区间、不同需求节点上的到达率写成矩阵ξ。这样,一个历史样本不再只是一天总需求量,而是一整天的到达率剖面。该剖面既包含时间波动,也包含不同节点之间的空间分布变化。
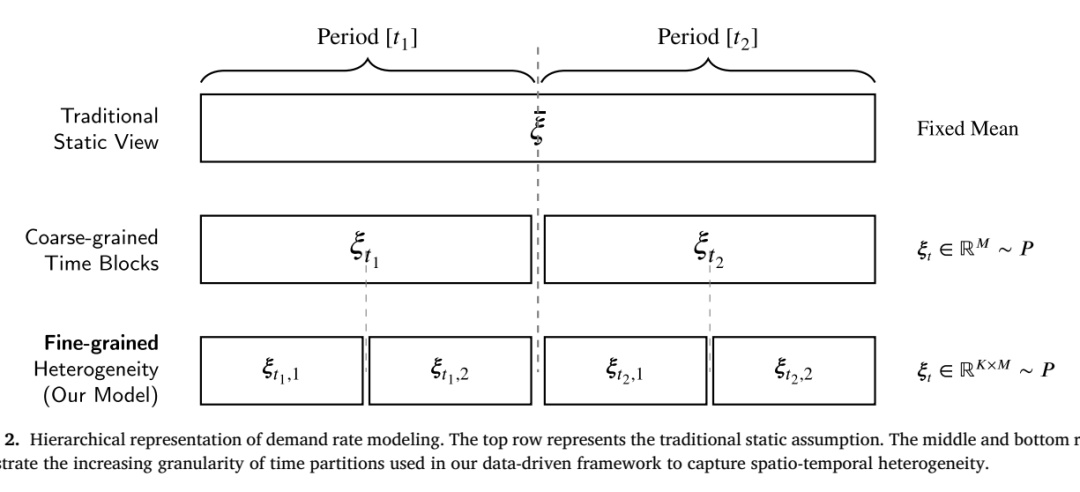
Fig. 2 需求率建模的层级表示与时间粒度扩展。来源:Fig. 2
方法框架
模型采用两阶段结构。第一阶段决定候选UAV设施是否启用,以及每个启用设施配置多少架UAV;第二阶段在需求剖面实现后决定各时间区间、各需求节点分配给哪个设施服务。这个结构让派单变量随当天的空间需求分布调整。
1第一步:把每个需求节点和时间区间的历史到达率构造成样本矩阵ξ。
2第二步:用Wasserstein模糊集围绕经验分布刻画数据稀疏或分布偏差。
3第三步:用M/M/n/n排队系统约束站点在目标服务水平下的可承载到达率。
4第四步:通过两阶段DRO联合优化设施、机队和事后派单。
排队部分把每个UAV站点看作M/M/n/n系统,核心指标是所有UAV都忙碌时的阻塞概率。论文用Erlang-B公式定义临界交通强度ρ,并要求至少有一架UAV可用的概率达到服务水平Ψ,从而把响应可靠性嵌入容量约束。
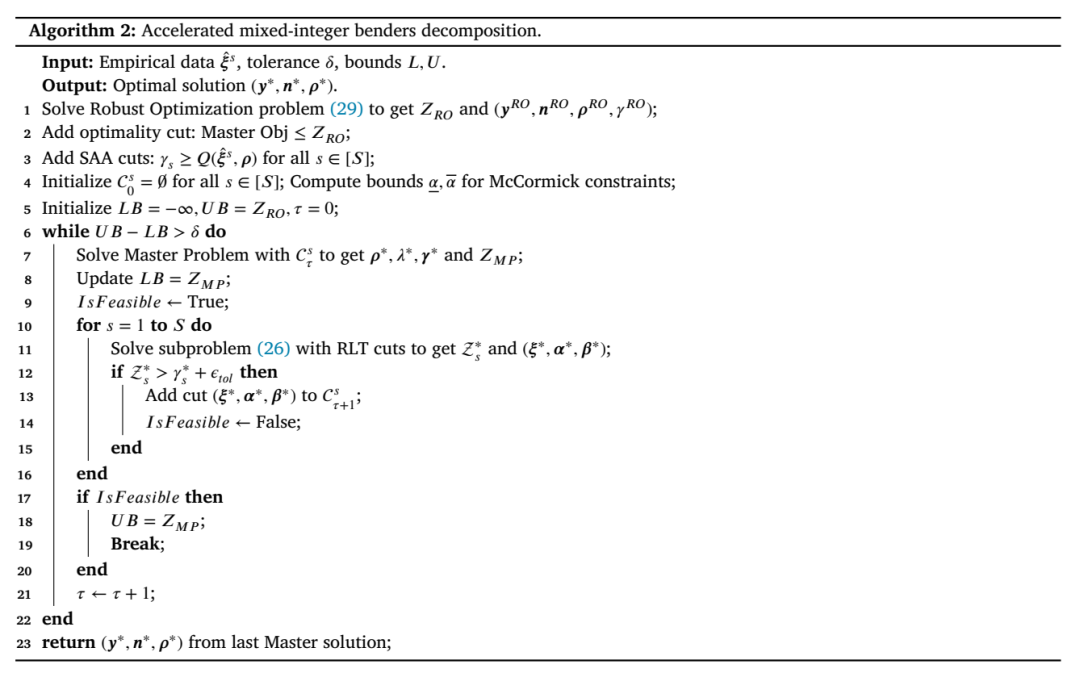
Algorithm 2 加速混合整数Benders分解流程。来源:Algorithm 2
求解难点来自非线性临界交通强度约束和指数数量的鲁棒约束。作者先给出精确线性化,把模型转成混合整数线性规划,再用加速混合整数Benders分解逐步加入被违反的约束,并通过鲁棒优化上界、SAA割和RLT割提高收敛速度。
案例或实验设置
数值实验使用Montgomery County, Pennsylvania急救响应数据。每条记录包含紧急呼叫的发生时间、类别、经纬度和township。作者筛选适合UAV介入的心脏和呼吸类紧急事件,并以2020年3月31日作为训练和样本外评估的时间分界。
在缺少真实UAV存储位置的情况下,论文在服务区域内随机生成30个候选供应节点,并构造需求节点集合。实验要求需求在6分钟响应阈值内被服务,假设UAV平均服务时长为20分钟,因此单架UAV服务率为每小时3个需求。
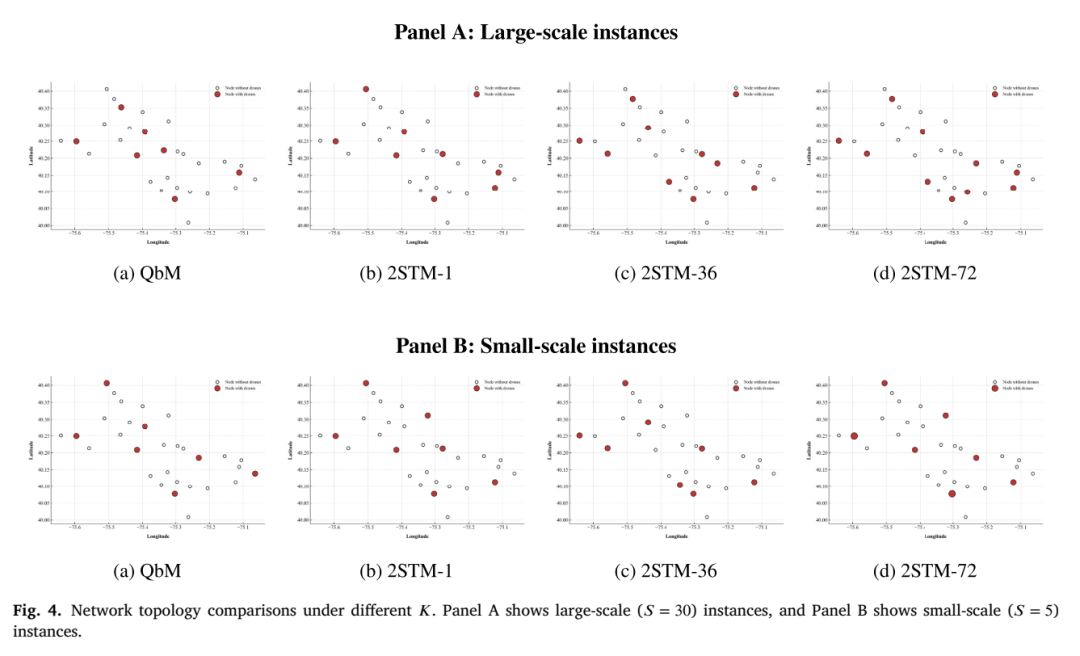
Fig. 4 不同K设置下的网络拓扑比较。来源:Fig. 4
实验比较的关键维度包括候选供应节点数N、需求节点数M、历史样本量S和一天被划分的时间段数K。论文还设置传统queueing-based model作为基准,用于观察平均到达率建模与2STM在网络拓扑和样本外响应表现上的差异。
结果分析
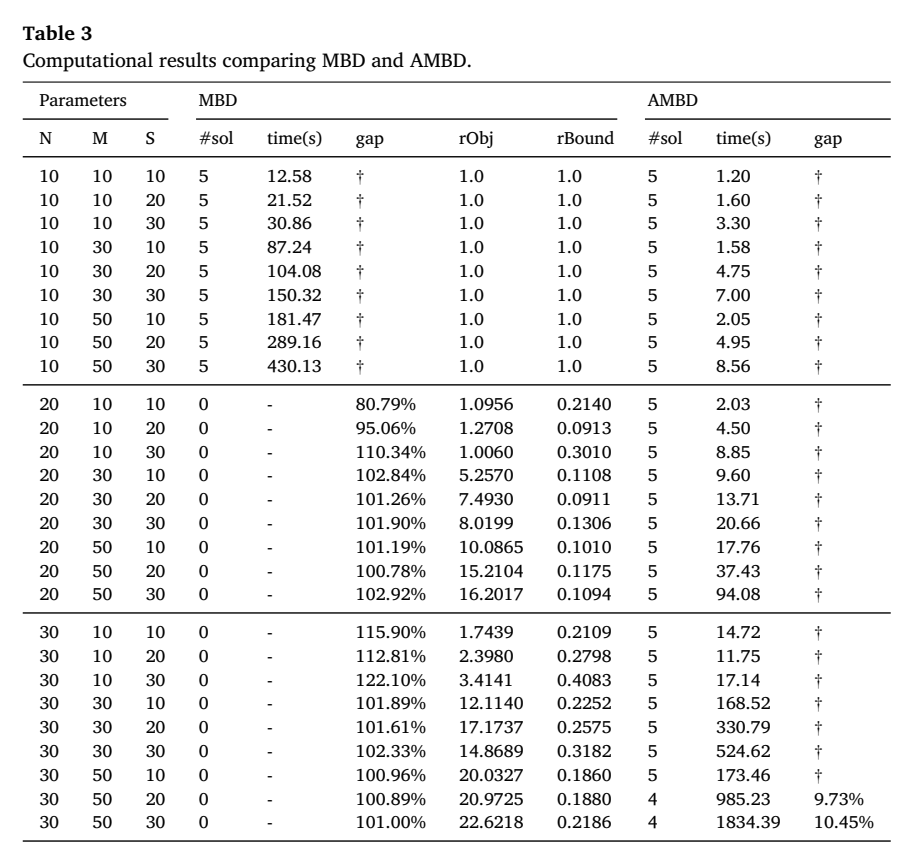
Table 3 MBD与AMBD计算结果比较。来源:Table 3
算法实验显示,AMBD在可扩展性和求解效率上稳定领先。N=10的小规模实例中,两类算法都能求解,AMBD用时明显更短;在N=20和N=30的中大规模实例中,MBD在规定限制内未能求解任何实例,AMBD在N=20全部实例达到收敛。
小规模代表实例
8.56秒 vs 430.13秒
当N=10、M=50、S=30时,AMBD平均用时8.56秒,MBD平均用时430.13秒。
最难两类实例
9.73% / 10.45%
N=30、M=50、S=20和N=30、M=50、S=30时,AMBD仍返回近优解并控制最终gap。
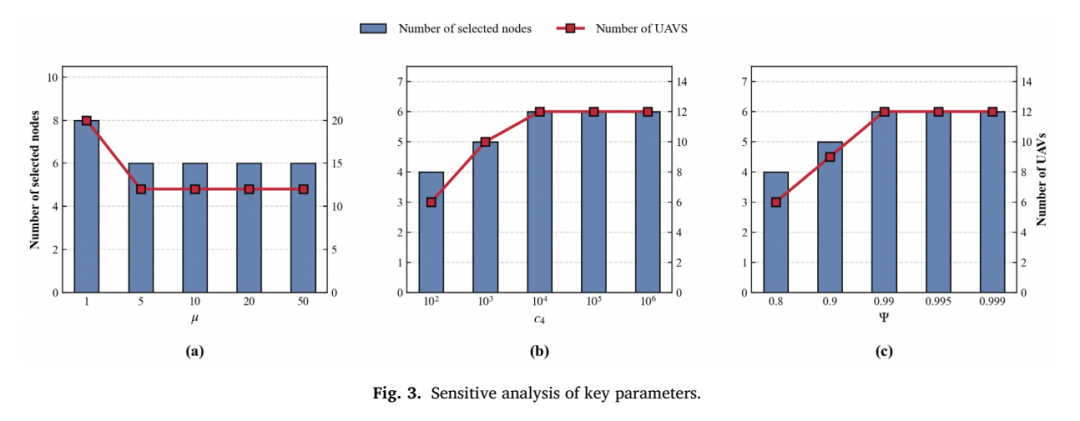
Fig. 3 关键参数敏感性分析。来源:Fig. 3
拓扑分析表明,2STM配置的总机队规模通常不低于传统QbM。原因在于QbM依赖平均到达率,容易低估短时拥堵;2STM显式纳入时空波动,会为需求高峰和空间转移配置额外缓冲。随着K从1提高到72,更细时间粒度揭示更多短期需求峰值,部署UAV数量也随之增加。
管理启示
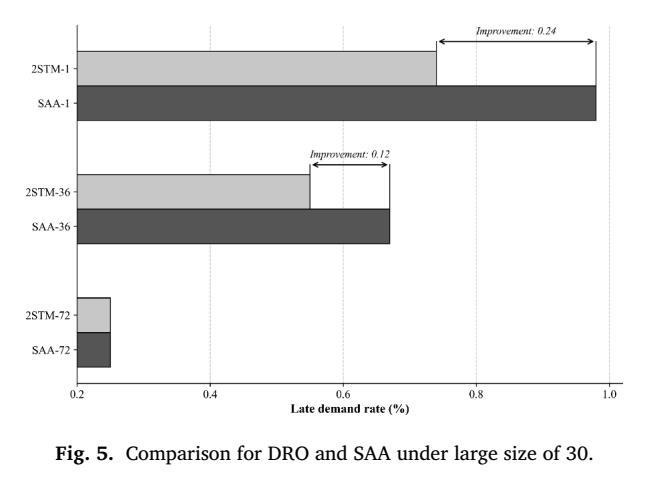
Fig. 5 样本量30时DRO与SAA的迟到需求率比较。来源:Fig. 5
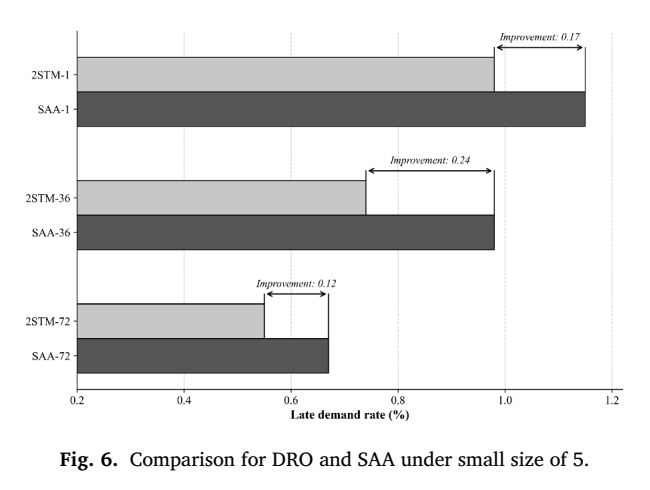
Fig. 6 样本量5时DRO与SAA的迟到需求率比较。来源:Fig. 6
DRO相对SAA的价值体现在样本外迟到需求率上。论文报告,在大样本情形中,DRO在K=1和K=36等时间粒度下持续优于SAA;在小样本情形中,DRO在K=1、36、72均降低迟到需求率,说明数据积累不足的部署早期更需要稳健性保护。
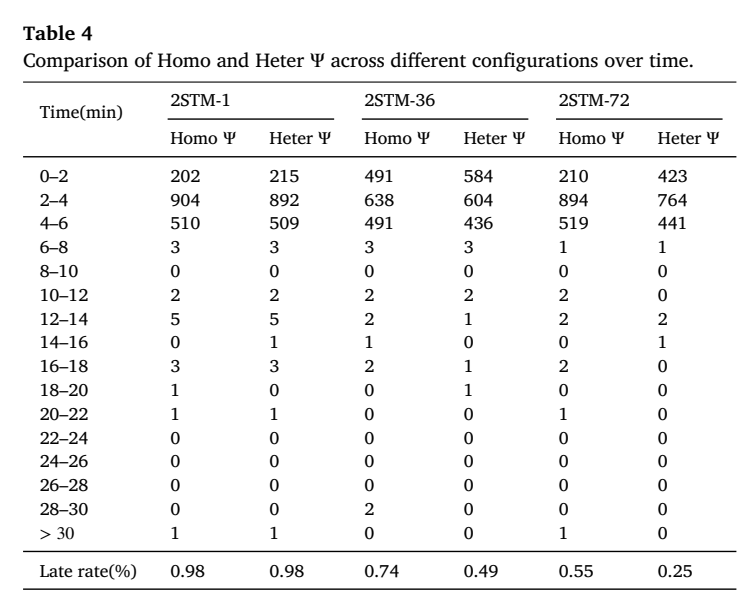
Table 4 同质与异质服务水平策略的分时段表现。来源:Table 4
对急救无人机网络管理者而言,关键决策不应只看全天平均需求。更可操作的做法是按时间段识别峰值、按空间热区配置站点和机队,并在数据稀疏区域采用分布鲁棒模型,为样本误差和突发波动保留服务可靠性缓冲。
论文:Data-driven UAV network design for emergency medical services under spatio-temporal uncertainty
作者:Haoyan Li,Zhongqi Wu,Shaoxuan Liu
期刊:Transportation Research Part E
链上镖师、先卜交通、先卜运筹通用论文ID
保存此推文 ID,可在粉丝群内获取相关材料,未来更多功能敬请期待
先卜科技团队:常文婕、张巧巧、王一航、夏子帆、张晓乐、祁园园、张仁义


