链上镖师 / Chain Biaoshi
TRB|eVTOL会故障,空港还该怎么建
TRB 2026:把乘客选择、空港选址、航线分配和失效场景放进同一个鲁棒优化模型
这篇TRB论文研究在eVTOL可能失效的情况下,如何同时决定UAM空港位置、航线网络和车辆分配,让城市空中交通规划更能承受早期运营的不确定性。
- 01:研究把乘客对地面交通和UAM的选择概率纳入需求估计,选择概率由票价和出行时间共同决定。
- 02:模型采用两阶段鲁棒优化:第一阶段决定空港与航线,第二阶段在eVTOL失效场景下评估可服务乘客和惩罚成本。
- 03:作者用C&CG算法寻找关键失效场景,数值实验显示算法解的gap整体很小,鲁棒方案相对EVPI的平均差距保持在2%以内。
研究背景
城市人口继续向大型都市集中,道路容量增长跟不上出行需求,拥堵、碳排放和噪声成为交通系统的长期压力。论文引用INRIX数据指出,2023年美国司机平均在拥堵中损失43小时,经济损失超过740亿美元。
UAM使用eVTOL承担低空客运或货运,被视为缓解中长距离通勤压力的一种方案。已有研究提示,当地面行程超过约50分钟时,空中出行可能产生时间节省,早期市场票价估计大致位于每座公里0.27到6.8之间。
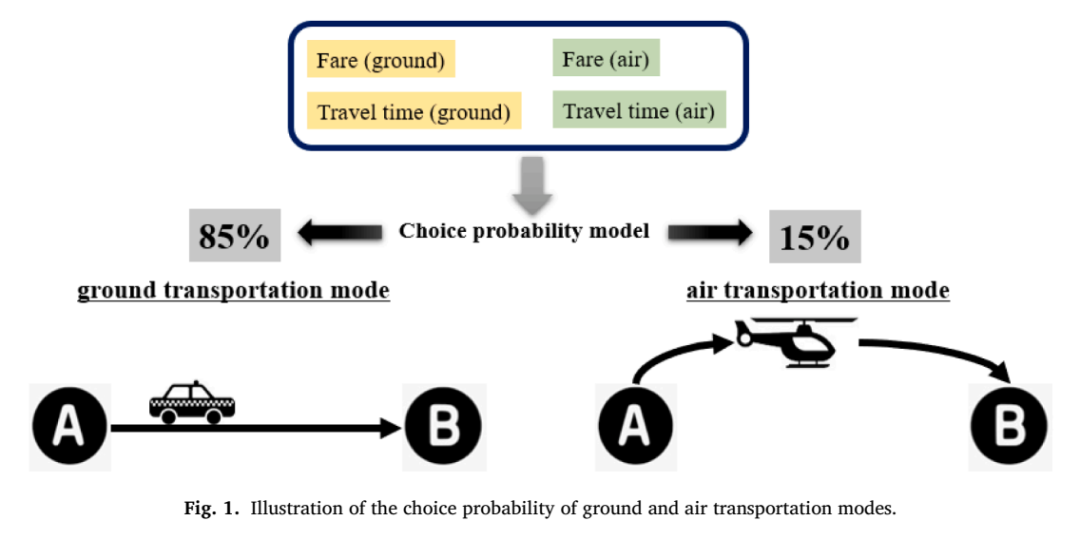
Fig. 1:基于票价与出行时间的地面交通和UAM空中交通选择概率示意,说明论文如何把乘客偏好转化为UAM需求。来源:Fig. 1
这篇论文的出发点很直接:UAM早期部署既要回答空港建在哪里,也要回答有限eVTOL如何连线运营,还要把故障带来的服务缺口提前计入规划。
核心问题
既有UAM规划研究常分别处理空港选址、网络设计、需求选择或不确定性。本文把这些维度放在同一套模型中,目标是在最坏eVTOL失效场景下最小化空港运营成本、航线运输成本和未服务乘客惩罚成本。
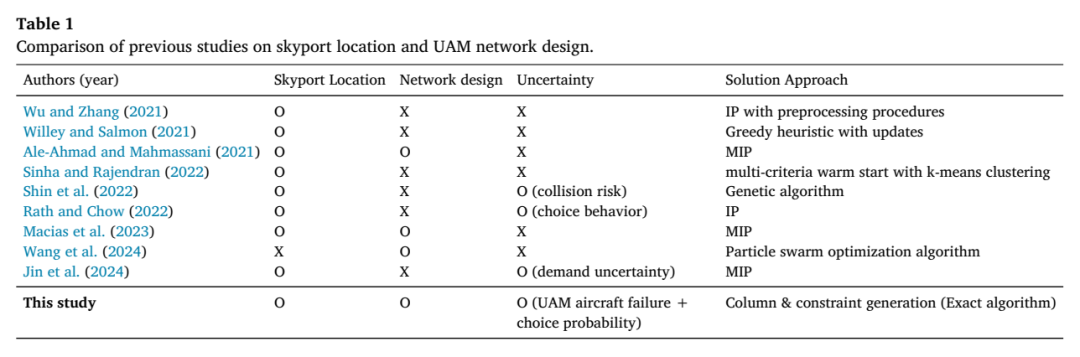
Table 1:既有空港选址与UAM网络设计研究的维度对比,本文同时覆盖空港选址、网络设计、eVTOL失效不确定性和乘客选择概率。来源:Table 1
- 决策对象包括开放哪些候选空港、哪些eVTOL服务哪些OD航线。
- 需求不是固定常数,而由地面交通和UAM的票价、出行时间形成选择概率后进入模型。
- 失效场景刻画推进、控制、通信等早期运营故障造成的车辆不可用风险。
- 未服务乘客通过惩罚成本进入目标函数,惩罚与使用eVTOL节省的出行时间相关。
核心问题可以概括为一句话:在车辆可能坏、需求会受价格和时间影响的条件下,为城市UAM系统设计一张成本可控、服务缺口更小的空港与航线网络。
方法框架
模型以候选节点集合、eVTOL集合和故障场景集合为基础。第一阶段变量决定空港是否开放以及车辆是否分配到某条往返航线;第二阶段变量在具体故障场景下判断车辆能否实际执行,并计算每条OD上的未服务乘客数。
1先给定需要开放的空港数量K,选择候选节点作为skyport。
2再把单架eVTOL分配给一条往返航线,只有起终点空港都开放时航线才成立。
3故障发生后,失效eVTOL无法执行原航线,需求超过可用容量的部分计入未服务乘客。
4目标函数合并空港运营成本、车辆运输成本和未服务乘客惩罚成本。
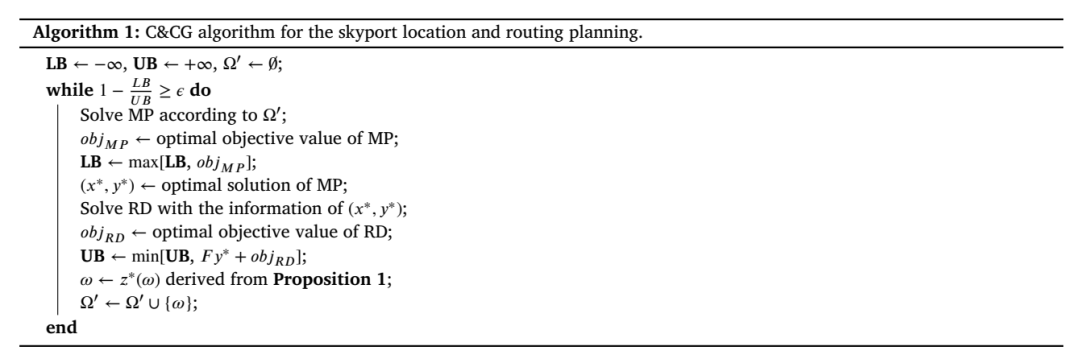
Algorithm 1:用于空港选址与航线规划的C&CG求解流程,展示主问题、鲁棒子问题、上下界更新和关键失效场景加入。来源:Algorithm 1
求解上,作者没有枚举全部故障组合。C&CG从空的关键场景集合开始,反复求解主问题和鲁棒子问题,每次把识别出的关键失效场景加入主问题,直到上下界差距满足阈值ε。
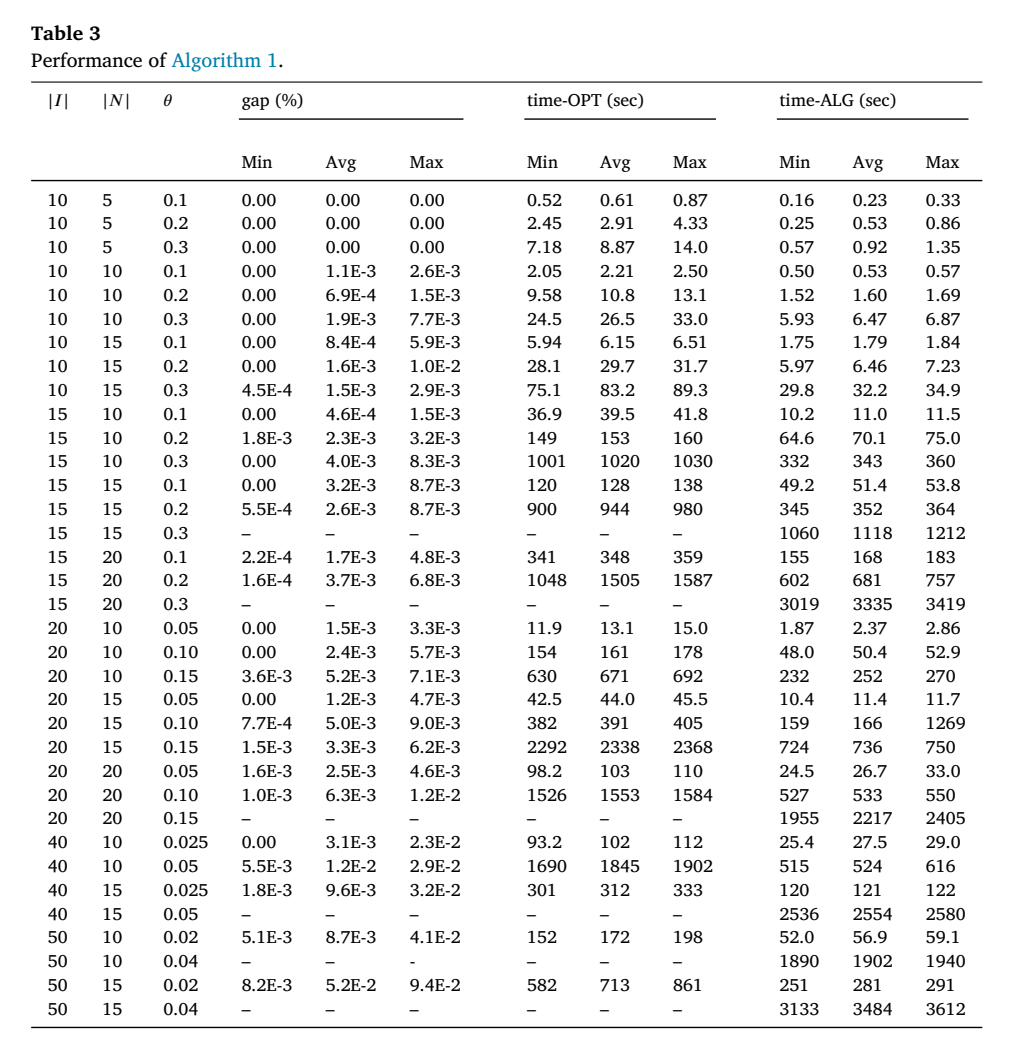
Table 3:Algorithm 1在多组|I|、|N|与θ组合下的gap和计算时间,用于支撑近最优解质量与计算效率。来源:Table 3
案例或实验设置
论文先用随机生成实例检验算法表现,再用首尔真实地理和人口数据展示模型的落地方式。随机实验设置3600秒运营窗口,使用Python 3和CPLEX求解,MIP预处理与启发式功能被关闭,以便比较算法本身的效果。
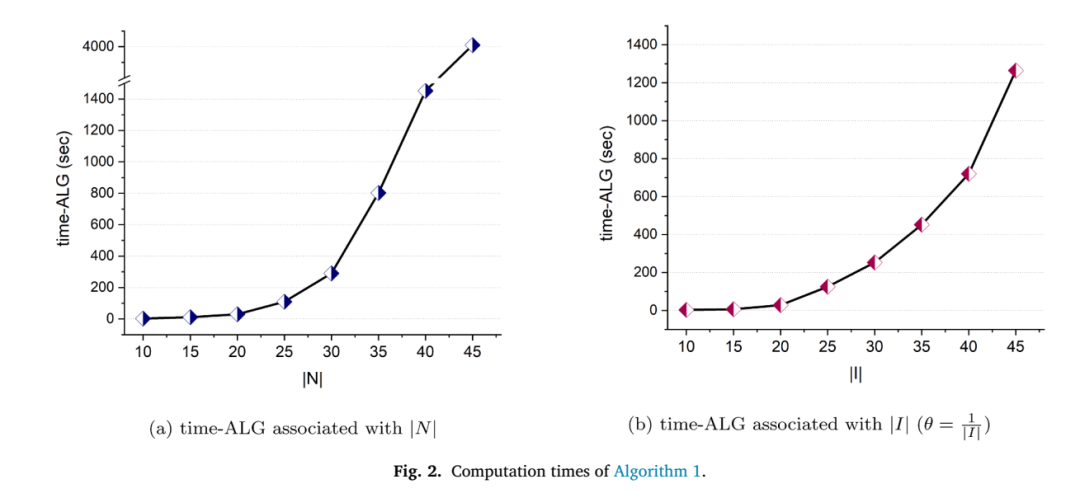
Fig. 2:Algorithm 1在不同|N|和|I|设置下的计算时间,显示规模扩大后计算压力上升。来源:Fig. 2
真实案例选取韩国首尔。论文将25个行政区作为节点,使用各区人口估计跨区需求,并测试K取3、4、5、6以及|I|取10、15、20、25时的空港布局、网络连线和目标值。
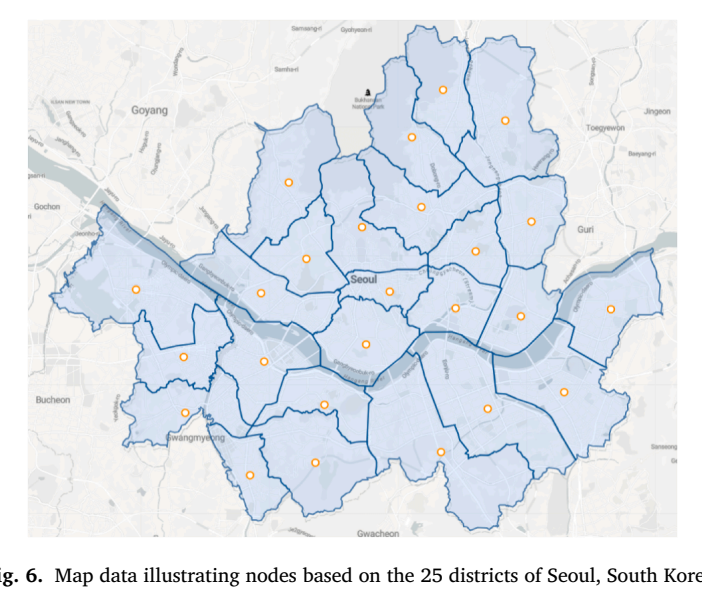
Fig. 6:基于韩国首尔25个行政区的节点地图,是论文真实城市案例的空间基础。来源:Fig. 6
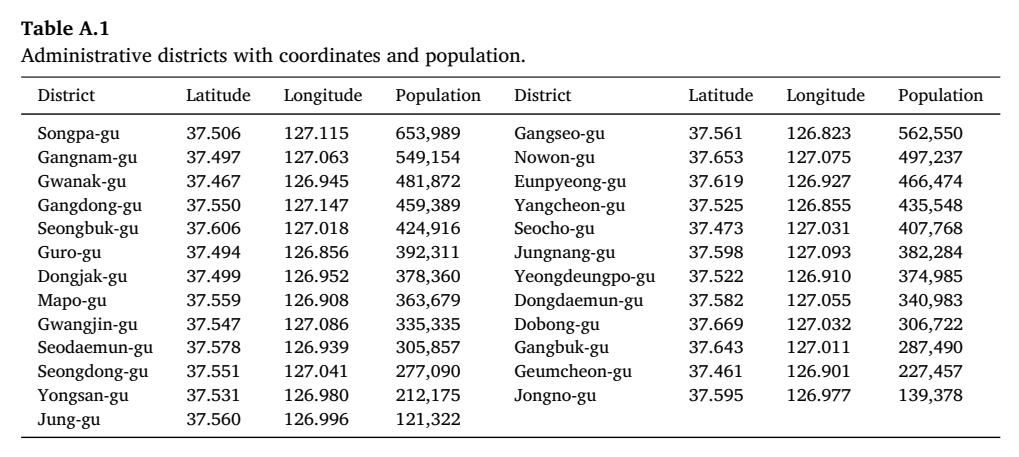
Table A.1:首尔行政区经纬度与人口数据,用于构造真实案例中的节点位置和需求估计。来源:Table A.1
结果分析
算法实验显示,随着节点数、机队规模和故障比例增加,计算时间整体上升。与直接枚举所有故障场景的优化软件相比,C&CG通过持续补充关键场景减少了计算负担,在可求解实例中gap大多接近0。
EVPI对照差距
低于3%
Table 4中所有实例的鲁棒解相对EVPI benchmark差距均低于3%。
平均差距
2%以内
Table 4中五个实例平均gap保持在2%以内,方差低于0.6。
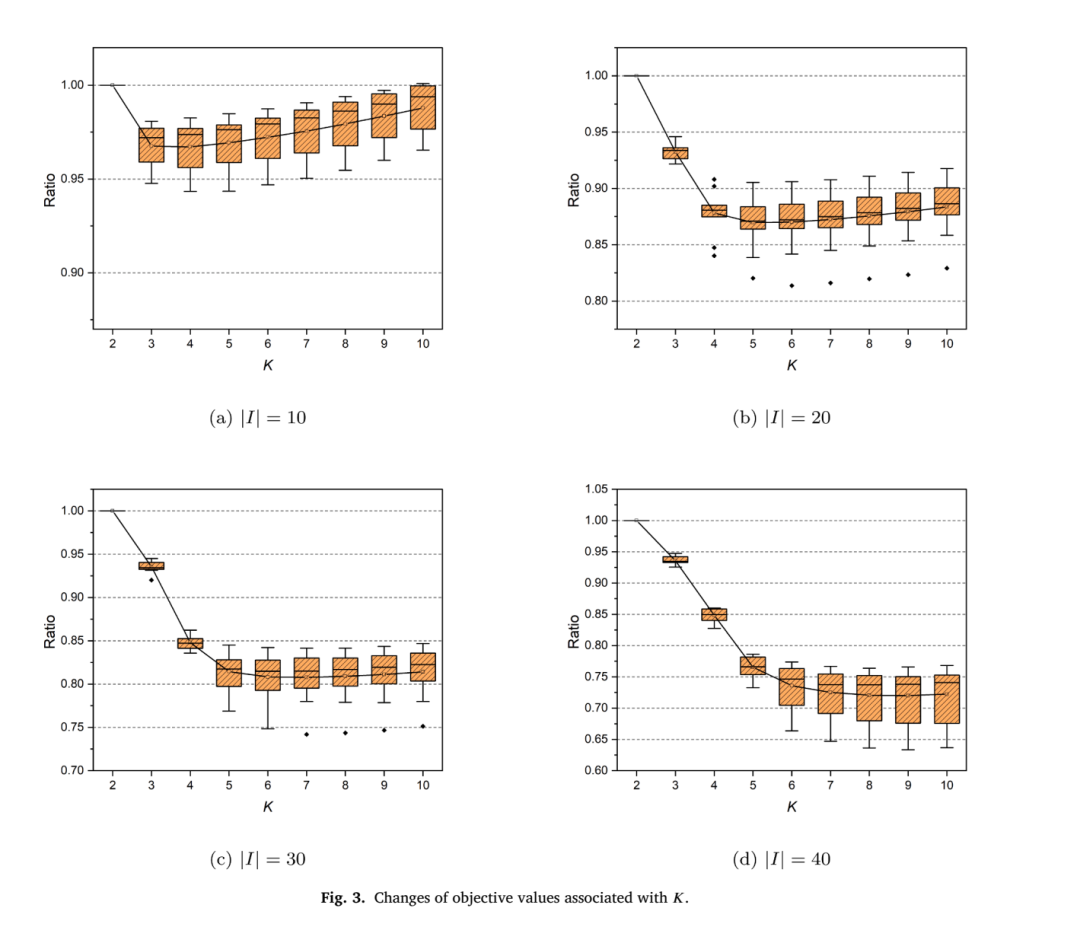
Fig. 3:目标值随开放空港数量K变化的分布,显示增加空港会改变航线组合、车辆分配和成本结构。来源:Fig. 3
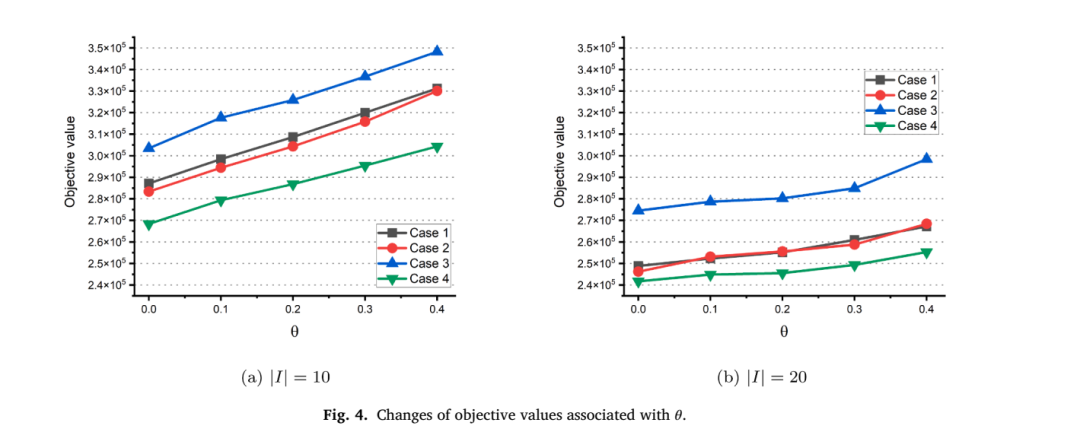
Fig. 4:目标值随eVTOL失效概率θ变化的趋势,展示失效风险通过未服务需求和运行安排推高总成本。来源:Fig. 4
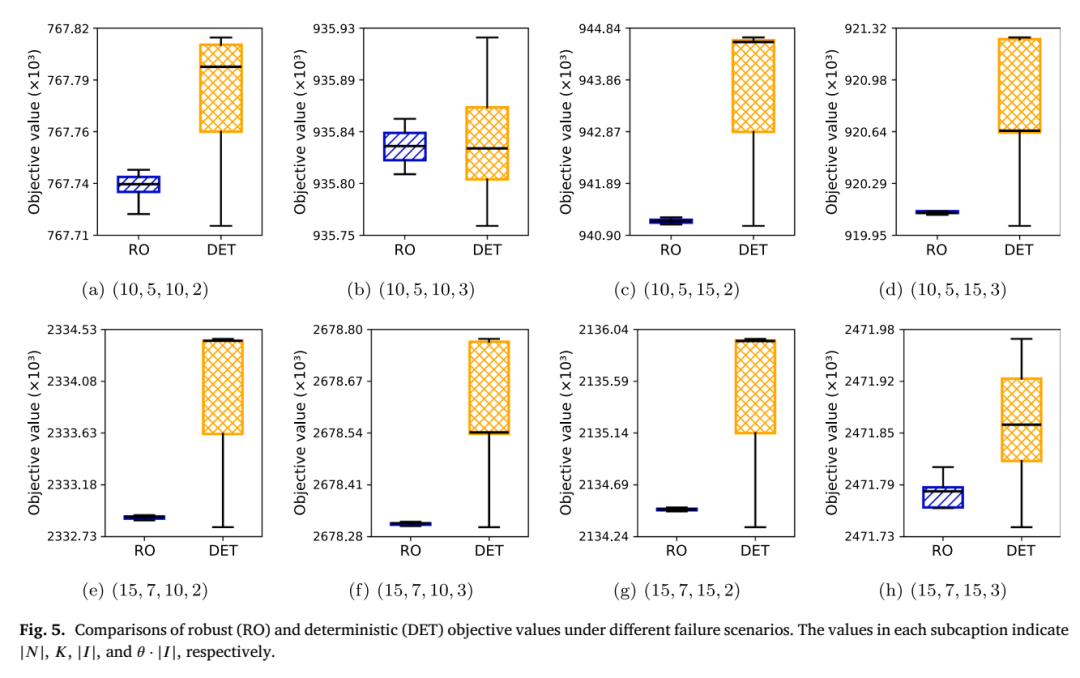
Fig. 5:不同失效场景下鲁棒方案RO与确定性方案DET的目标值比较,用于观察故障风险下提前做鲁棒规划的价值。来源:Fig. 5
管理启示
对UAM运营者而言,空港数量K和机队规模|I|需要一起设计。论文的敏感性分析显示,增加空港可带来更多航线组合和更灵活的车辆配置,继续扩张也会引入运营成本和潜在闲置容量。
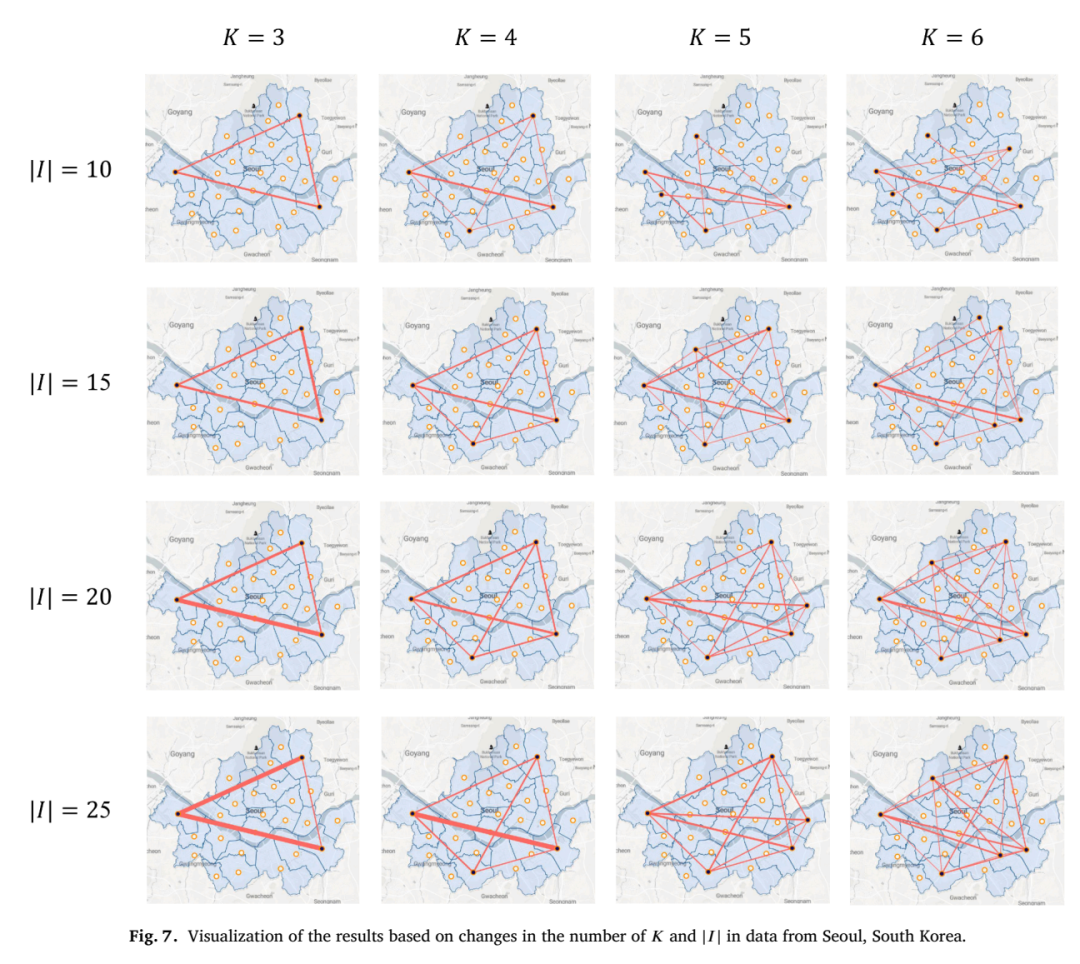
Fig. 7:首尔案例中不同K和|I|组合下的空港位置与网络连线,展示配置变化对服务范围和连接结构的影响。来源:Fig. 7
失效概率θ上升会增加总成本,车辆数量较大时单次故障带来的边际冲击会被更大的可用运力吸收。论文同时提醒,当全部需求已能被满足时,额外eVTOL可能带来闲置能力对应的机会成本。
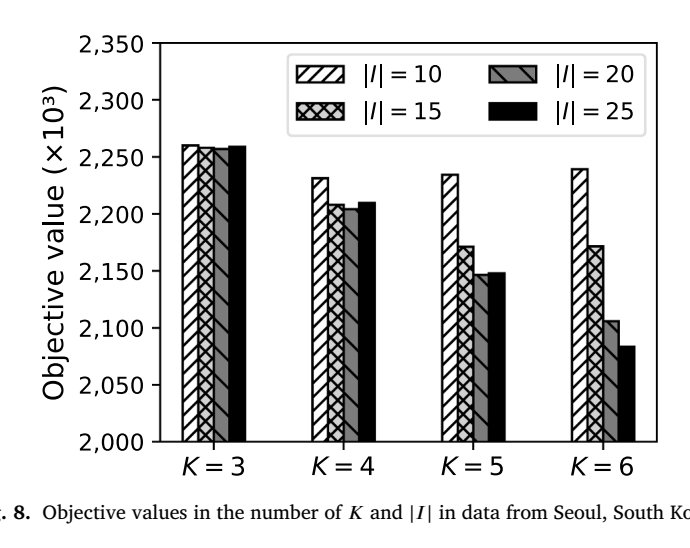
Fig. 8:首尔案例中不同K和|I|组合的目标值比较,支持机队规模、空港数量和需求密度匹配的配置判断。来源:Fig. 8
这篇论文给出的管理含义是:早期UAM网络规划应把故障风险作为基础输入,同时用价格、时间和人口需求推导服务量,再决定空港布局与eVTOL分配。
论文:Robust skyport location and network design for UAM systems under aircraft failures: A column-and-constraint generation approach
作者:Gwang Kim,Yoonjea Jeong,Youngchul Shin
期刊:Transportation Research Part B
链上镖师、先卜交通、先卜运筹通用论文ID
保存此推文 ID,可在粉丝群内获取相关材料,未来更多功能敬请期待
先卜科技团队:常文婕、张巧巧、王一航、夏子帆、张晓乐、祁园园、张仁义


