链上镖师 / Chain Biaoshi
TRC|需求不确定下,卡车何时该带上无人机
TRC新文用实物期权模型给出卡车-only、无人机辅助卡车与混合车队的动态切换时点
这篇TRC论文把无人机辅助卡车配送看成一个受需求密度驱动的动态切换问题,用实物期权模型判断何时从卡车-only进入无人机辅助模式、何时退出,以及在大区域内如何分阶段部署混合车队。
- 01:研究对象是最后一公里配送中的卡车-only与无人机辅助卡车两类服务,核心变量是需求密度及其不确定性。
- 02:论文先建立两种服务的连续近似成本模型,再用GBM描述需求波动,并通过实物期权给出进入和退出阈值。
- 03:结果显示,考虑随机性和切换成本后,随机动态模型相对即时成本节省切换模型降低31.3%成本,确定性模型降低17.4%。
- 04:多选项模型进一步引入TO、HD、DT三个车队状态,使无人机部署从一次性切换扩展为分阶段扩容。
研究背景
无人机被引入传统卡车配送后,能够通过更直接的飞行路径降低部分末端配送成本,也能覆盖偏远、交通受阻或灾害响应场景。论文指出,UPS、Amazon、Walmart和DHL等企业已经探索这类模式,卡车仍承担大载重和长距离服务,无人机承担部分近距离单包裹任务。
无人机辅助卡车系统也带来采购、维护、电力、发射回收和同步等待等成本。若需求低且分散,车上无人机可能利用不足,前期投入会压低经济性。作者因此把问题聚焦在一个运营决策上:在需求密度随时间波动时,物流企业何时该从卡车-only切换到无人机辅助卡车。
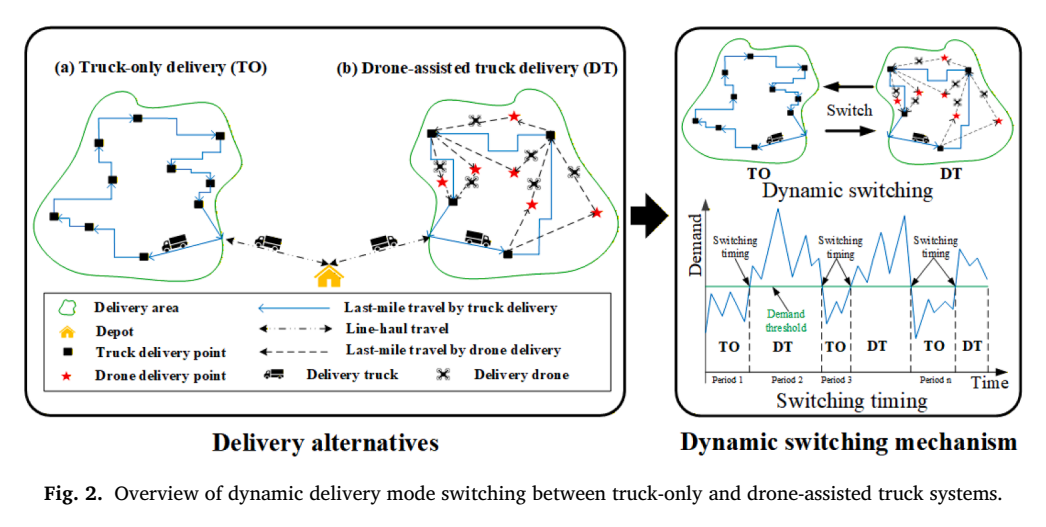
Fig. 2 动态配送模式切换框架,展示卡车-only与无人机辅助卡车系统之间的转换机制。来源:Fig. 2
这项研究的主线是把无人机部署从静态车队配置问题,推进到带有进入、退出、迟滞和多阶段扩容的动态运营问题。
核心问题
论文关注的需求密度记为Q,表示服务区内单位面积、单位时间的配送需求。需求越高,无人机辅助卡车越容易摊薄设备和同步成本;需求越低,卡车-only可能保持成本优势。作者用成本差来判断即时切换,用切换成本来修正频繁切换,再用随机需求过程解释等待价值。
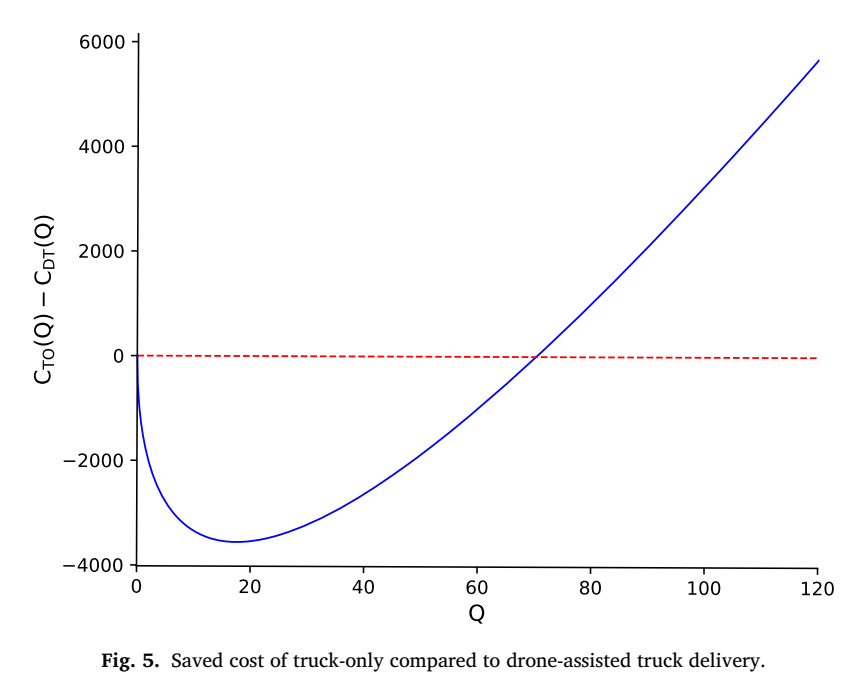
Fig. 5 卡车-only相对无人机辅助卡车的节省成本随需求密度变化,静态分析显示需求密度约高于70.2 packages/mi2/day后,无人机辅助卡车开始具备成本优势。来源:Fig. 5
静态模型给出一个直观门槛:当需求较低时,卡车-only更省;需求上升后,无人机辅助卡车节省的线路和时间成本开始覆盖额外投入。文中在每辆卡车搭载10架无人机的基准情形下,切换附近的需求密度落在约70 packages/mi2/day量级。
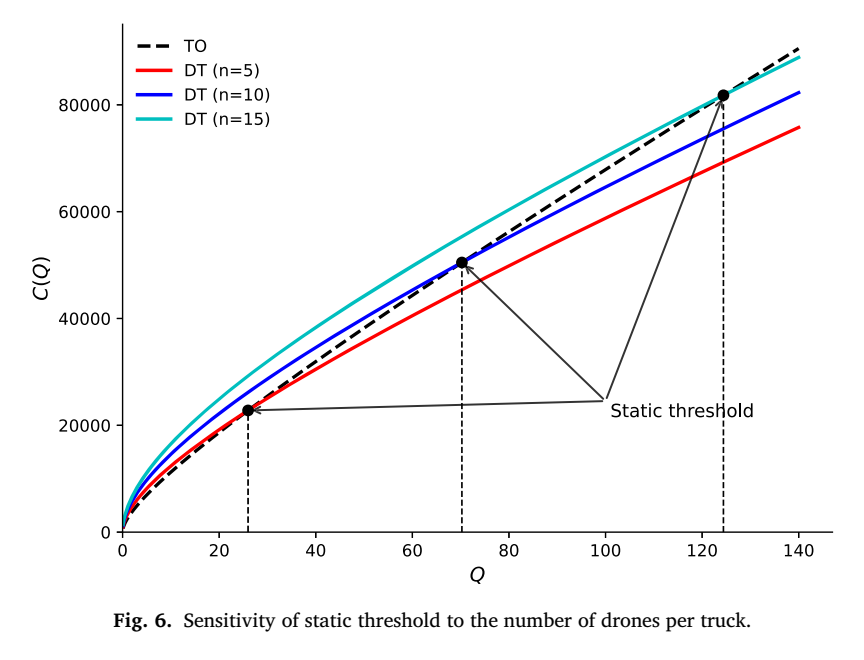
Fig. 6 每辆卡车搭载无人机数量对静态阈值的敏感性,图中显示无人机数量增加会推高达到成本优势所需的需求密度。来源:Fig. 6
- 即时切换模型只看当前TO与DT总成本的交点。
- 确定性模型在切换前要求成本差覆盖一次性切换成本。
- 随机模型把需求波动纳入决策,形成进入阈值QH和退出阈值QL。
- 多选项模型在TO与DT之间加入混合车队HD,支持分阶段部署。
方法框架
成本建模从服务区A、中心仓库、均匀分布客户点和需求密度Q开始。卡车-only模式中,卡车承担从仓库到服务区的linehaul行驶、配送走廊内的本地行驶、停靠、装卸和最终投递;无人机辅助卡车模式中,卡车沿配送走廊前进,车载无人机负责相邻客户点并返回会合。
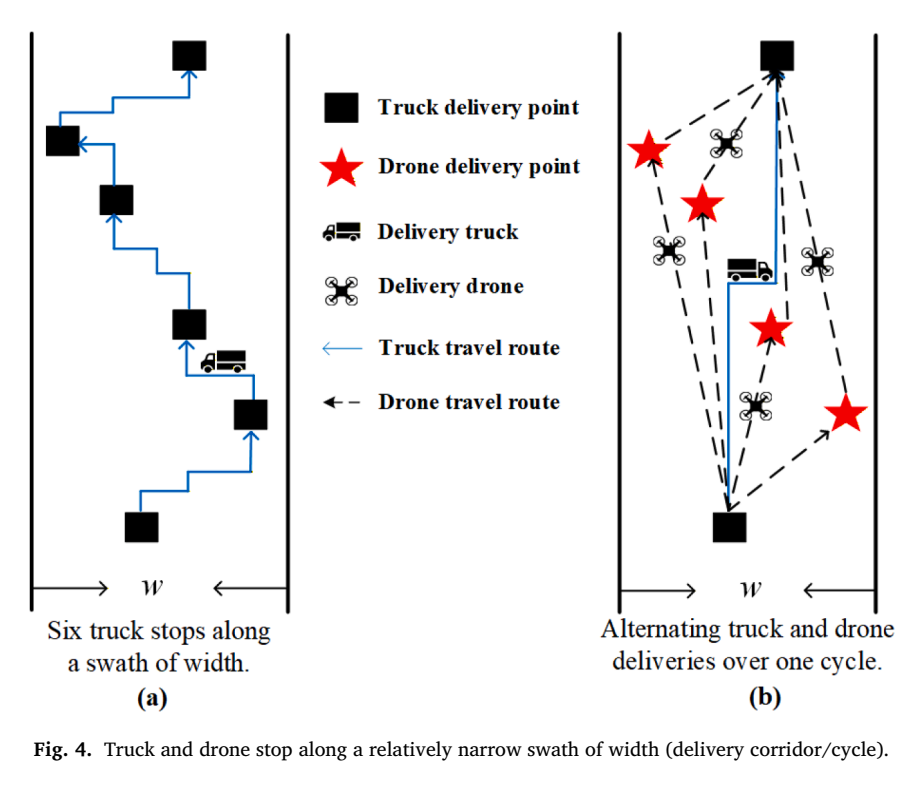
Fig. 4 配送走廊中的卡车停靠与无人机服务分工,用于支撑卡车行驶距离、无人机飞行距离和同步等待成本推导。来源:Fig. 4
论文分别推导TO与DT的单位配送点成本,再乘以服务区内总需求得到总运营成本。TO成本包含卡车行驶成本和固定停靠成本;DT成本包含卡车行驶成本、无人机飞行成本、无人机发射回收边际成本、卡车停靠成本,以及所有无人机返回前卡车等待产生的同步时间成本。
1先用连续近似模型写出TO与DT在服务区内的总成本函数。
2再用两类成本差定义节省成本,得到静态或即时切换依据。
3随后令需求密度服从几何布朗运动,刻画需求增长率和波动率。
4最后用实物期权的价值匹配和平滑粘贴条件求解进入阈值QH和退出阈值QL。
实物期权部分把从TO进入DT的成本记为F+,把从DT退出到TO的成本记为F-。有切换成本时,单一阈值会分裂为上阈值和下阈值,二者之间形成一个不急于动作的需求区间;需求越过上阈值才进入DT,跌破下阈值才退出DT。
案例或实验设置
基准实验采用文献参数并设置一个1250平方英里的服务区,卡车和无人机单位距离运营成本分别为1.25美元/英里和0.7美元/英里,每辆卡车搭载10架无人机,卡车平均停靠时间为2分钟,路线时间为8小时,初始需求密度Q(0)为50 packages/sq. mi./day。
动态实验以12个月为规划期,使用几何布朗运动模拟每日需求密度,基准折现率为0.025,需求增长率为0.5%,波动率为10%,单次切换成本为1000美元。作者据此比较即时成本节省、确定性动态、随机动态和多选项切换模型。
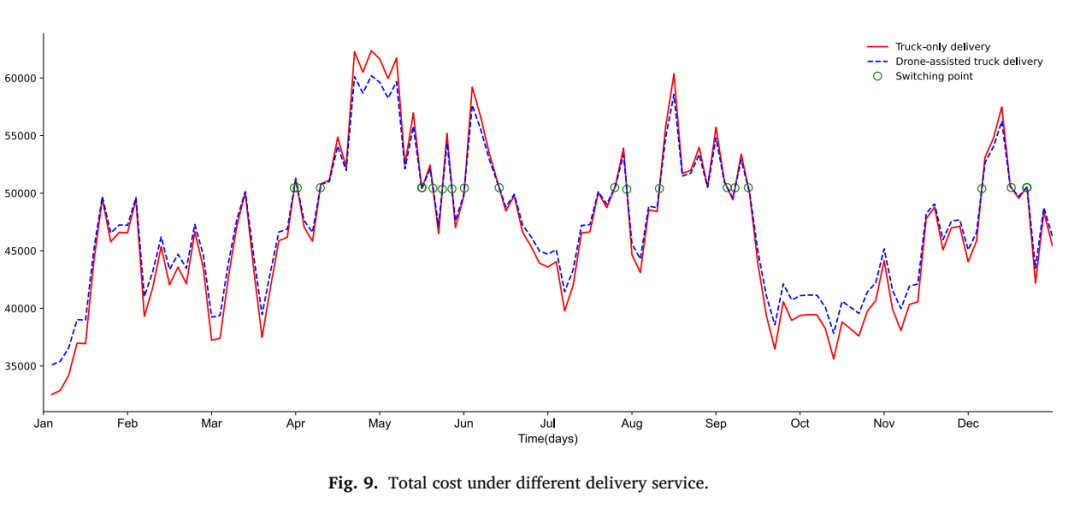
Fig. 9 不同配送服务在动态需求下的总成本曲线,交点对应即时成本节省模型的切换时点。来源:Fig. 9
案例扩展到迈阿密-戴德县,并面向USPS、UPS和FedEx等物流运营商评估真实区域中的动态切换成本。大区域情形下,作者不只比较全区域TO与全区域DT,也引入HD混合车队,使不同服务区可同时部署传统卡车和不同无人机数量的无人机辅助卡车。
结果分析
静态敏感性分析显示,路线时间、停靠时间、卡车运营成本、无人机运营成本、linehaul速度和本地行驶速度都会改变节省成本曲线。论文给出的方向是:无人机运营成本下降会加快引入无人机辅助卡车;卡车运营成本下降、卡车linehaul速度提高或本地速度提高,会推迟切换点。
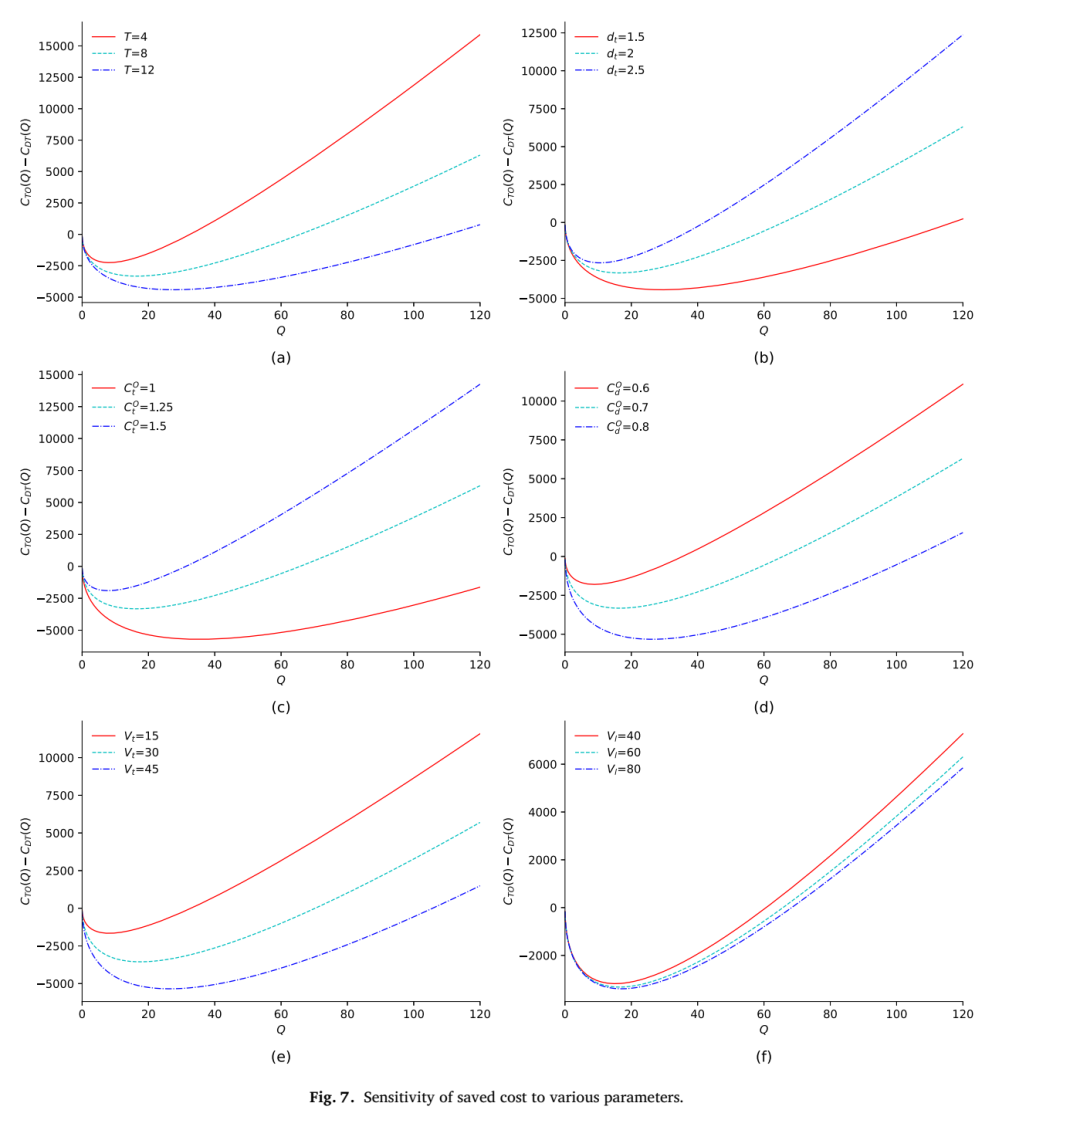
Fig. 7 节省成本对多项运营参数的敏感性,覆盖路线时间、停靠时间、卡车成本、无人机成本和车辆速度。来源:Fig. 7
随机模型的关键结果是迟滞效应。无切换成本时,随机模型退化为单一阈值,文中给出的Q*为70.6;有切换成本时,进入和退出不再发生在同一点。系统在需求密度高于上阈值时进入DT,在需求密度低于下阈值时回到TO,从而减少来回切换。
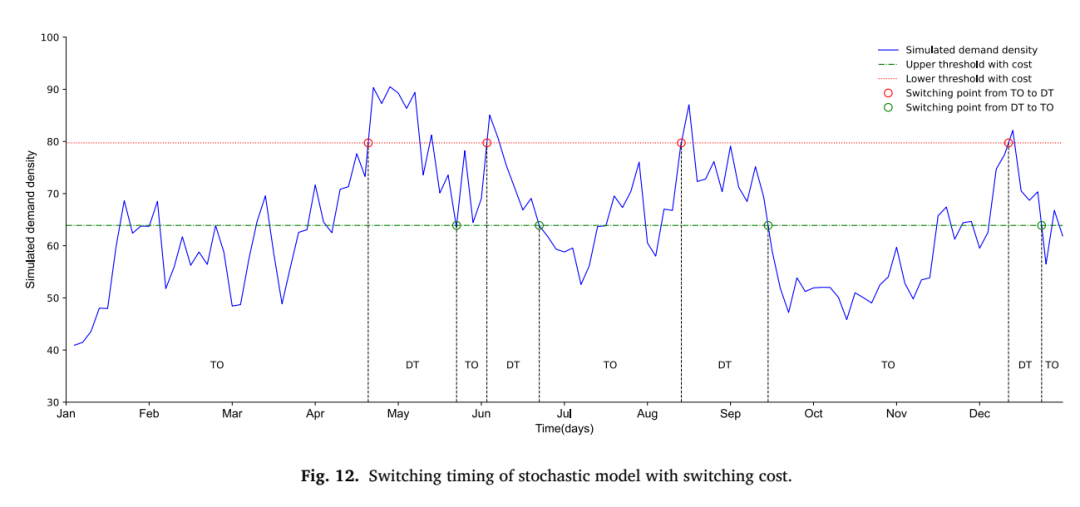
Fig. 12 考虑切换成本的随机模型切换时点,上下阈值共同形成需求密度的迟滞区间。来源:Fig. 12
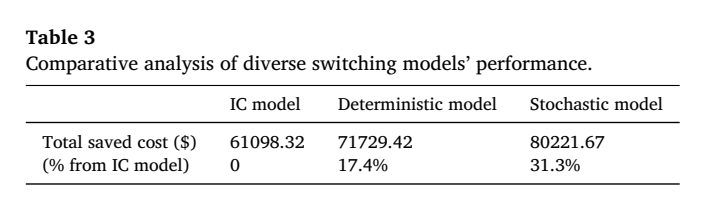
Table 3 不同切换模型的绩效比较,结果显示确定性和随机方法相对即时成本节省切换模型分别降低17.4%和31.3%成本。来源:Table 3
管理启示
对物流企业而言,这篇论文给出的第一条启示是:无人机辅助卡车适合跟随需求密度和需求不确定性分阶段进入。低需求区域保持TO,高需求区域部署DT,中间状态保留等待价值,可以避免在需求波动下反复承担切换成本。
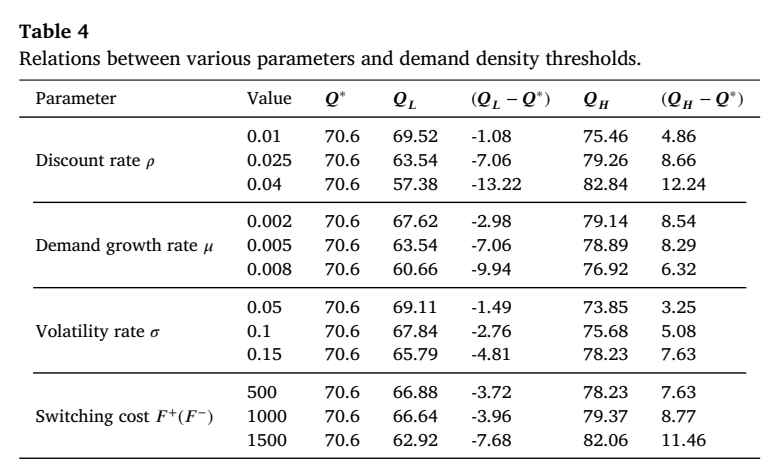
Table 4 参数变化与需求密度阈值之间的关系,折现率、波动率和切换成本升高时,上下阈值距离扩大,迟滞区间更宽。来源:Table 4
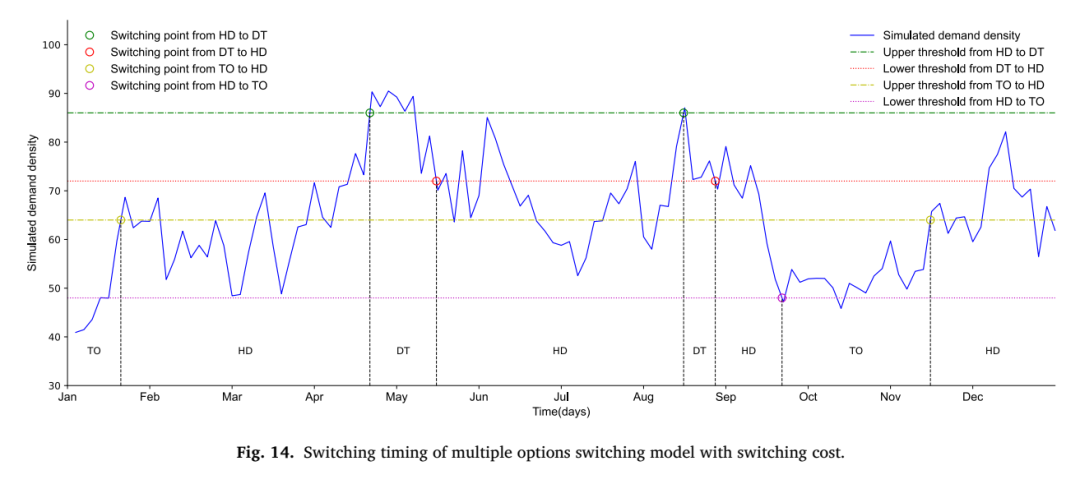
Fig. 14 考虑切换成本的多选项切换模型时点,系统可从TO进入HD,再进入DT,并在需求回落时分阶段退出。来源:Fig. 14
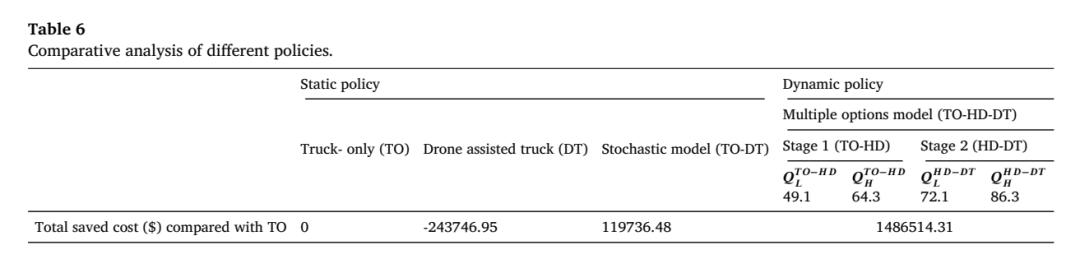
Table 6 不同配送政策的比较分析,多选项模型把静态TO、静态DT、TO-DT随机模型和TO-HD-DT分阶段策略放在同一框架中比较。来源:Table 6
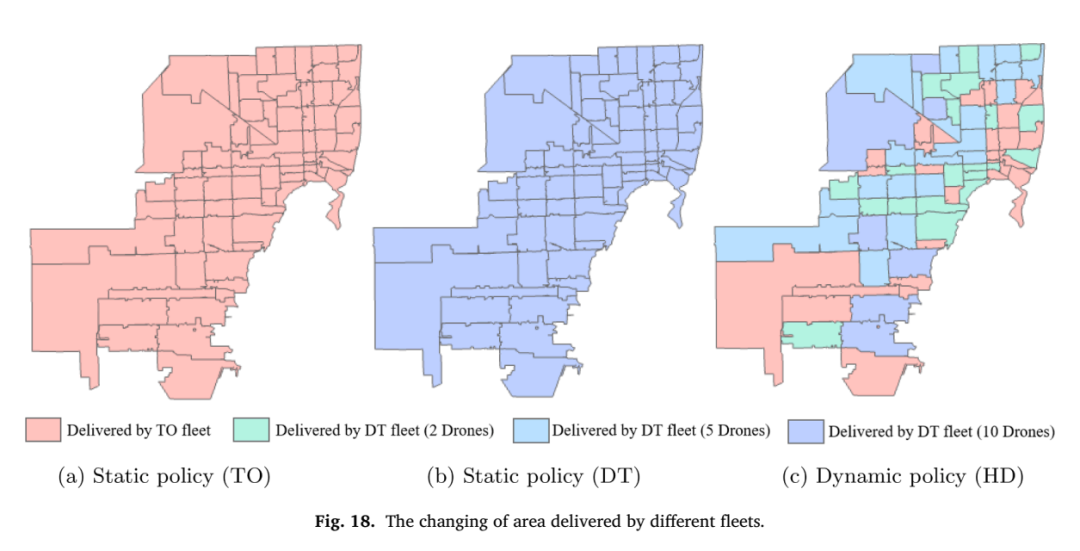
Fig. 18 不同车队政策下配送区域的变化,展示TO、DT和动态政策在城市空间中的部署结果。来源:Fig. 18
论文:Dynamic switching models for truck-only delivery and drone-assisted truck delivery under demand uncertainty
作者:Jiaqing Lu,Qianwen (Vivian) Guo,Dian Sheng,Shumin Chen,Paul Schonfeld
期刊:Transportation Research Part C
链上镖师、先卜交通、先卜运筹通用论文ID
保存此推文 ID,可在粉丝群内获取相关材料,未来更多功能敬请期待
先卜科技团队:常文婕、张巧巧、王一航、夏子帆、张晓乐、祁园园、张仁义


