链上镖师 / Chain Biaoshi
TRE|多无人机多车辆并行调度,怎样服务应急救援
一篇 Transportation Research Part E 论文把容量、续航、多趟配送、不可达节点和节点优先级放进同一个人道物流模型
这篇论文研究人道救援中的多无人机多车辆并行调度问题,把多趟配送、容量续航限制、不可达节点、非主导路径和节点优先级纳入统一优化框架。
- 01:研究对象是灾后救援中心向多个需求节点配送物资,无人机和车辆都可多趟出发,并在每趟内访问多个需求点。
- 02:模型目标兼顾救援完成时间、不可达节点惩罚和高优先级节点等待时间,强调救援的及时性、可达性和公平性。
- 03:论文设计快速可行策略和基于最佳插入的启发式算法,并通过随机算例与上海真实案例验证调度效果。
研究背景
人道物流面对的场景通常带有时间压力和道路不确定性。论文从全球灾害、公共卫生事件和区域冲突频发的背景切入,指出救援物资从供应点到灾区的快速配送,是保障受灾人群基本生活和安全的关键环节。
地面车辆在长距离、重载和复杂地形中的可靠性仍然重要,无人机则具备快速响应、受道路条件影响较小和部署灵活的特点。受续航、载重和环境适应能力限制,两类运输工具在近期救援体系中更适合协同运行。
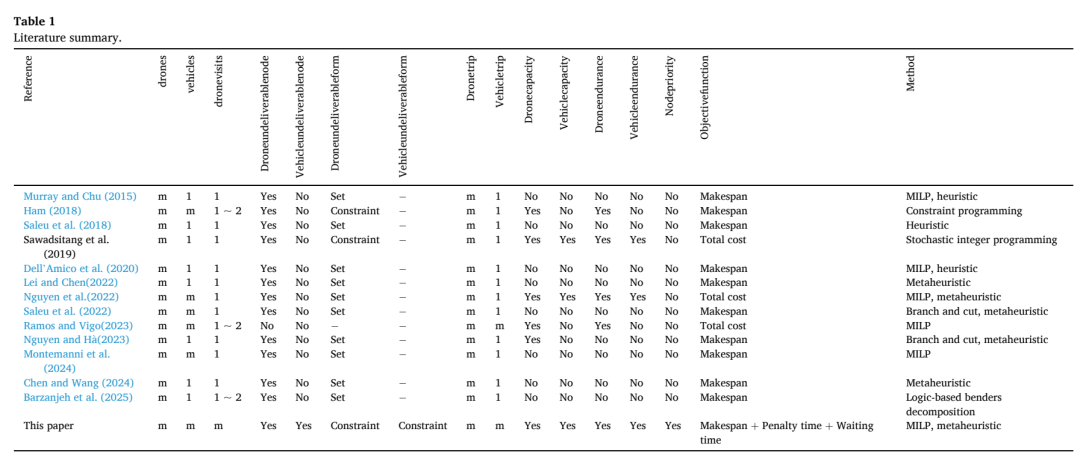
来源:Table 1,平行无人机车辆调度相关文献对比。该表显示本文同时覆盖多无人机、多车辆、多趟配送、容量、续航、不可达节点和节点优先级。
论文的研究位置在于把已有平行无人机调度研究中分散处理的现实约束集中到同一问题中,使模型更贴近灾后最后一公里救援。
核心问题
论文定义的多无人机多车辆并行调度问题包含一个救援中心、多个需求节点、若干同质无人机和若干同质车辆。每个灾区节点都有物资需求,配送任务可以由无人机或车辆承担,运输工具受到容量和续航约束。
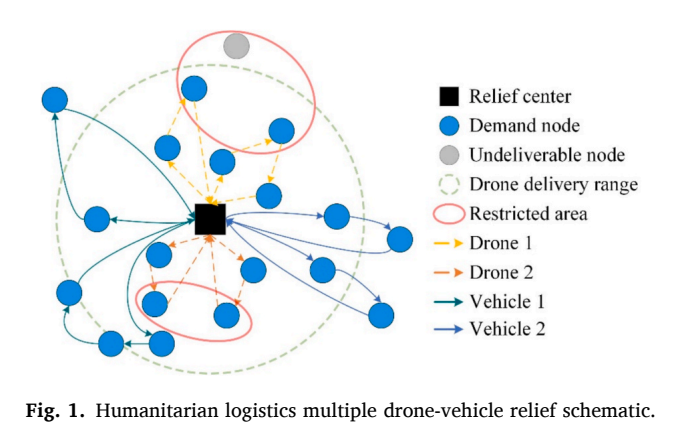
来源:Fig. 1,多无人机多车辆人道救援并行配送示意图。图中展示救援中心、需求节点、不可达节点、无人机航线和车辆路径。
无人机和车辆都可以从救援中心多次出发,每一趟携带指定节点的物资并按序访问灾区。无人机在单次飞行中也可访问多个节点,适合承担道路受限区域中仍处于飞行可达范围内的任务。
01目标一:最小化所有无人机和车辆返回救援中心的最晚时间。
02目标二:对无法由无人机或车辆完成的节点设置惩罚,减少模型回避困难节点的倾向。
03目标三:把节点优先级转化为等待时间权重,使紧急物资更早被服务。
方法框架
论文先构建混合整数线性规划模型。决策变量描述无人机和车辆在不同趟次中从节点到节点的路径选择、节点是否被某一运输工具访问、到达时间、各运输工具完成时间以及总救援完成时间。
1第一步:识别无人机和车辆各自无法服务的节点,并按优先级建立候选配送队列。
2第二步:通过邻域搜索形成无人机与车辆的无约束 TSP 初始路线。
3第三步:按运输工具数量拆分路线,平衡同类运输工具的配送时间。
4第四步:继续按容量和续航约束拆分为多趟配送,形成可执行调度序列。
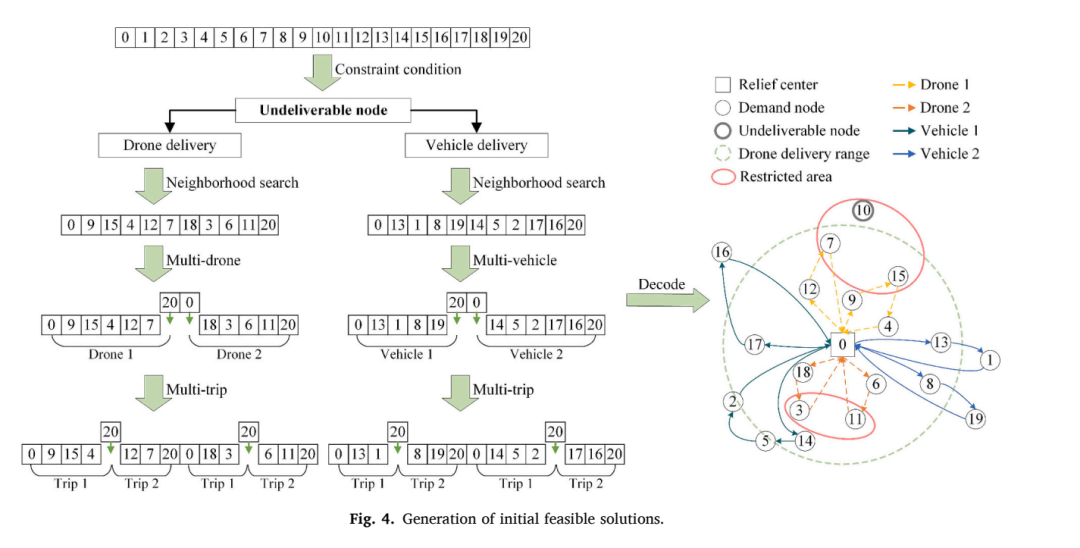
来源:Fig. 4,初始可行解生成与解码流程。该图把节点编码、无人机队列、车辆队列、邻域搜索和最终解码串成完整流程。
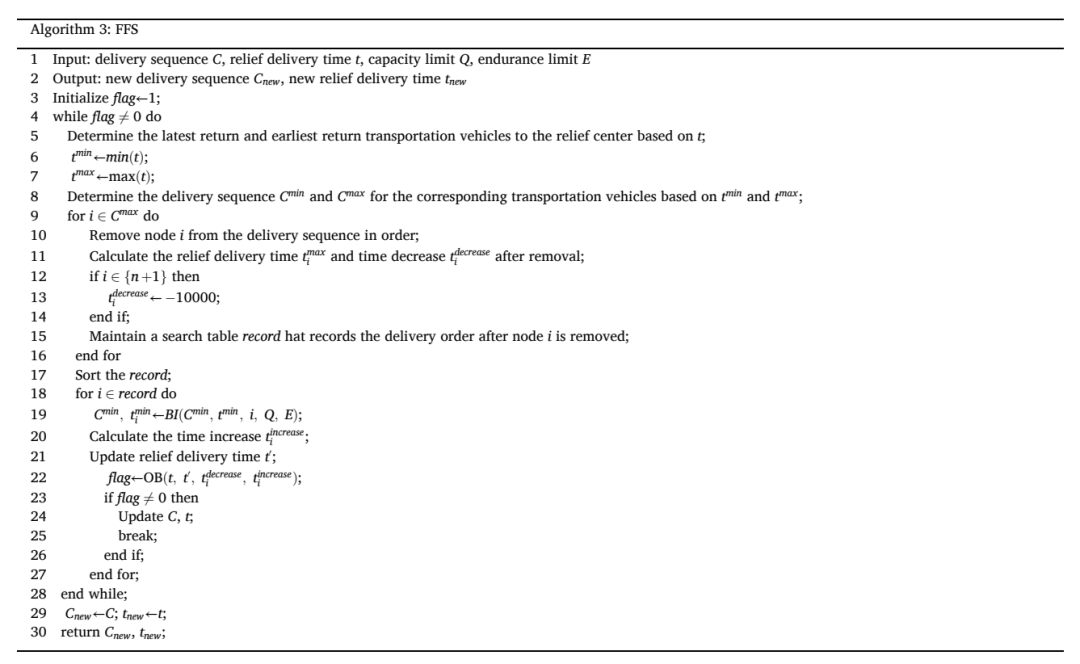
来源:Algorithm 3,快速可行策略 FFS。该策略在最早返回和最晚返回运输工具之间移动节点,用于快速平衡配送时间并提供较好的上界。
在大规模问题中,MILP 难以在可接受时间内完成求解。论文据此提出基于最佳插入的启发式算法,围绕重插入、交换移动、破坏重建等扰动操作寻找更高质量的可行配送方案。
案例或实验设置
实验部分用多组算例评估模型和算法。小规模实例用于对照 FFS、CPLEX、CPLEX+FFS 和 HABI 的完成时间、差距和计算时间,大规模实例用于比较 FFS、SA、SA+FFS 和 HABI 的扩展表现。
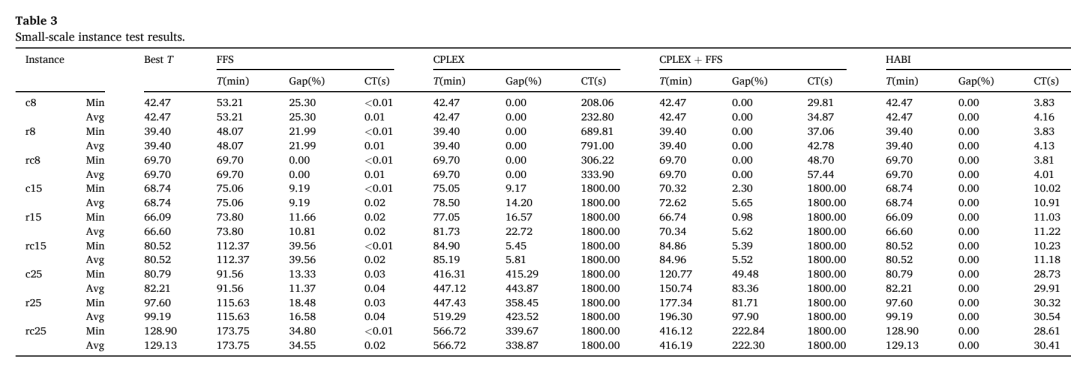
来源:Table 3,小规模实例测试结果。该表汇总 FFS、CPLEX、CPLEX+FFS 和 HABI 在小规模算例中的完成时间、差距和计算时间。
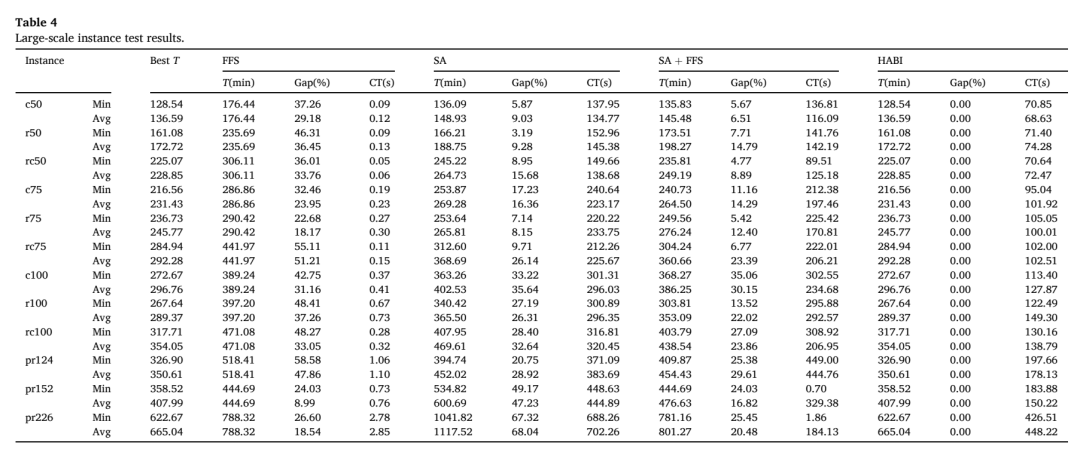
来源:Table 4,大规模实例测试结果。该表覆盖更大节点规模,对比 FFS、SA、SA+FFS 和 HABI 的调度质量与计算效率。
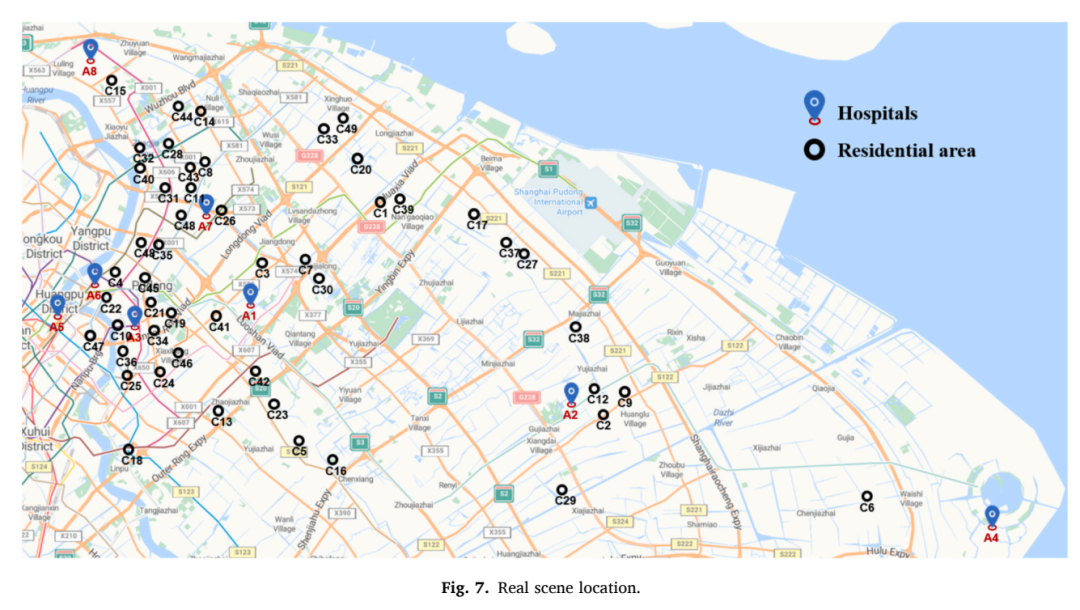
来源:Fig. 7,上海真实案例位置分布。地图展示医院、受限区域和需求点分布,用于验证模型在真实城市救援网络中的适用性。
论文还设置上海真实案例,检验受限区域、节点优先级和无法交付节点救援实现等不确定因素。该案例使算法评估从随机算例扩展到具体城市空间中的救援网络。
结果分析
从论文摘要和实验设计看,作者通过多组案例比较验证了所提方法相对于基准算法的优势。小规模结果用于确认启发式解的质量,大规模结果用于观察算法在更复杂节点集合中的计算效率。
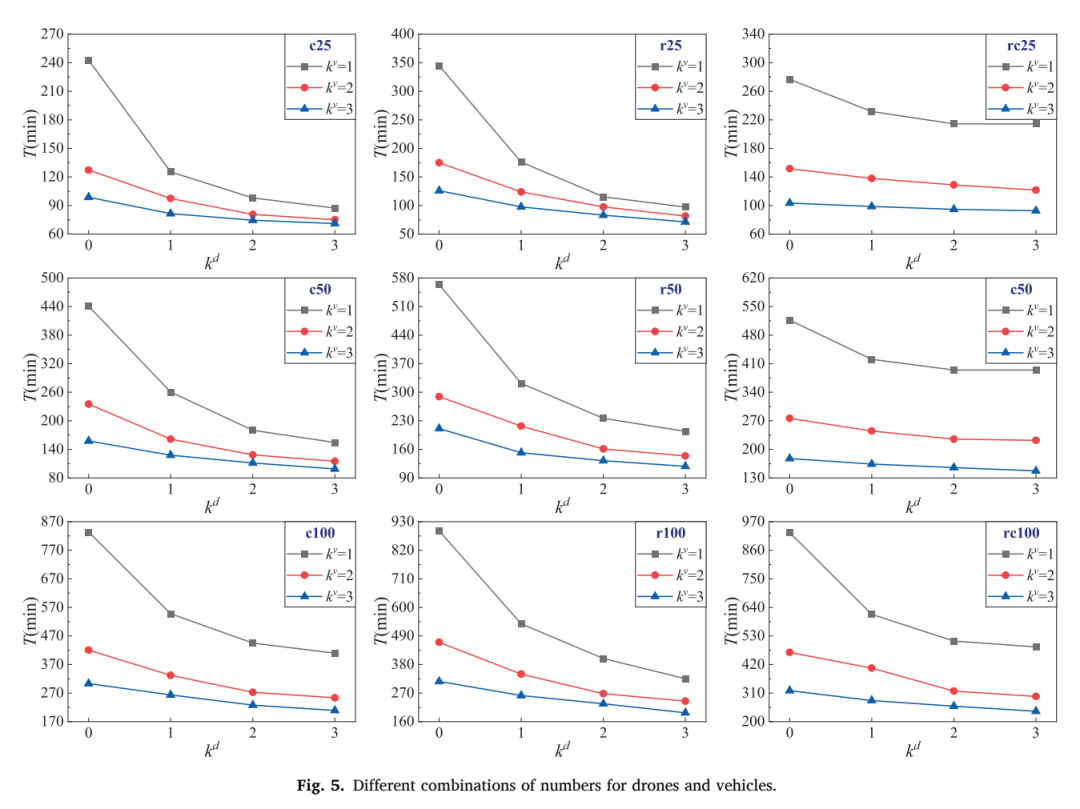
来源:Fig. 5,不同无人机和车辆数量下的结果对比。折线图呈现运输工具数量变化对救援完成时间的影响。
论文进一步测试运输车辆数量和无人机配送范围的影响,用来判断增加无人机与车辆的边际收益。该类敏感性分析把算法结果转化为运力配置问题,为救援组织选择设备规模提供依据。
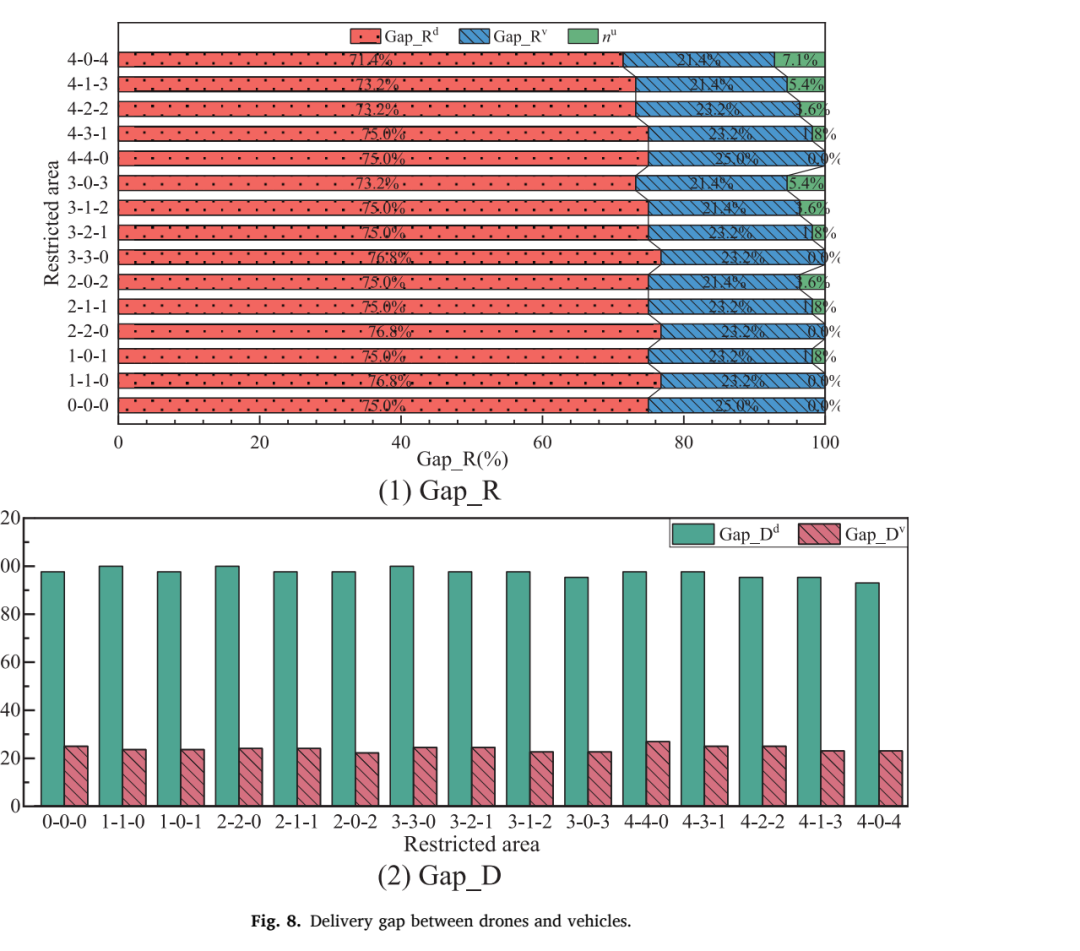
来源:Fig. 8,不同配置下的完成时间与收益对比。甘特图和柱状图共同展示任务分配、完成时间和节省比例。
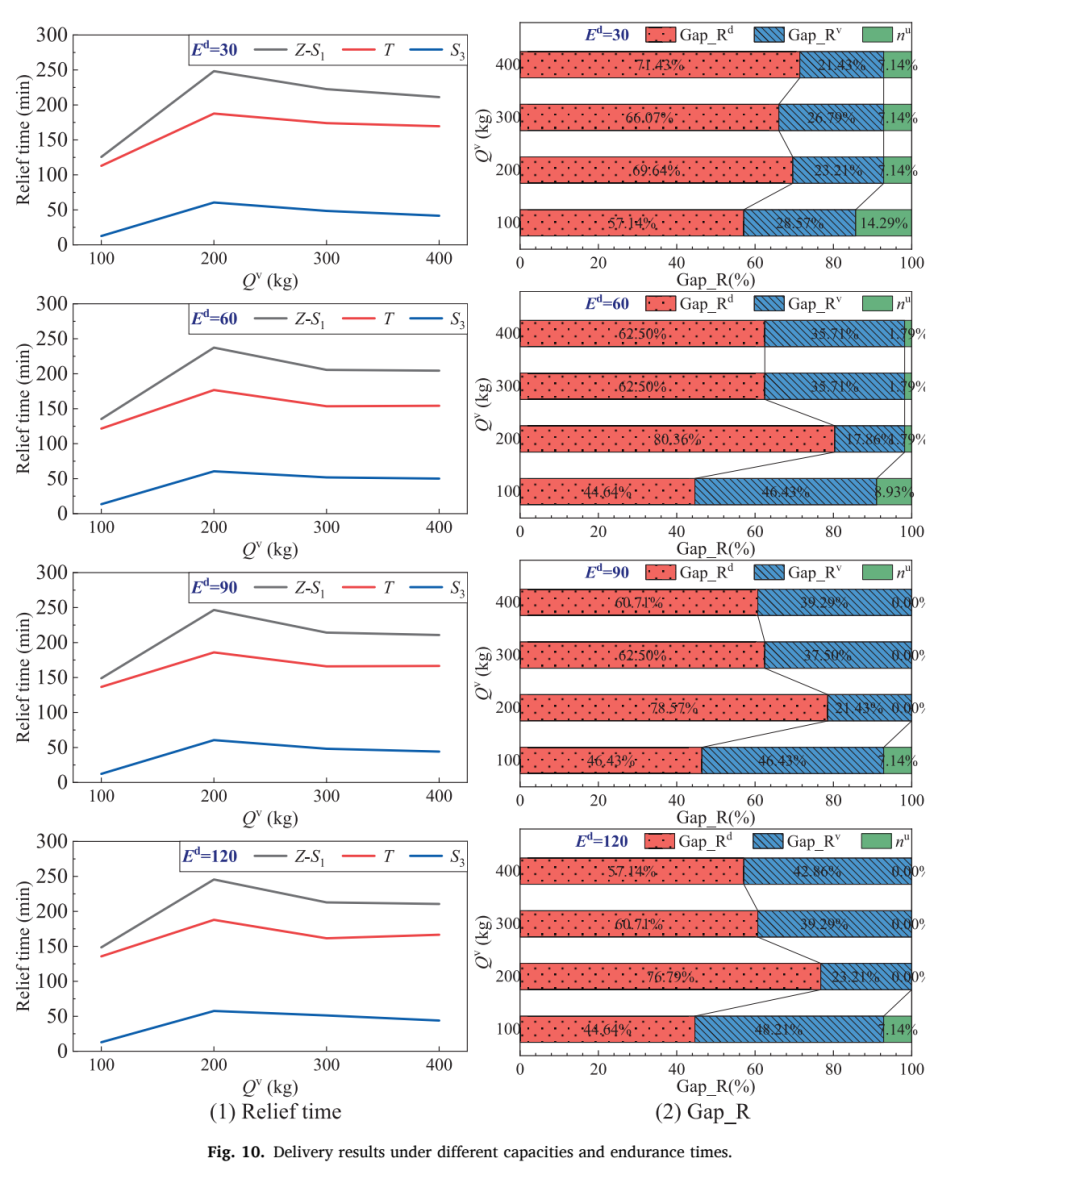
来源:Fig. 10,真实案例多情景调度结果对比。该图综合展示真实案例多情景下的路线时间、任务分配和收益变化。
管理启示
这篇论文给救援调度的直接启示是,运力配置需要同时看容量、续航、可达性和节点优先级。只看最晚完成时间会掩盖非主导运输工具的路径质量,也可能弱化紧急节点的等待时间问题。
✓受限区域存在时,调度系统需要区分车辆不可达、无人机可达、两类工具都不可达三类节点。
✓无人机适合补足道路受限区域的服务能力,车辆仍承担长距离和重载任务。
✓高优先级节点应进入目标函数,以等待时间形式影响调度顺序。
✓增加无人机和车辆需要结合边际收益判断,避免只按设备数量扩张。
模型覆盖
多无人机、多车辆、多趟、容量、续航、优先级
验证场景
随机算例与上海真实案例
论文的价值在于把应急救援中的可达性、时效性和公平性放进同一调度框架,并用快速可行策略与最佳插入启发式算法支撑大规模场景下的可执行方案生成。
论文:Multiple drone-vehicle parallel scheduling optimization in humanitarian logistics
作者:Wang Li,Wusheng Liu,Zhijie Sasha Dong,Yuhang Han
期刊:Transportation Research Part E, 213, 104979
链上镖师、先卜交通、先卜运筹通用论文ID
保存此推文 ID,可在粉丝群内获取相关材料,未来更多功能敬请期待
先卜科技团队:常文婕、张巧巧、王一航、夏子帆、张晓乐、祁园园、张仁义


