论文题目:Leveraging large language model agents for cost-effective sensor data handling and urban traffic navigation
第一作者/通讯作者:Jie Deng 金斯顿大学建筑环境与地理学院的建筑环境高级讲师,研究兴趣涵盖建筑环境中可持续技术,涵盖建筑与施工技术、建筑物理学、建筑性能建模与仿真、基于综合方法的低碳与可持续建筑设计、建筑热能系统、建筑中的太阳能热应用(如太阳能热收集器、大小太阳能热储能、PCM热储存, 建设太阳能热集成能源系统)、区域太阳能光伏容量潜力、城市热环境、城市树木冷却效应、空气源热泵(ASHP)、地源热泵(GSHP)、热流体与计算流体力学(CFD)、紧凑型热交换器。
E-mail:j.deng@kingston.ac.uk
智慧交通管理:大语言模型驱动的传感器数据处理与拥堵避让模型
论文摘要
本文分析的论文旨在探索大语言模型(LLM)代理在物联网感知和城市交通导航中的应用。研究者注意到现有智能交通系统高度依赖专门开发的软件和复杂的数据管道,不仅成本高、维护难,而且难以适应多源传感器数据。为此,论文提出了LASER Hub框架,它利用LLM强大的推理和工具调用能力,将异构传感器数据解析与路径规划结合在一个统一的代理系统中。核心思想包括:
问题聚焦:处理来自多模态传感器的实时数据并提供事故绕行的导航策略。 方法框架:设计域自适应提示工程和模块化代理架构,用LLM理解传感器信息并调用现有导航函数进行路由规划。 评价结果:系统在处理五类典型传感器时达到了100%的函数调用与数据写入正确率,耗时30秒以内;在复杂的城市路径规划任务中,准确率在83%至92%之间,响应时间从23秒到103秒不等;相比传统导航,平均行程时间缩短约18%。
综上,论文通过将LLM与检索增强生成(RAG)和代理机制结合,展示了大模型在智能交通领域的可行性和成本优势。
一、研究背景与问题定位
1.1 城市交通与物联网挑战
智能城市中,监测与控制路况依赖大量传感器,例如摄像头、定位模块、温湿度和心率等装置。这些设备产生海量异构数据,需要高效解析和结合到导航决策中。然而:
系统专用软件成本高:传统做法是为每类设备开发特定的采集和处理软件,维护和扩展困难。 实时性要求高:交通事故往往在毫秒级别变化,系统需要在接收到事故信息后迅速更新路径,以避免拥堵。 大规模路网数据难以直接由LLM处理:完全依赖LLM预测每条道路权重会导致训练数据需求庞大,且容易被恶意提示误导。
该研究针对上述挑战提出用大模型代理统一管理传感器数据并驱动路径规划,实现成本效益和可扩展性。
1.2 研究问题定位
文章关注以下关键问题:
如何利用LLM代理解释多源传感器数据并调用合适的处理函数? 如何通过RAG和工具调用降低LLM解决路径规划的难度,保证生成结果可靠? 如何在集中式和分布式环境下调度传感器消息,避免路况信息滞后? 如何评估不同LLM在传感器处理与路由任务上的性能,并分析其准确率与时延 trade‑off?
二、LASER Hub框架与关键技术
2.1 框架概览
LASER Hub由前端API、LLM代理和后端数据库组成(下图展示了其整体结构)。在架构中,传感器消息首先经API进入代理,代理根据提示调用相应的处理函数或路由函数,将结果存入数据库,必要时再调用导航服务。
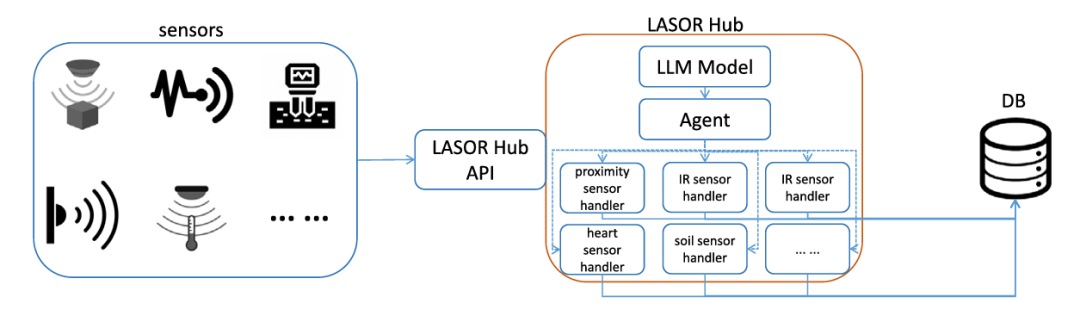
图1展示了核心部件:LLM与代理结合处理传感器数据,调用多种handler函数完成存储和验证。设计准则包括:明确输入输出类型、支持不同输入格式、结果返回统一字符串,并在函数文档中说明作用。这些实践保证了代理在处理新传感器类型时的泛化能力。
2.2 域自适应提示与函数调用
论文提出域自适应提示工程,通过系统提示明确代理角色与工具使用规则,对用户消息采用模板化提示,促使LLM在生成输出时仅调用一个工具。用户提示保持原始JSON或自然语言,允许LLM利用示例进行归纳。例如,当接收到如下距离传感器消息时:
{"sensor_{type}":"distance", "frame.time":"2021 23:58:21.314757000", ...}
代理会按提示调用 handle_distance 函数,将数据写入数据库。
为了使LLM在复杂的路由任务中更稳定,论文将路径规划拆解为LLM负责工具选择与外部导航服务负责路径搜索。这种架构通过降低搜索空间,提高了LLM输出正确路由的概率。公式(5)表示了LLM生成最优下一个标记的推理过程:
其中 是输入提示。然而在城市路网中,节点数量巨大,直接让LLM预测整个路径几乎不可行。为此,作者提出引入代理逻辑,将概率分解为以下三个部分:
其中第一项代表LLM及时正确解析传感器消息,第二项代表LLM调用合适的工具生成候选路径,第三项代表导航函数返回的路线正确。借助工具调用,系统能够将复杂计算外包给专门的导航API,提升整体可靠性。
2.3 实现架构与组件协作
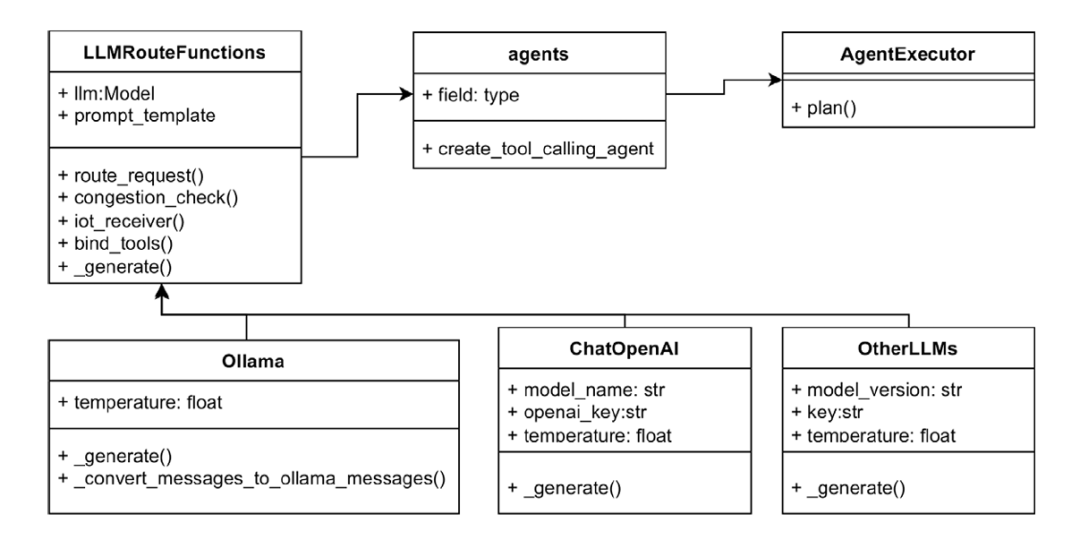
论文还给出了LASER Hub的实现架构(如图2所示),包括API接口、数据库表结构、LLM模型和代理逻辑。这种面向对象的设计使得系统模块化且易于扩展。
三、集中式路由与队列算法
3.1 整体架构
集中式实例部署在城市控制中心,负责汇聚传感器消息并处理来自车辆的路由请求。下图展示了包括LLM、代理和数据库在内的整体架构。
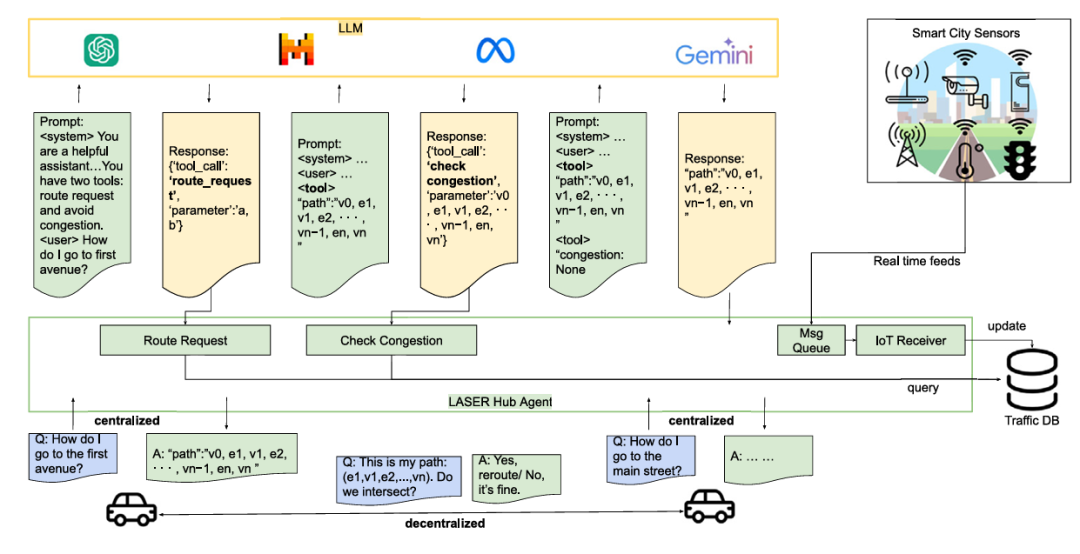
架构既支持中心化的决策,也预留了车辆端的嵌入式代理,用于后续分布式协同。
3.2 优先队列的传感器调度
由于道路请求间隔服从Pareto分布,城市中心附近的道路更可能被访问。论文因此设计了一种距离敏感的优先队列算法来管理传感器消息,算法核心步骤如下:
计算每条消息所在传感器到城市中心的距离 。 按距离排序插入消息队列,距离越近优先级越高。 当LLM空闲时,从队首取消息并存入相应数据库表。
这种队列将有限的计算资源优先用于影响最大的道路,从而快速更新重要路段的路况信息。
3.3 集中式路由流程
集中式路由使用Algorithm 2所示的循环:代理首先将用户的出发点、目的地和时间等信息嵌入提示模板,然后反复调用LLM来决定下一步调用的工具。核心步骤包括:
若LLM返回 route_request,则计算候选路径;若返回 congestion_check,则根据实时传感器数据验证路径是否受阻;如果没有拥堵,结束迭代并返回最优路径;否则在提示中加入避让约束继续求解。
该流程可视为LLM指导工具调用的ReAct风格代理,对路径进行逐步验证。
3.4 算法复杂度分析
作者对三个关键算法进行了复杂度分析:
优先队列调度:对于 条消息,插入操作需线性扫描,时间复杂度为 ,空间复杂度 。 集中式路由:假设交互轮数为 ,路网图为 ,路由和验证函数复杂度分别为 和 ,整体复杂度为 。 分布式路由:平均每辆车有 个邻居时,每次交互的复杂度为 ,存储需求为 。
这些分析表明,系统的主要瓶颈在于LLM推理和路由函数调用,其复杂度与路网规模和模型大小成比例。
四、分布式路由与协同避让
集中式方案虽然能快速计算路径,但在事故后可能导致车辆集中到同一路段,引发新的拥堵。为此,论文提出了分布式协同机制。
4.1 分布式模型与算法
在分布式模式下,每辆车在自身设定的广播半径内与周围车辆建立对等连接,交换当前路径和状态信息。一旦发现路径交叉导致潜在冲突,优先级低的车辆会放弃原有路线,重新请求路线。该流程可概括为:
调用集中式LASER Hub获得初始路径。 在广播范围内不断检测邻车,交换路径信息。 若LLM返回 route_request且车辆自身优先级较低,则请求新路径;若返回congestion_check,则检测路径冲突并根据优先级进行重规划。
这种局部协商机制能够避免全局控制带来的同步冲击,特别适用于救护车等需优先通行的场景。
五、实验评估与性能分析
5.1 传感器数据处理性能
作者利用Edge‑IIoTset数据集选取土壤湿度、心率、温湿度、距离和红外五类传感器,并评估多个LLM模型在函数调用、数据写入和数据正确性上的表现。结果表明,大多数模型能正确调用函数并将数据存入数据库,但只有 Llama 3.3 在所有传感器上均达到100%准确率。研究还发现:
准确率随处理时间增加而提高,存在显著的时延–准确率权衡。 传感器处理在30秒内完成,说明系统适用于实时应用。
5.2 模型对比与选择
作者测试了 Llama3、Mistral、Mixtral、Gemma、Qwen 等模型500次,统计IoT消息处理时间、准确率以及路由请求的处理效果。主要发现包括:
Mixtral在路由请求准确率最高(92%),但耗时最长; Mistral与Gemma在IoT消息处理上效果优异,但路由准确率稍低; Llama3在路由任务上表现不佳,且耗时长; Qwen由于针对中文优化,难以处理JSON格式调用,准确率最低。
这些结果表明,模型大小并非性能唯一决定因素,中等规模模型在准确率与延迟之间可能更优。
5.3 队列调度效益
论文比较了先进先出(FIFO)与优先队列(PQ)在同时处理200条消息时的表现。尽管两者总时间相同,但优先队列能更快处理接近城市中心的消息,使关键路段信息更加及时更新。因此,在实际部署中应优先采用基于距离的队列策略。
5.4 集中式路由效率
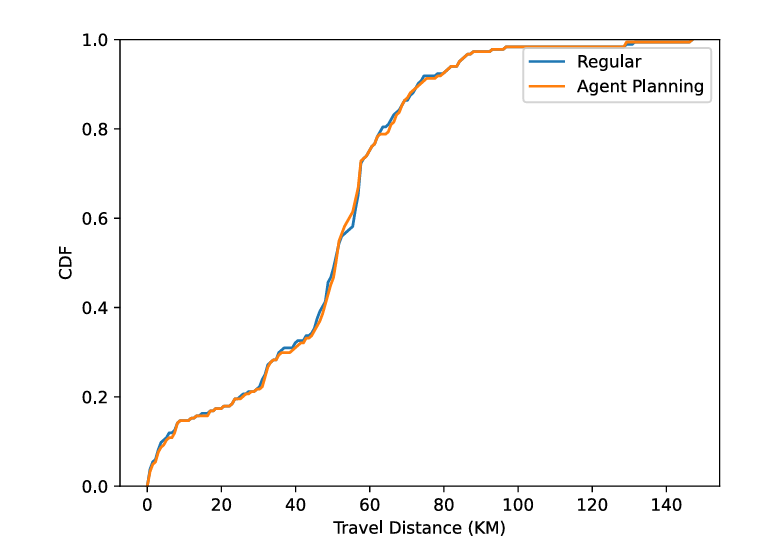
通过300次模拟路由请求,作者比较了LASER Hub与传统导航系统在事故情境下的表现。结果显示:
两种方法生成的路线长度几乎一致(平均差距仅0.3公里),LASER Hub的路径稍长是由于避让事故所致; 在有事故的情况下,LASER Hub通过检查拥堵并重新规划路径,使平均行程时间缩短了18%,即从2736秒降至2266秒。
这一显著的时间改善证实了LLM代理的优势。
六、总结与展望
本文梳理了《Leveraging large language model agents for cost‑effective sensor data handling and urban traffic navigation》一文的研究内容,总结如下:
创新性框架:提出LASER Hub框架,将大模型代理、RAG策略与传统导航服务结合,实现传感器数据解析、传感器调度、路径规划的统一处理。 技术贡献:引入域自适应提示工程,使LLM能够正确调用多种传感器处理函数;利用优先队列和分布式协作解决实时更新与冲突避免问题;分析算法复杂度,为实际部署提供指导。 实证结果:在多种LLM模型上验证了系统性能,混合模型在准确率和响应时间之间实现平衡;优先队列与事故规避带来显著的旅程时间优化。
综上,该研究证明了LLM代理在智能交通中的可行性,为未来将生成式AI应用于城市基础设施提供了参考。未来工作可探索更精细的多车协商策略、更多类型传感器融合以及在真实城市环境中的实际部署。
文章须知
链上镖师团队:常文婕(AEIC)、张巧巧(AEIC)、王一航、夏子帆、张晓乐
原文链接:https://doi.org/10.1016/j.engappai.2026.114363
原文链接见文末,或扫下方交流群二维码。群内实时更新推文及原文 pdf,方便专家学者随时获取(若二维码失效,请翻阅扫描最新文章的二维码)。



