论文题目:The Stochastic Dynamic Post-Disaster Inventory Allocation Problem with Trucks and UAVs
第一作者:Robert van Steenbergen 荷兰特温特大学行为、管理与社会科学学院,研究兴趣包括人道主义物流、供应链管理、智能物流、机器学习、自主系统和仿真优化。
E-mal:r.m.vansteenbergen@utwente.nl。
通讯作者:Martijn Mes 荷兰特温特大学教授,聚焦运输和物流管理的优化与人工智能研究,以应急、城市、可持续物流为三大应用领域,将机器学习、深度强化学习等人工智能技术与随机优化、仿真等运筹学定量建模技术应用于物流战略、战术及运营各层级决策,同时研究无人机、自动卡车等智能车辆在物流中的落地应用。
E-mail:m.r.k.mes@utwente.nl。
无人机与卡车的组合策略:社会成本驱动的动态救援配送
论文摘要
大规模自然灾害造成的道路损毁和需求不确定使得救援物资如何及时送达灾区成为复杂的多周期决策问题。传统模型通常只最小化运输成本,容易忽视灾民等待物资期间产生的 社会损失。本文提出“后灾害库存动态分配问题”,将 物资匮乏导致的身心痛苦(即“匮乏成本”)与运输费用统一纳入决策,并通过 马尔可夫决策过程 对有限规划期内的库存分配进行建模。论文设计了利用 卡车与无人机协同配送 的创新模式,在决策中考虑仓库和各受灾区的库存、未满足需求、等待时间等状态信息。为求解此类 大规模随机动态优化问题,作者开发了两种近似动态规划方法:分解线性价值函数近似(DL‑VFA) 和 神经网络价值函数近似(NN‑VFA)。实验表明,这些方法在不同情景下均能明显降低匮乏成本和运输成本,相较仅使用卡车的方案,部署无人机可使匮乏成本下降约 22%,最大等待时间缩短 6–14 小时。该研究为灾后物流规划提供了结合社会效益与经济效益的决策框架,展示了无人机在极端环境下的巨大价值。
一、研究背景与问题界定
1.1 背景概述
国际性自然灾害频发,传统运输体系往往因道路损毁而效率低下,灾民亟需救援物资。 大多数应急物流模型关注货运成本,却忽视 长期等待导致的生命健康损失,这种损失用 匮乏成本(deprivation cost) 衡量。 无人机具备跨越障碍、快速运输的特点,是对卡车配送的重要补充,但其运载能力有限且飞行半径受限。
1.2 问题界定与研究目标
本文研究一个 动态、多期、随机 的库存分配问题:在多期内,通过 卡车与无人机协同配送 将物资从中心仓库送达若干受灾区,需决定每期的补给量和运输方式,使得期望的 匮乏成本 与 运输成本 之和最小。关键挑战包括:
需求与供给的不确定性,要求模型随时间更新信息。 多样化载具组合,卡车容量大但速度慢,无人机机动性强但装载量小。 社会成本难以量化,需要合理函数刻画灾民等待的不适程度。
1.3 主要贡献与创新
社群成本显式建模:采用指数型匮乏成本函数 ( 为等待时间)量化灾民痛苦。 多载具联合模型:在运输决策中同时考虑卡车与无人机的调度与容量限制,提升运输灵活性。 近似动态规划方法:针对状态空间巨大、决策维度高的难题,开发 DL‑VFA 和 NN‑VFA,两者分别用线性函数和神经网络逼近价值函数,减少计算复杂度。 实证分析:以理论案例和 2015 年尼泊尔地震救援为例验证模型优越性,发现 DL‑VFA 在规模和稳定性上表现尤佳。
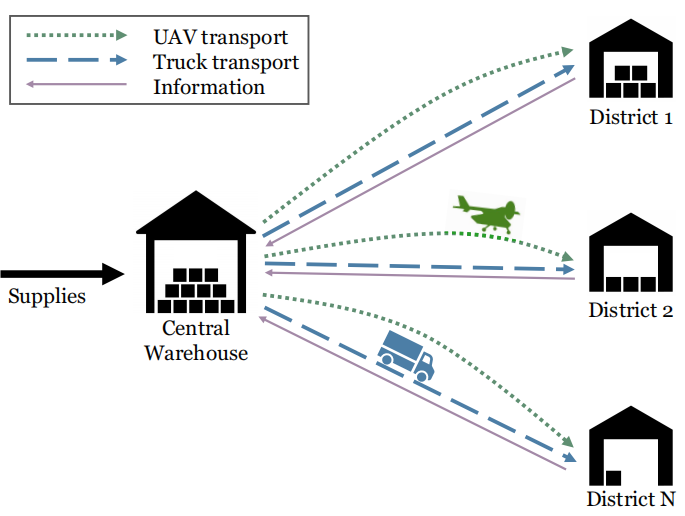
下图展示模型的框架:中心仓库通过卡车和无人机向各受灾区运送物资。图中箭头表示物资流动与信息反馈。
二、模型与方法
2.1 状态与决策变量
模型以离散时间 表示救援规划期。状态 包含:
中心仓库库存、各受灾区库存与未满足需求; 匮乏时间 (灾民从需求产生到获得物资的等待时长); 需求和供给的预测信息。
决策变量包括:
卡车运输量 :从仓库到第 个地区的卡车第 种运输方式运量; 无人机飞行计划 :向第 个地区派遣的无人机运输物资数量。 每期确定的安全库存水平和补货量。
2.2 费用函数与目标
匮乏成本 用 表示,其随等待时间指数增长;单个灾民的匮乏费用约为 ,其中 为需求量。运输成本 包括卡车每公里成本和无人机飞行成本。总体目标是在规划期内最小化期望总成本:
其中 为库存与运输策略。
2.3 动态更新与约束条件
库存和匮乏时间的更新服从如下转移方程:
库存更新:; 未满足需求递推:根据剩余需求、库存和运输量决定; 匮乏时间递推:若某地区未得到补给,则其 增加,否则重置为零。
此外,需要满足车辆容量、起降次数和补货批量等约束。
2.4 近似动态规划
由于状态空间巨大,采用常规动态规划求解不可行。论文通过以下两种近似方法求解贝尔曼方程:
分解线性价值函数近似(DL‑VFA):将总体价值函数按地区分解为若干线性函数,其系数通过回归迭代更新。训练算法采用 经验缓冲区 和 衰减探索率,定期根据历史样本更新参数。这一方法在大规模实例中计算速度快、可解释性强。 神经网络价值函数近似(NN‑VFA):利用多层感知机拟合非线性价值函数,输入特征包括预测的匮乏成本、库存水平和需求信息。该方法能够捕捉复杂交互,但在大规模实例中训练时间较长。
为了从组合的动作空间中选择最优运输方案,作者在 后决策状态 下构建了带整数约束的混合整数规划,实现价值函数和即时成本的联合优化。
三、实验设计与结果分析
3.1 理论案例配置
作者设计了从一至六个受灾区的多组实例,假设卡车单次运量为 5000 kg,无人机为 200 kg;需求满足指数分布且存在 高、低不确定性 两种情景。又考虑只使用卡车与卡车+无人机两种策略。
3.2 算法性能比较
表格结果显示,DL‑VFA 在不同规模下均能在合理时间内求出近似最优解,并随着问题规模的增大优势愈加明显。在三到六个受灾区时,DL‑VFA 和 NN‑VFA 分别降低总成本约 17% 和 16%,性能明显优于重优化方法和贪心启发式。
3.3 无人机的价值
成本优势:在高不确定性下加入无人机可降低匮乏成本约 22%,运输成本下降 13%。 时间优势:最大匮乏时间减少 6–14 小时,显著提高受灾地区的物资保障水平。 敏感性分析:对于短缺安全系数 的敏感性分析表明,总成本随 呈 U 型变化,当 较低或较高时匮乏成本和库存成本分别快速上升;适度安全库存能有效平衡两者。
3.4 尼泊尔案例研究
作者以 2015 年尼泊尔地震的 14 个受灾地区为对象,基于真实的道路、需求和车辆数据进行模拟。结果表明,DL‑VFA 相比重优化方法降低总成本约 8%,无人机的引入将最大匮乏时间由 21 小时降至 7 小时。这一案例证明模型能够应对真实环境下的复杂交通网络和需求波动。
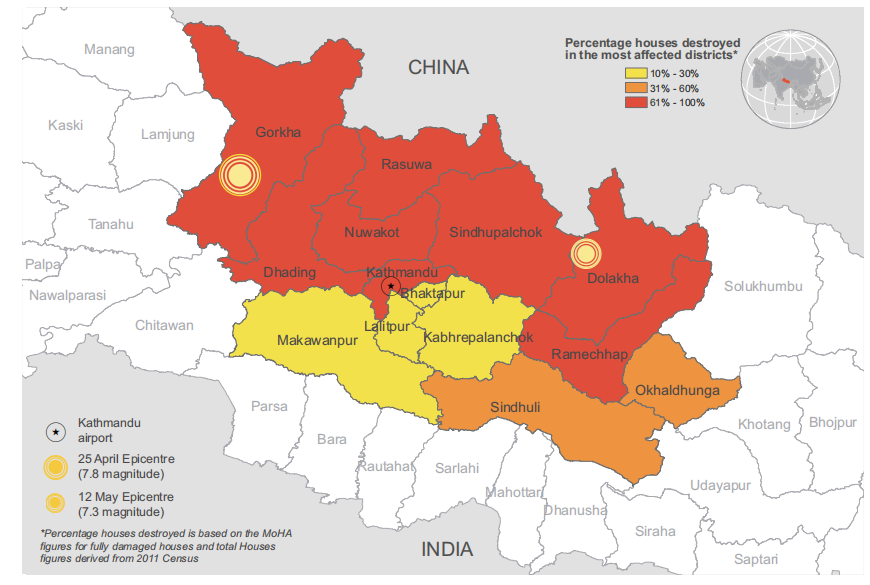
尼泊尔案例研究涉及的受灾区分布如下,图中颜色深浅代表不同房屋损毁比例,数据来源于尼泊尔政府统计。
四、讨论与启示
社会成本的重要性:若仅最小化运输费用,则匮乏成本会增加 10–20 倍,灾民等待时间显著延长。 算法选择:DL‑VFA 在大规模问题上表现稳定且计算效率高,适合决策支持系统;NN‑VFA 在小规模问题上能获得略优的成本,但训练时间长且解释性弱。 无人机适用条件:在需求高度不确定或道路极端受阻的情况下,无人机能显著提升救援效率;但其采购和维护成本需结合实际资源统筹评估。
五、结论与未来研究
本文构建了 社会成本驱动的后灾害库存动态调度模型,通过近似动态规划实现 卡车与无人机的协同优化。实证结果表明,考虑匮乏成本能够有效平衡经济效益与人道主义目标;无人机在救援领域具备巨大的应用潜力。未来可进一步考虑 多级供应链协调、车辆故障或充电限制 以及 多目标决策 等因素,以提升模型的实用性。
文章须知
链上镖师团队:常文婕(AEIC)、祁园园、汪朝杰、王一航、张仁义(EIC)、张晓乐
原文链接:https://doi.org/10.1287/trsc.2023.0438
原文链接见文末,或扫下方交流群二维码。群内实时更新推文及原文 pdf,方便专家学者随时获取(若二维码失效,请翻阅扫描最新文章的二维码)。



