论文题目:U-Aerodrome: Data-driven and risk-bounded airspace reconfiguration for safe integration of urban air mobility at aerodrome
第一作者:Xinting Hu 南洋理工大学机械与航空航天工程学院博士生,从事空域管理、无人机交通管理和城市空中出行的研究,从事基于风险的第三方航线规划和城市无人机作业调度工作。
E-mail:xinting002@e.ntu.edu.sg
通讯作者:Mir Feroskhan 南洋理工大学机械与航空航天工程学院助理教授,研究涉及无人机飞行动力学与控制、空中机器人与空间态势感知,专注开发人工智能驱动的无人机/无人机应用创新解决方案。
E-mail:mir.feroskhan@ntu.edu.sg
城市空中交通机场体系:一种数据驱动、风险有界的机场空域重构方法
论文摘要
本文旨在解决城市航空出行(Urban Air Mobility,简称 UAM)在机场附近空域难以安全融入的瓶颈。现有做法常将机场区域划定为固定的禁飞区,忽视航迹数据的时空分布差异,导致空域利用率低和潜在碰撞风险高。为此,作者提出 U‑Aerodrome 框架,核心思想包括:
按 标准仪表离场/进场程序(SID/STAR)对航迹进行分类,并在 等高度层(每100英尺)采样,以构建真实的三维轨迹数据集。 引入 风险约束边界模型,以事件“航迹点落在边界外”为风险,利用概率阈值 将航迹的 空域占用范围 控制在给定置信水平下。 针对高斯和非高斯分布分别采用 参数化椭圆拟合 和 核密度估计(KDE)确定初始边界,并通过 方向性最小包围矩形(OBB)统一不同高度层的边界。 通过 安德森–达令检验 确定航迹分布随时间变化的显著性,将边界动态更新到 小时尺度,从而提高空域利用率。
结果表明,该框架在保障安全的前提下显著缩小空域限制:与高斯假设相比,利用KDE的非高斯方法可提升安全性30.95%,空域可用性提升15.25%;进一步引入时间依赖后,可再节省20.02%的空域资源。
一、研究背景与问题定位
城市航空出行被寄予缓解地面交通拥堵的希望,但机场附近存在大量起降飞行器,使 低空空域 成为“红线”。传统做法常将机场周边设定为静态禁飞区或简单的三维矩形,存在以下局限:
过度保守:忽视航迹分布的差异和动态变化,导致划定的限制区域过大,阻碍了UAM的发展。 假设单一分布:多数研究采用高斯模型估计航迹分布,无法处理复杂的多峰或长尾特征。 缺乏动态更新:固定的边界忽略了不同时间段航班密度和轨迹方向的变化,影响安全性和空域利用率。
因此,亟需一种能够精确刻画航迹分布、引入风险约束并能动态更新的空域划分方法。
二、方法框架与技术路径
2.1 整体框架
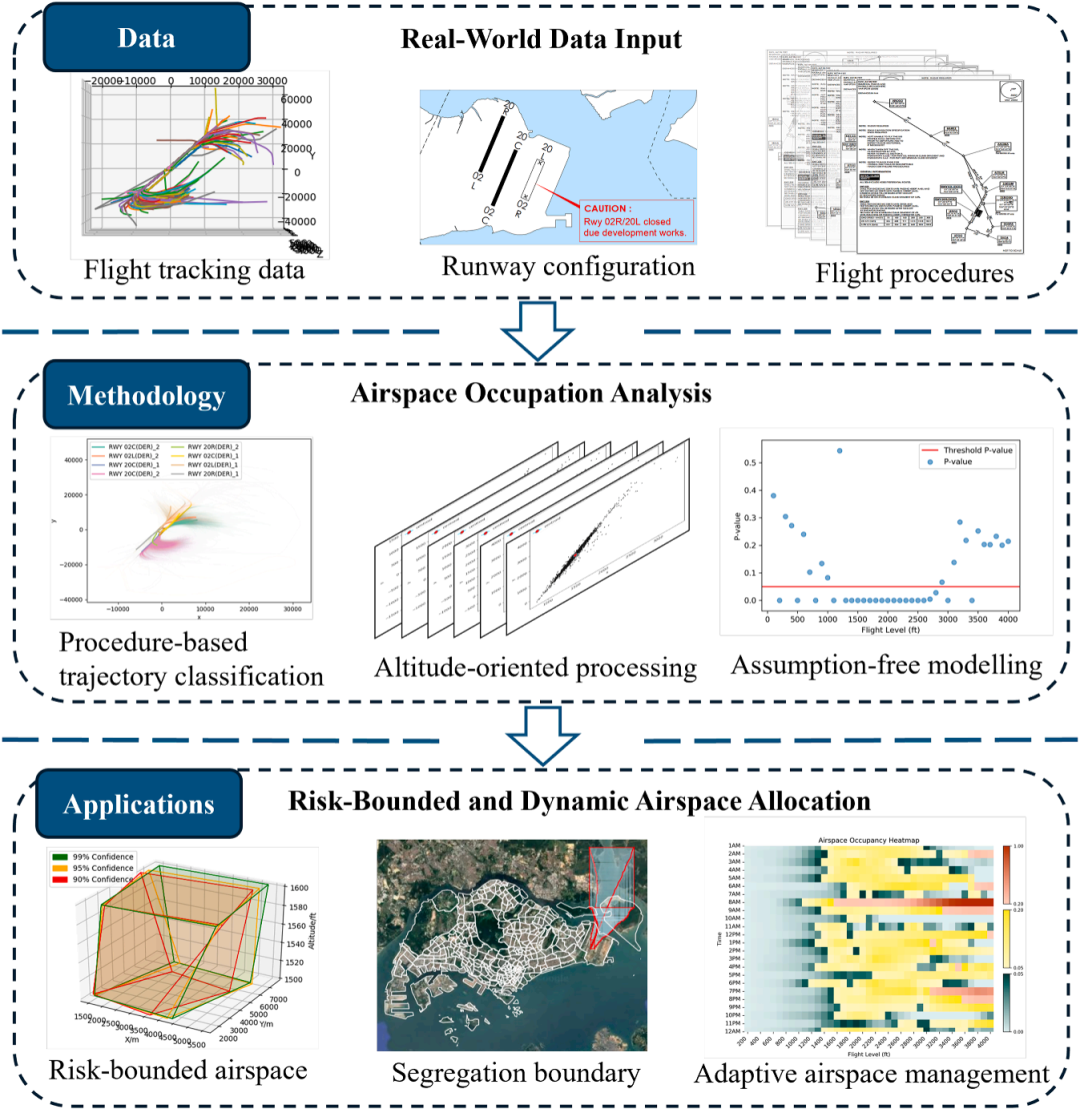
作者提出的 U‑Aerodrome 框架如图1所示。它以大量真实航迹为数据基础,融合概率模型和风险约束思想,主要分为四个模块: 轨迹分类与采样、初始边界估计、边界统一与动态更新、结果评估与优化。
2.2 轨迹分类与等高度采样
为了避免不同离场/进场程序混淆,作者按照 SID/STAR 对航迹分类。例如,某机场有数十条标准离场程序,航迹需对应至各自的程序。此外,轨迹中各高度段点数差异较大,可能造成统计偏差。因此,采用 等高度采样:
将每条轨迹按100英尺(约30米)间隔离散化。 在每个高度层上计算各程序的统计特征。 这样保证 纵向一致性,避免某些高度层被忽视。
2.3 风险约束边界建模
2.3.1 概念与目标
设航迹点 在三维坐标系中,如果 位于某风险边界外,则视为潜在冲突。定义风险事件 ,其中 为待求的空域边界。目标是在给定 风险阈值 下,最小化 的体积:
这里 表示边界的三维体积, 通常取0.05或0.10,意为允许最多5%的航迹点处于边界外。
2.3.2 参数化椭圆模型(适用于高斯分布)
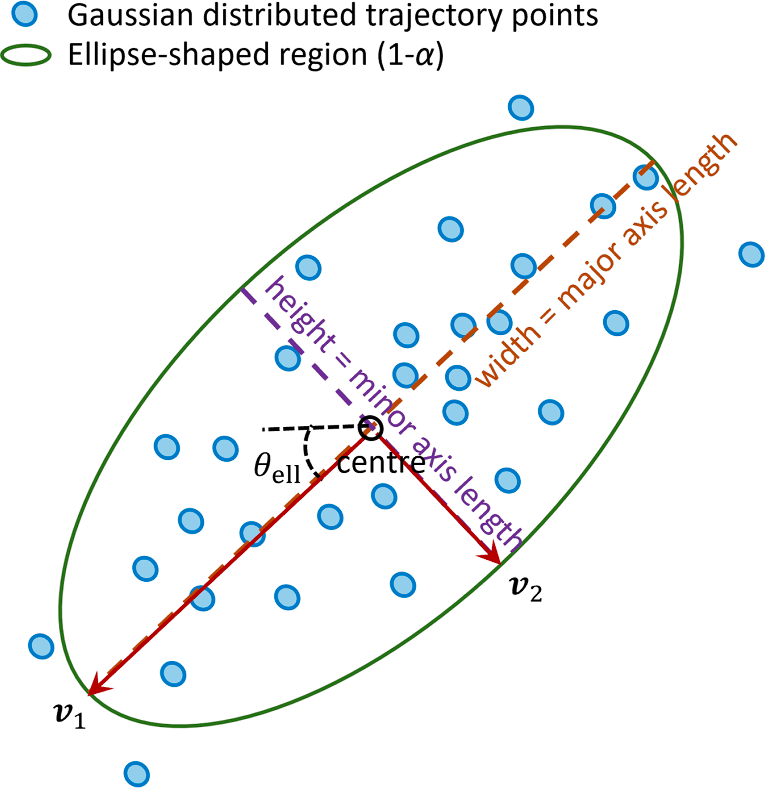
对符合单峰的高斯分布,航迹在某个高度层近似服从二维高斯。此时可通过 协方差矩阵 的特征分解得到主轴方向,再根据 卡方分布 确定包含 质量的椭圆半径。关键步骤包括:
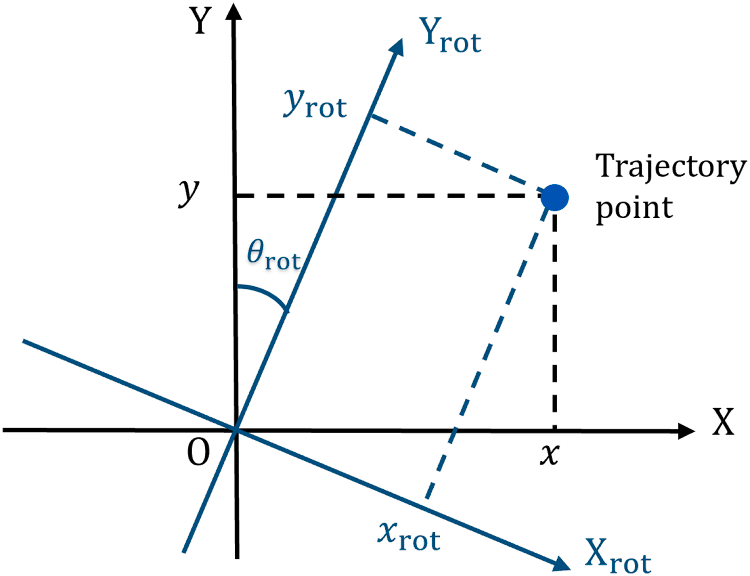
旋转变换:通过特征向量将坐标系旋转,使得协方差矩阵对角化。 半径缩放:用卡方分布的分位数 调整半轴长度。 生成椭圆:得到初始风险边界的二维轮廓,然后延伸为三维柱体。
对应图示参见图2和图3(取自 Fig.2 和 Fig.3),分别展示旋转坐标系和协方差椭圆。
2.3.3 非参数核密度模型(适用于非高斯分布)
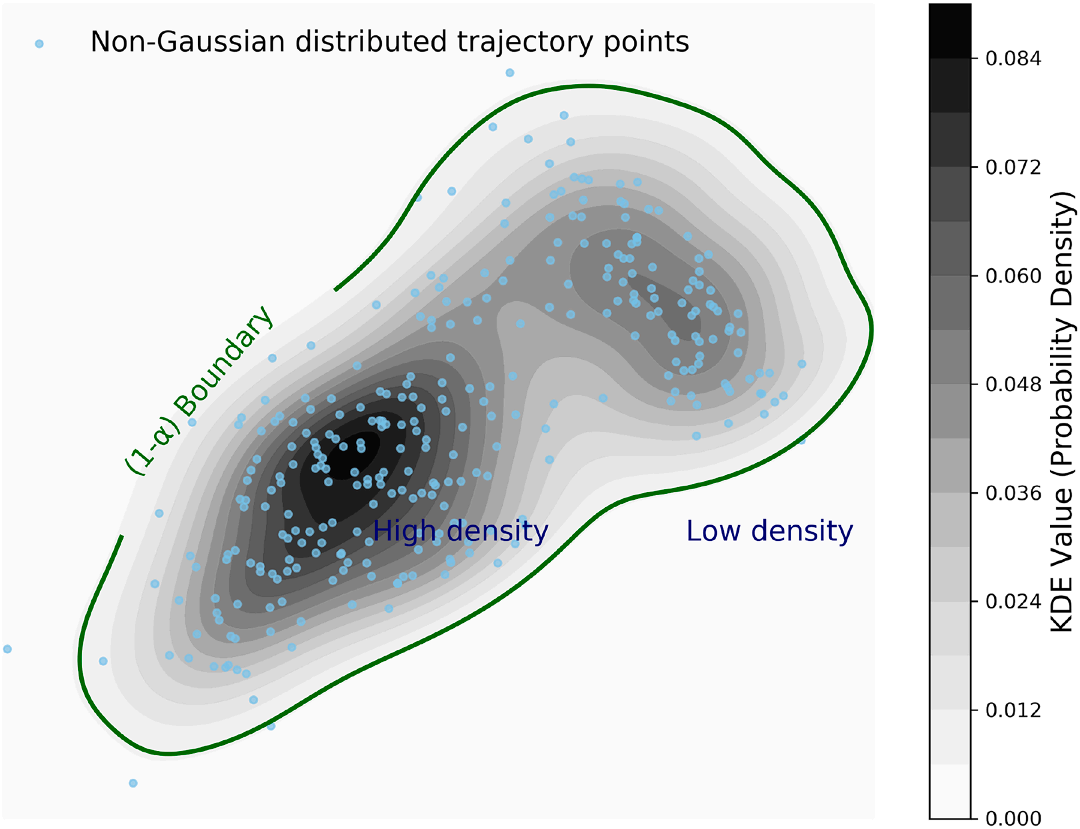
对于存在多模态或长尾的分布,参数化假设会失效。作者采用 核密度估计(KDE)构建平滑概率密度表面。具体流程:
在二维平面上对采样点应用核函数(如高斯核),得到估计密度 。 调整带宽以平衡平滑度和边界精度。 选择包含 的概率质量的 等值线 作为风险边界。
图4呈现了一个典型非高斯高度层的KDE结果,高密度区域呈现清晰的长条状。
2.4 边界统一与时间依赖更新
不同高度层由于分布差异,初始边界的形状和方向可能不一致。作者利用 方向性最小包围矩形(Oriented Bounding Box,OBB)将每个高度层的二维边界统一成矩形,便于垂直叠加。具体操作:
对每个高度层的边界进行旋转,使其与某一特定方向对齐。 计算包围矩形,记录长宽和中心点。 不同层的矩形统一方向后,组合成三维边界。
此外,航迹在不同时间段的分布存在显著差异。为此作者使用 安德森–达令检验 判断在不同时间段内分布是否一致。检验统计量 33.57 大于临界值1.78,表明 每小时 航迹分布发生显著变化。因此,边界需在小时尺度动态更新。
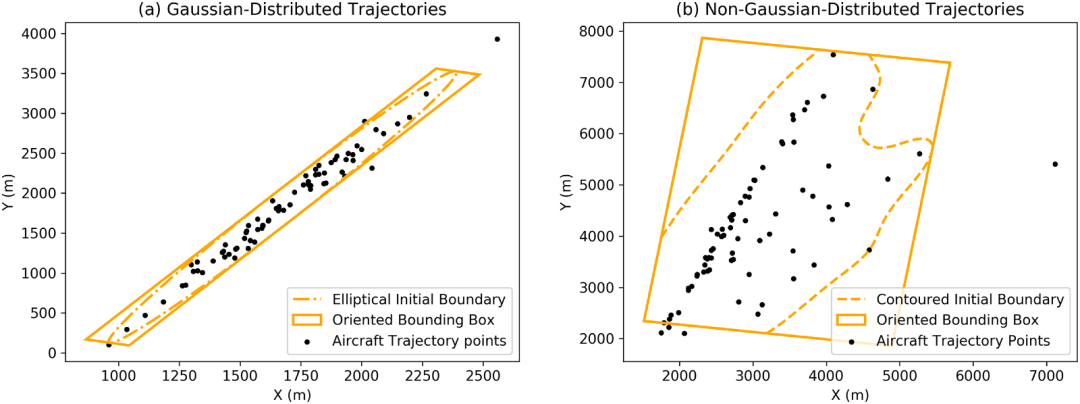
图 5 比较了高斯和非高斯方法得到的初始边界,明显看出高斯方法构建的边界更大而且更圆,而KDE方法更加贴合实际轨迹。
2.5 结果评价与优化指标
作者通过Changi Airport真实航迹验证框架的有效性。评价指标包括:
安全性:在指定 下,落在边界外的航迹点比例是否小于阈值。 空域可用性:与传统方法相比,减少的空域面积/体积百分比。 时间效率:动态更新带来的空域节省是否能反映不同时间段航班密度。
三、案例分析与实施难点
3.1 实际航迹的复杂性
研究使用新加坡樟宜机场多个SID/STAR的雷达航迹。难点在于:
高峰期流量密度高、转弯角度大,航迹呈扇形分布,导致 高度层之间的分布异质性。 非高斯分布普遍存在,如多波峰或偏离中心,单一高斯模型会严重高估边界范围。
3.2 数据分类与特征提取
对于数万条轨迹,确保分类正确且采样均匀是挑战。作者通过以下措施解决:
程序匹配算法:根据飞机机型和计划航路自动匹配SID/STAR,避免人工误差。 数据清洗与异常剔除:剔除失联、转弯过急的异常轨迹,保证样本质量。 等高度层校验:采用轨迹长度归一化和时间插值,确保不同航班在相同高度层的采样点数量一致。
3.3 边界缩减与安全性平衡
缩小空域边界必须保证风险水平不超出阈值。为此作者在模型中设置 ,并通过蒙特卡罗模拟验证边界外点比例。难点在于 非高斯分布的尾部,需要较宽的边界才能覆盖所有异常航迹。因此,最终采用 OBB 统一边界,保证边缘部分有适当安全裕度。
3.4 时间尺度确定
采用 安德森–达令检验 判断不同时间段的航迹分布是否相同。检验结果表明小时级别的分布差异最大,因此边界更新需基于小时尺度。每小时根据航迹重新计算KDE或椭圆并更新边界,确保随时间变化。
四、实验结果与对比分析
4.1 初始边界对比
对某一高度层,采用高斯假设得到的边界与KDE方法差异明显。高斯假设预测的边界面积为KDE方法的1.01倍,排除了1.87倍的实际航迹点。这种过度保守的边界浪费了空域资源。图5展示了两种方法的差异。
4.2 垂直变化特点
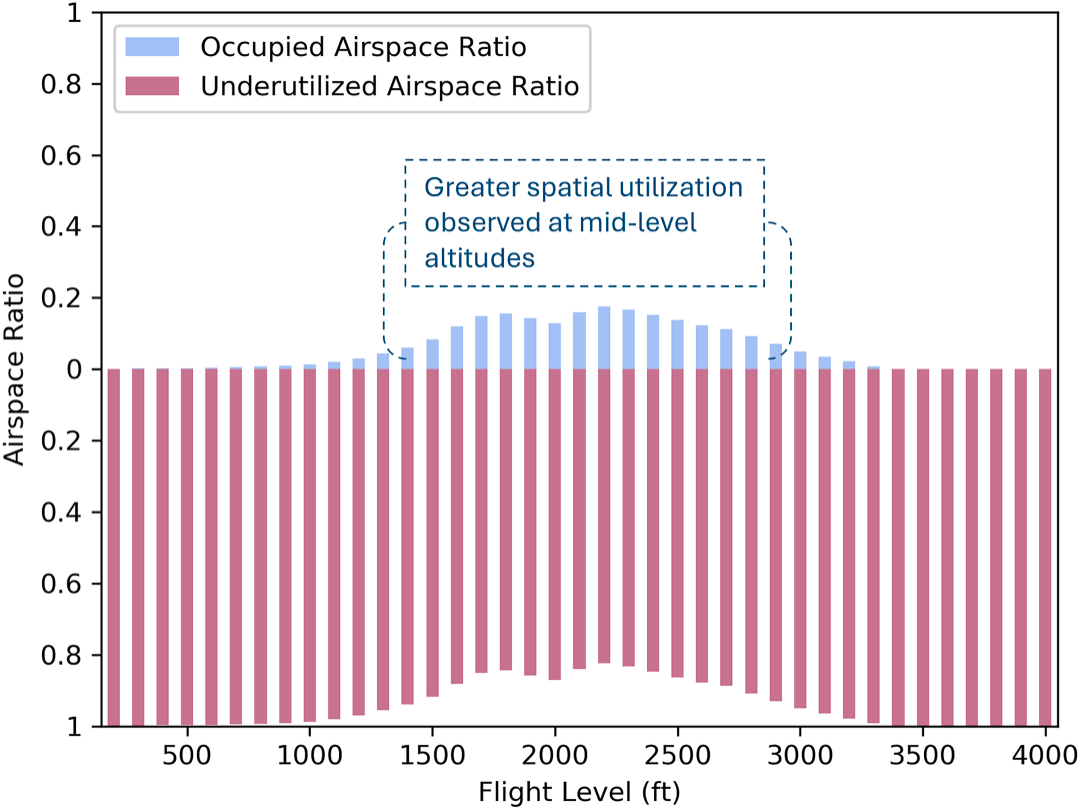
图 6 显示各高度层航迹占用率随高度的变化。1500–3000英尺是高密度区,说明航班多数在此高度段转弯;高空和低空的分布则较为稀疏。
4.3 动态边界效果
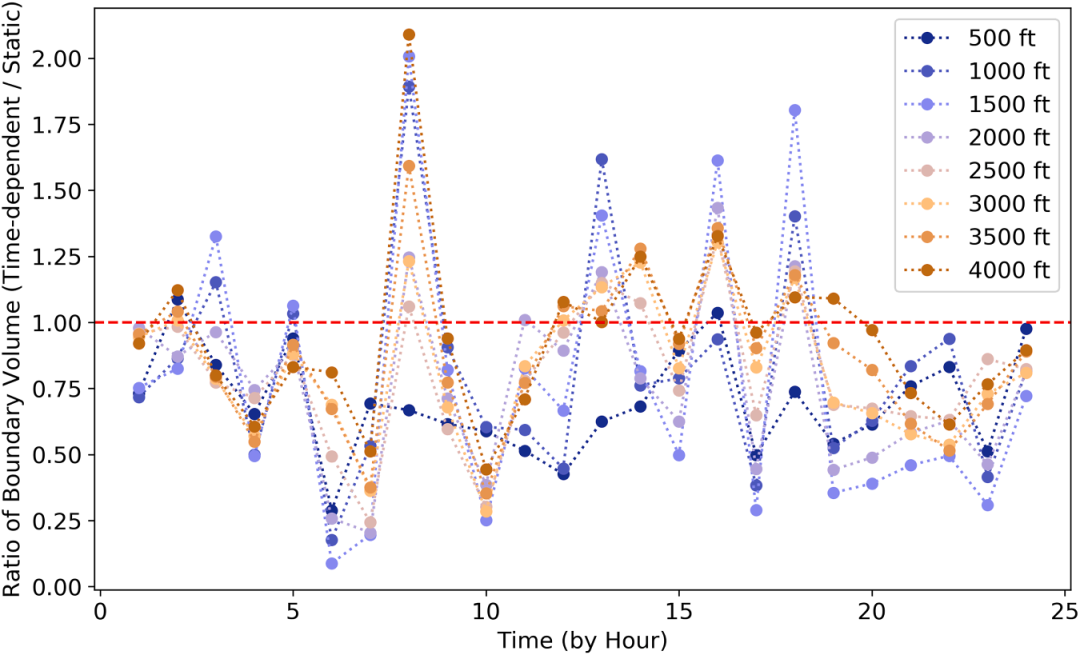
通过时间依赖的动态边界,可以进一步提高空域利用率。图 7 比较了 静态边界 和 动态更新边界 的体积。采用动态方案,在保持相同风险水平的情况下,可节省约20.02%的空域体积。
4.4 风险约束优化
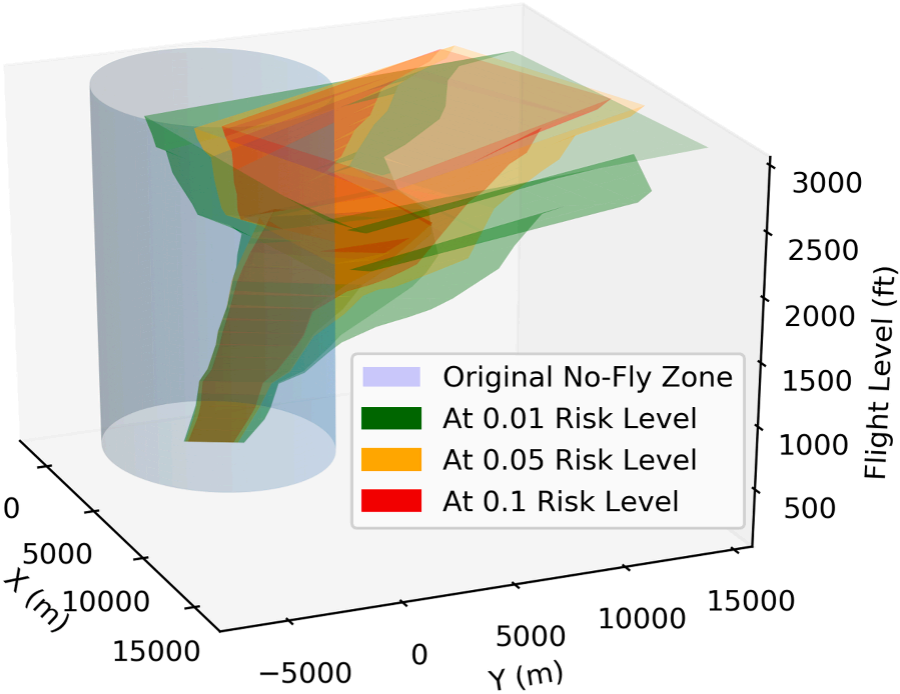
作者还利用风险约束参数对边界进行精细调节。降低 会增加安全裕度但减少空域利用率,反之亦然。图 8 示例了通过调整 优化后的风险边界,边界内密集区域明显缩小。
五、创新点与贡献
本文的主要创新与学术贡献体现在以下几个方面:
程序与高度层双重分类:首次系统地将SID/STAR和等高度层结合,用于构建三维数据集,避免了传统研究中样本不均衡的问题。 风险约束的概率化模型:将空域安全问题形式化为体积最小化的约束优化问题,引入概率阈值 ,有效平衡安全与利用率。 高斯与非高斯并行建模:针对不同分布特征采用不同建模方法,提高了模型适用性和精准度。 OBB统一与时间依赖更新:提出用方向性最小包围矩形统一不同高度层的边界,并通过统计检验确定动态更新的时间尺度,实现了空域配置的精细化。 实证验证与量化指标:利用樟宜机场真实航迹数据进行验证,并给出安全性提升30.95%、可用性提升15.25%、动态更新节省20.02%的量化成果。
六、结论与展望
本文提出的 U‑Aerodrome 框架通过数据驱动、风险约束和动态更新的手段,为城市航空出行在机场邻域的安全整合提供了创新思路。研究表明,合理的风险水平设计和非高斯建模可显著缩减空域限制,动态更新机制能适应航班的时空变化。未来研究可在以下方面深入:
多机场协同:考虑多个机场或起降点的互动影响,研究更复杂的空域网络配置。 人机共存和管制策略:结合空中交通管制和自动化无人机避碰策略,进一步提升安全性。 实时数据更新:利用实时航迹和气象数据动态调整边界,提高适应性和鲁棒性。
通过对现实航迹的大规模分析和风险约束建模,本文为UAM的安全实施提供了理论基础与实践建议,对城市低空空域管理具有重要参考价值。
文章须知
链上镖师团队:常文婕(AEIC)、祁园园、汪朝杰、王一航、张仁义(EIC)、张晓乐
原文链接:https://doi.org/10.1016/j.trc.2025.105506
原文链接见文末,或扫下方交流群二维码。群内实时更新推文及原文 pdf,方便专家学者随时获取(若二维码失效,请翻阅扫描最新文章的二维码)。



