原文链接见文末,或扫下方交流群二维码。群内实时更新推文及原文 pdf,方便专家学者随时获取(若二维码失效,请翻阅扫描最新文章的二维码)。
面向复杂交通系统的仿真优化方法:异方差鲁棒贝叶斯框架
论文摘要
论文针对交通系统仿真优化中普遍存在且影响巨大 异方差噪声 问题,指出现有研究很少考虑异方差性对解的稳健性影响,导致得到的解决方案不够可靠。为此,作者将 仿真‑基于稳健优化(SBRO) 问题设定为在满足不确定性约束的条件下,最小化仿真输出期望。为求解该问题,提出 异方差稳健贝叶斯优化(HRBO) 方法:分别用 高斯过程(GP) 构造目标函数和约束函数的代理模型,利用 贝叶斯后验推断 处理噪声,构建加入稳健性机会约束的 受约束期望改进(EI)函数 并采用 两阶段搜索法 优化,结合 自适应模拟资源分配 提高计算效率。方法在测试函数、单服务器排队问题和连续网络设计问题上进行了验证,实验表明 HRBO 能有效应对异方差噪声并识别出更稳健的解决方案。
一、研究背景与问题提出
1.1 交通仿真优化与异方差噪声
仿真‑基于优化(SBO) 被广泛用于交通网络设计、控制和规划,其目标是通过随机仿真评价候选方案的绩效并寻找最佳方案。由于交通系统复杂且随机性强,仿真模型计算昂贵、非凸且存在多个局部最优。
异方差性 指仿真输出的方差随设计空间不同位置而变化。在交通仿真中,异方差性可能来自随机驾驶行为、期望车速等随机对象。图1显示了拥堵收费示例中随着收费率改变,总旅行成本均值与方差的变化,蓝色区域表示 置信区间,宽度体现噪声水平。
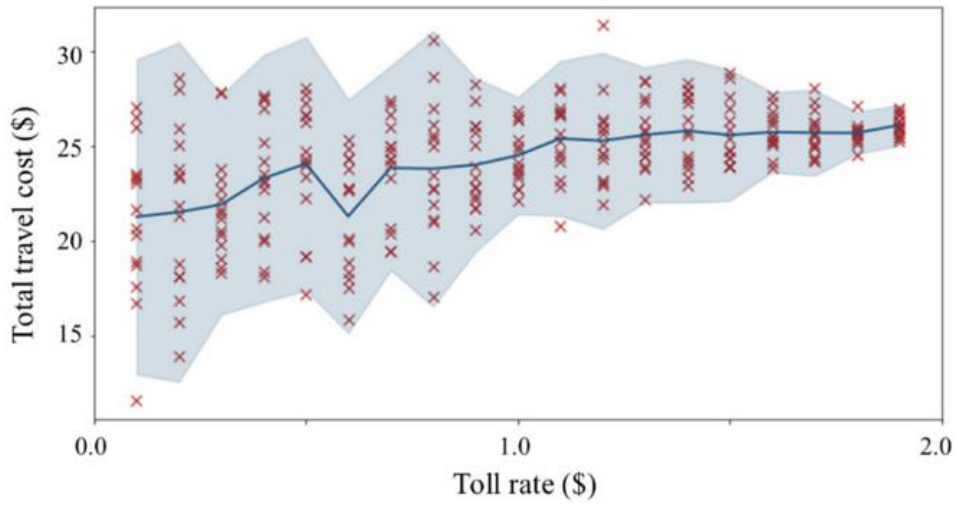
图1 交通仿真的异方差性(取自 Fig.1) 现有许多仿真优化算法默认 同方差噪声,忽视异方差性,导致效率低或解不稳健。因此有必要考虑异方差噪声对交通决策稳健性的影响。
1.2 问题定义:仿真‑基于稳健优化 (SBRO)
作者提出的 SBRO 问题旨在寻找决策向量 ,使得 仿真输出期望 最小,同时控制其方差 不超过给定阈值 。还考虑设计成本,并按权重合并至目标函数。
为度量解的稳健性,引入 Taguchian 稳健性 概念,即解在系统不确定性存在时保持性能的能力。
上述问题难点包括:
异方差噪声 使估计期望与方差更加不确定; 高计算成本 限制仿真次数; 受约束 期望改进 (EI) 函数 的优化会出现“平坦区域”,使算法难以探索。
二、模型与方法
2.1 双响应高斯过程代理建模
为同时刻画期望 和方差 ,HRBO 使用 双响应建模策略:分别为随机目标函数和方差(实际建模其对数)建立高斯过程代理模型。设 为已采样点及其仿真输出集,则假定 为一个 GP,并采用均值函数 和协方差函数 建立先验。在获得仿真数据后,应用下式更新 GP 的后验均值和协方差:
其中 为采样点矩阵, 为对应的目标值向量, 包含观测噪声方差。对方差 ,作者对其对数建立类似的 GP 模型,并通过贝叶斯后验估计 和 的期望与方差,用于更新代理模型。这种 分离建模 简单易行,允许分别设计均值和方差模型,且便于实施稳健性分析。
2.2 受约束期望改进与两阶段优化
为在有限仿真预算下充分探索解空间并找到更佳且稳健的解,HRBO 在贝叶斯优化基础上提出 受约束期望改进 (Constrained EI) 函数。设当前最优可行解的观测值为 ,代理模型预测均值为 ,标准差为 。则期望改进为:
其中 和 分别为标准正态分布函数和密度函数。为保证解的稳健性,引入机会约束
即通过后验分布保证方差不超过阈值 的置信度大于 。约束等价于:
其中 和 为 的 GP 预测均值和标准差。
当EI函数包含约束时,直接使用梯度法易陷入 平坦区域(EI近零),如图3所示,这时需要新的采样策略。作者提出 两阶段优化法:
阶段一:寻找起始点。在 EI 函数可能平坦的区域之外搜索满足
的解 。该过程通过引入辅助变量将条件转化为无约束优化问题:
其中 为满足 的标准正态分布分位点。
2. 阶段二:局部优化。以找到的多个 作为起点,应用梯度‑基方法求解式 (17)–(19) 的受约束优化问题,得到新的候选点。
这种策略避免了在平坦区域停滞,也能处理概率约束。
2.3 贝叶斯后验推断与自适应模拟资源分配
传统贝叶斯优化在仿真点 处估计目标值时,仅使用样本均值 和样本方差 ,而忽略了方差估计的不确定性,容易造成偏差。HRBO采用 贝叶斯推断,将 和 视为随机变量,并构建 非信息后验 或 GP‑基后验,从而同时估计期望和方差及其不确定度。 为了节约仿真成本,算法还结合 排名‑选择技术 设计自适应仿真资源分配:在每次迭代中优先将仿真预算分配给可能可行且有潜力的方案,并根据后验不确定度决定仿真次数。这使得 HRBO 在有限预算下能快速收敛。
三、实验设计与结果分析
3.1 连续网络设计问题 (CNDP) 设置
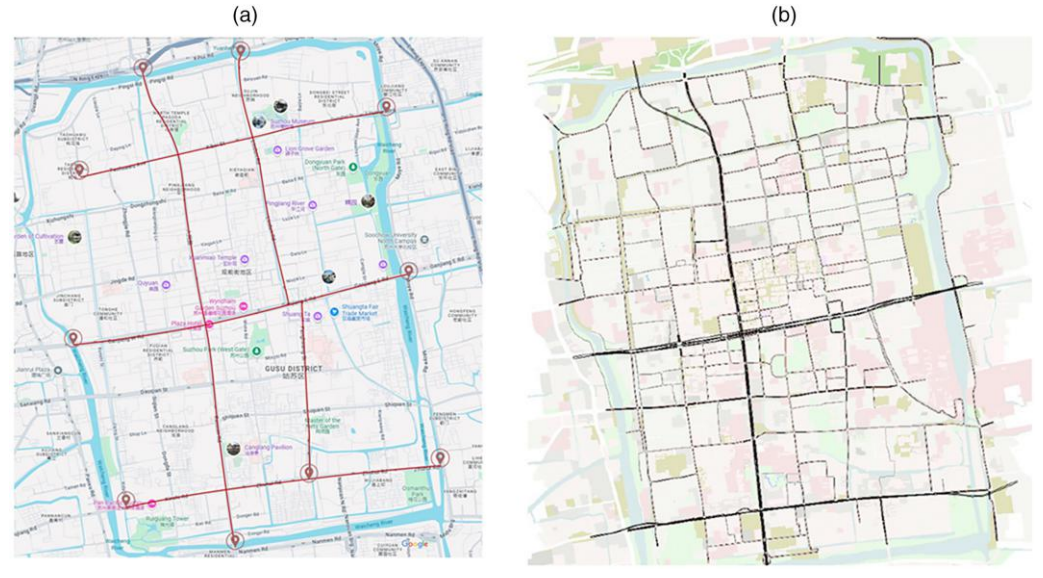
论文将 HRBO 应用于苏州市区的 连续网络设计问题,通过提升五条主要道路的自由流速度(Free‑Flow Speed, FFS)来降低旅行成本。研究区域包括 8,176 个节点和 22,778 条有向路段,利用自动车牌识别数据生成 OD 需求。图2(a) 示意了可能扩容的主要道路,图2(b) 给出了用于微观仿真的 SUMO 网络。
实验假设每提高 的 FFS 每车道每米成本为 ,设计成本 与 FFS 和道路长度线性相关;权重 、 ,约束方差阈值 。仿真持续 30 分钟高峰期,前 5 分钟为热身。
3.2 旅行时间可靠性分析
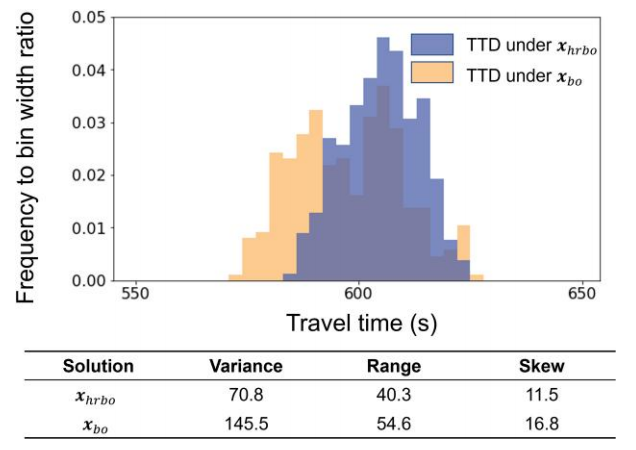
采用 HRBO 和普通贝叶斯优化(BO)求解 CNDP,并在 450 次仿真预算下得到稳健解 与非稳健解 。HRBO 解的目标值约为 622,平均旅行时间方差为 71;BO 解的目标值约为 615,但方差高达 146。为比较两方案的旅行时间可靠性,作者对每个方案进行 250 次独立仿真,统计旅行时间分布(TTD)。如图 3 所示,蓝色直方图对应 ,橙色直方图对应 。HRBO 解的旅行时间分布更加集中,方差和偏度明显更小,表明系统运行更加稳定。
3.3 旅客效用评价
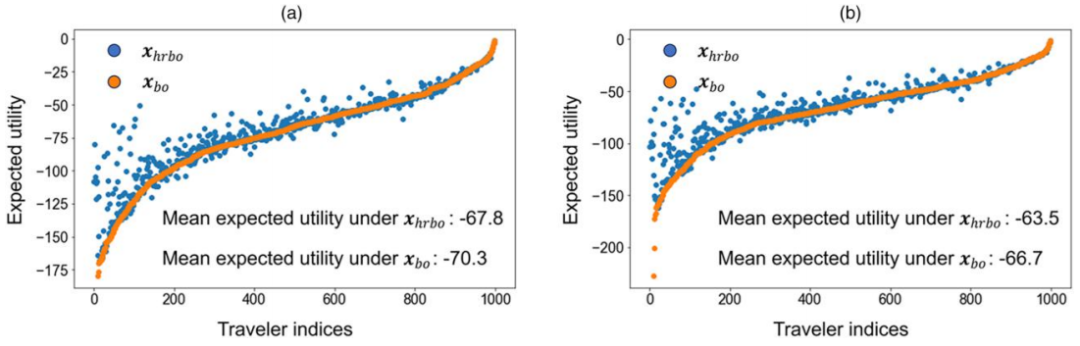
基于微观经济学中的 可靠性价值 (VOR) 与 旅行时间价值 (VOT) ,作者用两种方法评估乘客效用:
均值‑方差方法:效用期望其中 为平均旅行时间, 为旅行时间的标准差, 与 为偏好参数。 调度方法:假设乘客偏好准时到达,效用为
图4 给出了两种评价下各旅客期望效用随旅客索引的分布。蓝点代表 HRBO 解,橙点代表 BO 解。可以看出,HRBO 解整体效用更高,尤其是对于低效用群体(通常是行程较远的旅客)提升更明显,这说明稳健优化带来了公平性改善。
3.4 方法性能比较与仿真资源效率
论文将 HRBO 与 约束贝叶斯优化 (CBO)、响应面法 (RSM) 和 Taguchi‑Kriging 方法 (TKM) 进行比较。用 10 组随机起点重复实验,各算法均消耗 450 次仿真。结果见表1:HRBO 获取 5 个可行解且平均目标值最优,而 CBO 无可行解,RSM 只有 1 个可行解且目标值较差,TKM 有 3 个可行解。 为分析不同预算下算法表现,作者绘制了计算预算–性能图(图5),左轴为平均目标值,右轴为获得的可行解数量。可以看出,无论仿真预算多少,HRBO 均能稳定找到更多可行解且保持较低目标值。
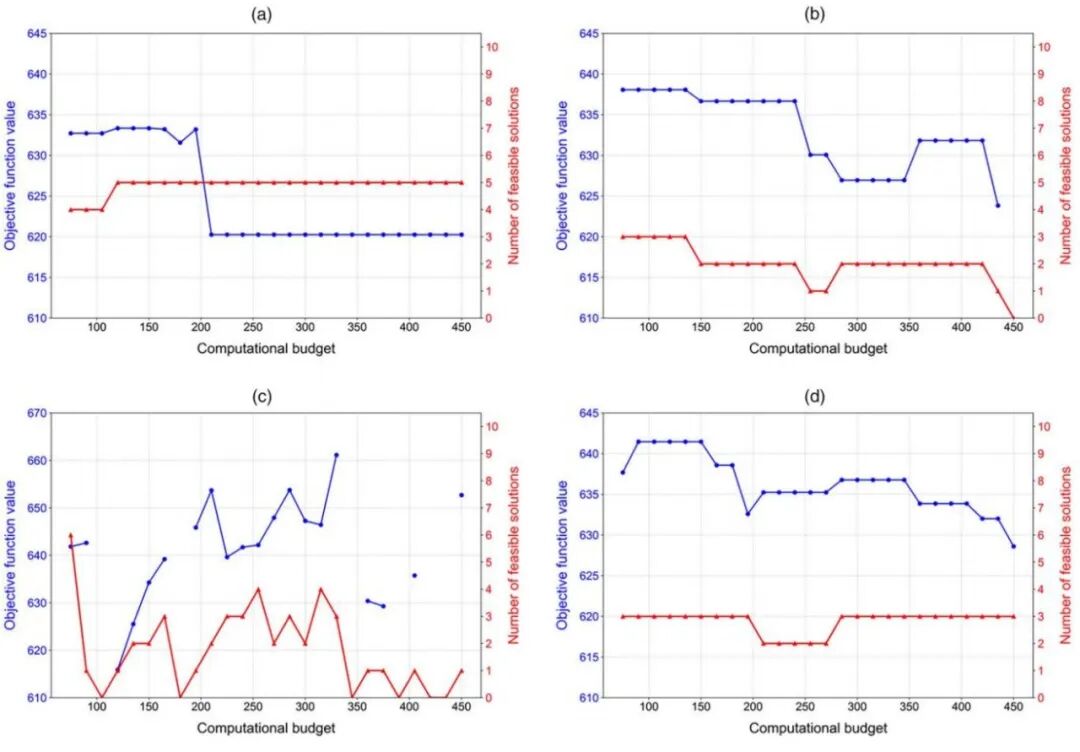
此外,为衡量算法收敛速度,图6 显示了各算法在迭代过程中最佳解的平均目标值和置信区间。HRBO 的收敛曲线明显低于其他方法,且波动较小,表明其在有限仿真预算下能更快逼近最优解。
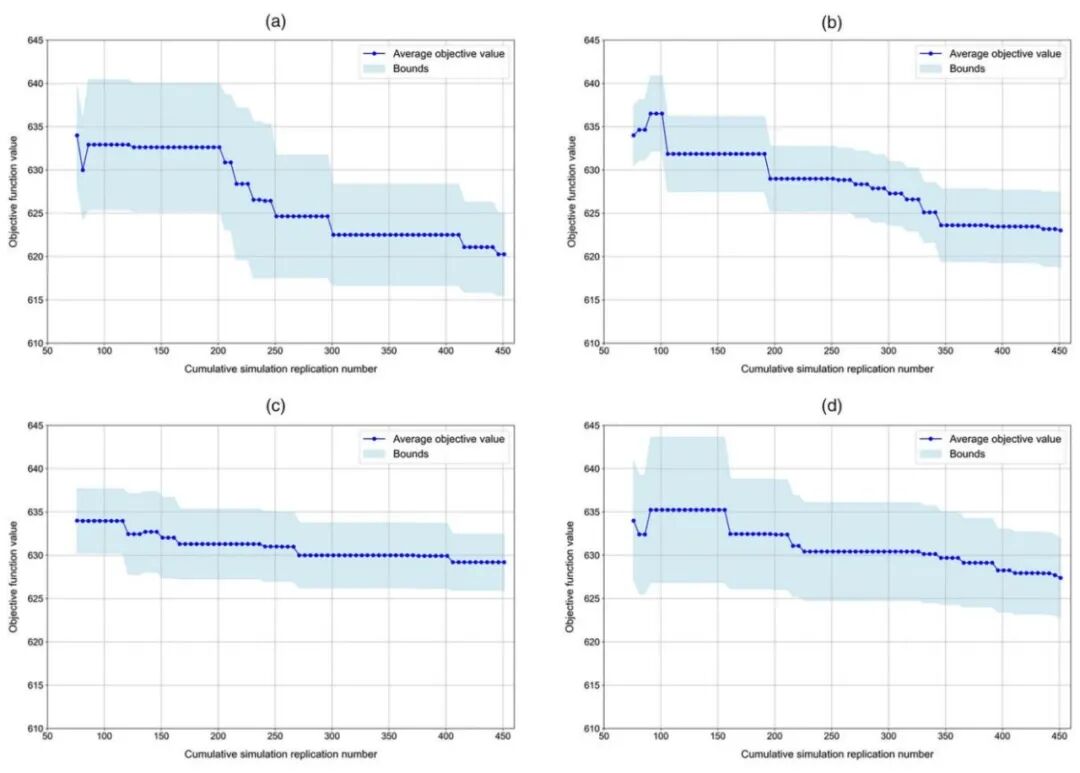
四、创新点与学术贡献
考虑异方差噪声的稳健目标:将异方差性视为仿真本质特征,通过控制方差实现 Taguchian 级稳健性,补充了传统 SBO 只追求期望优化的不足。 双响应高斯过程代理模型:分别对目标均值和对数方差建立 GP 并结合贝叶斯后验更新,在异方差环境下有效估计不确定度。 受约束期望改进与机会约束:基于传统 EI 引入机会约束,既考虑改进潜力又控制方差,通过 (18)-(20) 实现对可行与不可行区域的平衡探索。 两阶段优化法:解决 EI 函数平坦区域难题,先寻找满足标准化改进条件 (21) 的起始点,再进行局部优化,提高采样效率并保障可行性。 贝叶斯推断与自适应仿真资源分配:利用后验推断同时评估 与 的不确定性,并结合排名‑选择技术动态调整仿真次数,使算法在有限预算下更经济高效。 真实交通网络验证与公平性分析:在苏州实际道路网络上应用 HRBO,展示了稳健方案提高旅行时间可靠性和旅客效用的潜力,并指出稳健优化可以减小行程较远群体的不公平性。
五、结论与展望
本文详细分析了 HRBO 方法的理论构建与实验验证。该方法通过 异方差稳健优化 概念将贝叶斯优化扩展到解决仿真‑基于稳健优化问题,兼顾解的期望性能和方差约束,克服了传统方法忽视异方差噪声的缺陷。实验表明,在交通网络设计等仿真场景中,HRBO 不仅能够识别更可靠的设计方案,还能显著提高旅行时间可靠性与乘客公平性。
未来研究可考虑:
扩展到 多目标稳健优化,同时考虑成本、排放等多指标; 探索 高维设计空间 与 离散‑连续混合决策 情况下的模型效率; 结合 实时交通数据 动态更新代理模型,提升方法在在线优化中的适用性。
上述工作将进一步推动仿真优化技术在交通系统和其他复杂系统中的实践应用。
文章须知
推文编辑:单子叶
责任编辑:张仁义
原文链接:https://doi.org/10.1287/trsc.2024.0840