
AIS数据驱动的船舶交通流预测:深度多视角学习框架的建模验证
一 研究背景与问题提出
随着全球海运贸易量的不断增长,船舶流量预测(Vessel Traffic Flow,VTF) 对航道规划、安全管理和港口资源调度至关重要。然而,传统的机器学习方法(例如ARIMA、SVM、Kalman滤波等)难以有效处理复杂的时空依赖关系,预测精度和稳定性有限。近年来深度学习模型(如CNN、LSTM、Bi‑LSTM等)在交通预测中取得突破,但这些模型通常只考虑单一视角,难以同时捕捉周期特征、时间演化和多通道关系。此外,现有研究大多聚焦短期预测,缺乏对长短期信息的统一建模;同时常用损失函数仅关注局部误差,忽视序列整体相关性。
针对以上问题,本文提出了一种多视图周期‑时间‑语义关系网络(MPTNSR)模型,旨在通过卷积神经网络(CNN)、双向长短时记忆网络(Bi‑LSTM)和图卷积网络(GCN)等多视角特征融合方法,精准预测未来船舶流量,并利用均方误差(MSE)与皮尔逊相关系数(PCC)结合的损失函数提升模型鲁棒性。
二 数据与特征工程
2.1 数据来源与预处理
本文利用AIS航迹数据选取曹妃甸港(CFDP)和成山角(CJ)两大水域作为实验区域,分别包含6条和8条航道。采样时间为2020年7月1日至9月30日,共计92天。将一天划分为12个2小时的时间段,形成12×92的VTF矩阵。为应对AIS数据噪声和缺失问题,首先用DBSCAN聚类去除孤立噪声,再采用立方样条插值(CSI)方法按10秒间隔补全轨迹。
2.2 VTF统计截面确定
每条航迹由一系列时间‑经度‑纬度点组成:
两条轨迹连续穿越统计截面时,记为VTF计数增加1。截面位置由两节点 和 的坐标 和 决定,如下式计算截面斜率 与截距 :
判断轨迹与截面交点 时,利用两时刻连续轨迹点坐标 、 代入直线方程求解其交点坐标 。若轨迹线段与截面相交,则将对应时间段的VTF计数加1。
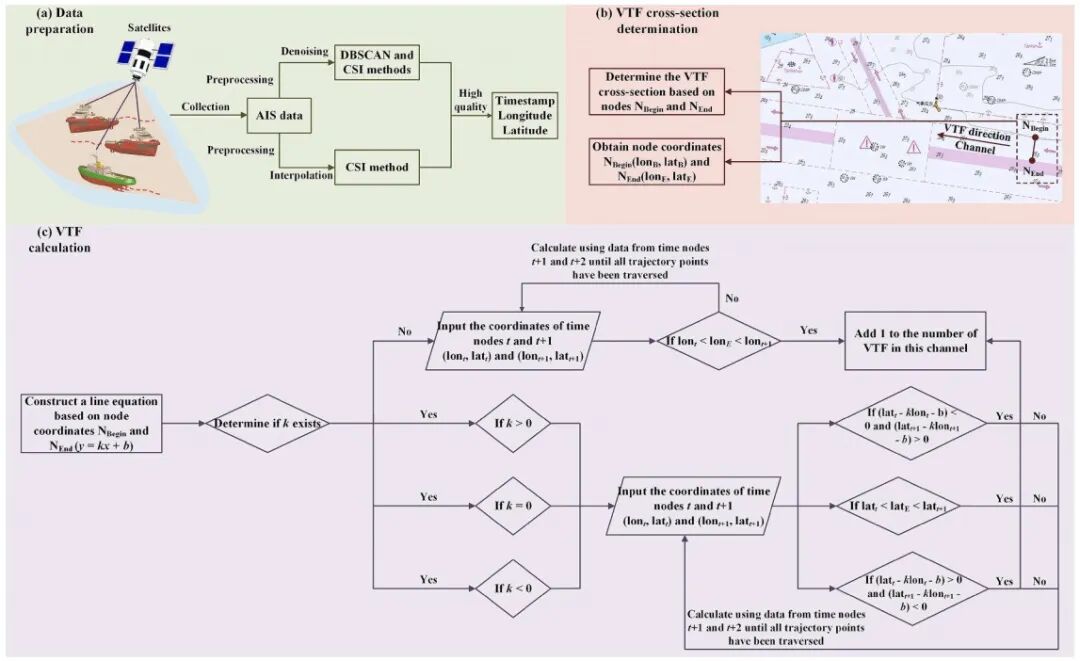
下图展示了AIS数据处理与VTF统计过程:图中包含数据采集、离群点去除与插值以及截面判定等步骤。
2.3 VTF数据结构与时间序列
将每天的VTF数据表示为二维矩阵,行表示时间段,列表示日期:
VTF时间序列 tVTF$值。
三 多视图模型设计
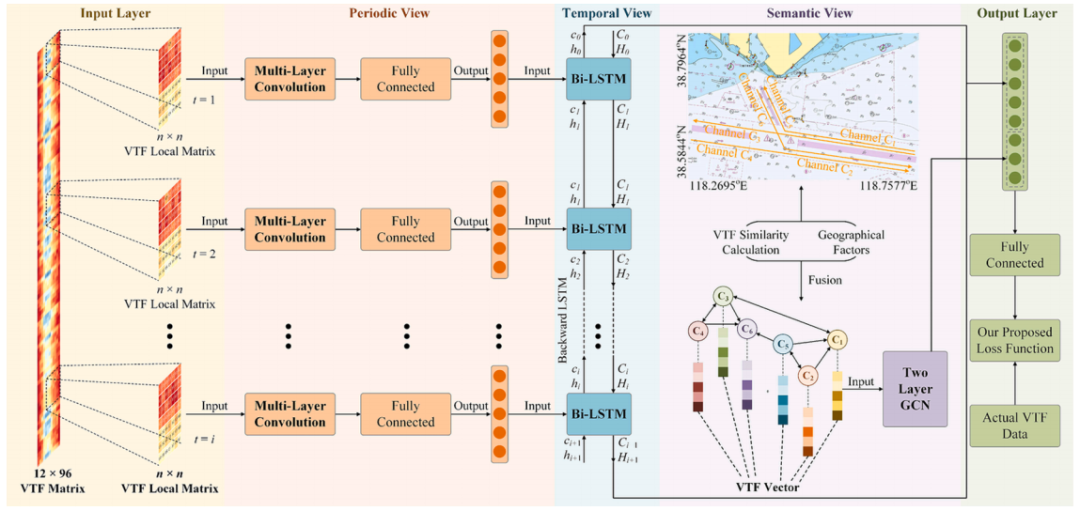
MPTNSR模型综合了周期视图、时间视图和语义视图,如图2所示。三个视图分别利用CNN、Bi‑LSTM和GCN提取局部周期、时间演化和跨通道关系,并通过全连接层融合特征,最后采用新型损失函数优化。
3.1 周期视图:局部周期特征提取
周期视图旨在捕捉VTF在空间‑时间邻域内的周期变化。将 按时间邻域提取出 局部 VTF 矩阵作为输入,通过多层卷积计算获得特征向量:
卷积层数为4,卷积核大小为,padding为1;输出经过全连接层生成特征向量,作为时间视图的输入。
3.2 时间视图:双向LSTM建模
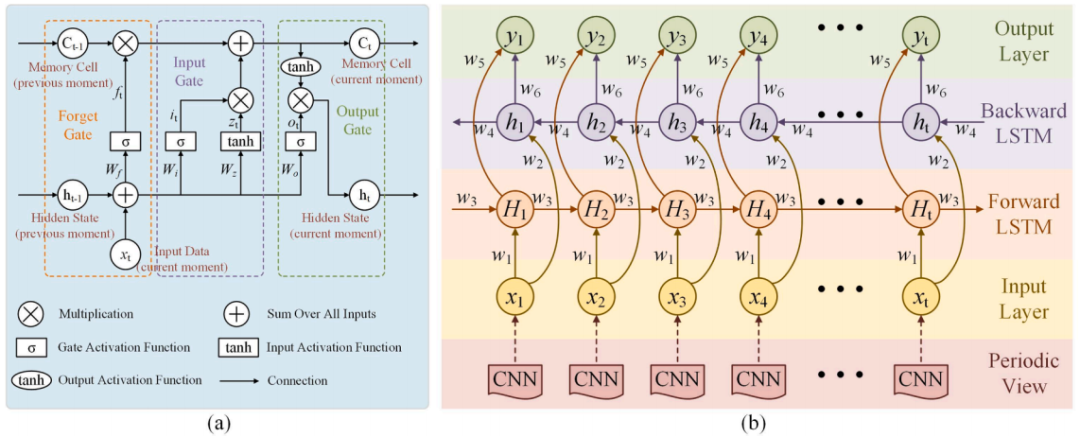
时间视图基于Bi‑LSTM捕捉VTF序列的前向和后向演化模式。Bi‑LSTM包含两套LSTM单元,分别处理正序列和逆序列,其隐状态由输入门、遗忘门和输出门控制。以第 时刻局部特征 和前一时刻隐藏状态为例,前向网络的遗忘门和输出门公式为:
当前输入与前一隐藏状态生成新的候选状态后,经遗忘门控制的旧状态及输入门控制的合并生成新的记忆单元。双向网络的正、反向输出 、 拼接后输入全连接层得到时序特征向量。
为了直观说明Bi‑LSTM结构,下图展示LSTM和Bi‑LSTM的计算流。
3.3 语义视图:跨通道关系建模
不同航道之间可能存在空间邻近或相似变化模式。语义视图使用GCN对通道间关系建模,包括地理距离权重 和相似性权重。相似性通过动态时间规整(DTW)计算不同通道VTF时间序列的相似度,二者按比例融合构建邻接矩阵 :
GCN通过谱域卷积提取图结构特征,输出语义特征向量 。周期、时间、语义特征融合为 ,经全连接层输出最终预测值。
3.4 损失函数:MSE与PCC联合
为同时考虑预测误差与整体趋势一致性,模型提出MSE与PCC联合损失函数:
其中 衡量预测值与实际值的平方差, 定义为两序列的皮尔逊相关系数:
该损失既鼓励误差减小,又促使预测序列与真实序列形态一致。
四 实验与结果分析
4.1 数据可视化与实验设置
数据可视化 图4展示两大水域的船舶航迹密度和统计截面分布。可见,CFDP 区域有六个航道,主要集中在港口附近;CJ 区域有八个航道,呈东西走向的主航线及其支线。
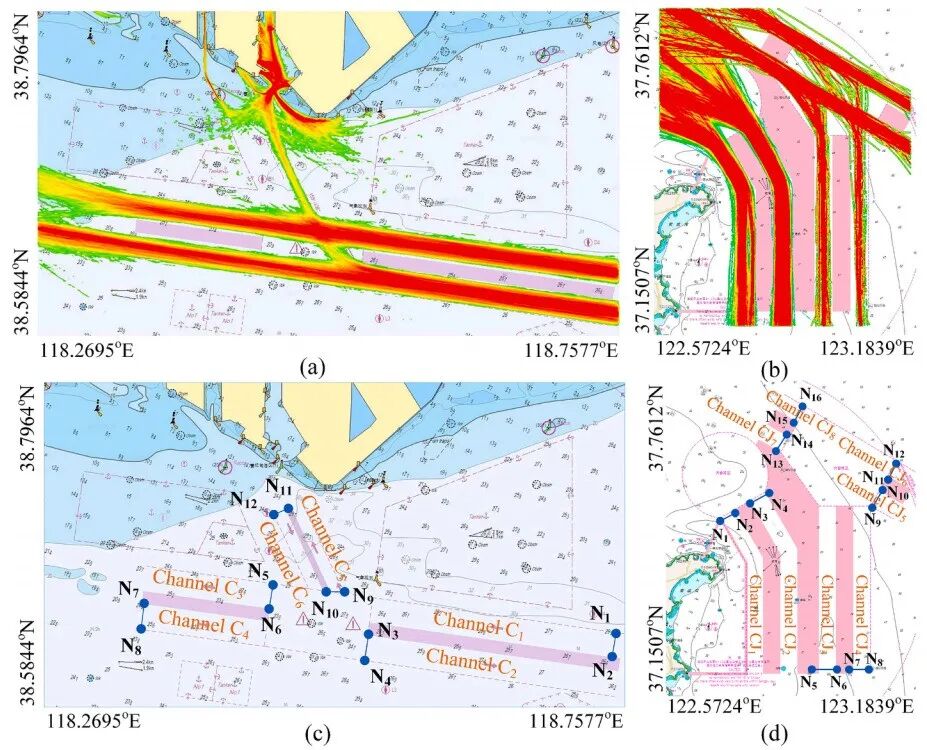
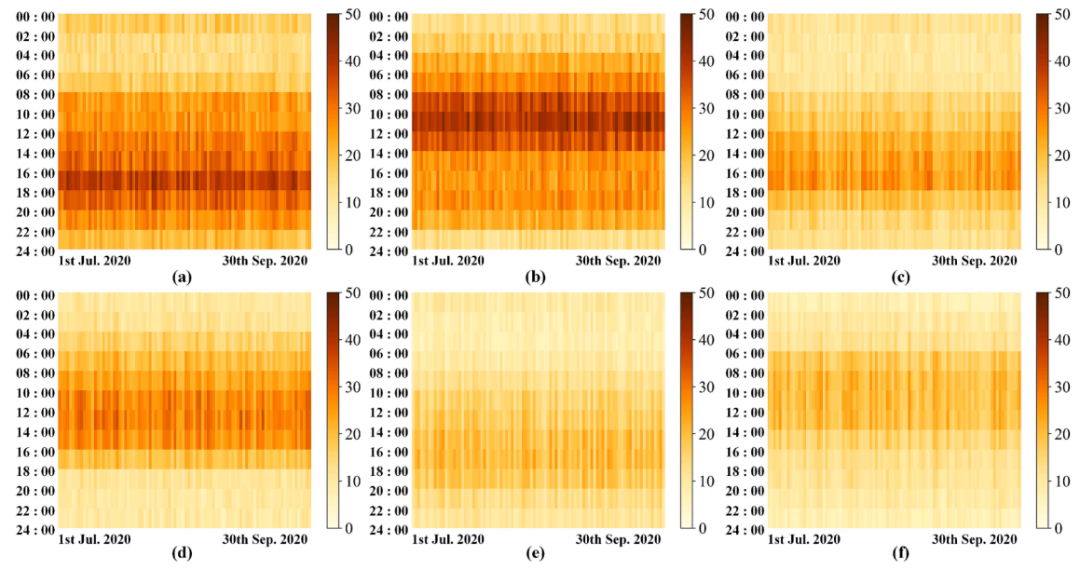
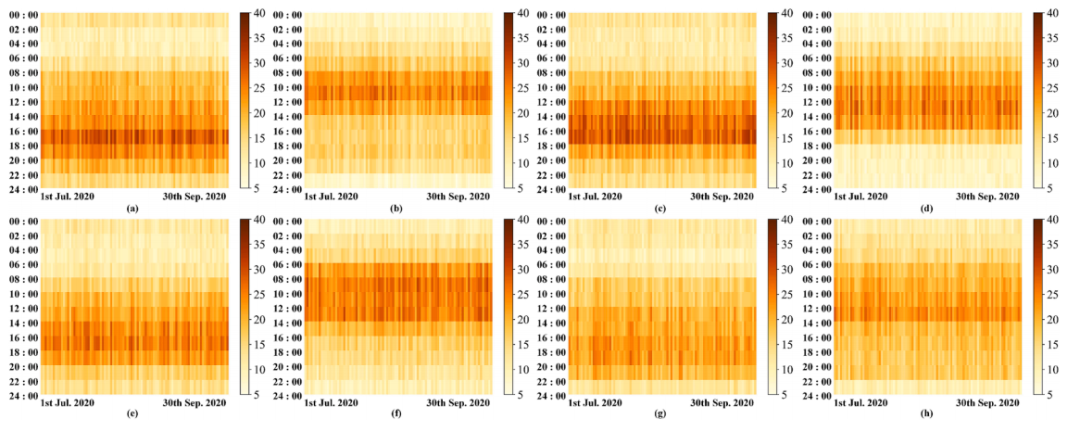
图5和图6分别展示各航道的VTF矩阵,每个子图竖轴为一天中的12个时间段,横轴为日期。色调越深代表流量越大。
实验设置 将数据集划分为训练集(前70天)和测试集(后22天)。模型超参数经网格搜索确定:局部矩阵大小为,Bi‑LSTM序列长度为3,学习率,迭代次数500次。采用RMSE、MAPE和****评价预测精度,与18种传统/深度学习模型比较,其中包括ARIMA、SVM、BPNN、RNN、LSTM、GRU、CNN‑LSTM、CNN‑BiLSTM、LSTM‑GCN等。
4.2 模型性能与对比分析
改进损失函数效果 与传统MSE损失相比,引入PCC后的MSEPCC损失显著提高了模型精度。以CFDP数据集为例,MSEPCC下模型在各数据集的MAPE平均值为0.0056,显著低于仅用MSE时的0.0197; 达到0.9994以上。类似结果在CJ水域也得到验证。
信息权重分析 语义视图中地理权重与相似性权重之比对预测精度有重要影响。实验比较0.5/0.5、0.8/0.2和1.0/0.0三种组合,结果表明0.8/0.2组合在CFDP和CJ水域都能获得最低RMSE和MAPE、最高。
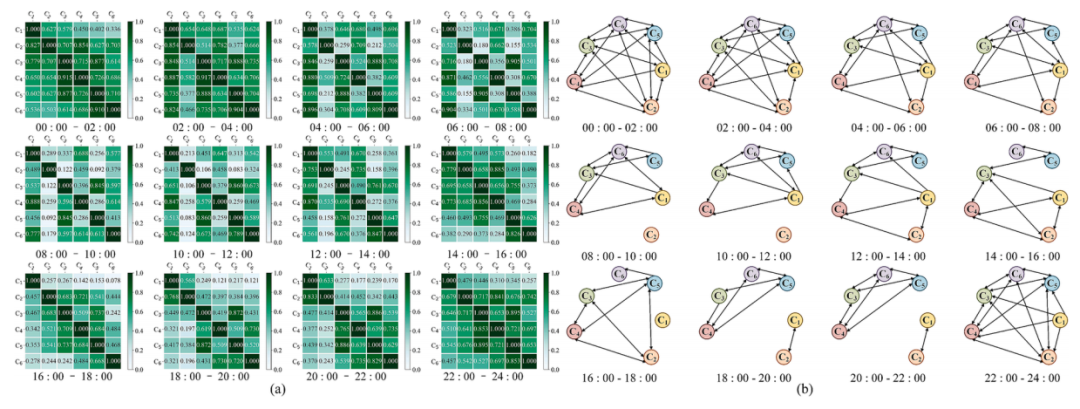
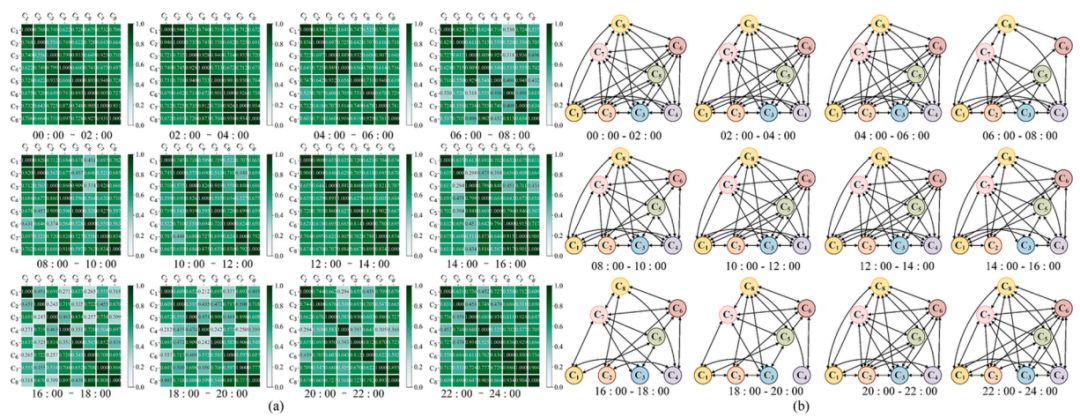
相似性矩阵与关系图 为了说明通道间的相关性,图7与图8分别展示CFDP和CJ水域在权重组合0.8/0.2下的相似性矩阵及其对应的定向关系图。深色单元格代表高度相似的时间段,箭头代表预测依赖方向。
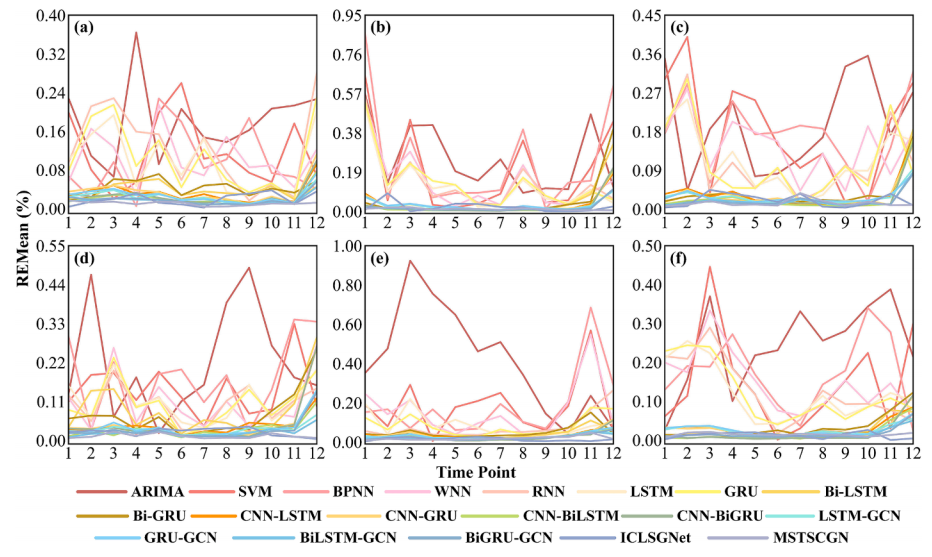
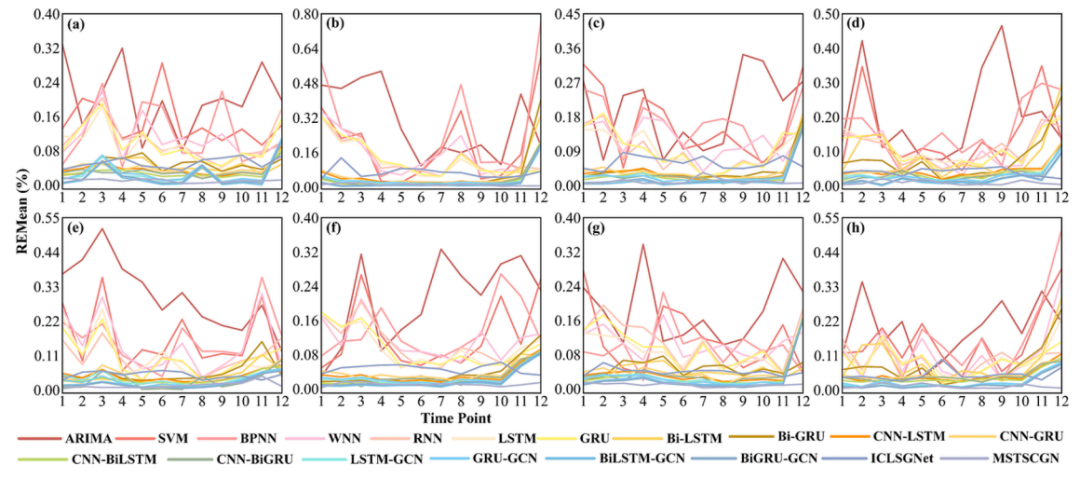
对比模型性能 图9和图10分别给出了在CFDP和CJ水域中,不同模型在各时间段的平均相对误差(REMean)曲线。传统方法如ARIMA和SVM误差较大且波动明显;神经网络方法(RNN、LSTM、GRU)有所改善,但仍存在预测不稳定的问题;融合CNN和GCN的混合模型进一步提高了精度。MPTNSR模型在所有时间段均表现出最低的REMean和最稳定的走势,尤其在高流量时段表现明显。
4.3 收敛性与消融实验
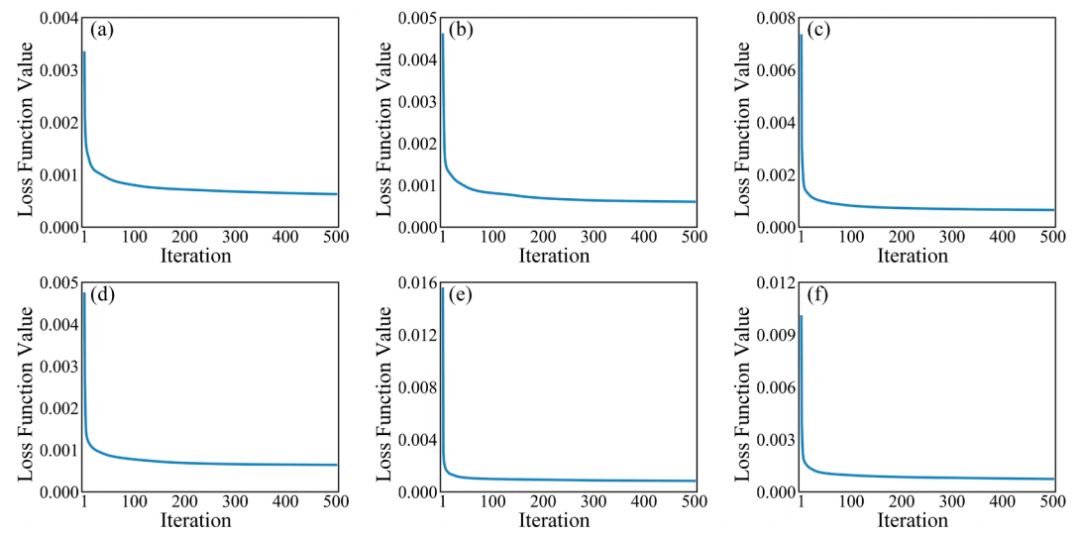
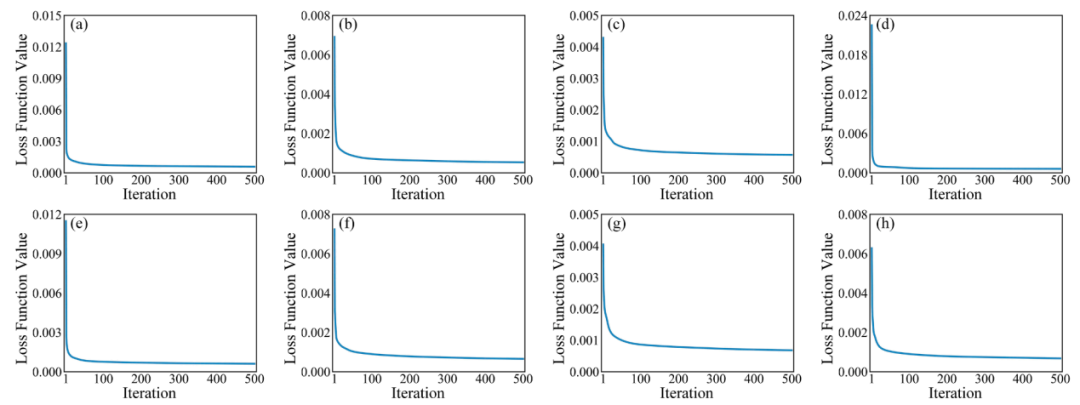
为验证训练稳定性,图11和图12展示了损失函数在CFDP和CJ水域各数据集上的迭代曲线,可以看出损失值随着迭代次数快速下降并趋于稳定,无明显震荡,说明优化过程收敛良好。
消融实验进一步分析了各视图的贡献。删除空间特征(仅保留时序与语义)的模型在CFDP港口区域的RMSE和MAPE明显上升;删除时序建模(仅保留空间与语义)使模型无法捕捉周期性波动;删除语义建模(仅保留CNN‑BiLSTM)则无法刻画通道之间的相互影响,预测性能显著下降。由此可见,周期、时间和语义三种视角的综合建模是提升精度的关键。
五 讨论与启示
面向航运管理的语义建模 MPTNSR通过GCN显式建模不同航道之间的地理与流量相似性,使预测不仅依赖自身历史,还考虑其他航道的关联,这对港口拥堵管理及调度优化尤为重要。 周期‑时序信息融合 CNN提取局部周期特征,Bi‑LSTM捕捉双向时间演变,实现短期与长期预测的统一;这种融合可推广到其他交通流预测场景。 改进损失函数的优势 MSE与PCC结合既关注误差大小又关注走势一致性,避免仅优化局部误差导致的过拟合,提升模型稳定性和泛化能力。 多渠道AIS数据的应用 本文展示了如何处理和利用多通道AIS数据进行矩阵化建模,为今后结合船型、气象等外部因素提供了思路。
六 结论
本文对《Deep multi‑view information‑powered vessel traffic flow prediction for intelligent transportation management》进行了深入解读。论文针对传统VTF预测难以同时捕获周期、时间和跨通道关系的问题,提出MPTNSR模型,通过CNN‑Bi‑LSTM‑GCN融合三种视图特征,并引入MSE与PCC联合损失,显著提升预测精度和稳定性。实验表明,该模型在两大水域的数据集上优于18种对比模型,尤其在高流量时段表现出色。消融实验进一步验证了每个视图的必要性,强调空间、时间和语义特征的综合建模是精准预测的关键。未来研究可进一步考虑船型分类、天气和港口作业信息等外部因素,以提升模型的适应性和实用价值。
通过对该论文的解析,可为航运管理和智能交通系统的研究者提供借鉴,也为多通道时间序列预测提供了一种创新的范式。
文章须知
推文编辑:单子叶
责任编辑:张仁义
原文链接:https://doi.org/10.1016/j.tre.2025.104072


