智慧港口的"稳态决策":兼顾潮汐约束与服务不确定性的双阶段优化框架
一、研究背景与问题提出
1.1 港口调度面临的挑战
随着全球供应链压力增大,港口船舶周转时间不断上升。统计数据显示,美国前25大港口的平均船舶周转时间在2020~2022年间从28.1 h增至35.5 h。 船舶进出港须经过狭窄的航道,其通行能力受航道宽度和潮汐深度限制。潮汐窗口数量有限,导致船舶排队等待进出。 港口在制定计划时依据船舶名义服务时间,但实际作业受天气、设施状态和劳动力等多因素影响,服务时间具有不确定性。服务时间过长或过短都会引发排队或空闲,降低港口资源利用率。
1.2 研究目标与贡献
论文提出船舶交通调度问题(VTSP)的两阶段鲁棒优化模型(TSRO),用于在不确定服务时间下确定船舶的潮汐窗口和泊位作业顺序,目标是最小化潮窗分配成本与加速作业成本之和。研究的主要贡献包括:
构建考虑预算不确定集的两阶段鲁棒优化模型,刻画服务时间的上下波动。 提出改进的列生成与约束生成(C&CG)算法框架,同时针对二阶段的整数问题设计枚举与动态规划求解方法。 通过潮窗集约化策略减少变量数量,提高求解效率,并在仿真实验中验证其优越性。
二、模型与方法
2.1 不确定性建模:预算不确定集
令 为需服务的船舶集合,对每艘船舶 ,设名义服务时间为 ,最大偏差为 。实际服务时间 在区间 内取值。
预算不确定集 定义为:
其中集合 定义为:
其中 为归一化偏差变量, 为不确定预算。 越大,允许的总偏差越大,模型越保守。
2.2 潮汐窗口与作业模式
规划周期内航道有若干 潮汐窗口 集合 ,每个窗口 具有固定容量限制。 作者提出 潮窗指派模式(TWAP),由一对进入潮窗和离开潮窗组成,记为 。
每艘船舶 需在可行的 TWAP 集合 中选择一个方案。若选择 TWAP ,船舶 的靠泊与离泊时间需满足潮汐通航约束:
其中 为船舶到达锚地时间, 为航道航行时间, 为船舶从航道至泊位的航行时间。 该约束确保船舶仅在潮汐窗口内进出港口,满足安全水深条件。
2.3 两阶段鲁棒优化模型
记决策变量 当且仅当船舶 选择 TWAP 。第二阶段包含整数顺序决策 、加速作业量 ,以及靠泊/离泊时间 。模型如下:
第一阶段问题
s.t.
其中为第二阶段的最坏情形加速成本。
第二阶段问题(Recourse)对于给定潮窗分配,求解下式:
约束(14)-(15)保证船舶在指定潮窗内通行,约束(18)-(19)确定泊位内船舶的服务顺序。这一二层嵌套的max–min问题是整数和非凸的,传统鲁棒优化求解方法难以直接求解。
2.4 枚举与动态规划算法
为高效求解第二阶段问题,作者提出以下关键技术:
2.4.1 船舶顺序枚举
给定某一泊位分配的船舶集合,枚举所有可能的服务顺序。 Proposition 2指出:当给定顺序 时,船舶 的靠泊时间可递推计算为:
离泊时间 则由靠泊时间和实际服务时长决定:
其中 表示加速作业时间。
由于直接枚举所有序列的计算复杂度极高,作者利用 Proposition 3 分析潮窗重叠关系,提前筛除不可能满足潮汐条件的序列,从而有效降低枚举规模。
2.4.2 不确定预算分配的动态规划
对于固定泊位 及其局部预算 ,先通过枚举法计算在不同预算分配下的最优局部成本 。 当为整个港口分配总预算 时,设动态规划状态 表示前 个泊位在分配 单位预算时的最优目标值,其递推关系为:
其中, 为泊位 在分配 单位不确定预算下的最小成本。动态规划通过在所有泊位间分配预算,实现全局最优的鲁棒性权衡。
2.4.3 潮窗集缩减
第一阶段是一个大规模整数规划,变量数量与潮窗组合呈二次关系。作者提出潮窗缩减策略:按潮窗指派成本由小到大排序,仅在主问题中考虑前几个廉价TWAP,若求解出的主问题不可行,再逐步扩张。这种逐步扩展策略既加快收敛又保证最终解最优。
2.5 改进的列生成框架
综合上述技术,作者设计了改进的列生成-约束生成(A‑C&CG)算法。算法初始从空场景集合开始,迭代执行:
主问题求解:在当前服务时间场景集合下解一阶段整数模型,得到潮窗分配。 子问题求解:针对当前分配,调用枚举+动态规划求解二阶段最坏情形,加速生成新的服务时间场景并更新上界。 将新的场景加入场景集合,重复迭代直至上下界收敛。
由于子问题是整数和非凸的,该算法相较传统C&CG大大提高了效率和稳定性。
三、实验设计与结果
3.1 实例设置与基准方法
实验在不同长度的规划周期(15、20、25、30 天)上生成40个随机实例。每个实例包含16个泊位,小中大船舶数量比例为2∶4∶10,潮窗容量按船型区分。
名义服务时间 根据历史作业数据随机生成,最大偏差设为 。加速作业的单位时间成本为 50。 不确定性预算设为 ,其中 为所有待服务船舶的数量。
与三种基准方法比较:
SP:基于若干服务时间场景的随机规划法; 传统C&CG:使用经典对偶线性化求解二阶段问题; MILP:忽略不确定性,假定服务时间为名义值的混合整数线性规划。
3.2 最坏情形性能
对于40个实例,A‑C&CG在30 s内即可得到最优解,表现优于基准方法。 传统C&CG和MILP在最坏情形下的目标值显著高于A‑C&CG。这说明若忽视不确定性或不适当处理整数约束,可能导致高成本。
3.3 平均性能
在多个随机服务时间场景下计算平均目标值,结果显示A‑C&CG、SP与传统C&CG的平均表现相近,SP略有优势。 然而,A‑C&CG的标准差明显低于SP,说明鲁棒解在不同场景下更稳定、更可靠。对港口而言,减少极端场景下的高成本风险比追求平均收益更重要。
3.4 敏感性分析与管理启示
交通量影响:在短规划周期内,每增加一艘船,成本迅速上升;规划期越长,潮窗选择越灵活,成本增长越缓慢。港口可通过延长规划周期或增加潮窗容量来缓解拥堵。 服务时间偏差影响:增加偏差幅度会提高成本,但不是线性增加;在不确定性较高的情况下收集更准确的服务时间信息可以显著降低成本。 不确定预算影响:当预算增大时,决策更保守,总成本上升,但上升幅度逐渐减小。推荐选择适度的预算水平,既能对抗不确定性,又避免过度保守。
以下三张图分别展示了港口航道结构、潮汐窗口划分与服务加速机制,帮助读者理解潮窗调度与资源占用的关系:
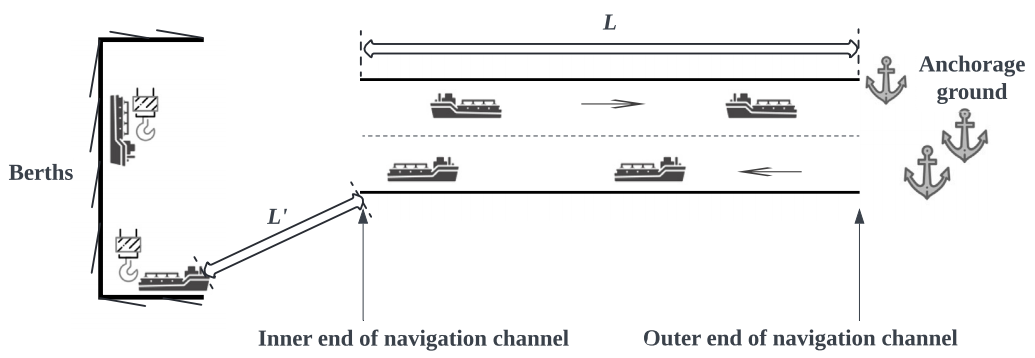
图1展示了典型港口中船舶的进出航道过程。船舶从外锚地(Anchorage ground)进入航道,经过长度为 的主航段与长度为 的内航段,最终抵达泊位(Berths);离港时则沿相反方向驶出。该结构体现了潮汐窗口调度所依赖的物理航行约束。
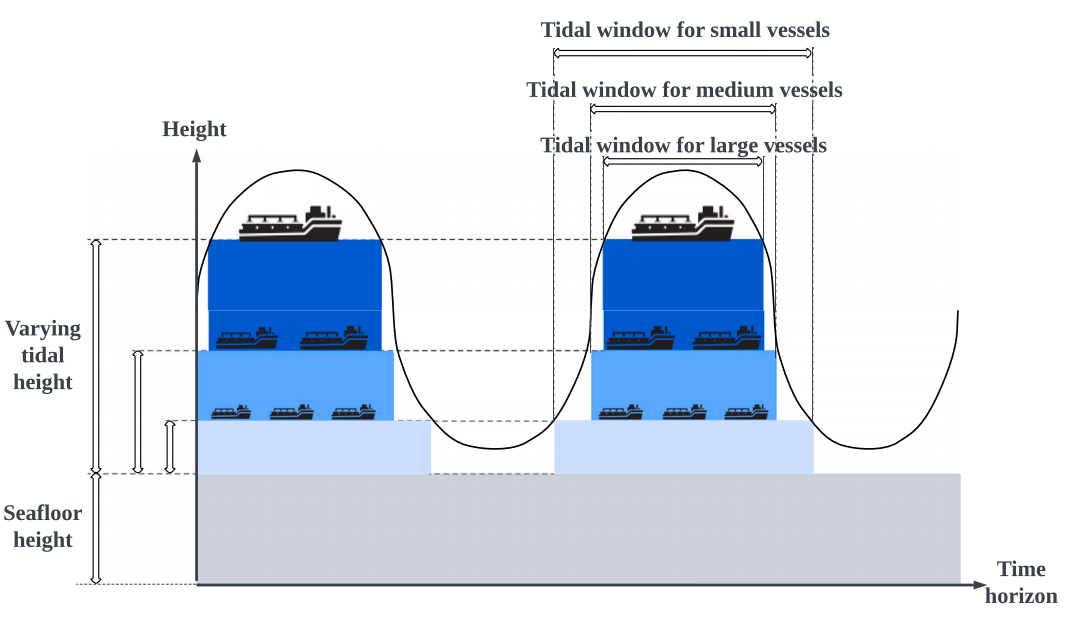
图2说明了潮汐高度随时间变化对不同船型可通行时间的影响。 小型船舶在较浅潮位即可通行,而中型、大型船舶必须在高潮时段才可通过,形成分层的“潮汐窗口”(tidal windows)结构。该图直观展示了潮窗约束与船舶吃水深度之间的对应关系。
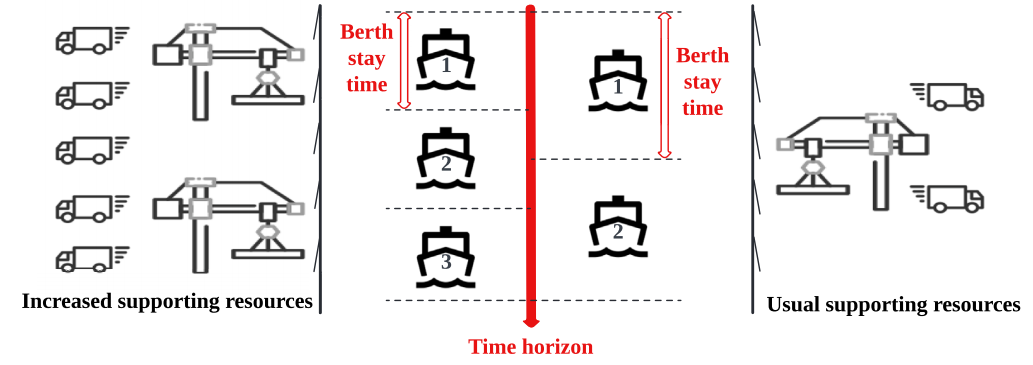
图3对比了加速作业(左)与常规作业(右)下的泊位服务过程。加速模式通过投入更多岸桥与运输车辆(Increased supporting resources)缩短泊位停靠时间(Berth stay time),从而提高港口吞吐效率;右侧则为资源投入正常时的常规作业过程。
四、研究困难与解决策略
复杂的二阶段整数结构:传统C&CG对连续变量场景适用,但本问题第二阶段包含序列决策,无法直接对偶化。 作者通过枚举+动态规划方法有效求解子问题,并采用二叉搜索树和序列过滤减少枚举空间。 变量规模巨大:潮窗组合数量随潮汐窗口和航道容量成指数增长。 针对这一问题,提出潮窗集缩减策略,只逐步引入必要的组合以加速求解。 求解收敛难度:由于子问题是整数和非凸的,传统上下界可能难以收敛。 作者将新的最坏场景逐步加入列生成框架,结合缩减策略保证下界和上界在有限时间内收敛。
五、结论与管理启示
研究基于两阶段鲁棒优化建立了港口船舶交通调度模型,并提出枚举与动态规划结合的高效算法,实验验证了该方法在最坏情形和平均情形下的优越性。主要结论如下:
鲁棒模型有效性:相比随机规划和传统方法,两阶段鲁棒优化在最坏情形下成本最低,并在平均性能上保持可接受的差距。鲁棒解的稳定性更高,适合实践。 算法效率高:改进的C&CG结合动态规划在实践规模实例上能在30 秒内求得最优解。 潮窗与资源瓶颈:潮窗容量是影响总成本的关键瓶颈;增加潮窗或延长规划期可显著降低成本。 适度保守策略:不确定预算对最坏成本影响逐渐减弱,应选择适度值保障性能而非盲目增大。 需求管理建议:港口应结合需求预测和预约系统,控制服务需求波动,从源头缓解拥堵。
未来研究方向包括:利用实际数据构建更精确的服务时间分布以减小保守度;探索利用输入结构设计多项式时间算法;扩展模型考虑引水船、拖轮等配套资源的约束。
本文希望通过对模型、算法和实验结果的详细解读,帮助港口运营者和学术研究者深入理解不确定服务时间下的船舶调度问题,并为实践中的决策提供参考。
文章须知
推文编辑:单子叶
责任编辑:弓仪长
原文链接:https://doi.org/10.1016/j.trb.2025.103294


