多模态交通流预测:基于对比学习的深层图卷积交通流预测模型
原文链接见文末,或扫文末交流群二维码,每日实时更新推文与原文。
一、研究背景与问题提出
随着各类交通模式的融合,多模态交通系统日益复杂,政府和企业需要准确预测道路或公共交通的流量,以实现合理调度和减少拥堵。传统基于统计学或普通深度学习模型的方法难以同时捕获空间—时间依赖性。
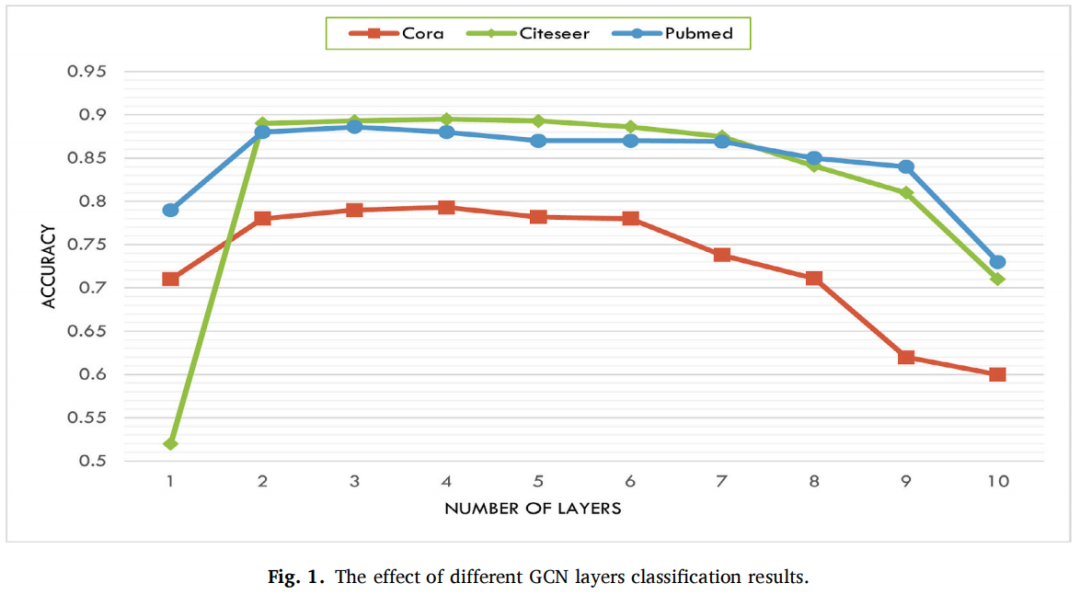
现有研究普遍采用图卷积网络(GCN)提取道路网络的空间特征。然而,作者指出,当 GCN 层数堆叠过多时,模型精度会明显下降,这一现象被称为“多层灾难”(Multilayered Disaster)。在分类任务的实验中,随着层数增加,准确率在超过 7 层后迅速下滑;在交通流预测场景中,这一现象在 2 层后便出现,堆叠更多层并不能捕获三跳及以上邻居的信息。其根本原因在于一阶 Chebyshev 近似的 GCN 本质上是低通滤波器,高频信息(例如急剧变化的流量)在多层传播中被削弱。因此,如何解决堆叠层数受限的问题并避免过度平滑,是交通流预测领域迫切需要突破的瓶颈。
下图展示了 GCN 层数与模型性能关系,以 Cora、Citeseer 和 Pubmed 等数据集为例可见,多层 GCN 导致性能下降。
二、研究方法与模型设计
为突破传统 GCN 无法堆叠的限制,作者提出对比学习深层图卷积网络(CL‑DGCN)。模型基于“时序‑空间‑时序”结构,由两个 T‑CN 模块、一个对比学习模块和一个超聚合函数(Hyper‑Aggregation)改进的深层 GCN 组成。
2.1 总体架构
CL‑DGCN 的整体流程如图所示:首先对历史交通数据进行时序卷积提取时间特征;然后使用对比学习重建空间拓扑;接着通过多层改进的 GCN 提取空间特征;最后再次通过时序卷积输出未来时刻的预测值。
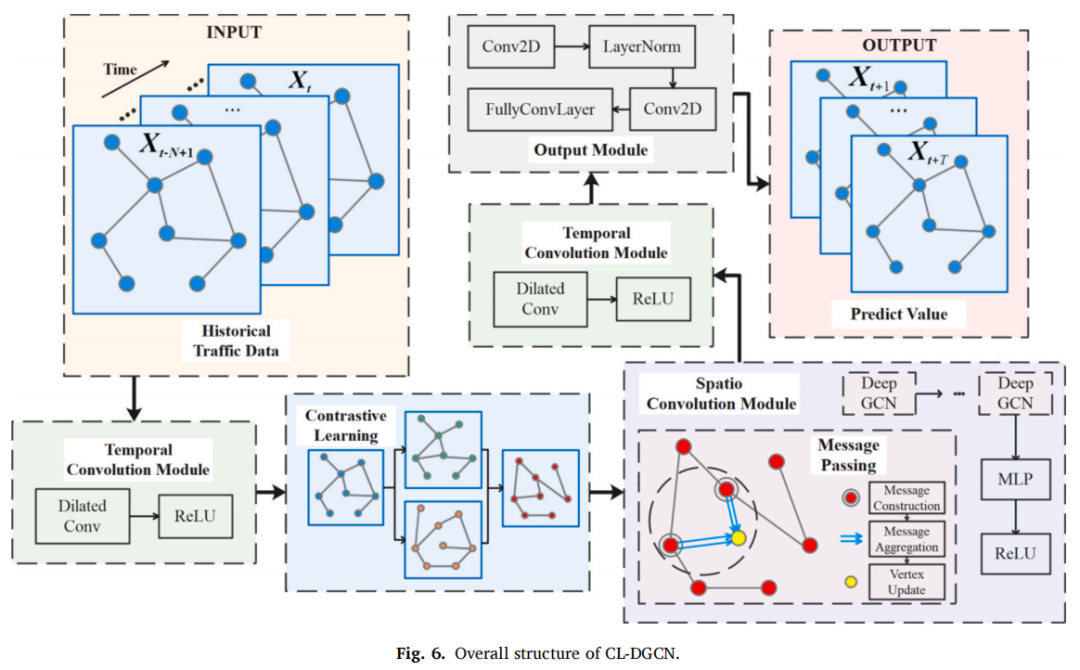
主要模块包括:
输入模块:输入历史 时序交通数据; 第一时序模块(T‑CN):通过一维卷积和膨胀卷积提取时间依赖; 对比学习模块:动态重建邻接矩阵,捕捉潜在空间关系; 深层GCN模块:采用超聚合函数改进 GCN,实现堆叠 5 层而不过度平滑; 第二时序模块:进一步提取时间特征,输出预测序列。
2.2 超聚合函数:解决过度平滑的关键
传统 GCN 的消息传递方式是对邻居节点特征求和,导致过度平滑。为此,作者提出三步改进过程:
信息重构:重构邻居节点的消息,保证消息非负:
其中 为节点 的特征, 为邻接矩阵指示函数, 为很小的常数。
超聚合函数:为目标节点 计算邻居消息的加权和:
其中 为可训练参数。当 时,超聚合函数等价于最大值运算;当 时则退化为平均值运算。这种可调节聚合策略在训练过程中自动在“平均”与“最大”之间平衡,保留高频信息,缓解过度平滑。
节点更新:结合原始节点特征和聚合消息,通过多层感知机 (MLP) 输出下一层特征:
其中 为可学习的放缩因子。
通过上述改进,改进型 GCN 可堆叠 5 层而不丢失高频信息,显著缓解“多层灾难”。
2.3 对比学习模块:动态重建空间拓扑
作者引入无监督对比学习来动态重建图结构。其步骤如下:
生成子图:针对原始图 ,随机删除部分边或遮掩节点属性,得到两个子图 和 。下图展示了破坏和重建的过程。
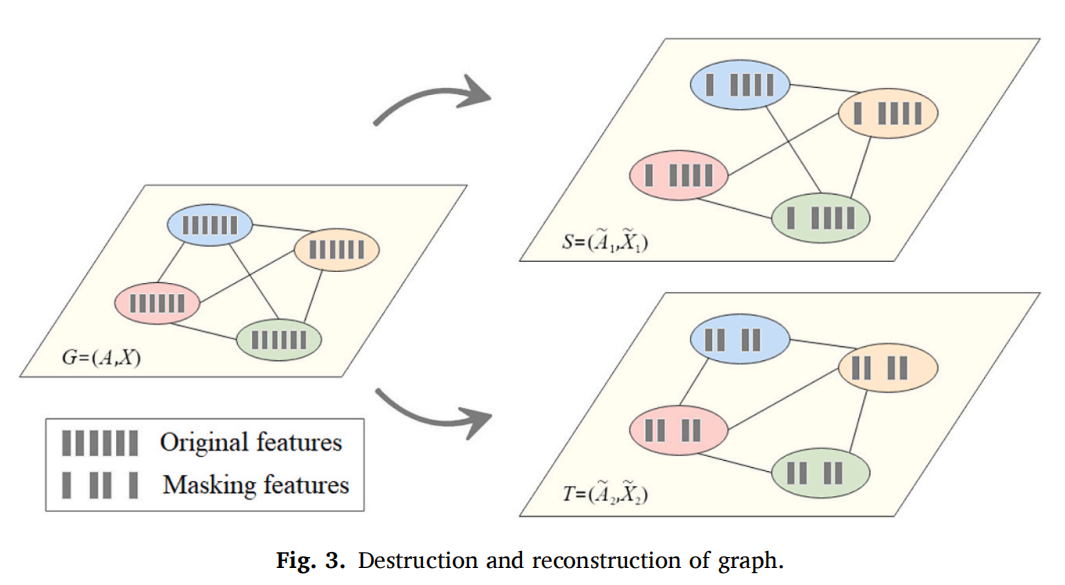
构建样本对:两子图中相同节点构成正样本对,不同节点构成负样本对。负样本来自相同或不同子图。
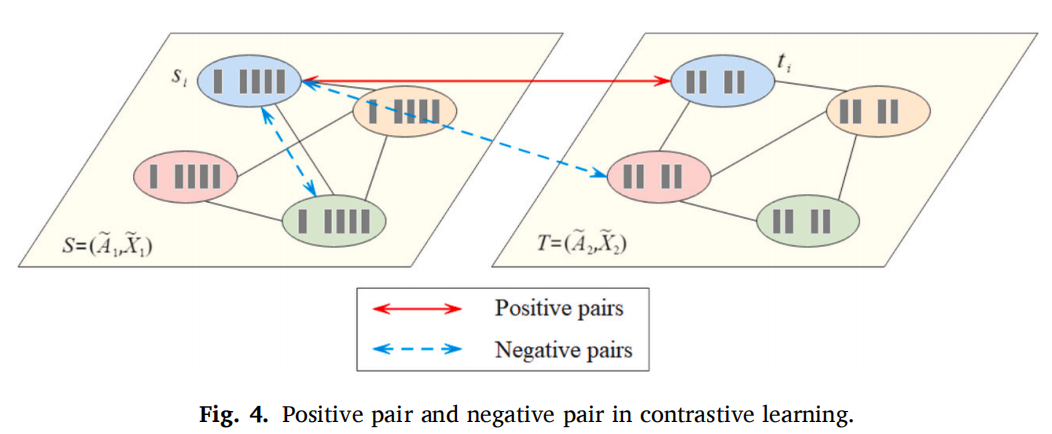
对比损失函数:用非线性映射 将节点表示映射到对比空间,以NT-Xent损失形式最大化正样本相似度、最小化负样本相似度:目标函数最大化所有正对的平均值。 通过对比学习,模型得到更加鲁棒的节点嵌入,用于后续深层 GCN 特征提取。
2.4 时序模块:T‑CN 提取时间依赖
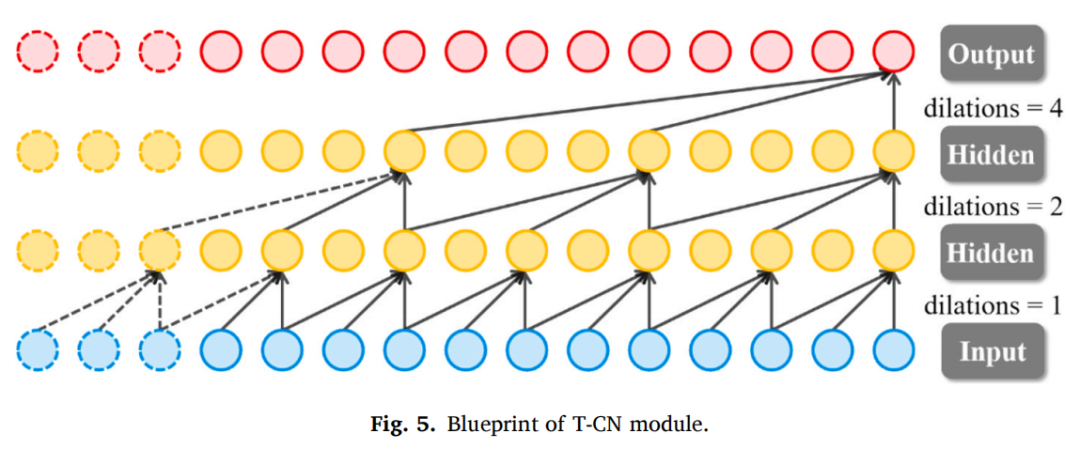
CL‑DGCN 采用Temporal Convolutional Network (TCN) 提取时间特征。TCN 通过一维卷积和膨胀卷积捕捉长时依赖:
其中 为卷积核大小, 为膨胀系数。膨胀卷积扩展了感受野,使网络能够捕获长时间间隔的模式。下图是 T‑CN 的蓝图示意。
三、实验设置与结果分析
3.1 数据集与实验设置
作者在四个公开数据集上验证模型:PEMSBAY、METR‑LA、BEIJING 和 SZ‑TAXI,涵盖高速公路、城市干道和出租车等不同场景。每个节点记录每 5 分钟的平均车速,数据持续 31–181 天不等。
评估采用以下指标:
均方根误差 (RMSE):偏差较大误差的惩罚更重; 平均绝对误差 (MAE); 平均绝对百分误差 (MAPE)。
实验基准包含 T‑GCN、STGCN、ASTGCN、DCRNN、MTGNN、DGCRN、DFDGCN 等多种模型;超参数设置尽量遵循原文。
3.2 定量实验结果
在四个数据集的 3、6、12 步预测任务中,CL‑DGCN 在 MAE、RMSE 和 MAPE 三个指标上均大幅优于基线模型。例如,在 PEMSBAY 数据集 15 分钟预测中,CL‑DGCN 的 MAE 为 1.54,显著小于 DCRNN 的 2.08;在 BEIJING 数据集 60 分钟预测中,CL‑DGCN 的 RMSE 为 12.90,较 DGCRN 的 13.48 进一步降低。
整体而言,CL‑DGCN 在四个数据集和三个预测窗口的 12 个设置中均取得最优结果。平均提升幅度在各数据集分别达到 11 %、8 %、8 % 和 10 %,即使在 60 分钟的长期预测窗口也保持 6 %–10 %的优势。这些提升充分说明了动态拓扑重建和超聚合函数的有效性。
3.3 定性分析与敏感度分析
定性分析:作者通过散点图比较各模型在 METR‑LA 数据集 60 分钟预测的结果与真实值,发现 CL‑DGCN 的散点更靠近 的理想线,预测更加准确。在 PEMSBAY 数据集的时间序列对比中,CL‑DGCN 在高峰—低谷的快速变化段仍能较好跟踪真实值,其余模型存在明显滞后。
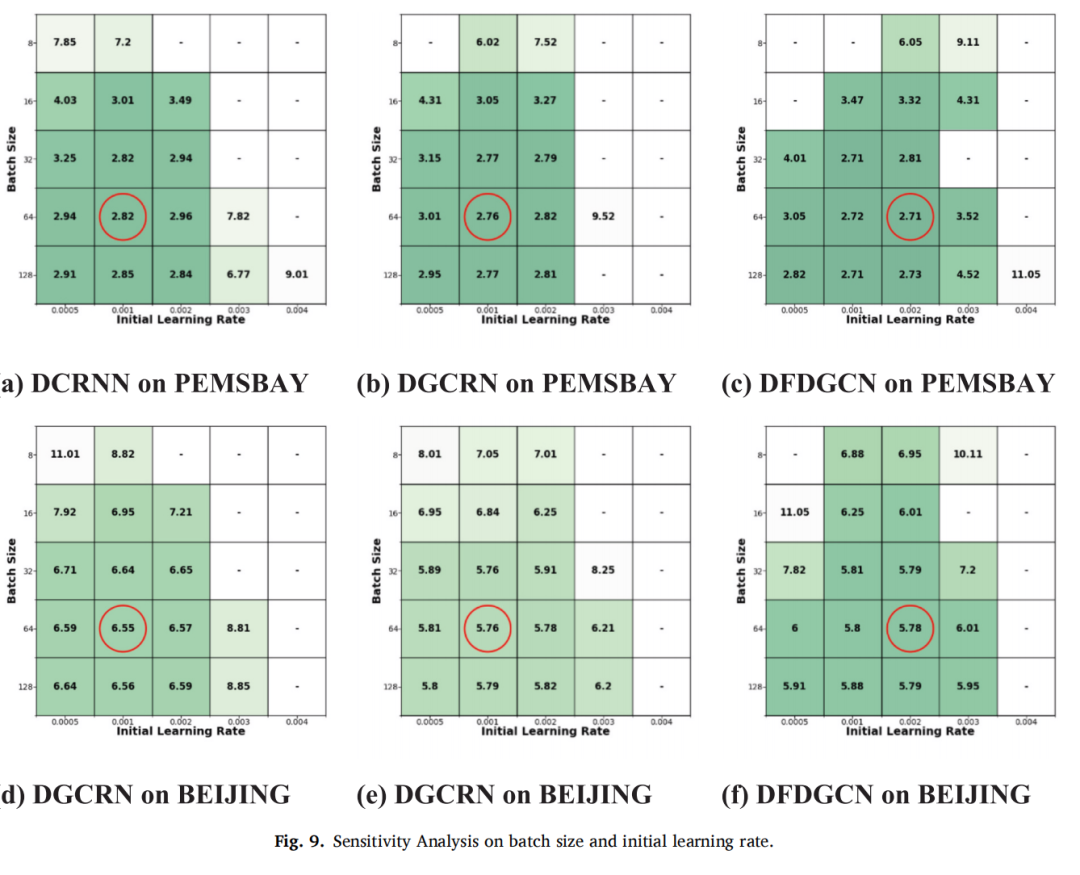
超参数敏感性:作者针对 DCRNN、DGCRN、DFDGCN 三个模型进行网格搜索,测试初始学习率和批次大小对性能的影响。如下热图所示,深色区域表示更低的 RMSE 值;实验表明合理范围内无需过度调参即可获得较好性能,而超出范围将导致不收敛。
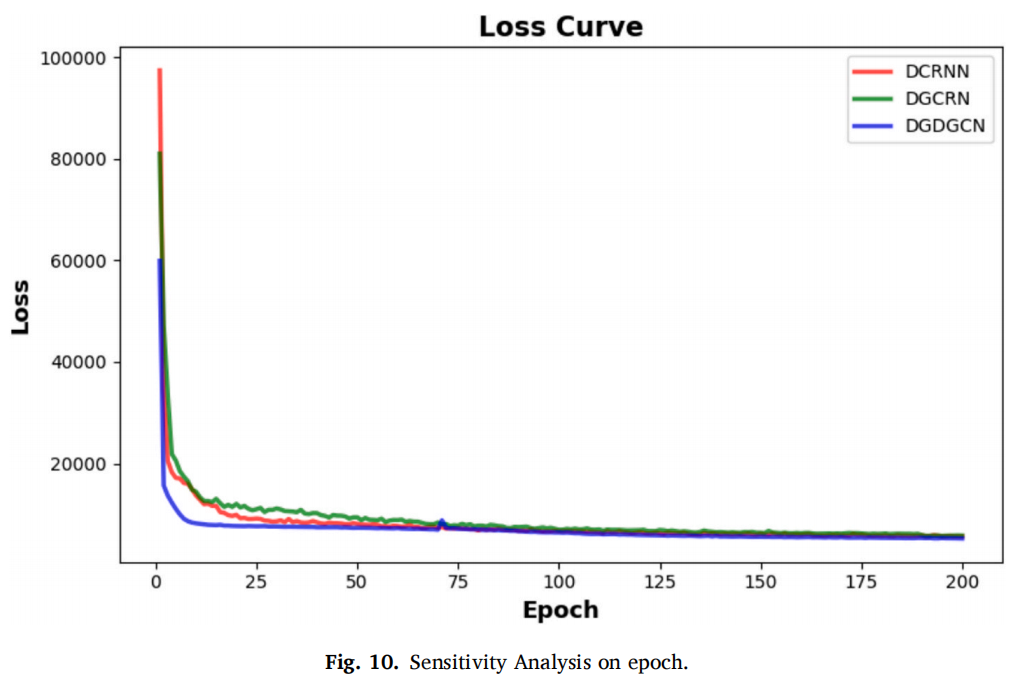
收敛速度:在固定超参数后,作者观察到 DCRNN、DGCRN 和 DGDGCN 在 100 个 epoch 内就基本收敛,说明这些模型对 epoch 数不敏感,并具有稳定的训练过程。下图是不同模型的损失曲线示意。
四、困难与处理策略
多层灾难与过度平滑:传统 GCN 在堆叠多层时会导致高频信息迅速衰减,无法捕获多跳邻居的影响,形成性能上限。
解决策略:提出可学习的超聚合函数,结合消息重构、聚合与节点更新三步,在训练中动态调整“平均—最大”聚合策略。该方法显著抑制低通滤波效应,使 GCN 可以堆叠 5 层而不过度平滑。 静态拓扑限制:传统模型使用物理邻接矩阵,无法捕捉潜在的长距离影响和动态变化。
解决策略:利用对比学习,在每个训练批次随机破坏图结构并生成两个子图,通过正负样本对比最大化相同节点表示的一致性,实现无监督的动态拓扑重建。此策略可捕捉物理距离之外的相关性。 空间与时间耦合困难:交通数据具有复杂的空间—时间耦合,简单的卷积或循环网络难以同时捕获。
解决策略:采用“时序‑空间‑时序”结构,先用 T‑CN 捕捉时间依赖,再用对比学习和深层 GCN 提取空间特征,最后再次通过 T‑CN 生成输出。 训练不稳定与超参数选择:深度图模型参数多,容易产生梯度消失或过拟合。
解决策略:作者通过敏感性分析发现,合理的学习率和批次大小即可获得稳定训练,模型对超参数并不敏感。
五、贡献、局限与未来展望
5.1 主要贡献
理论突破:揭示“多层灾难”源于 GCN 的低通滤波效应,并提出超聚合函数解决过度平滑问题。 方法创新:提出对比学习+深层GCN框架,实现动态拓扑重建和深层特征提取,并证明该框架可在五层 GCN 下稳定训练。 应用效果:在四个不同类型的交通数据集上取得平均 10 % 以上的性能提升;在长期预测任务中依然保持明显优势。 实证分析:通过定性对比、敏感性实验和消融实验系统验证了各模块的有效性和必要性。
5.2 局限性与改进方向
动态交通场景:当前对比学习构建仍基于静态邻接矩阵,面对突发拥堵或极端天气下拓扑迅速变化的场景可能性能下降。 计算开销:堆叠深层 GCN 会增加计算量,不利于实时大规模应用。 数据噪声敏感:模型依赖高质量输入,噪声或缺失数据可能降低准确性。
为此,未来研究可考虑:
引入实时动态图表示学习,利用交通传感器、车联网等多源信息持续更新拓扑; 探索自监督或半监督方法,应对数据缺失和噪声; 设计轻量化的深层 GCN,提高模型推理速度,实现大规模实时部署。
六、结论与启示
本研究针对交通流预测领域存在的“多层灾难”瓶颈,提出了基于对比学习的深层图卷积网络 CL‑DGCN。通过对比学习动态重建空间拓扑、超聚合函数抑制过度平滑、时序卷积捕捉时间依赖,该模型在四个公开数据集上均显著超越现有方法,提升幅度在 8 %–15 % 之间。其优势不仅体现在预测精度,也体现在对多模态交通系统的适应性和训练稳定性。尽管存在对动态场景适应和计算开销的挑战,CL‑DGCN 为交通预测模型的设计提供了新的思路,验证了“动态拓扑 + 可学习聚合函数”在复杂时空任务中的巨大潜力。
原文链接:https://doi.org/10.1016/j.tre.2025.104345
以下是我们的微信交流群二维码,欢迎大家进群(如果二维码失效,请翻阅扫描最新文章的二维码):