🌕✨ 值此花好月圆之夜,祝各位读者中秋节快乐!月圆人圆事事圆,科研顺利、心想事成 !
融合智能搜索与全局优化的路径推荐:从最短路到最优路的Hybrid Tabu-A*算法
原文链接见文末
一、研究背景与问题提出
随着城市化推进和道路交通复杂度增加,动态路径推荐成为智能交通系统的核心功能。传统最短路径算法(如Dijkstra、Bellman‑Ford和A*)在静态网络中表现良好,但在实时变化的拥堵环境下存在以下问题:
仅考虑物理距离而忽略实时交通条件,导致推荐路线不一定最优。 静态启发式策略容易陷入局部最优,无法跳出拥堵区域。 在大规模动态网络中计算复杂度高,可扩展性有限。
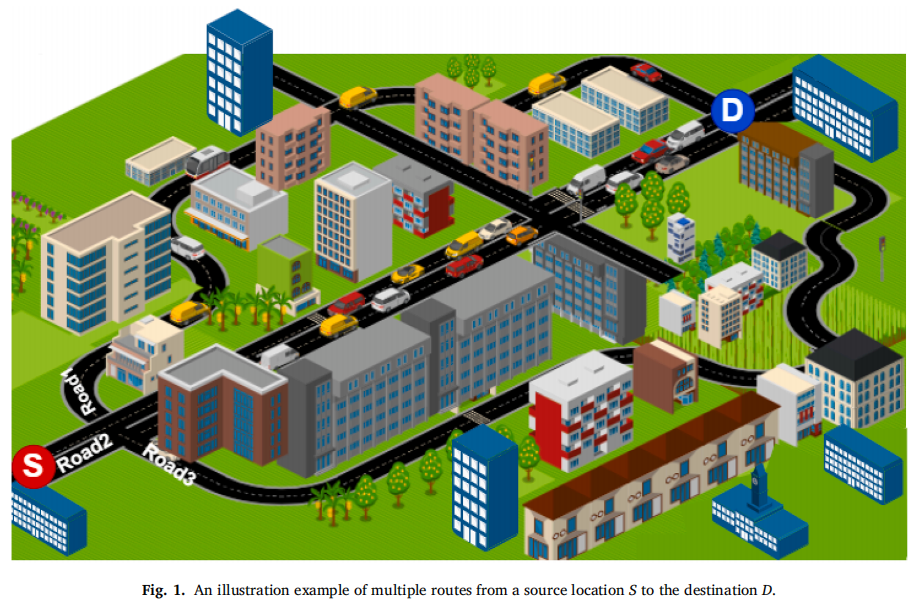
下图展示了从起点 S 到终点 D 的多条可选路线,尽管路2最短,但由于拥堵严重,路线3(绿色)反而在时间上更优:
1.1 研究目标
为解决以上问题,本文提出Tabu‑A*混合算法,通过引入A*启发式估计与Tabu Search全局搜索能力,实现对动态交通网络的最优路径推荐。具体目标包括:
在考虑历史速度与实时道路信息的情况下,生成包含距离与时间两类权重的路网图。 引入Tabu Search避免搜索陷入局部最优,并用A*估计函数优化Tabu搜索过程。 通过参数敏感性分析和与基准算法的对比,验证算法的效率和适用性。
1.2 主要贡献
文中总结的贡献如下:
提出Tabu‑A*:将Tabu搜索与A*结合,用于塞萨洛尼基城市的路径推荐。 优化适应度更新规则:利用每轮迭代得到的最优路径更新Tabu搜索的适应度,加速收敛。 融入速度与距离数据:建立包含道路长度和时间的时空图,提高算法对交通变化的适应性。 实验验证优越性:通过真实数据比较Tabu‑A*与A*、Dijkstra和Bellman‑Ford,在路径长度和旅行时间上均取得显著提升。
二、数据与特征工程
2.1 数据来源与预处理
研究使用了塞萨洛尼基智慧交通实验室公开的两类数据集:
Distance‑osm‑base‑network:包含路段唯一编号(Link‑ID)、长度、经纬度等静态信息。 Network‑speed‑historical:记录不同时间戳下路段速度及方向,每天提供15 分钟分辨率的历史速度。
采集数据主要来自出租车浮动车数据(GPS定位每10–12 秒或每100 米记录一次)和主要交叉口的蓝牙探测器,能反映实时交通情况。预处理步骤包括:
关联路段编号、时间戳与速度信息,计算每个路段的行驶时间:
按照研究时间窗生成新的距离图和时间图,以便构建含距离权重与时间权重的无向加权图。
2.2 路网表示与图构建
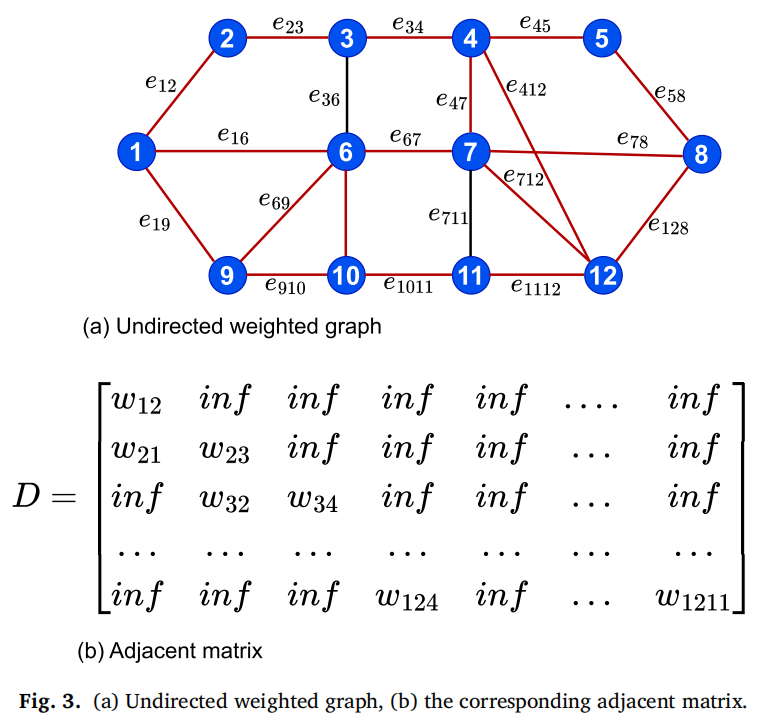
数据经过处理后,用无向图表示路网,其中顶点表示交叉口,边表示路段。对于每条边可生成两种权重:
距离图:边权为物理长度,用于计算最短距离。 时间图:边权为对应时间窗的行驶时间,用于计算最短时间。
下图展示了无向加权图及其邻接矩阵:
三、算法设计与改进
3.1 系统模型
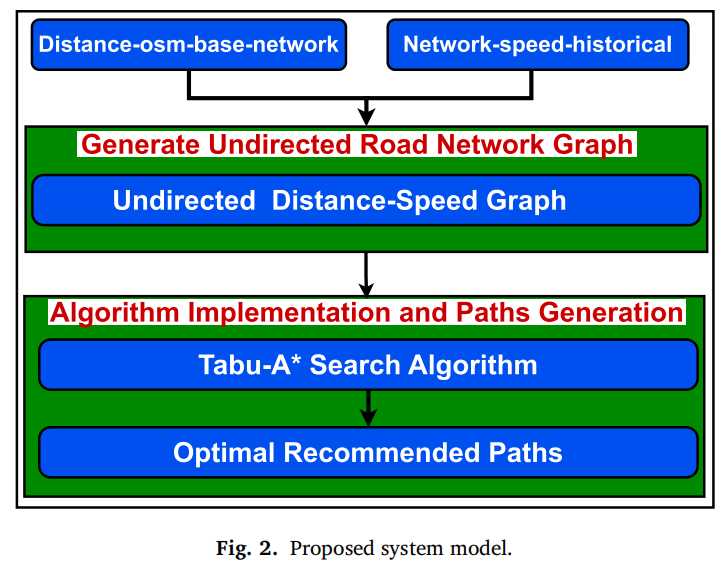
整个系统从数据集到推荐路径的流程如图所示。流程包括数据预处理、生成距离‑速度图、算法实现及路径生成等步骤:
3.2 A*与Tabu搜索概述
A*算法通过估计函数 在保证最优性的情况下加速搜索,其中 为当前路径代价, 为从节点 到目标节点的启发式距离。但在动态路网中,启发式不精确会导致陷入局部最优。
Tabu搜索是一种元启发式优化算法,通过保持“禁忌表”记录已探索的劣解,从而避免循环搜索,并在全局范围探索更优解。然而,Tabu搜索缺乏有效的启发式指导,收敛速度较慢。
3.3 混合Tabu‑A*算法
初始化:设定启发式权重 、适应度权重 和禁忌表长度,设置最大迭代次数。 启发式估计:对每个节点计算A*估计函数 。 随机生成初始路径,计算初始代价并更新适应度。 迭代搜索:在每次迭代中,依据以下选择概率从当前节点 选择下一个节点 :
其中 表示边 的适应度, 为从 到目标节点的估计距离, 为当前允许访问的邻居集合。参数 控制对历史成功路径的利用, 控制对启发式信息的探索。
适应度更新:遍历一条路径后,对经过的边更新适应度
其中 为迭代中找到的最佳路径代价, 为更新系数。适应度越高的边将在后续迭代中更有可能被选中。
A*启发式引导:对于未探索的节点,A*的估计函数提供代价下界,引导搜索朝向潜在优解。 禁忌表更新:已访问且非改进边加入禁忌表,以避免重复探索。 终止条件:达到最大迭代次数或适应度收敛时,输出最佳路径。
通过在Tabu搜索中动态更新启发式估计与适应度,Tabu‑A*能平衡全局搜索和局部探索,实现快速收敛并避免局部最优。
3.4 参数敏感性分析
作者对关键参数 、 和 进行了方差分析(ANOVA)。结果显示:
和 对算法性能影响显著(p < 0.001), 是影响最大的因素。 作为适应度缩放因子,对性能影响不显著,但 与 的交互项显著,表明需要同时调节。 敏感性分析验证了算法的鲁棒性:在较宽参数范围内表现稳定,但需避免极端值。
四、实验设计与结果分析
4.1 实验设置
场景定义:选择塞萨洛尼基市中心的四个出行场景,每个场景包含起点与终点(见论文Table 1)。 评估指标:比较最短路(Shortest Route)与推荐路(Recommended Route)在路径长度与出行时间上的差异;与基准算法(A*、Dijkstra、Bellman‑Ford)比较推荐路线的平均长度和平均时间。 时间窗口:将一天划分为多个时段(如00:00–06:45、07:00–09:45等),分析高峰与非高峰的表现。
4.2 可视化分析
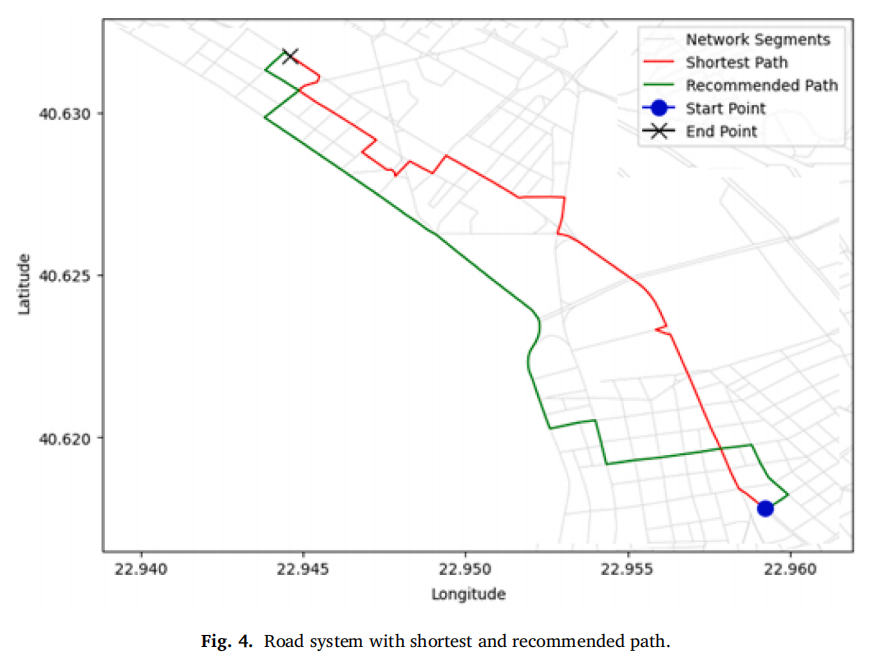
图4展示了某个具体路网中最短路径(红线)与推荐路径(绿线)的对比。推荐路径尽管在物理距离上更长,却通过避开拥堵达到更短的旅行时间:
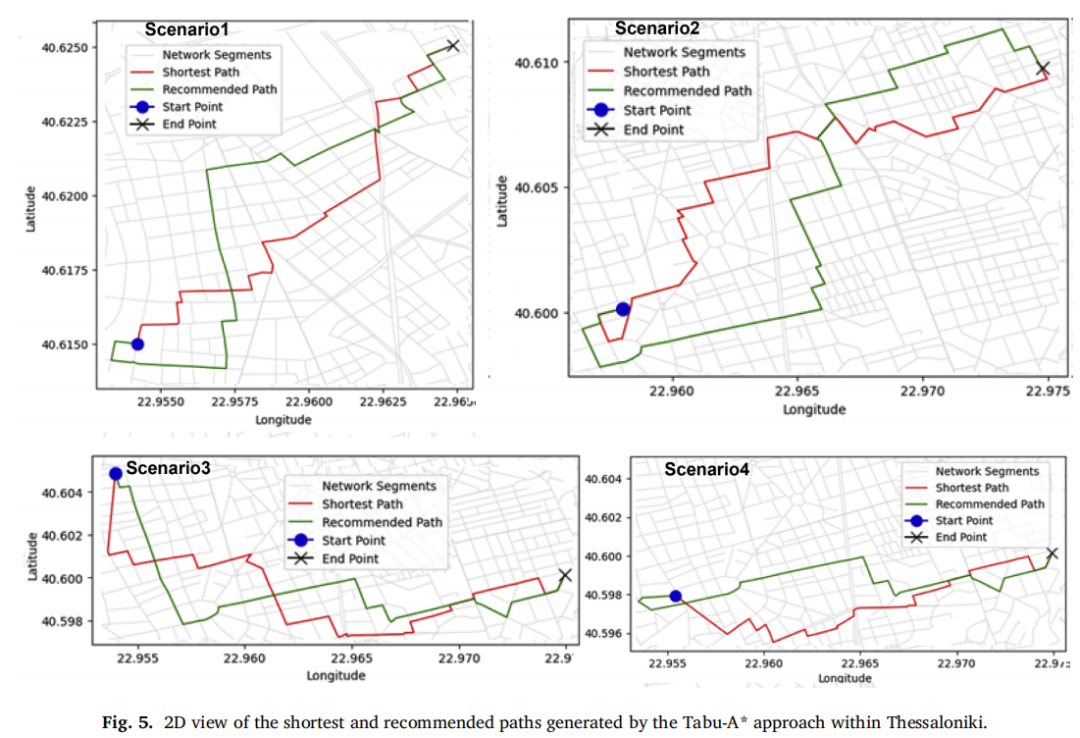
进一步地,作者在四个出行场景上绘制了2D路径图(图5),直观展示每个场景的最短路径和推荐路径:
4.3 推荐路径与最短路比较
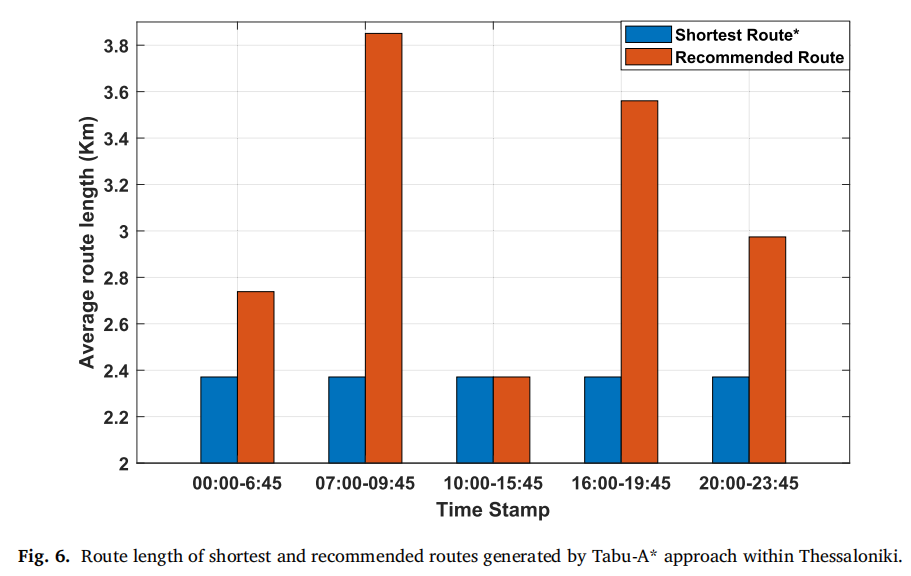
路径长度分析:图6显示推荐路径和最短路径在不同时间段的平均长度。高峰时段(07:00–09:45、17:00–19:45)推荐路径长度增加,但仍优于最短路径的运行结果:
旅行时间分析:图7对比了四个场景在不同时间段的平均旅行时间,推荐路径在各时间段均显著缩短出行时间:
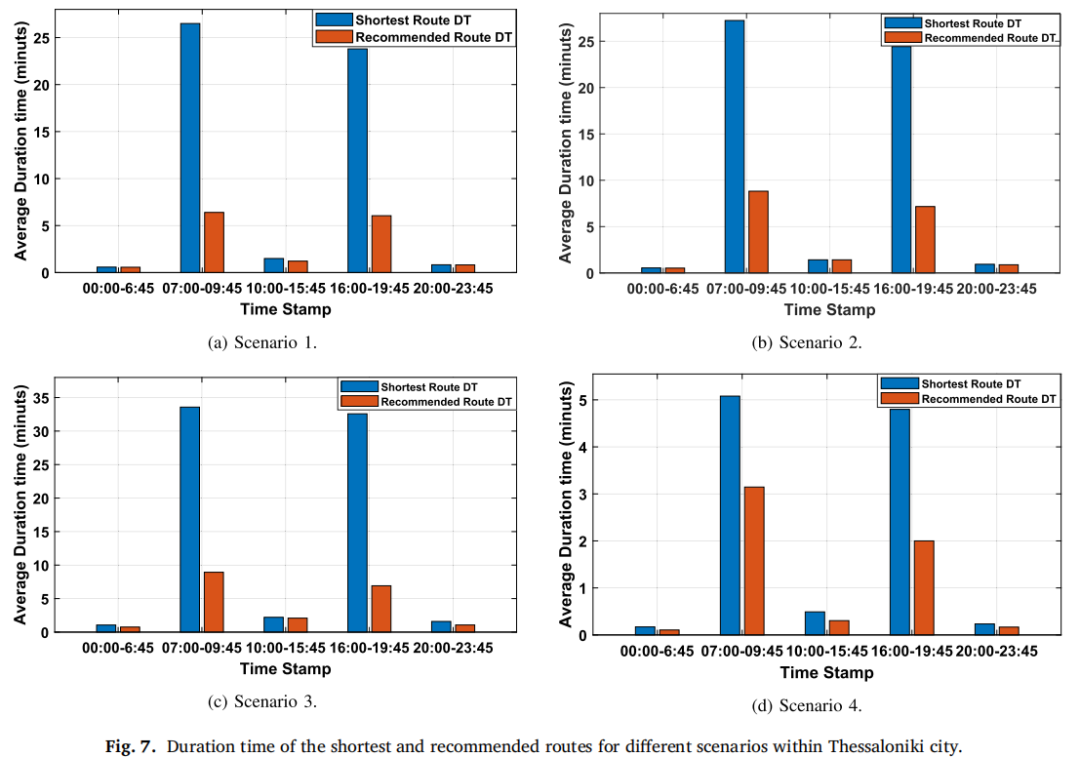
结果表明,虽然推荐路径可能更长,但由于绕过拥堵,其平均旅行时间明显优于最短路径。尤其在高峰期,推荐路径能缩短超过70%的旅行时间。
4.4 与基准算法的比较
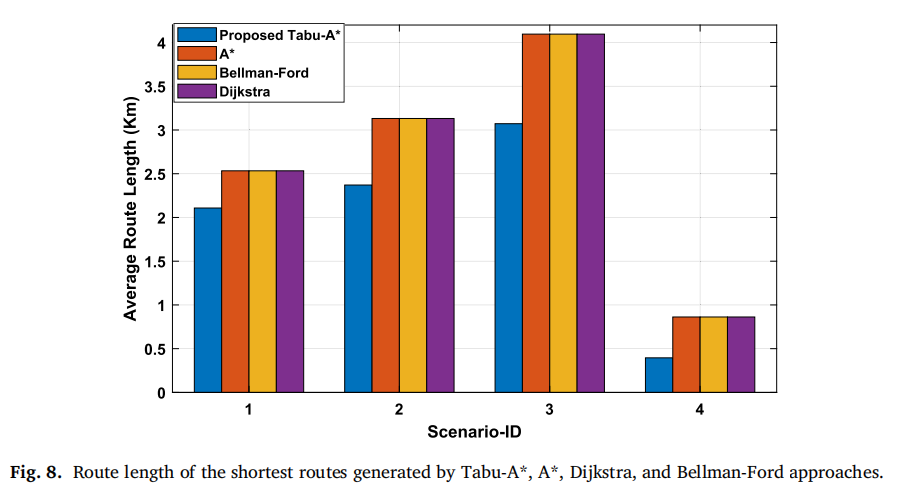
最短路径长度:图8比较了Tabu‑A*、A*、Dijkstra和Bellman‑Ford生成的最短路径长度。Tabu‑A*在各场景中生成的最短路径普遍较短,说明其启发式估计提升了搜索效率:
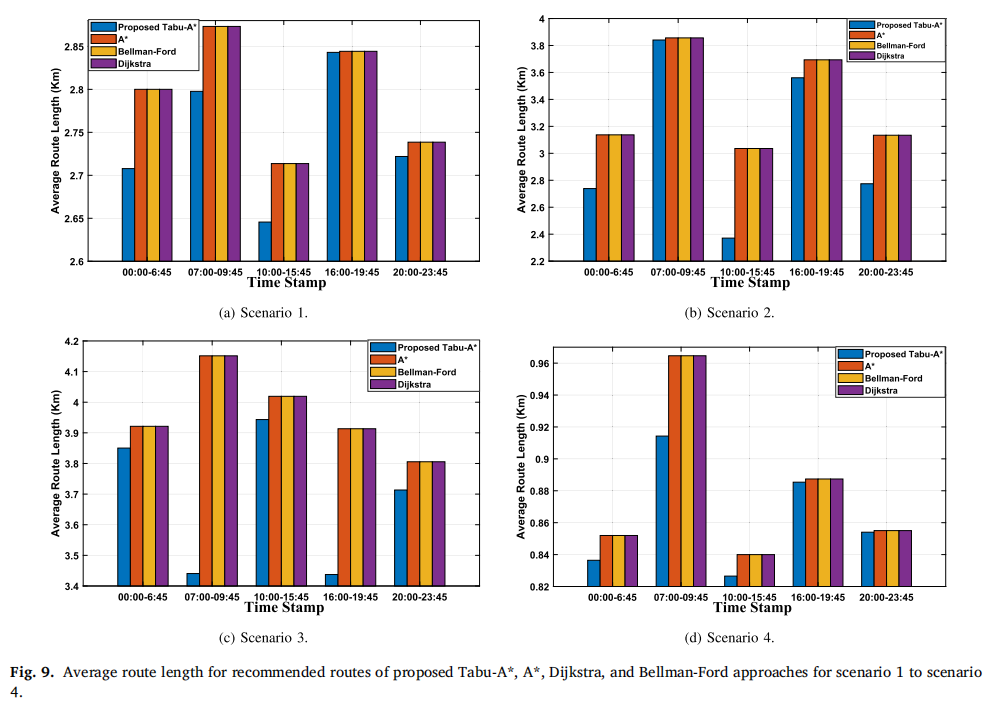
推荐路径平均长度:图9展示了推荐路径在不同时间段的平均长度,Tabu‑A*在四个场景中均优于基准算法,说明其能在拥堵条件下找到更有效的绕行路线:
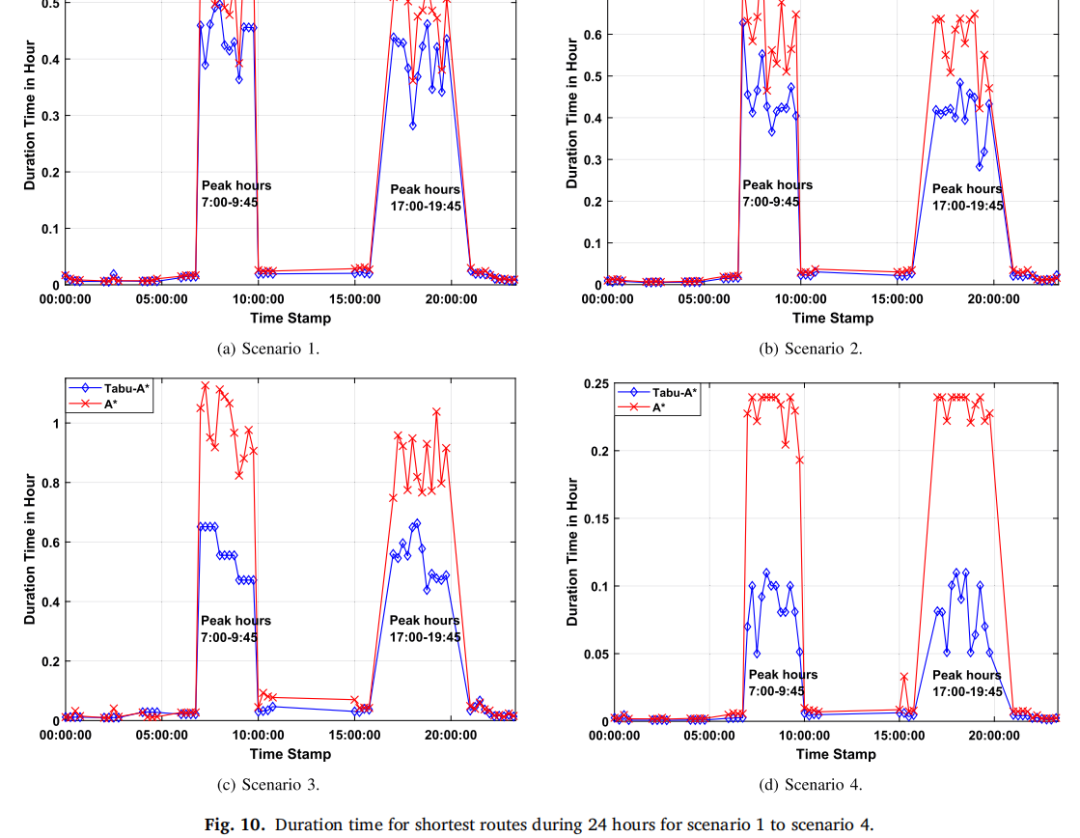
最短路径旅行时间:图10展示了24 小时内四个场景最短路径的旅行时间对比。Tabu‑A*曲线始终低于A*,尤其在高峰期差异明显,验证了时间敏感性优势:
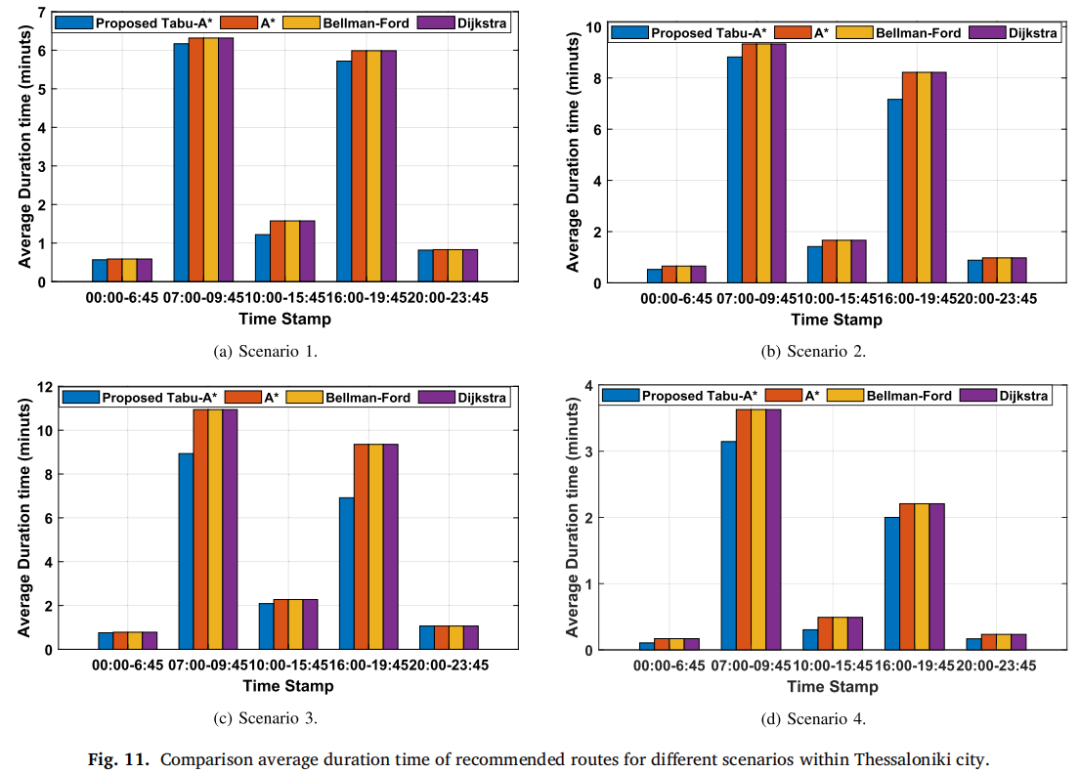
推荐路径平均旅行时间:图11对比了Tabu‑A*与基准算法在推荐路径的平均旅行时间,Tabu‑A*在四个场景和各时间段均表现最优:
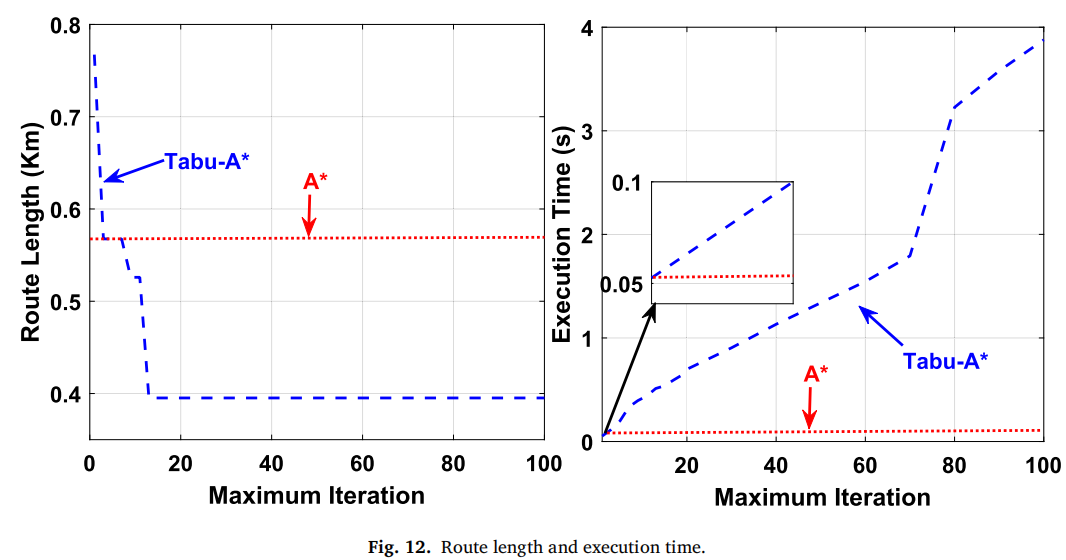
迭代次数对性能的影响:图12考察了不同迭代次数对路径长度和执行时间的影响。随着迭代次数增加,路径长度迅速下降但计算时间上升,前几次迭代贡献最大。图中蓝色虚线为Tabu‑A*,红色虚线为A*:
4.5 结果总结
通过综合比较,Tabu‑A*在测试场景中达到:
平均旅行时间节约:最高节约78.77%,平均节约65.77%。 路径长度优势:在多时段、多场景下均生成更短的实际行驶路径。 适应性强:在非高峰期,推荐路径与最短路径近似;高峰期则自动选择避开拥堵的路线。
五、结论与未来展望
5.1 研究结论
混合算法的有效性:Tabu‑A*通过结合A*的启发式估计与Tabu搜索的全局探索,能在动态交通网络中快速收敛,避免局部最优,推荐出更适宜的路径。 时空数据的重要性:利用历史速度和实时路网信息建立距离‑时间图,使算法能更精准地反映交通状态。 性能优于传统方法:与A*、Dijkstra和Bellman‑Ford比较,Tabu‑A*在路径长度和旅行时间上均表现出明显优势,尤其在交通高峰期间。 参数调节的必要性:敏感性分析表明,适配度权重 与启发式权重 必须合理调节,以平衡历史经验与启发式信息。
5.2 局限与未来工作
作者指出以下局限并提出未来改进方向:
计算开销:Tabu搜索属于元启发式算法,计算时间相对贪婪算法更长,实时应用需进一步优化。 缺乏实时适应性:当前框架主要依赖历史数据,未来将引入实时事件(事故、封路等)快速调整路线。 可扩展性研究:探索分布式或层次化实现以适应更大规模网络,研究多准则优化(燃油消耗、安全性等)。 多场景适配:将算法扩展到行人路径规划、物流配送等不同应用领域,并在更大的城市网络进行验证。
原文链接:https://doi.org/10.1016/j.tre.2025.104414
以下是我们的微信交流群二维码,欢迎大家进群,群内实时更新推文及原文pdf,方便各位专家学者随时获取(如果二维码失效,请翻阅扫描最新文章的二维码):