基于时空因果分析的城市交通网络优化框架:STCSLA模型的应用与挑战
原文链接见文末
1. 研究问题背景
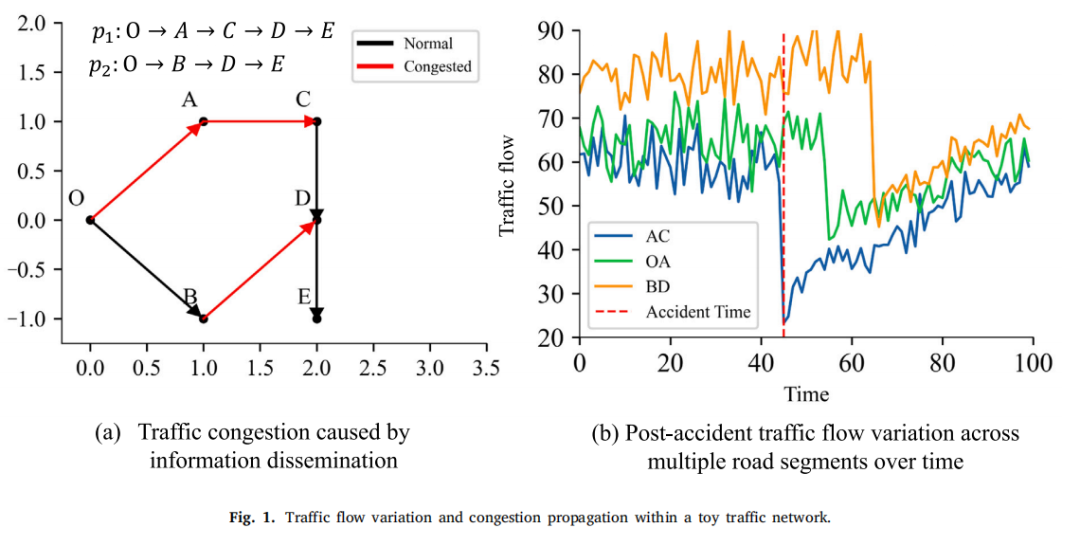
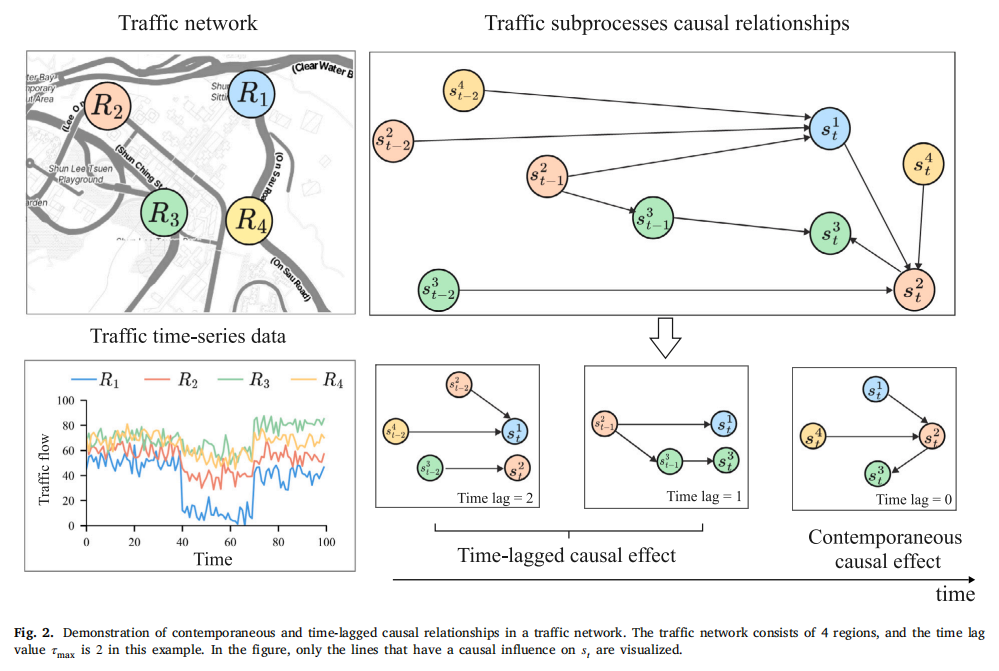
城市交通网络是一种复杂动态系统,拥堵不仅因局部事件而起,还会受邻近路段和时间依赖的影响。传统方法多基于流量传播模型或相关性分析,但难以捕捉 空间依赖+传播时延 产生的 因果关系。例如某路段发生事故后,其影响会在几分钟后波及上游和下游路段,形成复杂的时空传播。因此,需要一种可解释的因果分析框架,用数据驱动地揭示大型交通网络中不同时空尺度的因果传导机制。
2. 论文贡献与总体框架
作者提出了 STCSLA(Spatio-Temporal Causal Structure Learning and Analysis) 框架,其关键创新有三点:
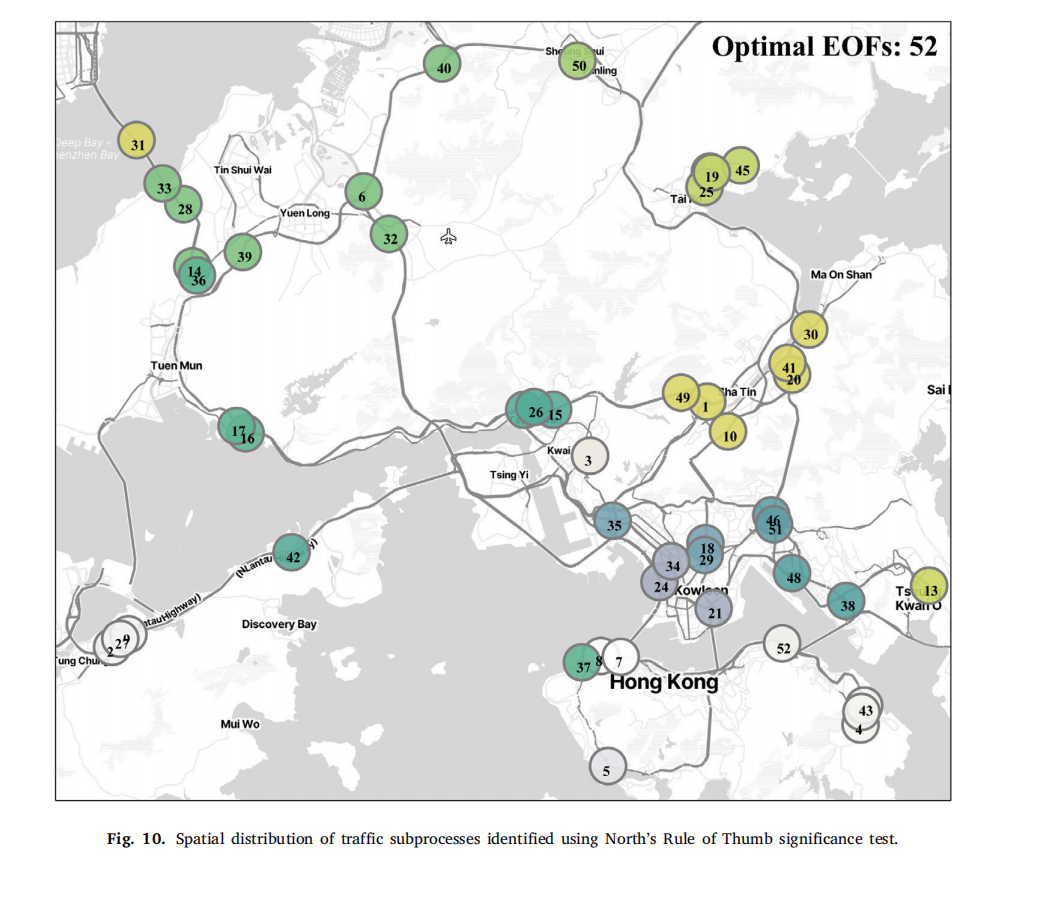
将大规模交通数据分解为局部子过程。 采用旋转经验正交函数 (Rotated Empirical Orthogonal Functions, REOF) 提取具有局部空间集中的时空模式,以避免直接在全网结构上学习导致高维难以解释。
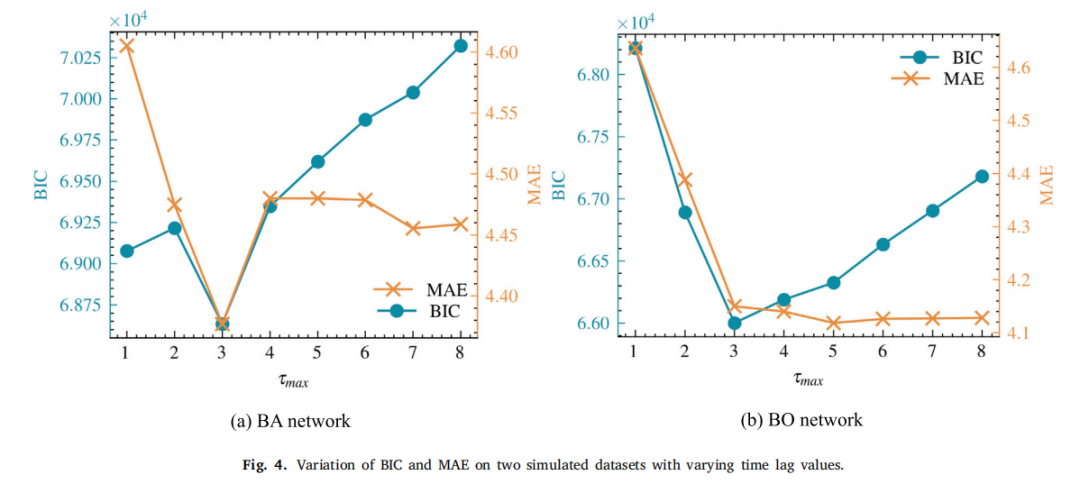
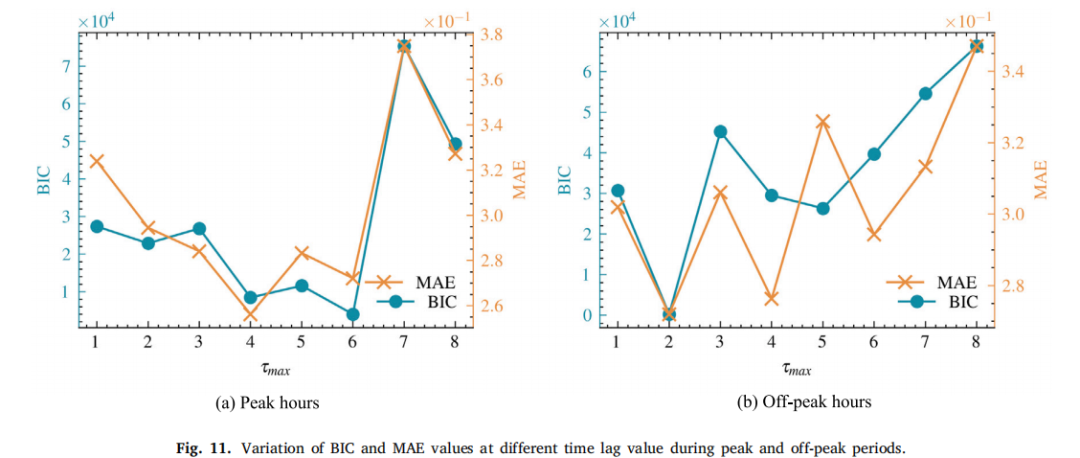
基于优化的动态因果结构学习。 在每个子过程中,利用带有无环约束的因果学习算法 DYNOTEARS 构建包括即时(同时间)和滞后(跨时间)影响的有向无环图,并用贝叶斯信息准则 (BIC) 选择合适的时间滞后。
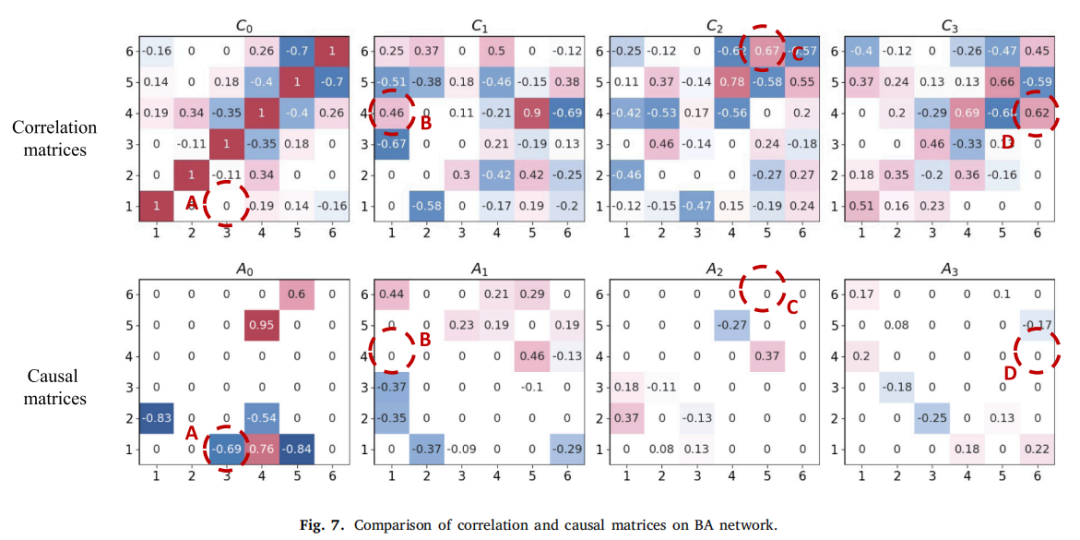
设计一组因果性指标,量化重要路段和传播特性。 通过结构向量自回归模型 (SVAR) 计算干预效应,并提出最大因果影响 (MCE)、平均因果影响 (ACE)、平均因果敏感度 (ACS) 和平均中介因果影响 (AMeCE) 等指标,识别关键影响路段、易受影响路段和关键中介。
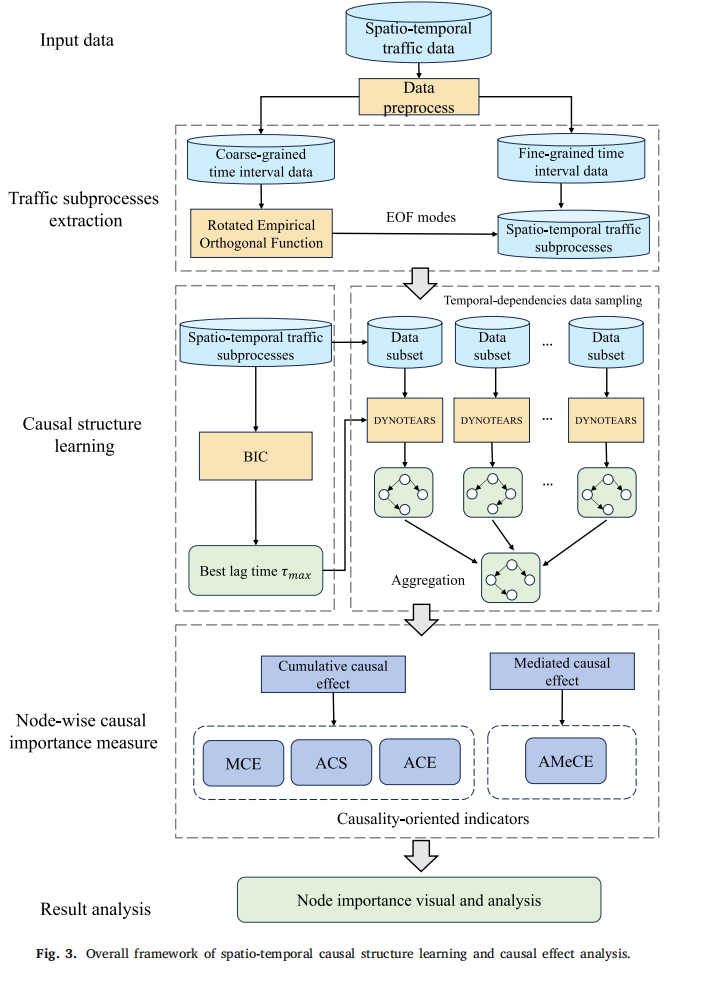
整个流程如论文流程图图2所示:数据预处理→REOF分解→因果结构学习→因果指标分析。
3. 技术细节与处理方法
3.1 数据预处理
对原始时空速度数据进行异常值删除、缺失值插值和标准化处理,确保输入数据的质量。
3.2 局部子过程提取 – REOF
REOF 本质上是对经验正交函数 (EOF) 的旋转,使得空间模态更局部、更易解释。具体做法:
EOF 分解:将 个路段的速度序列组成矩阵,应用主成分分析得到 个空间模态 和对应该模态的时间系数 。 Varimax旋转:对前 个模态做正交旋转,获得空间上更局限的模态 ,其权重集中在少数路段;然后用这些新模态投影原始数据,得到每个子过程的时间序列。
这样,每个子过程只有若干相邻路段,其因果关系更具可解释性。
3.3 动态因果结构学习 – DYNOTEARS
对于每个子过程,作者扩展了 NOTEARS 算法以处理时间滞后,并在优化时同时学习即时结构 和滞后结构 。关键技术点:
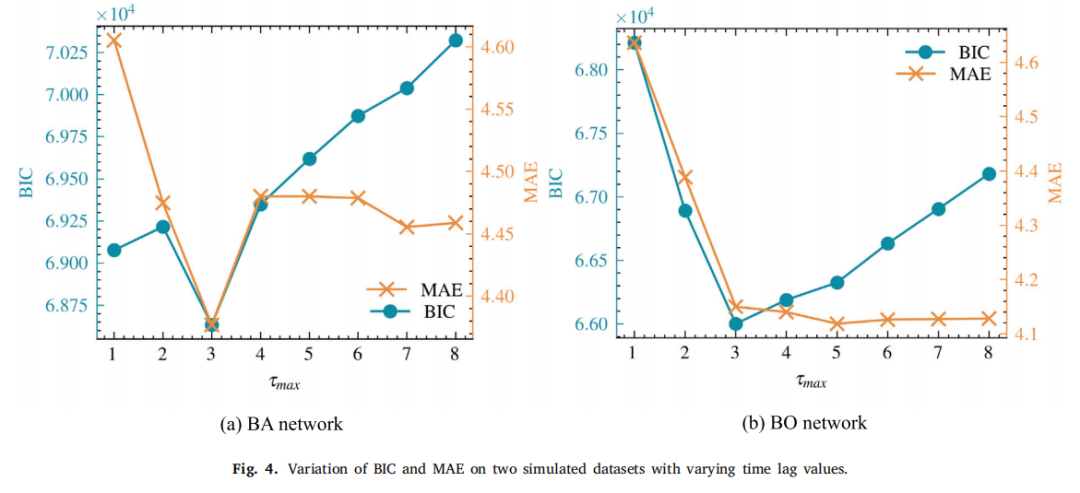
连续无环约束:将“无环”限制转化为可微函数,并通过 L-BFGS 进行优化。 BIC选择滞后阶数:在候选滞后 中,用 BIC 评估模型拟合和复杂度,选择最低 BIC 对应的 。模拟实验发现 达到最优误差。 时间依赖采样:采用块自助法 (block bootstrap),保持时间依赖,通过蒙特卡洛采样获得平均因果图 和方差,以处理数据噪声和不确定性。
3.4 因果效果计算
在 SVAR 模型框架下,记录结构方程:。通过计算累积结构系数矩阵
模拟对路段 变量的“do”干预,估计对路段 的单位扰动造成的直接与滞后因果影响。
3.5 因果指标
最大因果影响 (MC):两路段间最大结构系数的绝对值,用来识别最强影响路径。 平均因果影响 (ACE):在某路段施加单位干预,累积所有受影响路段的 MCE。 平均因果敏感度 (ACS):某路段受到其它路段干预的平均影响强度。 平均中介因果影响 (AMeCE):某路段在所有影响路径中的中介强度,衡量其是否为关键转运/中介节点。
这些指标揭示交通网络中的 关键影响节点、易受干扰节点和中介节点。
4. 难点与应对
高维因果结构学习难:直接在全网学习因果结构维度过高。作者用 REOF 提取 局部子过程,每个子网络只有少数节点,从而显著降低计算复杂度。
空间模式解释性差:传统 EOF 产生的空间模态往往广泛覆盖,难以解释。通过 Varimax 旋转使模态在空间上集中,便于观察每个模态对应的路段簇。
滞后阶数选择不明确:作者用 BIC 自动选择滞后阶数,避免手工假设时延长度。
数据噪声与不确定性:用块自助采样估计因果矩阵的均值与方差,增强稳定性。
因果效果难以量化:提出 MCE、ACE、ACS、AMeCE 等指标,帮助从干预角度理解交通路段的重要性。
5. 实验与案例分析
5.1 模拟实验
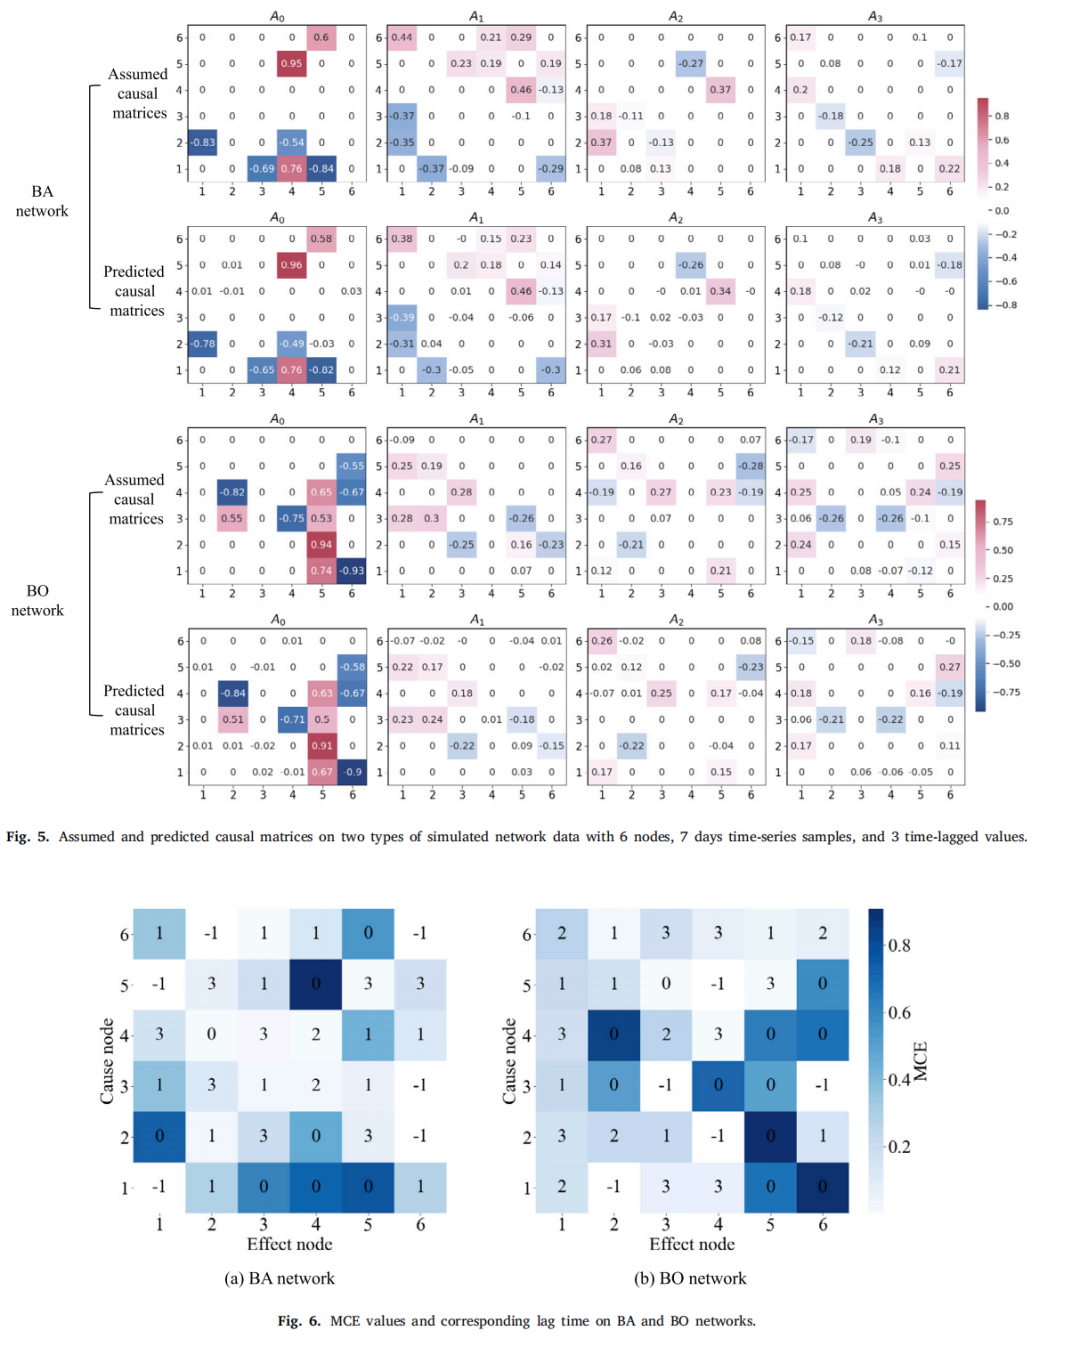
论文通过两类仿真网络(Barabási-Albert 网络和 Boise 网络)验证 STCSLA。结果表明:
BIC 在 时误差最低,确定最优滞后阶(见图3)。
DYNOTEARS 在准确率 (Acc)、F1 值和特异性上明显优于基线方法,如 PC、Granger 因果和 NOTEARS(见表格图4)。
DYNOTEARS 的计算效率远高于 NTS-NOTEARS(动态网络 NOTEARS),尤其在多子网络情况下,运行时间缩短约60倍。
5.2 香港道路网络案例
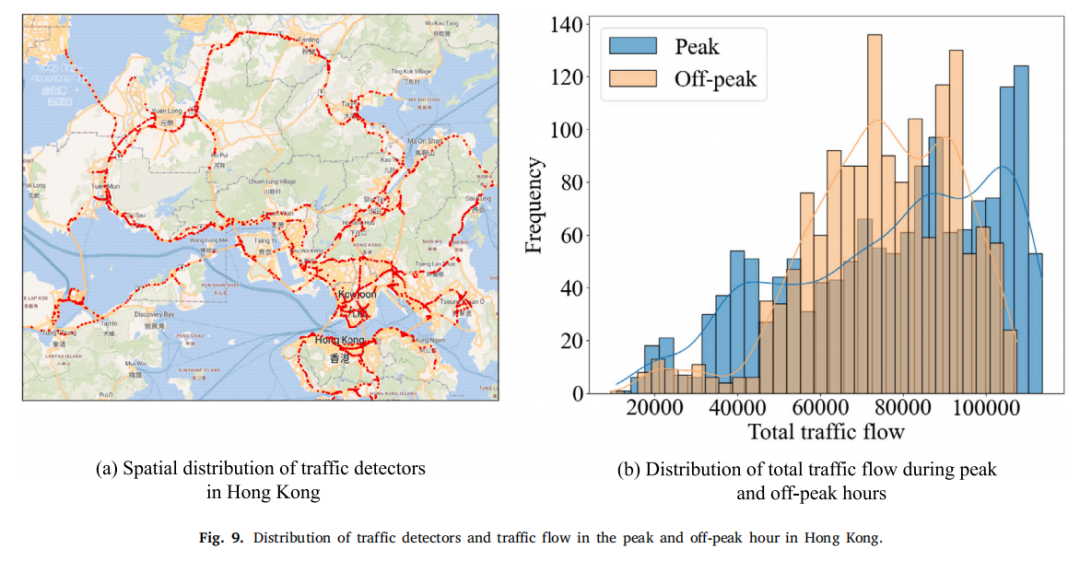
作者将 STCSLA 应用到香港 26 条主要跨区道路的测速数据(2019年),分析全天/高峰/非高峰三种情形。关键发现包括:
因果图结构差异:高峰期的因果图共有 655 条边,而非高峰期只有 241 条,且滞后边数明显减少。说明高峰时段交通联结紧密,传播路径更多。
最大因果影响 (MCE):强因果路径主要集中在跨区主干道,如20→23、48→26等(对应图13)。这些路径往往连接新界和九龙,体现交通瓶颈。
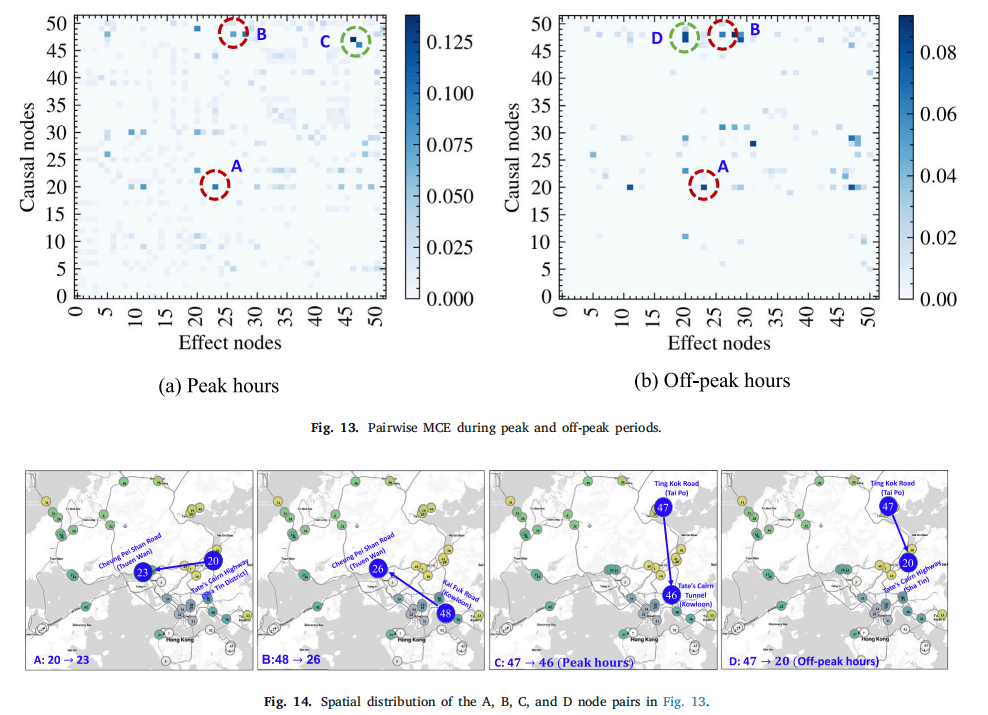
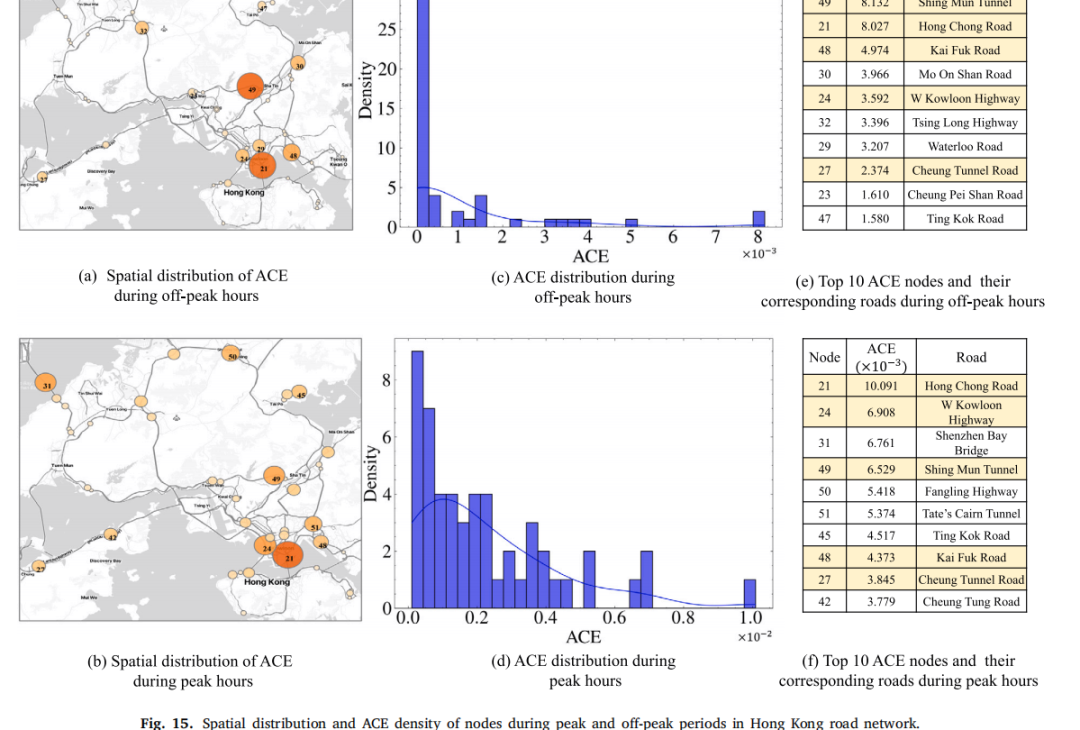
**平均因果影响 (ACE)**:高 ACE 节点包括城门隧道、九龙西公路、康庄道等跨区走廊。高峰期比非高峰期更多节点具高 ACE,表明高峰时段部分路段对全网影响更大。
**平均中介因果影响 (AMeCE)**:多数路段 AMECE 较低,但一些节点如港深西部公路、青嶼幹線及大埔公路—沙田站等在高峰期成为重要中介,说明其在因果路径上扮演枢纽角色。
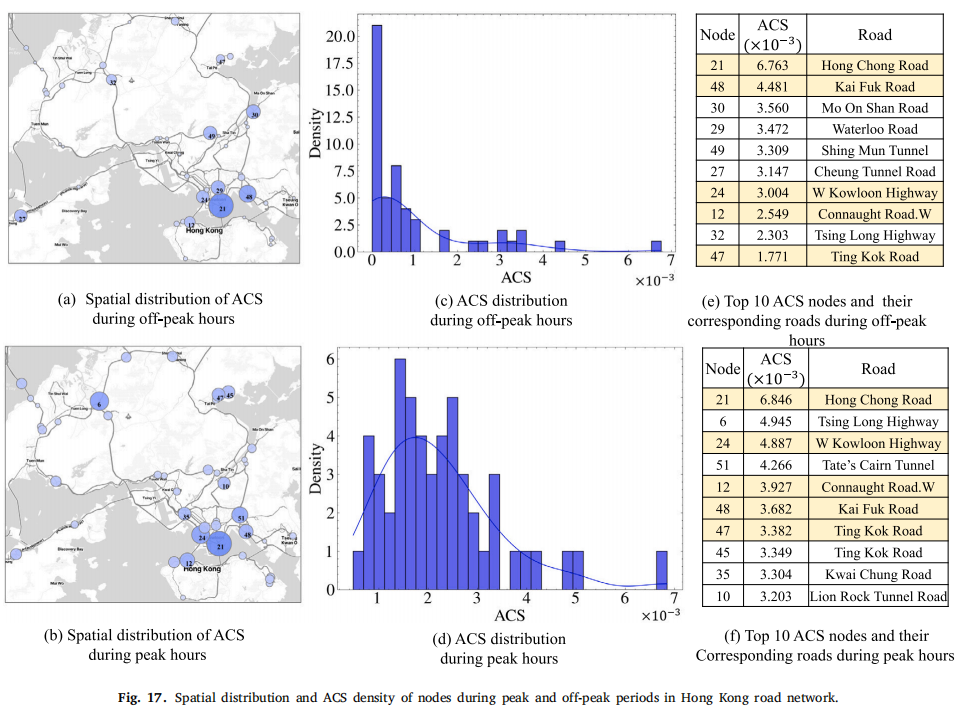
平均因果敏感度 (ACS) 与拥堵传播:节点 24、21、48(九龙西公路、康庄道、启德跑道)ACS 高。论文进一步模拟两对节点的拥堵传播,发现从 24→21 的传播延迟 (9.59 min) 小于 21→48 (12.5 min),说明高 ACS 的节点更易被上游影响(见图17)。这种分析可帮助交通管理者制定更精细的拥堵缓解策略。
6. 结论与未来展望
STCSLA 为城市交通因果分析提供了数据驱动的全新思路,其 核心优势 在于:
可解释性:通过 REOF 局部化,使因果关系聚焦于相邻路段,便于决策理解。 自适应性:BIC 自动选择时延阶数,适应不同城市不同交通节奏。 指标丰富:MCE、ACE、ACS 等多维指标帮助全面识别关键路段、易受干扰路段及中介节点,支持有针对性的拥堵管理。
但作者也指出一些 局限性:现有框架假设因果关系在局部子过程内 线性,而现实中非线性动态较为常见;同时未考虑天气、事故等外生事件;未来工作将融合更多数据源,如气象、特殊事件,并扩展到非线性和宏观—微观耦合的交通场景。
本文通过 STCSLA 框架成功揭示大型交通网络中的时空因果结构,并量化了关键路段的重要性与影响传播。该方法适用于任何具备高频交通数据的城市,可为拥堵管理、事故预警、公共政策制定等提供科学依据,是交通工程和城市计算领域值得关注的前沿研究。
7. 其他附图