IJOC
多无人机多车辆场景:时间窗鲁棒调度与分支定价
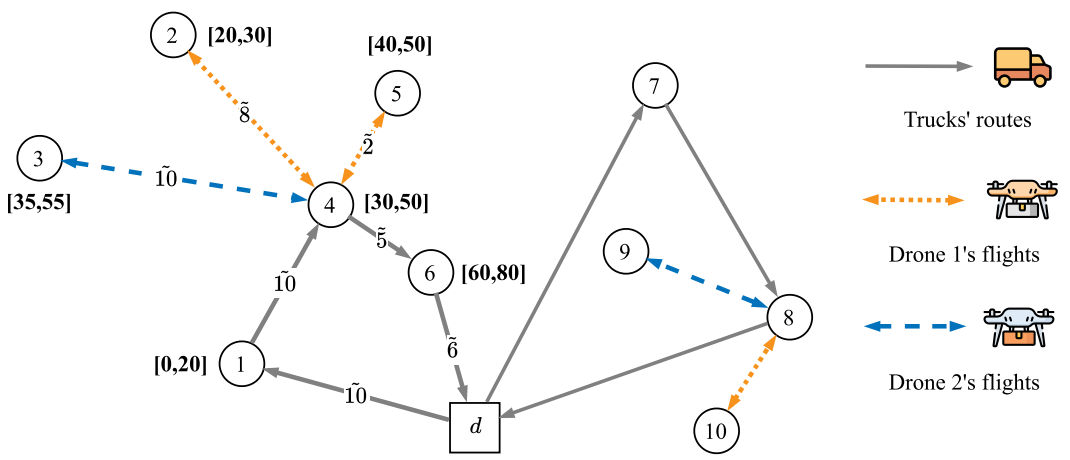
随着无人机在末端配送中的应用加速,卡车—无人机协同成为提升效率的重要方向。然而旅行时间不确定与时间窗约束叠加,使路径规划面临鲁棒挑战。本文提出鲁棒无人机车辆时间窗路径问题,构建紧凑模型并设计分支定价与两阶段列生成算法,高效求解多无人机场景。
正在载入当日合辑
1 篇论文解读 · 物流配送、智能优化、韧性安全
随着无人机在末端配送中的应用加速,卡车—无人机协同成为提升效率的重要方向。然而旅行时间不确定与时间窗约束叠加,使路径规划面临鲁棒挑战。本文提出鲁棒无人机车辆时间窗路径问题,构建紧凑模型并设计分支定价与两阶段列生成算法,高效求解多无人机场景。