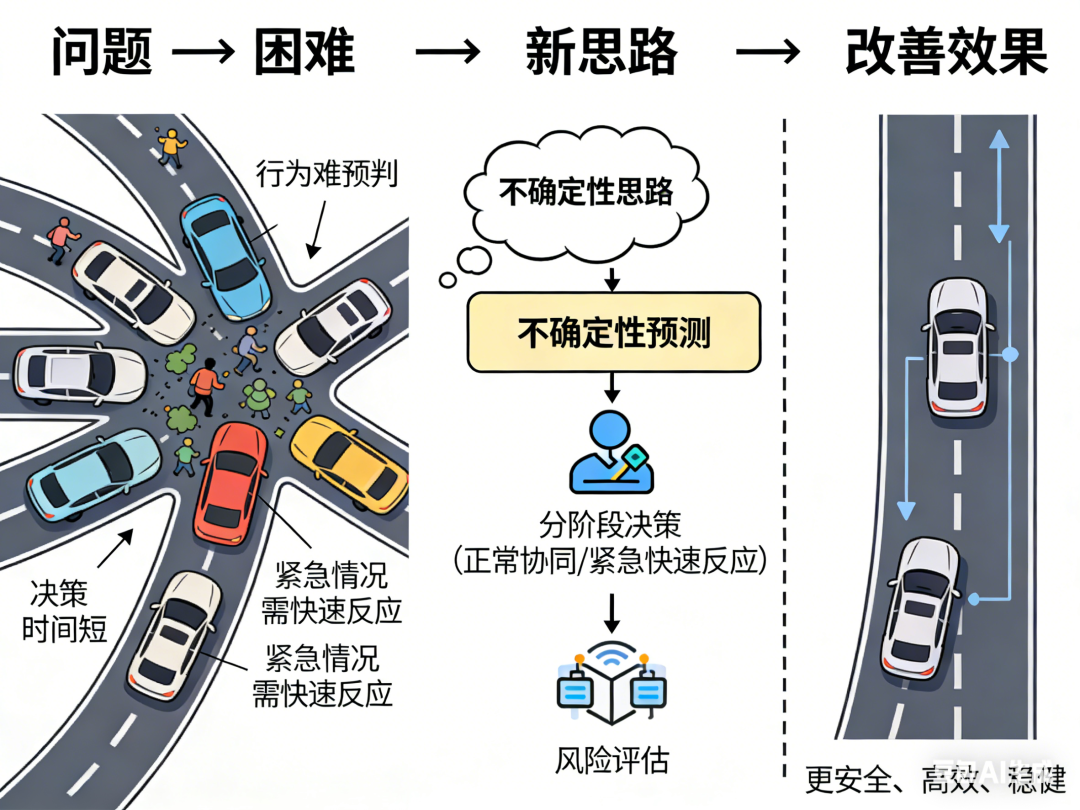
IEEE2025-12-26环岛自动驾驶决策系统:不确定性感知的博弈–势场双模态控制框架该论文提出了不确定性感知的环岛自动驾驶决策框架,融合 Stackelberg 博弈与混合势场,实现风险驱动的双模态切换控制,在复杂交互与突发场景下兼顾安全、效率与实时性。智能优化韧性安全阅读