IEEE
自动驾驶匝道汇入:风险约束强化学习与模型预测控制
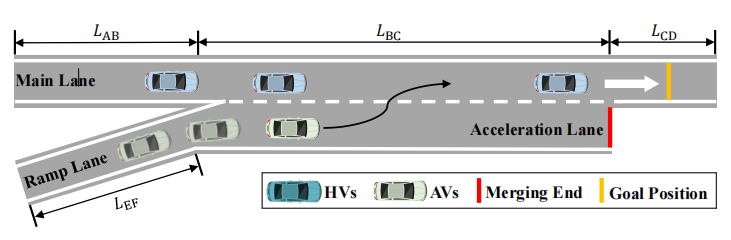
高速匝道汇入决策既需灵活应对复杂交通,又要保障安全与效率。本研究通过引入高斯风险场、增广拉格朗日强化学习和双重安全机制,构建RL与MPC一体化框架,显著提升自动驾驶车辆在匝道汇入场景下的安全性、效率和舒适性,推动安全强化学习应用于实际交通环境。
正在载入当日合辑
1 篇论文解读 · 城市交通、智能优化、人工智能
高速匝道汇入决策既需灵活应对复杂交通,又要保障安全与效率。本研究通过引入高斯风险场、增广拉格朗日强化学习和双重安全机制,构建RL与MPC一体化框架,显著提升自动驾驶车辆在匝道汇入场景下的安全性、效率和舒适性,推动安全强化学习应用于实际交通环境。