EAAI
三维时空网格驱动的协同路径规划:智能机器人系统导航层次策略
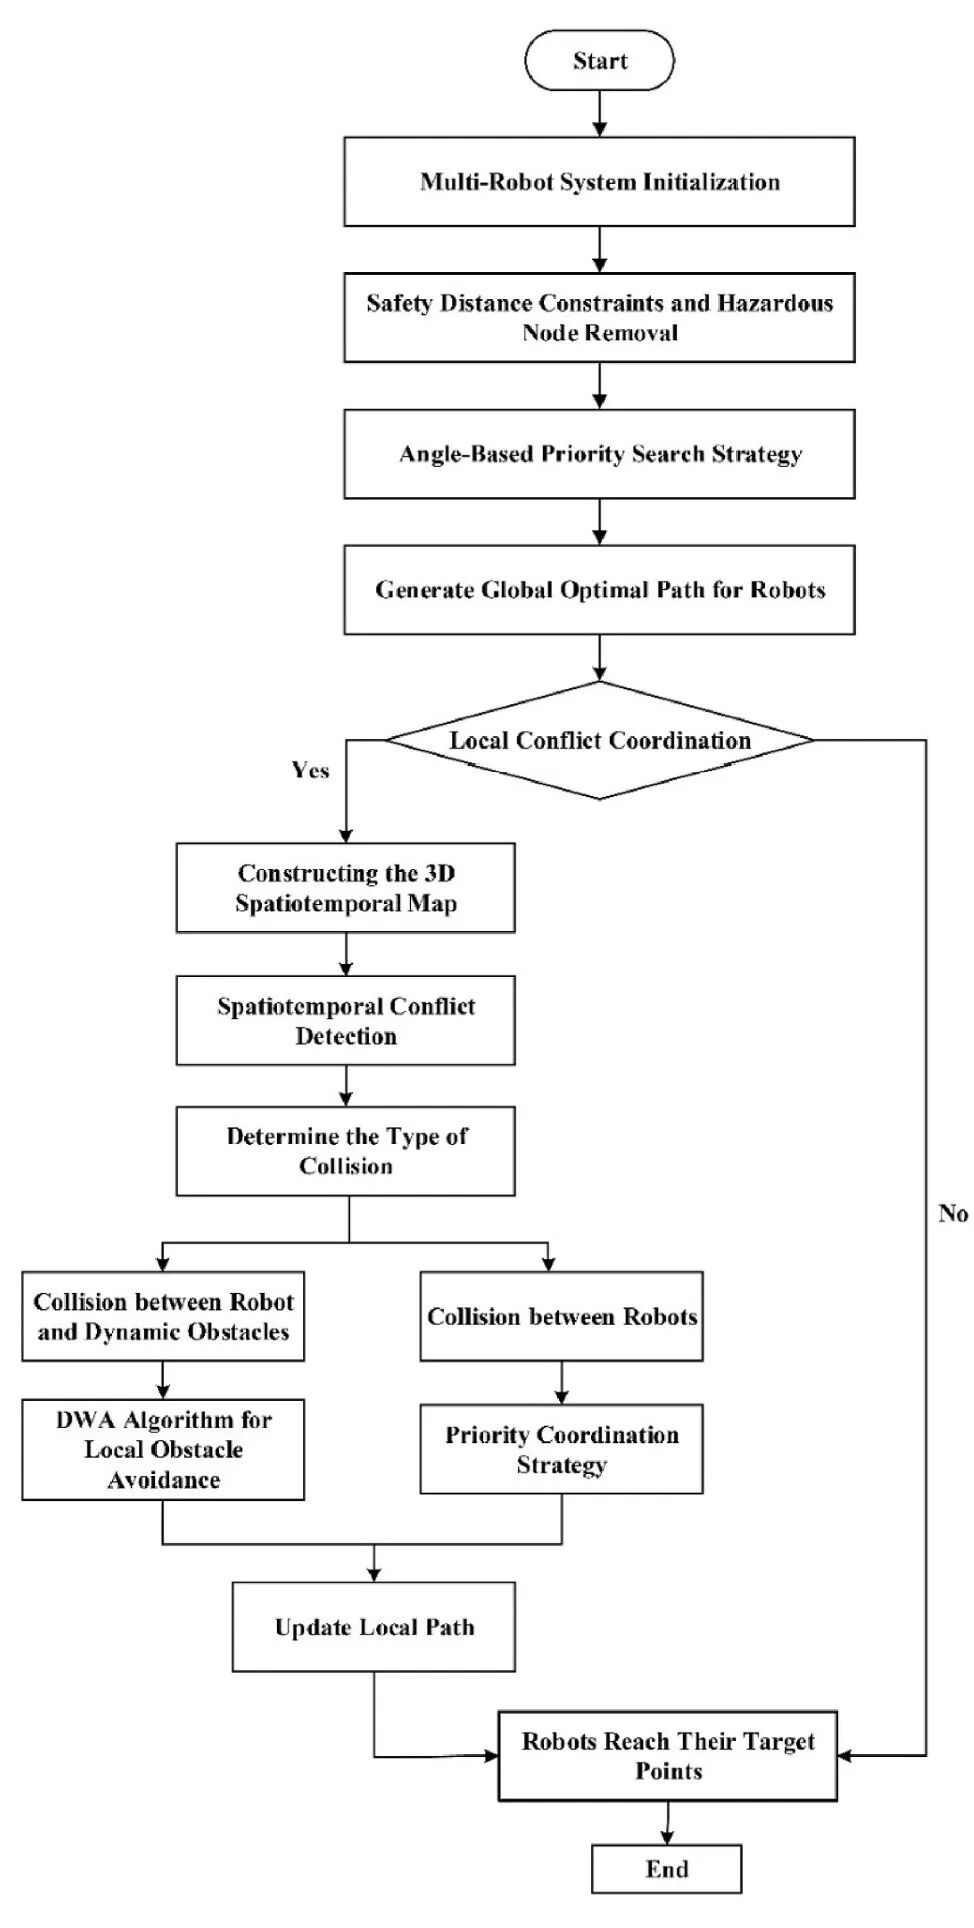
在智能仓储、工业自动化等场景,多机器人协同避障是提升效率与安全的关键。本研究提出层次化规划框架,通过改进JPS、引入三维时空网格和优先级协调,实现全局优化与局部实时避障的统一,并在仿真中验证了其有效性与实用价值。
正在载入当日合辑
1 篇论文解读 · 物流配送、智能优化、韧性安全
在智能仓储、工业自动化等场景,多机器人协同避障是提升效率与安全的关键。本研究提出层次化规划框架,通过改进JPS、引入三维时空网格和优先级协调,实现全局优化与局部实时避障的统一,并在仿真中验证了其有效性与实用价值。